Logs
142026
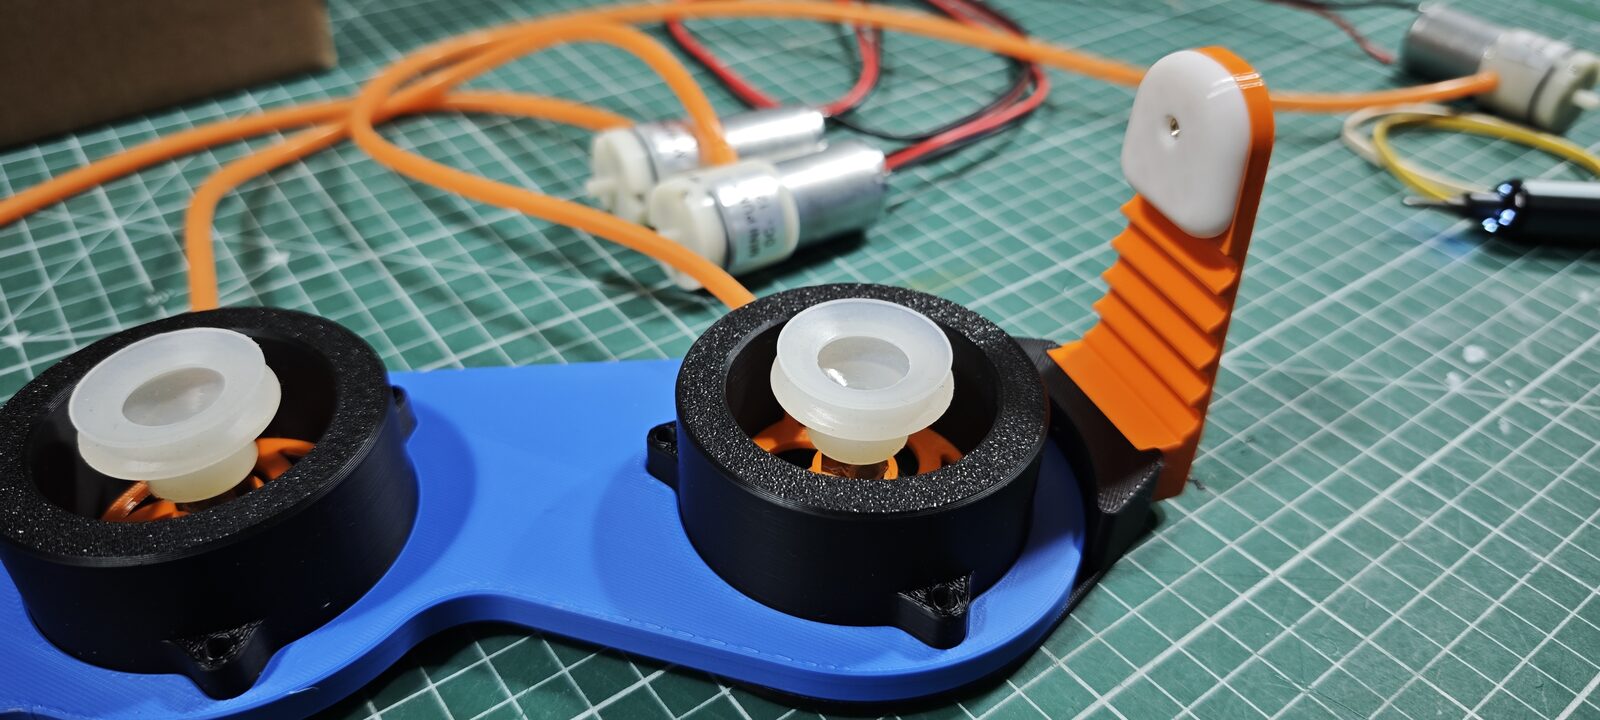
Un doigt de maintien pour prendre les trois cartons
Un doigt souple en TPU, posé sur le carton du haut pendant l'approche, le maintient de façon passive. La prise des trois cartons devient beaucoup plus fiable.
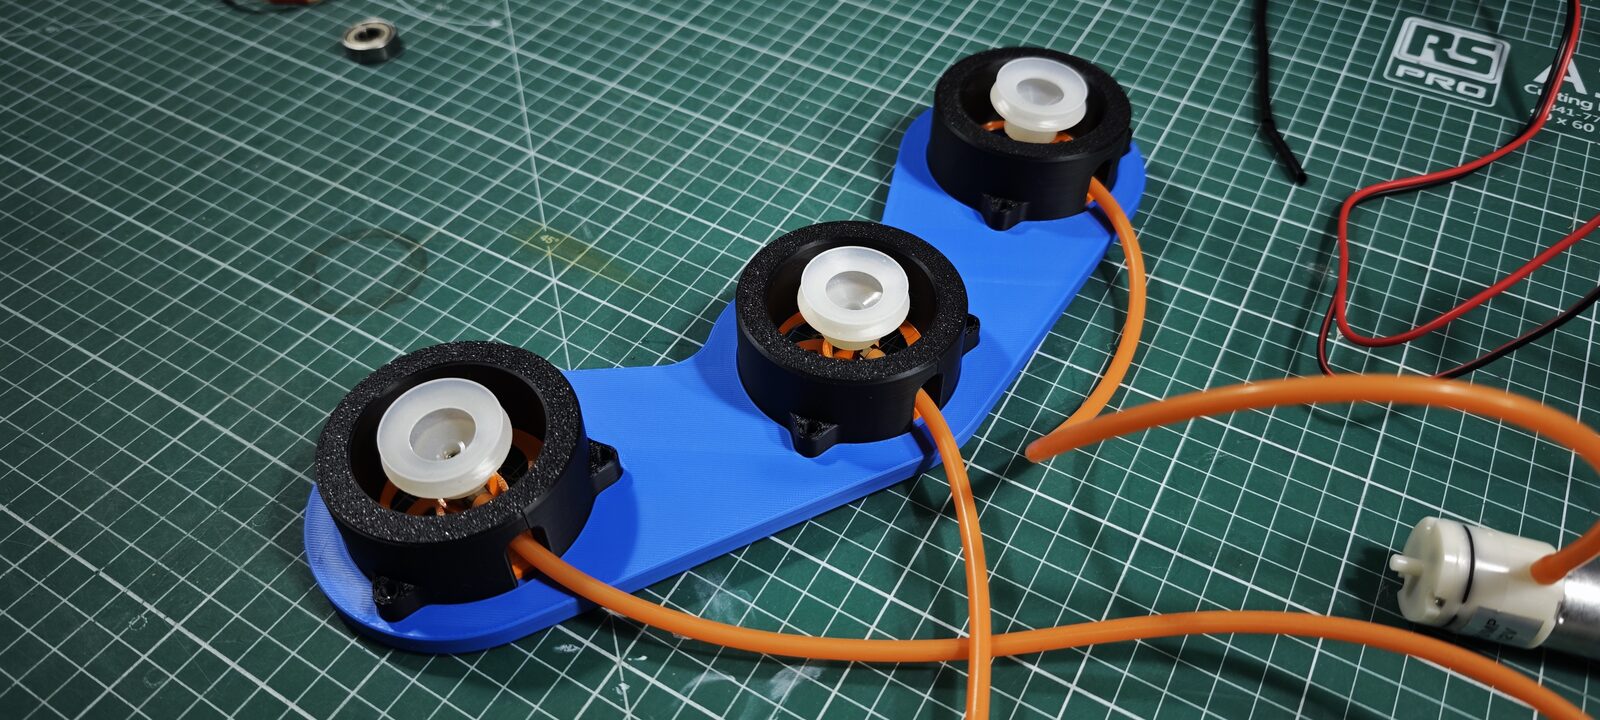
Prise des trois cartons avec trois ventouses
Un bras d'essai à trois ventouses sur support souple, pour prendre les trois cartons d'un coup. Les deux du bas tiennent, mais celui du haut glisse : il faut le maintenir pendant la prise.
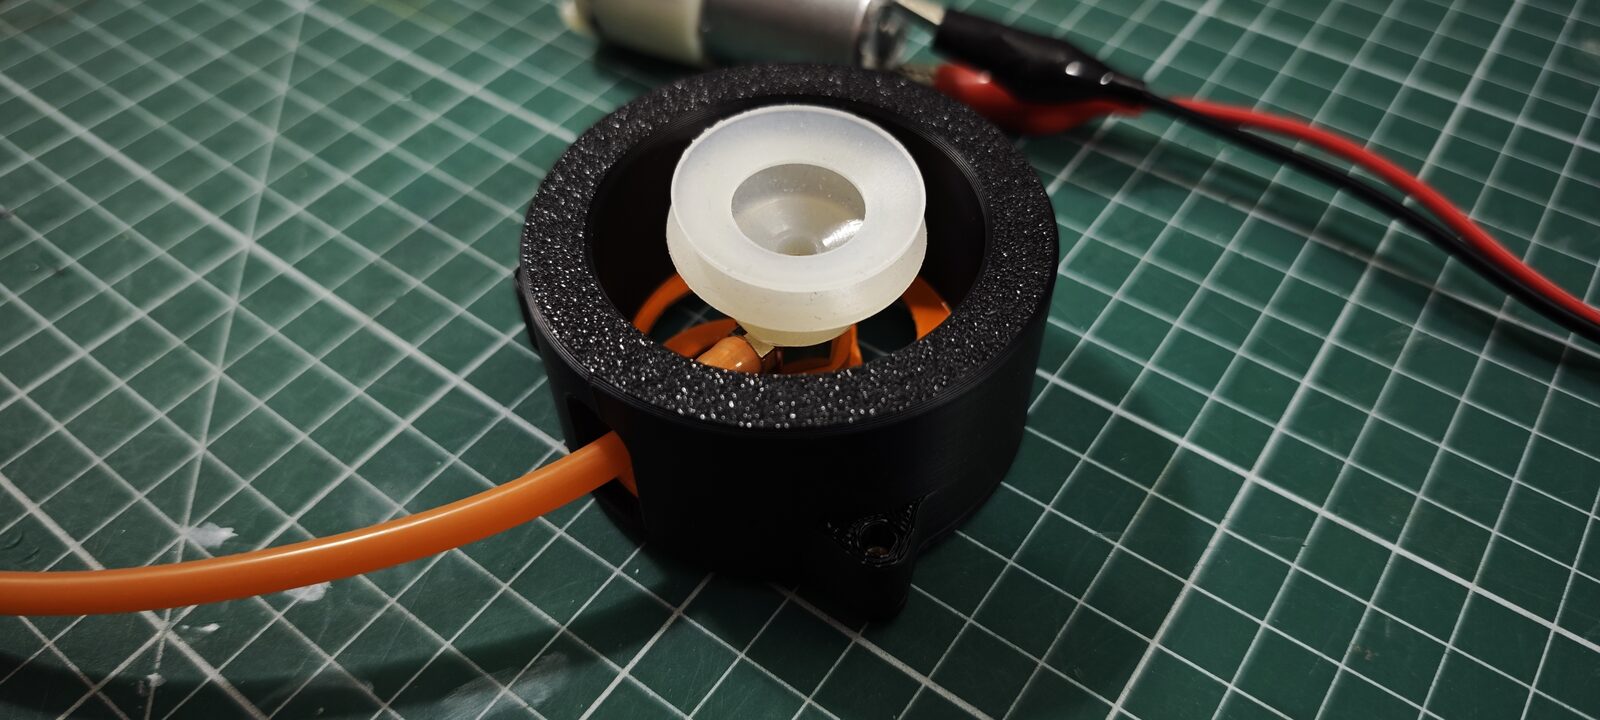
Ventouse sur support souple en TPU
Prototype de ventouse montée sur une pièce souple en TPU 95A, pour mieux épouser les cartons. Ça marche sur les deux premiers, mais le carton du haut n'est maintenu qu'avec un léger poids posé dessus.
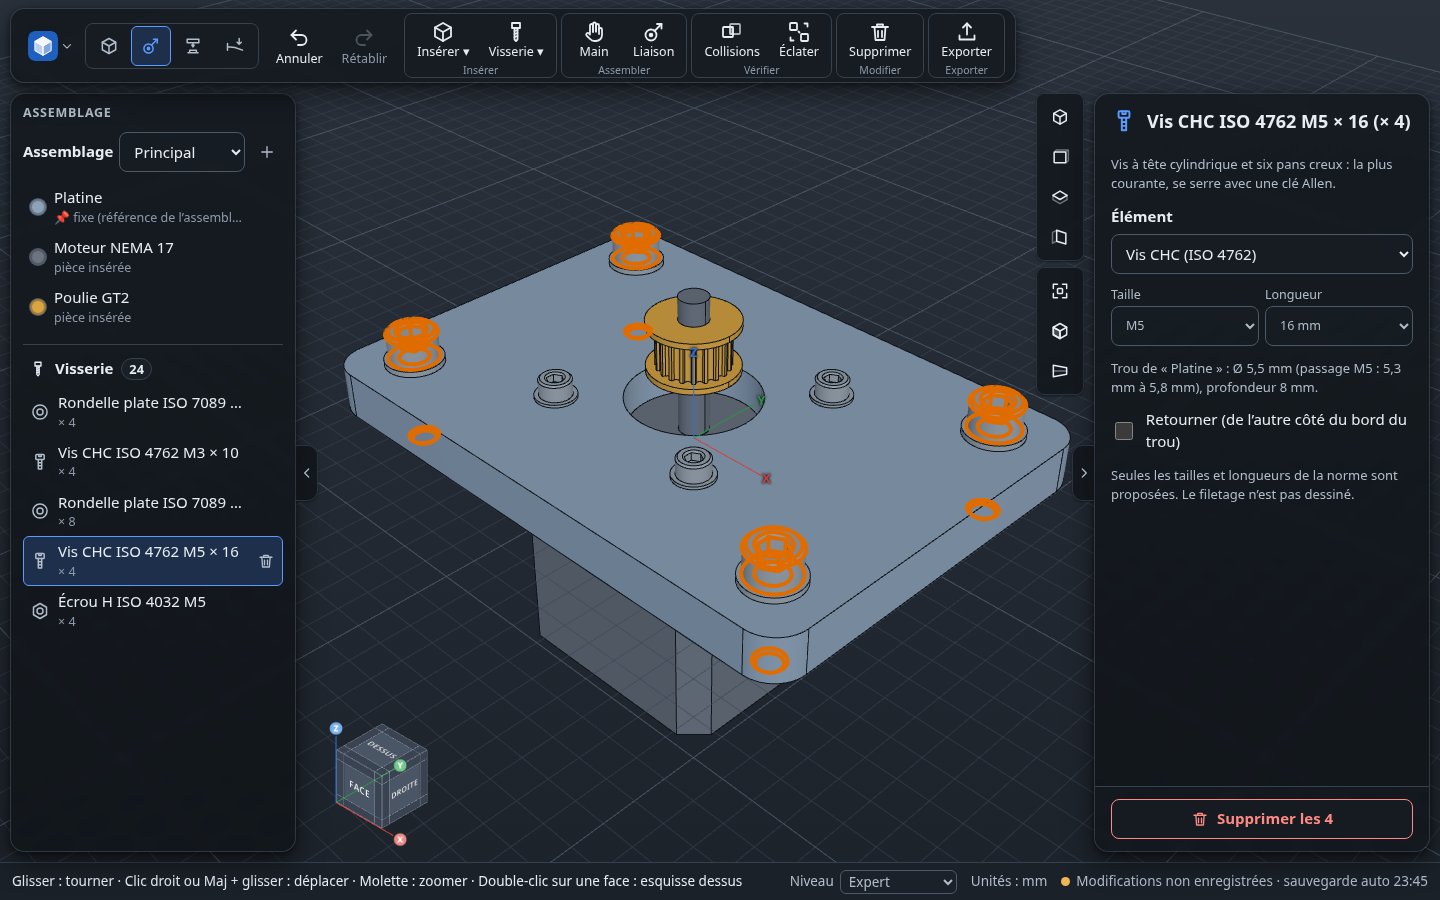
Interface flottante, une seule barre d'outils et propriétés des pièces
La vue 3D occupe tout l'écran, avec des panneaux translucides qui flottent par-dessus. Une seule barre d'outils, des sections repliables, et un nouvel outil Propriétés pour choisir la matière d'une pièce et lire sa masse.
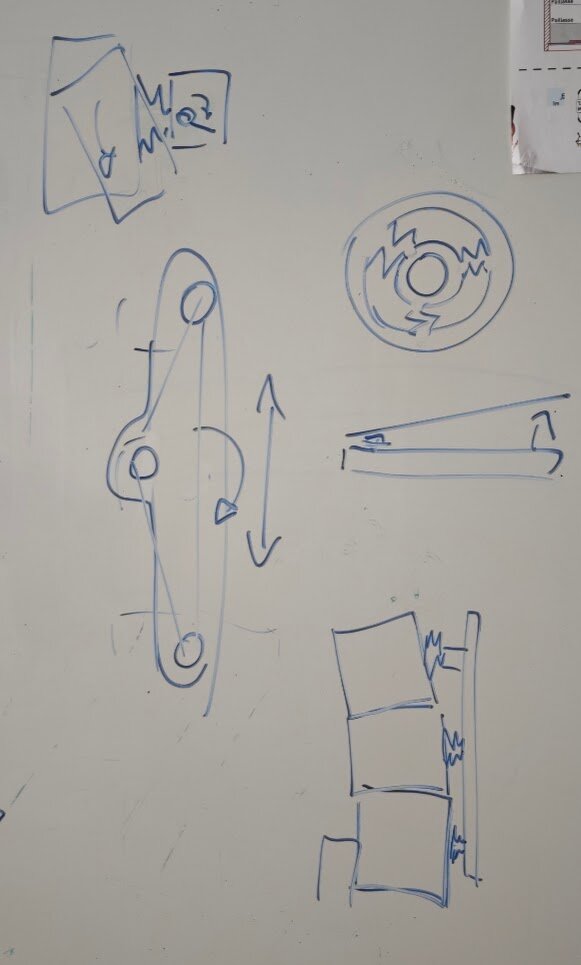
Simulation de la prise des cubes en carton avec des ventouses
Un préhenseur à ventouses sur support souple, pour attraper des cartons dont on ne connaît pas l'orientation, testé d'abord en simulation faute d'imprimante assez grande.
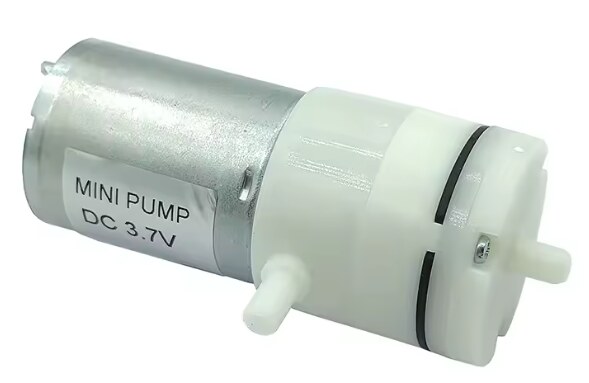
Pompes, ventouses et électronique de commande en 12 V
Retour aux ventouses et micropompes pour prendre les pierres, passage des pompes et électrovannes en 12 V, et circuit de commande à MOSFET piloté en I2C par un PCA9685.
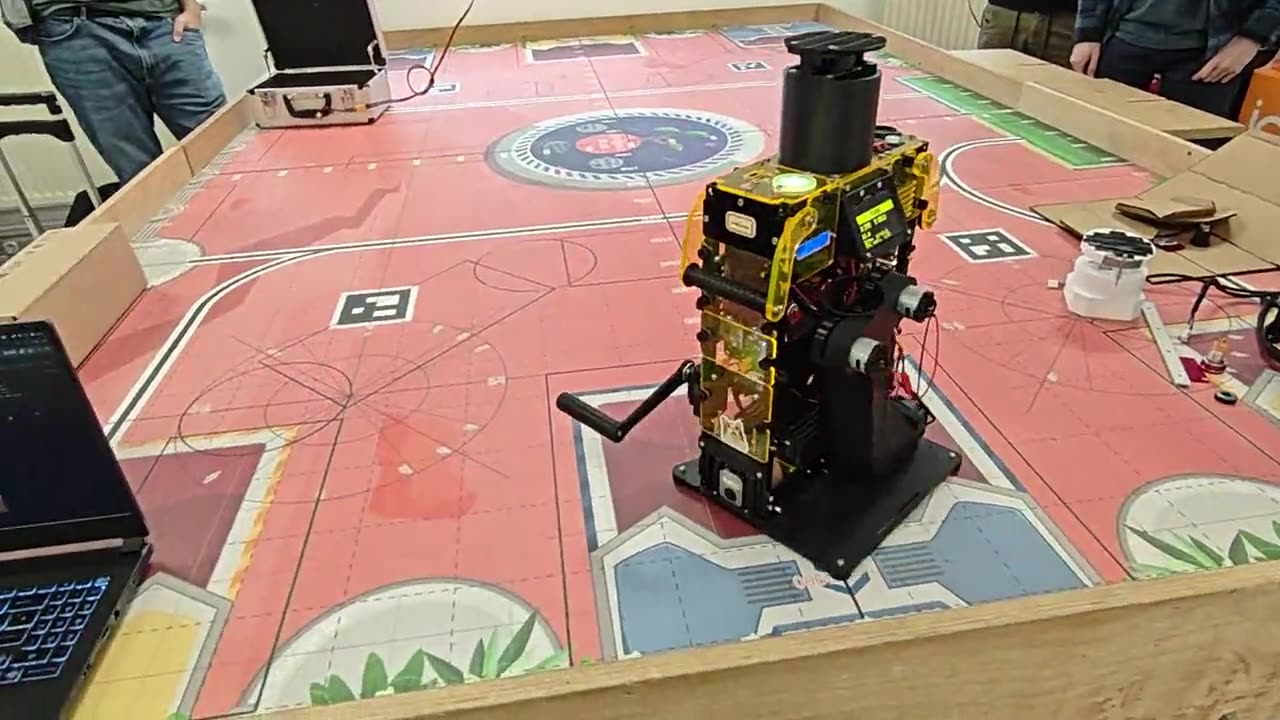
Première séquence de match sur une table complète
Test rapide d'un premier scénario de match sur la table complète d'UniMakers (UniLaSalle Amiens) : le système fonctionne, reste à optimiser l'actionneur, l'angle de tir et les trajectoires.
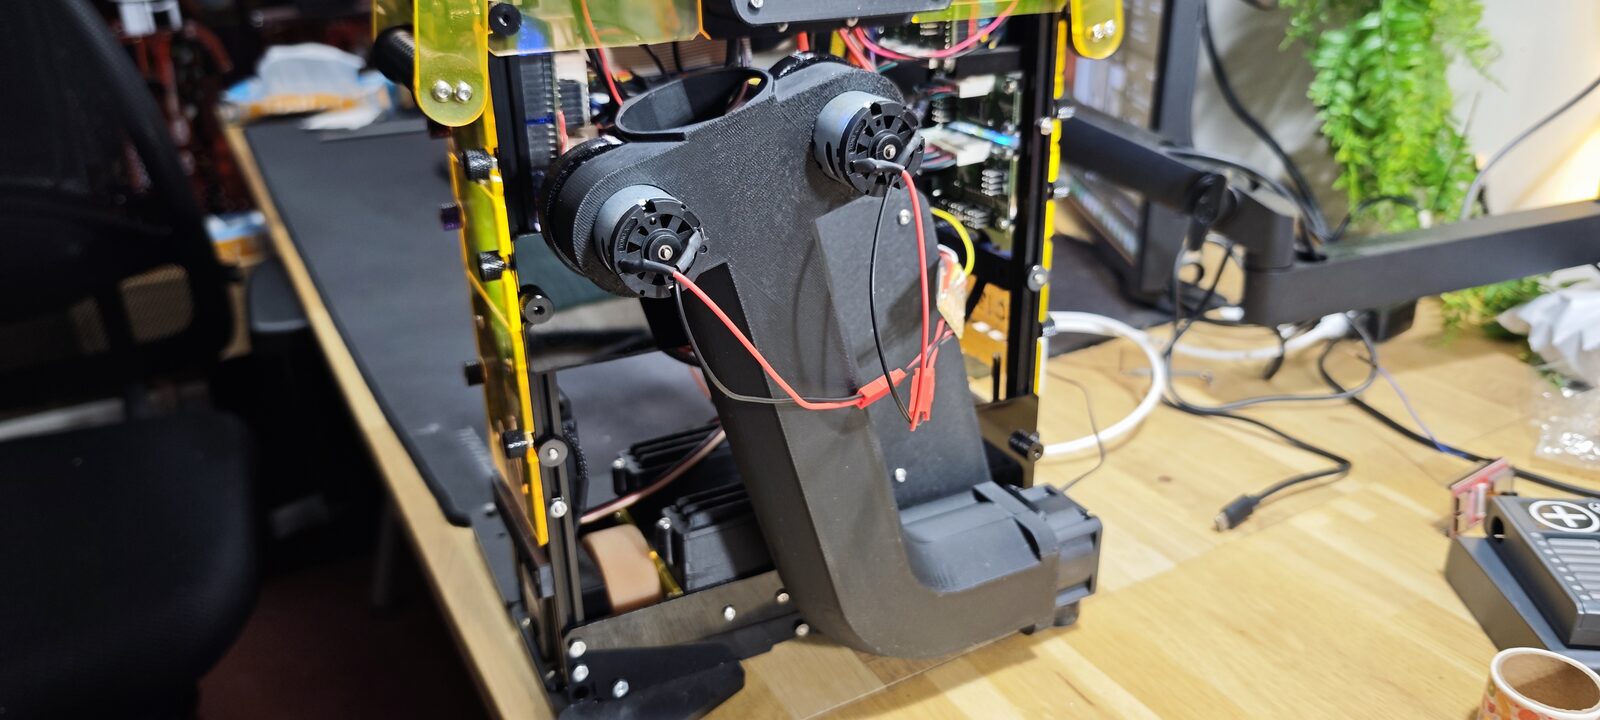
Canon intégré au robot, piloté par la carte du robot et un ESC
Le canon à 6 boulets est piloté par la carte du robot : un ESC bimoteur via le PCA9685 pour les roues à inertie, et une sortie PWM directe pour le ventilateur.
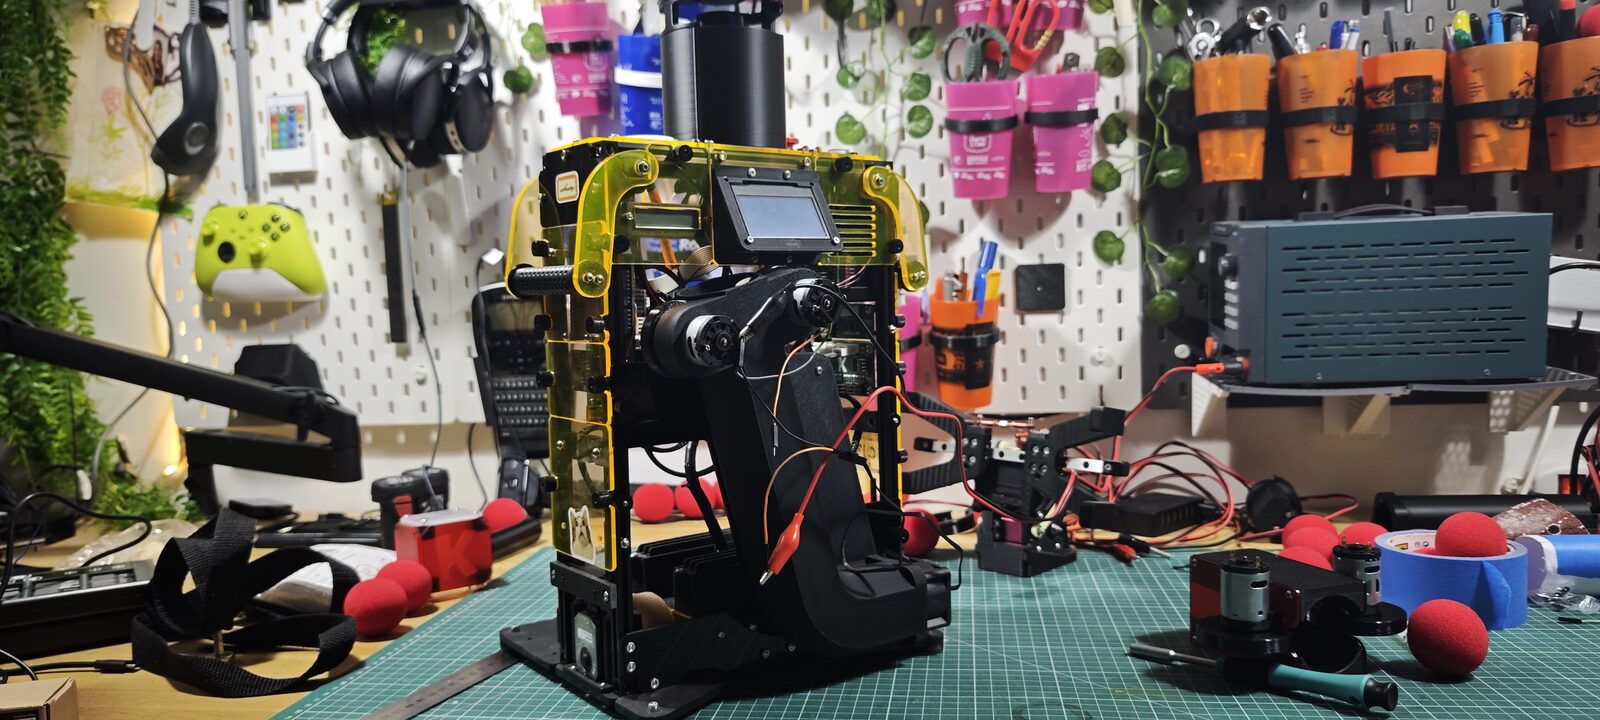
Essai du tir intégré complet, avec 6 boulets stockés
Un système de tir intégré, imprimé en une seule pièce, qui stocke et tire 6 boulets sans blocage, testé seul puis monté sur le robot.
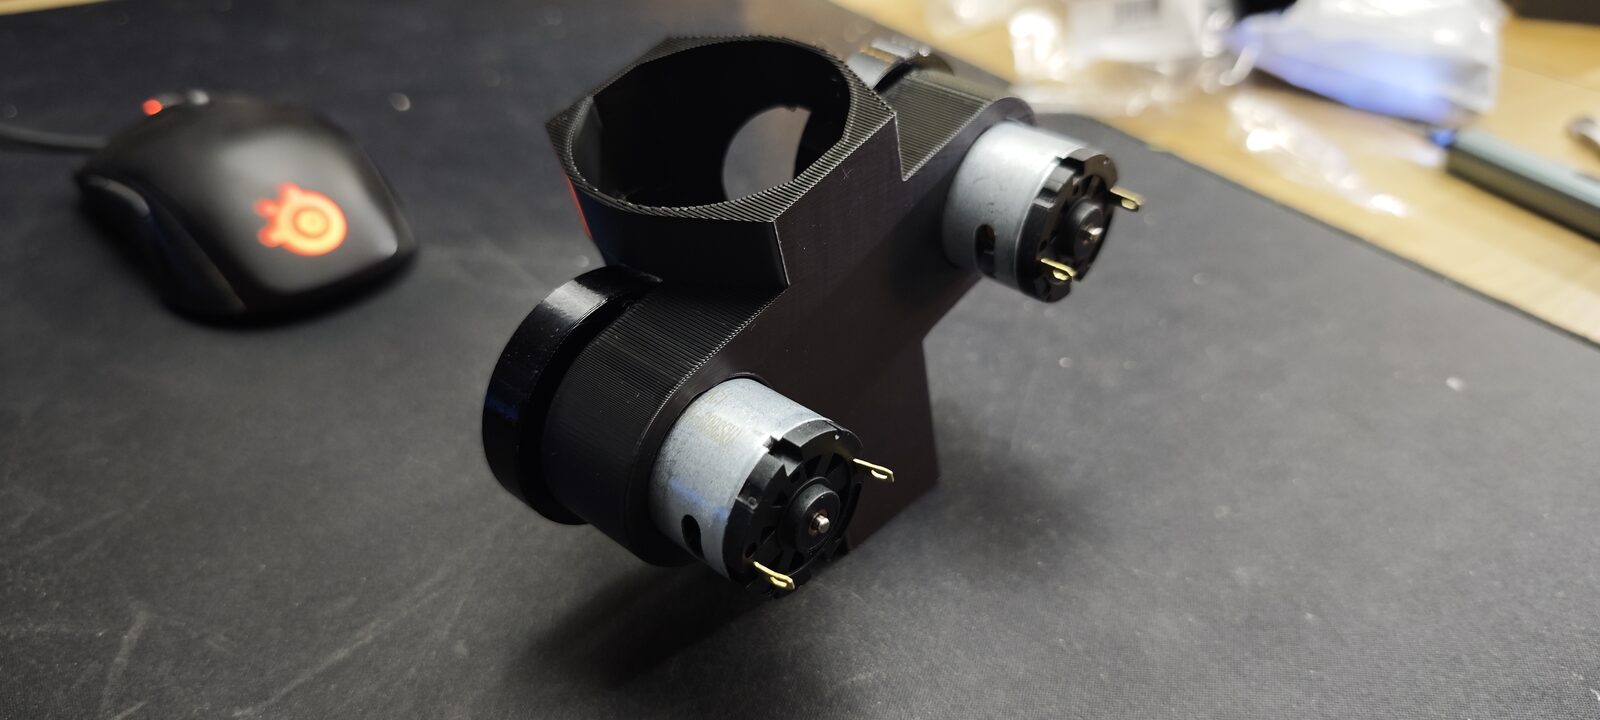
Vers un système de tir intégré : ventilateur et lanceur en une seule pièce
Premiers essais de modélisation et d'impression d'un système intégrant le ventilateur de poussée et les deux roues de tir en une seule pièce, et découverte d'un blocage des boulets dans les coudes.
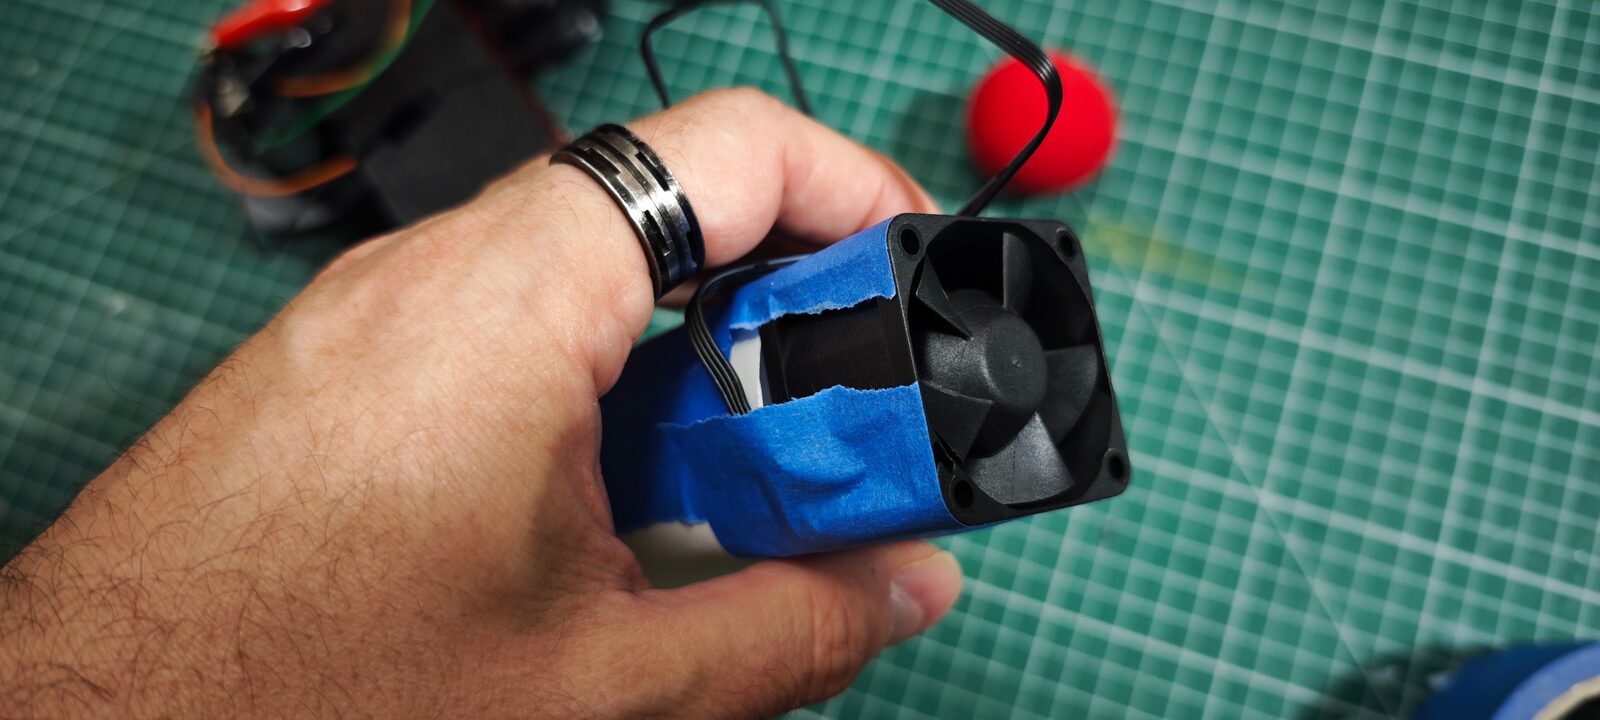
Essai d'un ventilateur pour alimenter le lanceur en boulets
Un ventilateur 12 V de 40 × 40 mm pousse les boulets à la verticale dans un tube, pour alimenter le lanceur à deux roues.
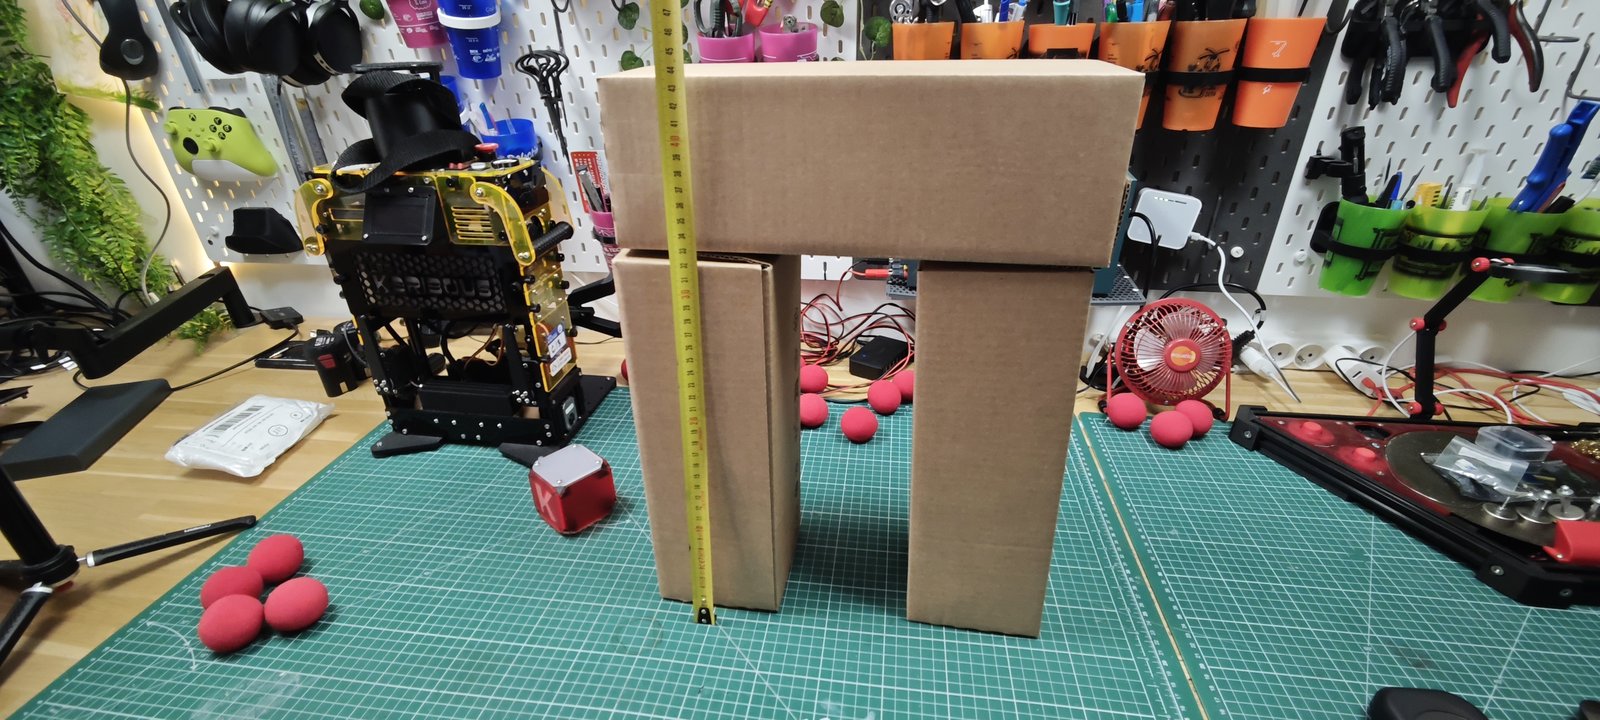
Essais des éléments de jeu : portes et colonnes
Premiers essais des portes et des colonnes, éléments de jeu de la Coupe de France de robotique 2027.
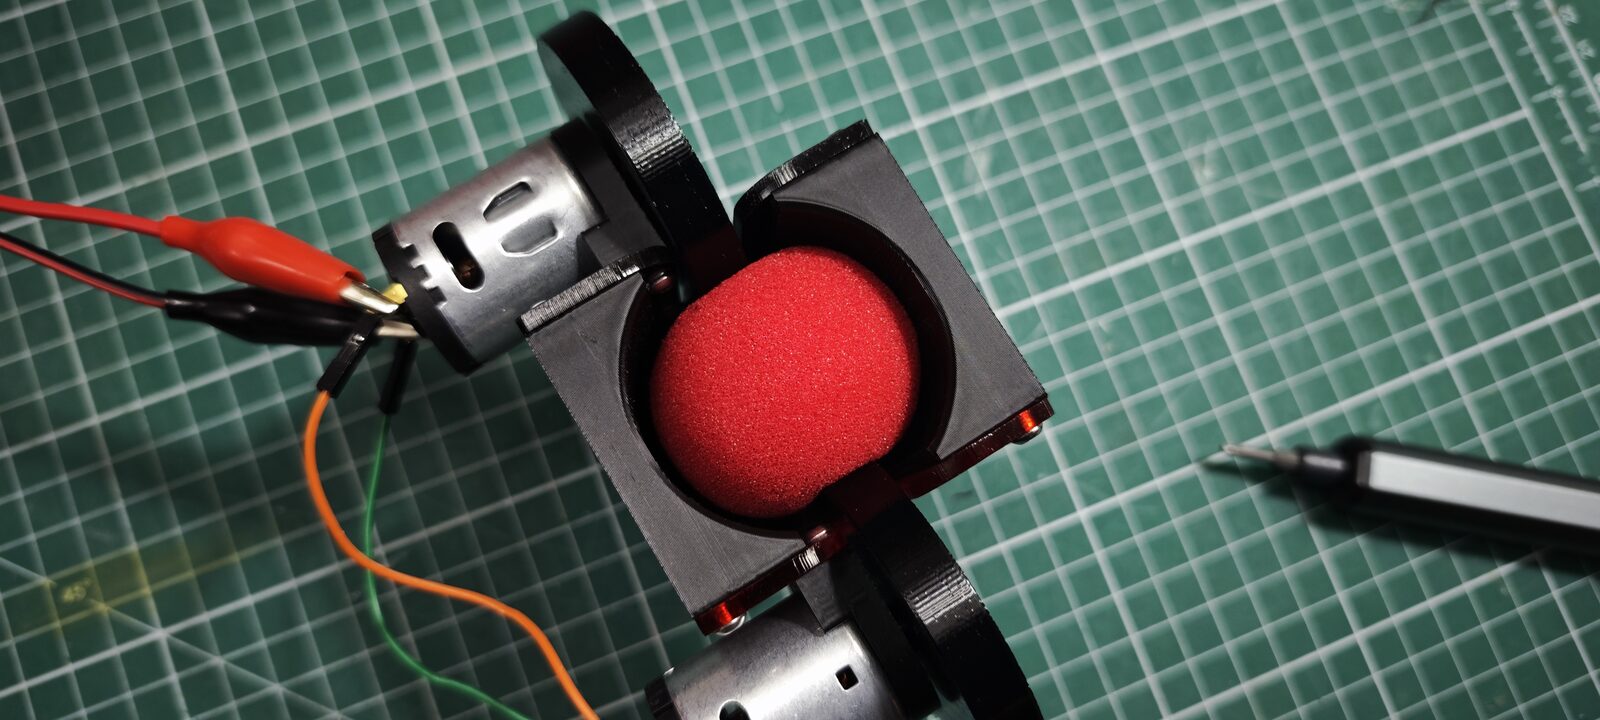
Essai d'un lanceur de boulets à deux moteurs
Premier essai rapide d'un lanceur de boulets à deux roues motorisées, en boucle ouverte à 12 V.
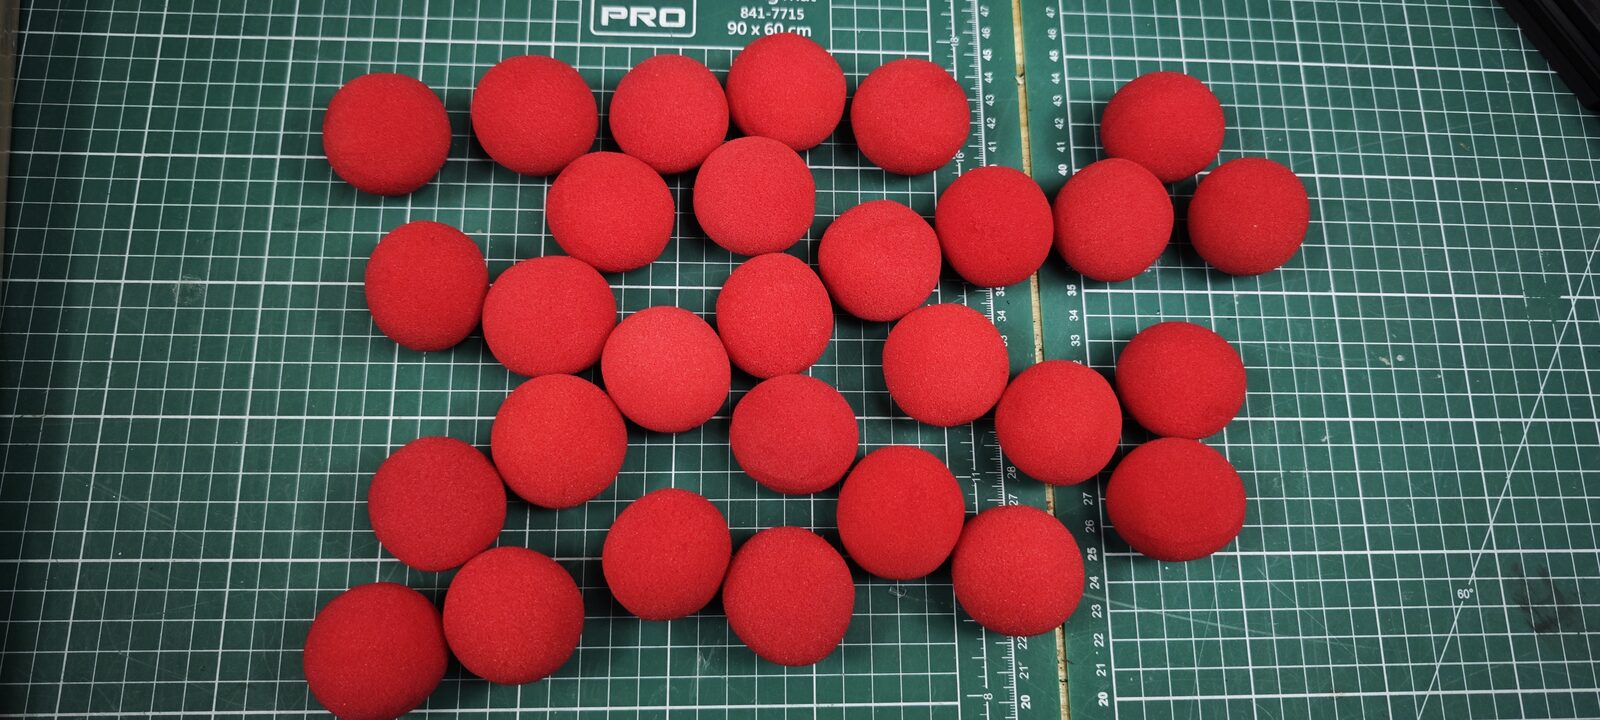
Réception des éléments de jeu : boulets et pierres
Premières observations sur les éléments de jeu reçus pour la Coupe de France de robotique 2027 : les boulets (balles de 45 mm) et les pierres (cartons de 32 × 11 × 11 cm).