Objectif
Les essais de ce midi l’ont montré : aligner les trois ventouses sur leurs supports souples orange ne suffit pas. Le carton du haut glisse, et il faut le maintenir pendant la prise.
J’ai donc modifié un peu le prototype, avec deux changements :
- rigidifier un tout petit peu plus les ventouses ;
- ajouter un doigt qui maintient le carton du haut.
Démontage et remontage des ventouses
Pour cette étape, ma fille est venue me donner un coup de main pour démonter et remonter le prototype.
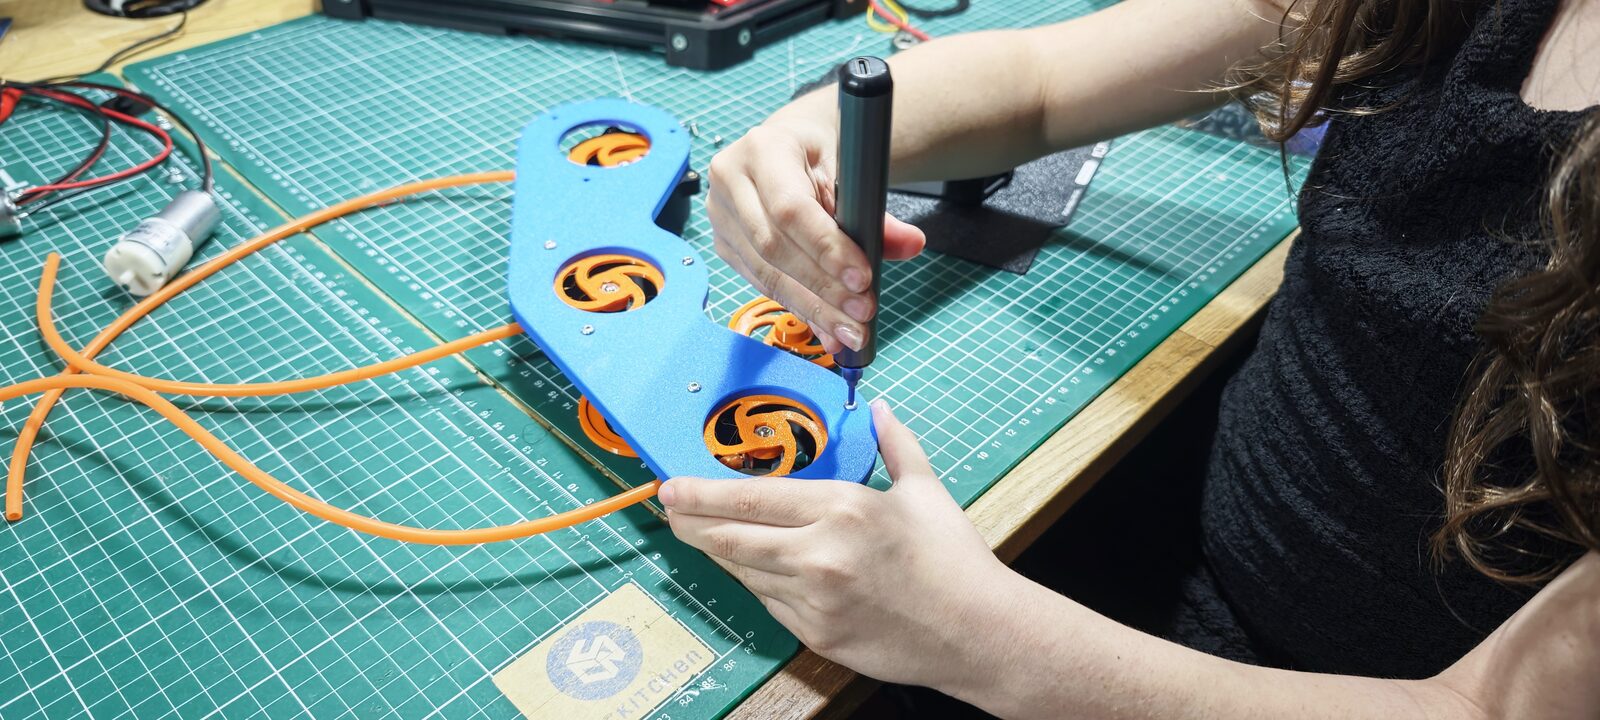 Le démontage du bras.
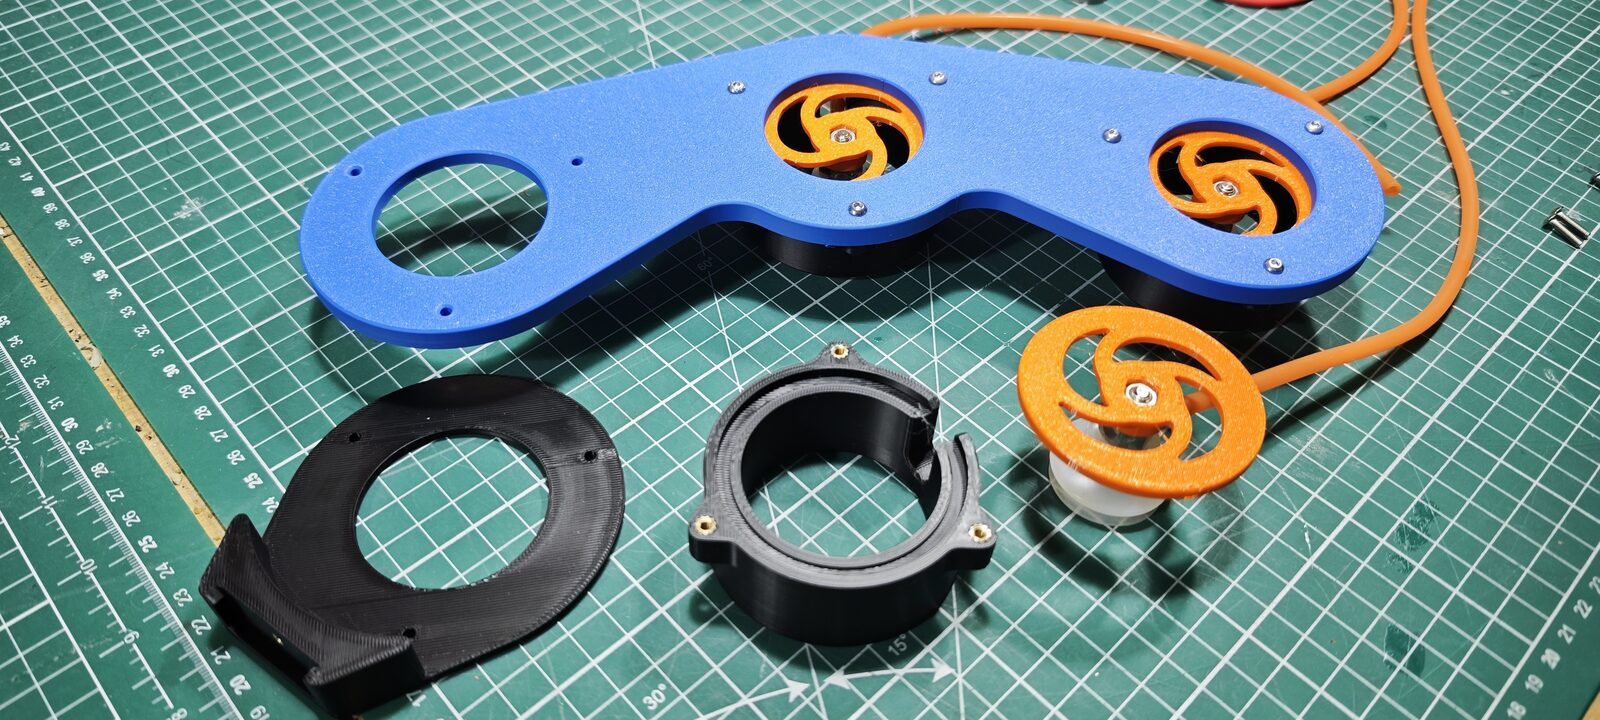 Les pièces démontées.
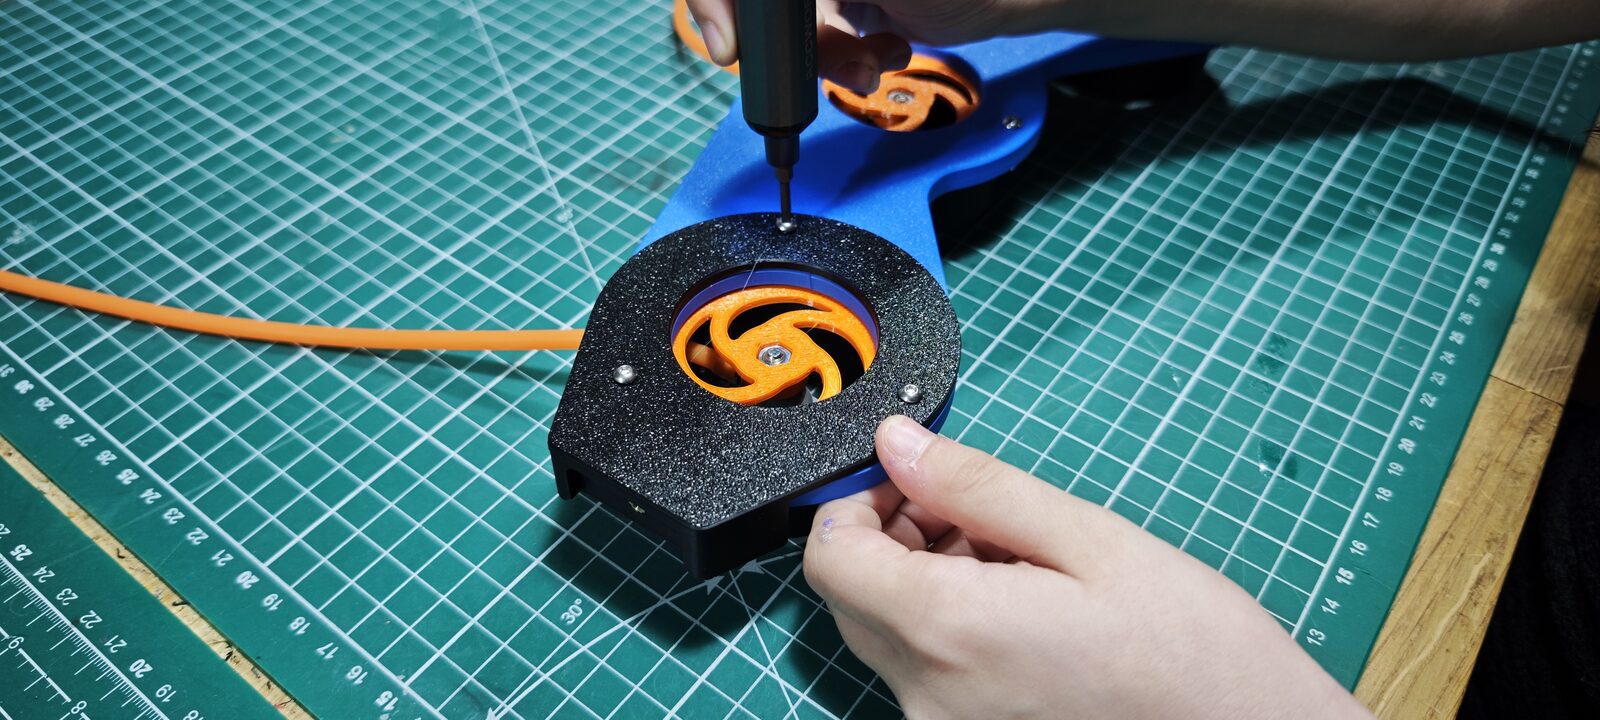 Le remontage, couronne par couronne.
L’idée du doigt
En regardant les essais de ce midi avec ma fille, on a vu que tout marchait dès que j’appuyais du doigt sur le carton du haut. Elle m’a proposé : si ça marche avec un doigt, pourquoi pas un doigt robotique ? Elle a de bonnes idées, alors on a fait exactement ce qu’elle proposait.
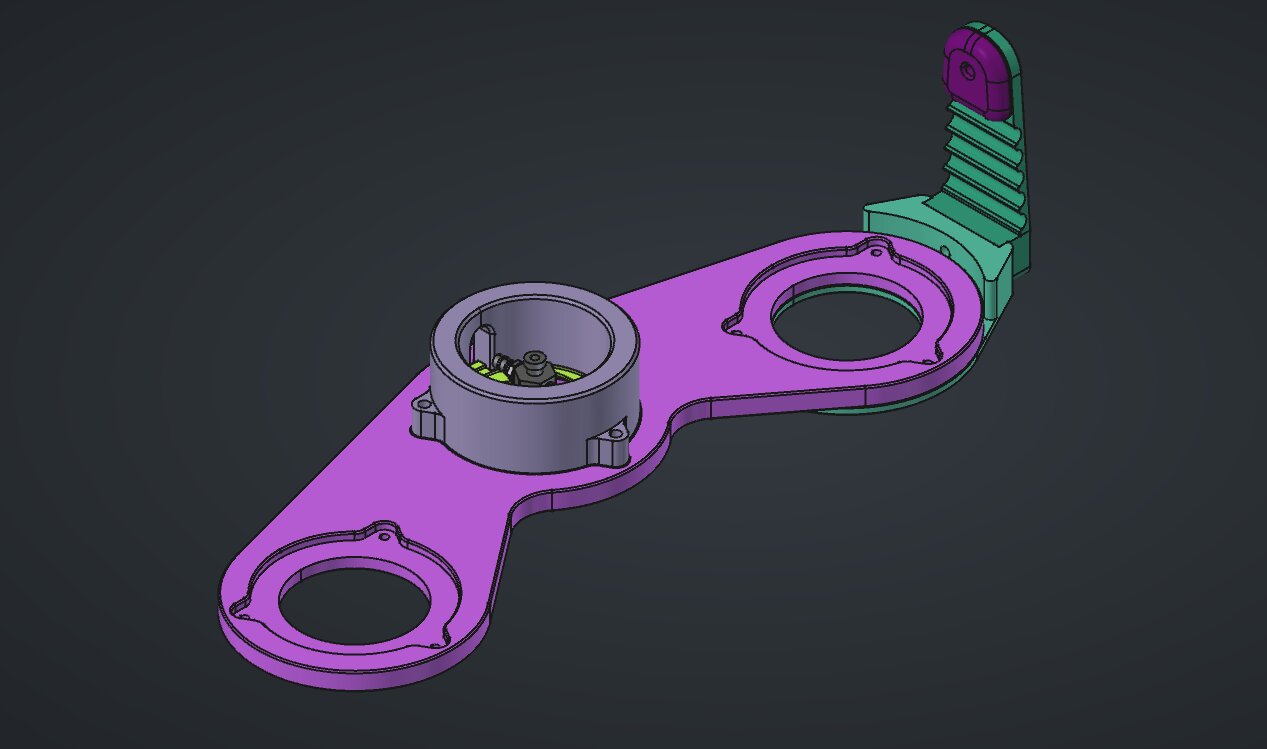 Le bras dans FreeCAD, avec le doigt de maintien au bout.
Le doigt est monté sur le dessus du prototype. Il se compose de trois pièces :
- un support en PLA, fixé au bout du bras ;
- un doigt en plastique souple, en TPU ;
- un patin en PETG à l’avant, imprimé sur plateau lisse pour bien glisser sur le carton.
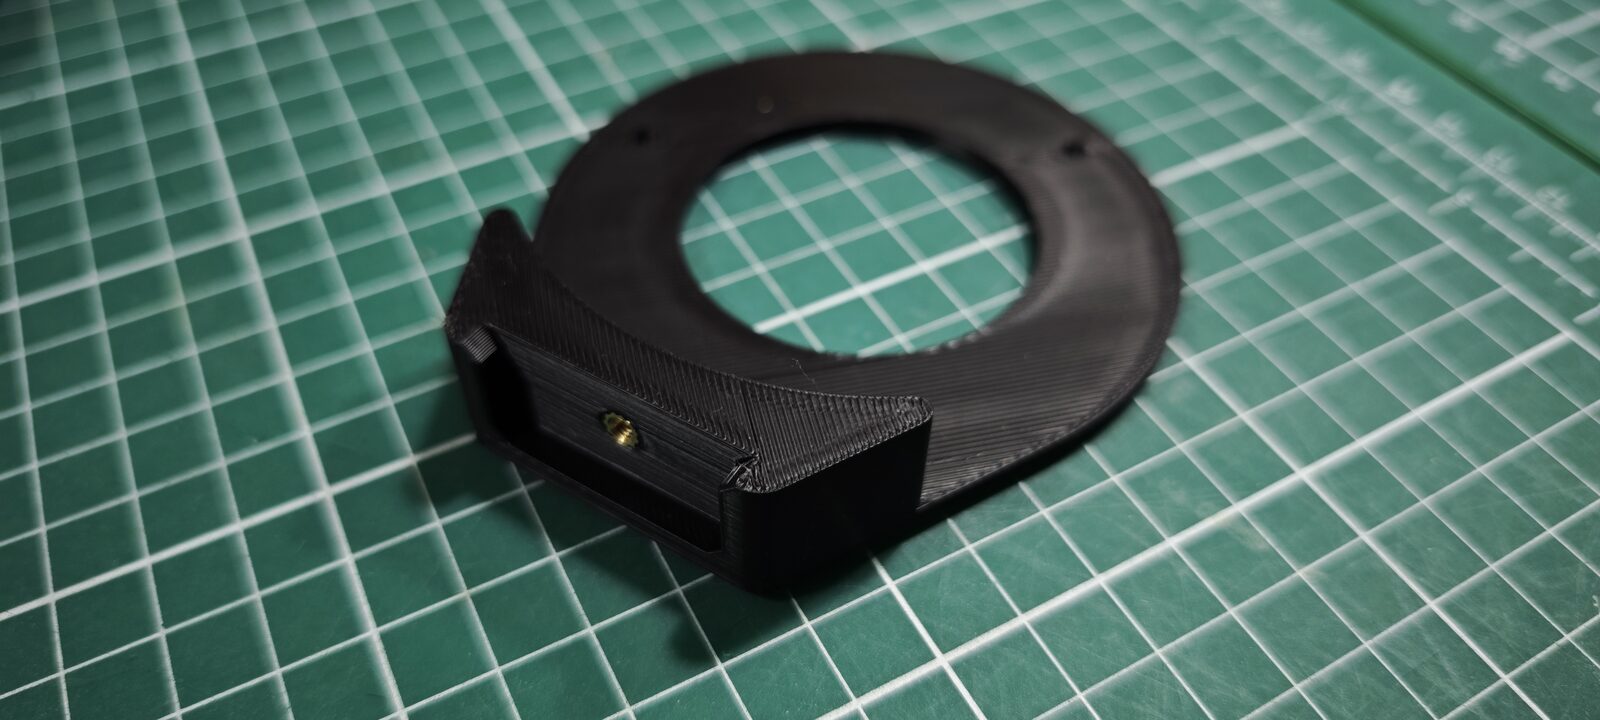 Le support du doigt, avec son insert.
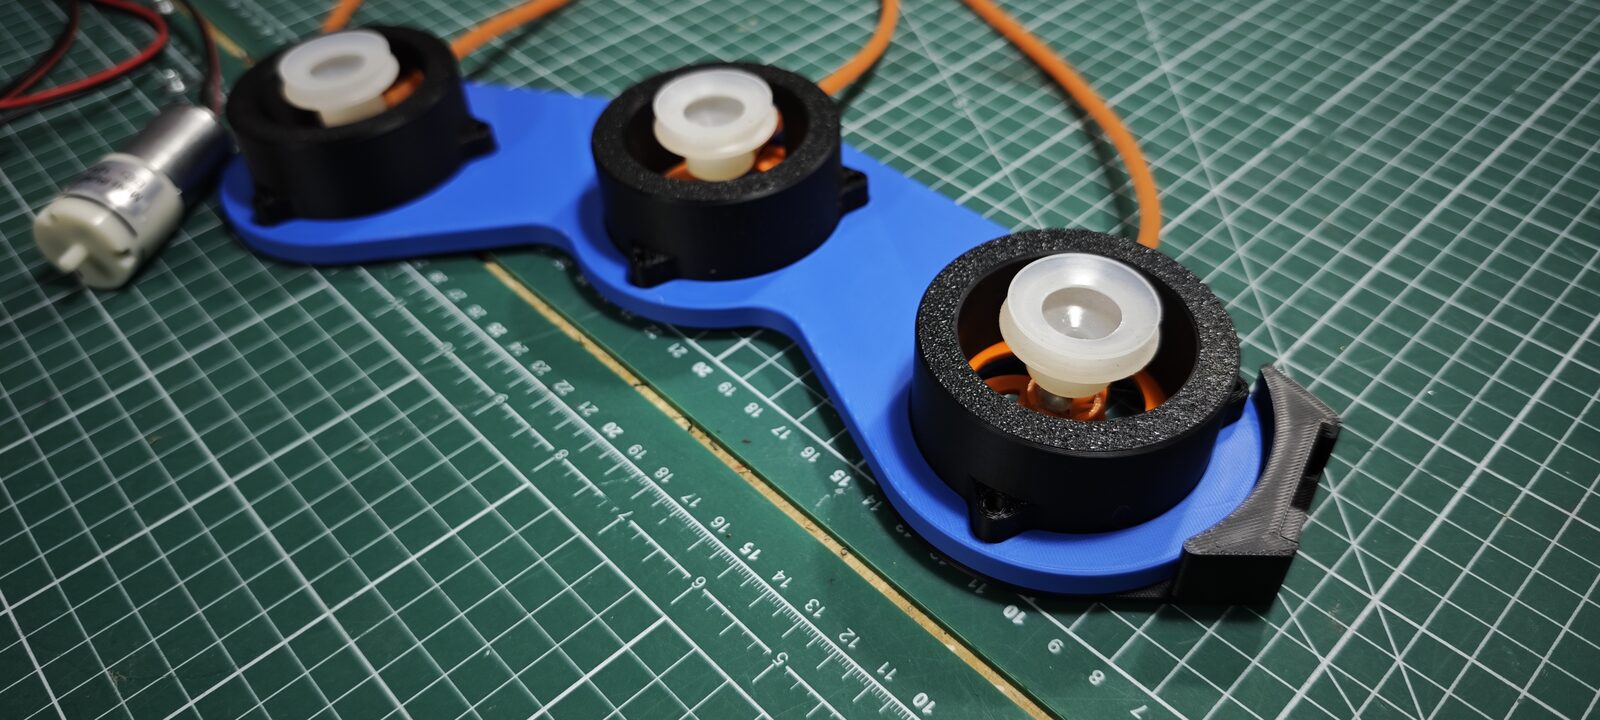 Le bras remonté, avec le support du doigt au bout.
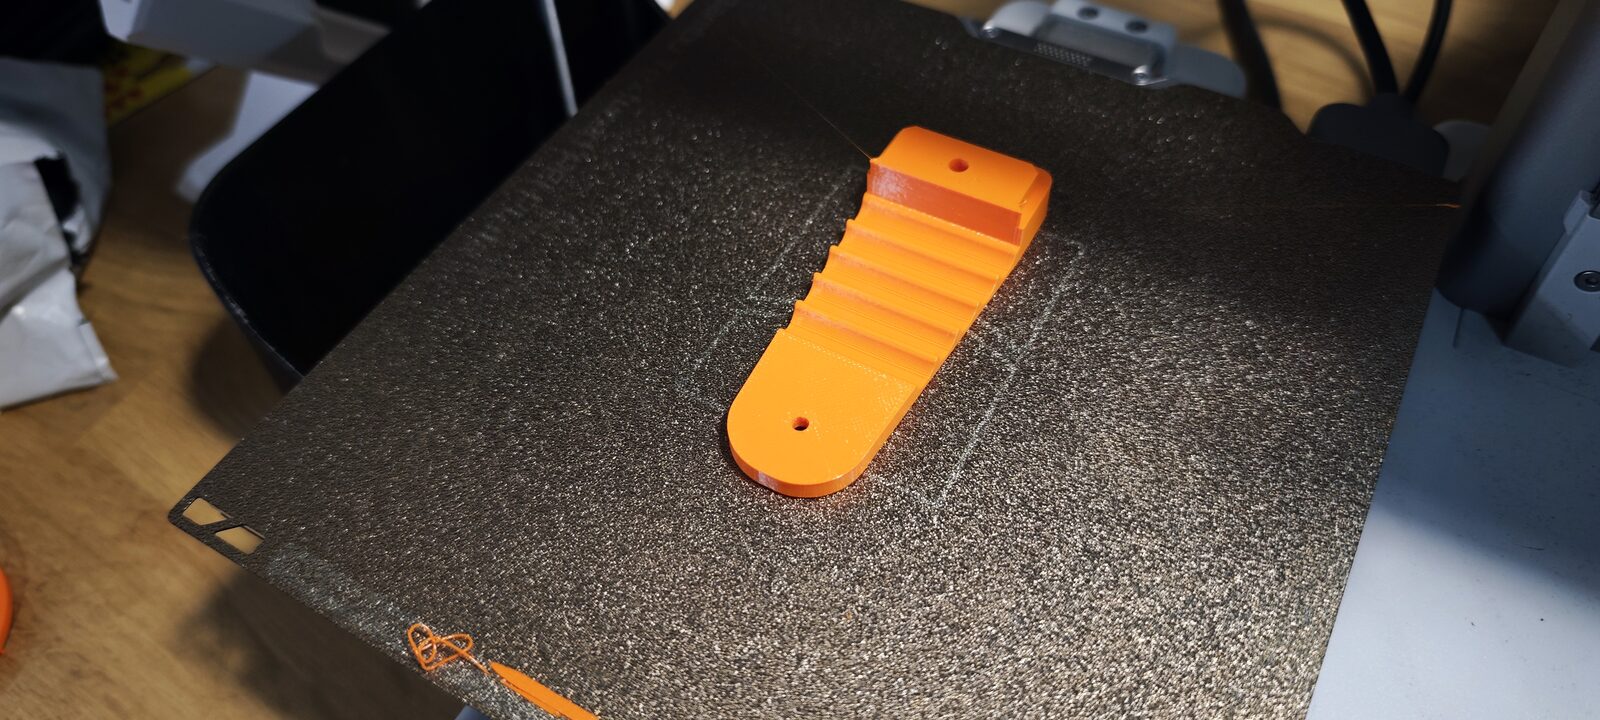 Le doigt en TPU, à la sortie de l’imprimante.
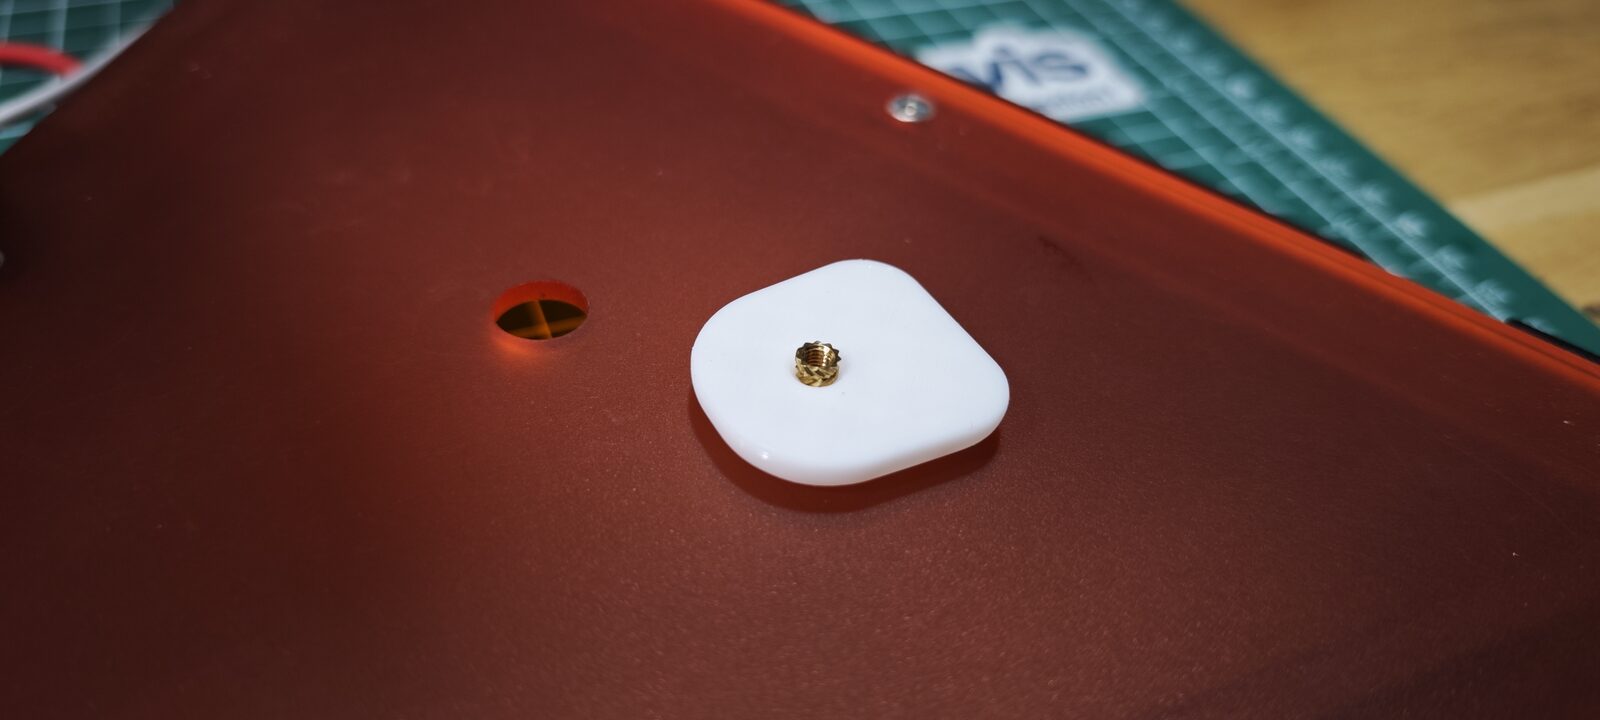 Le patin en PETG, imprimé sur plateau lisse.
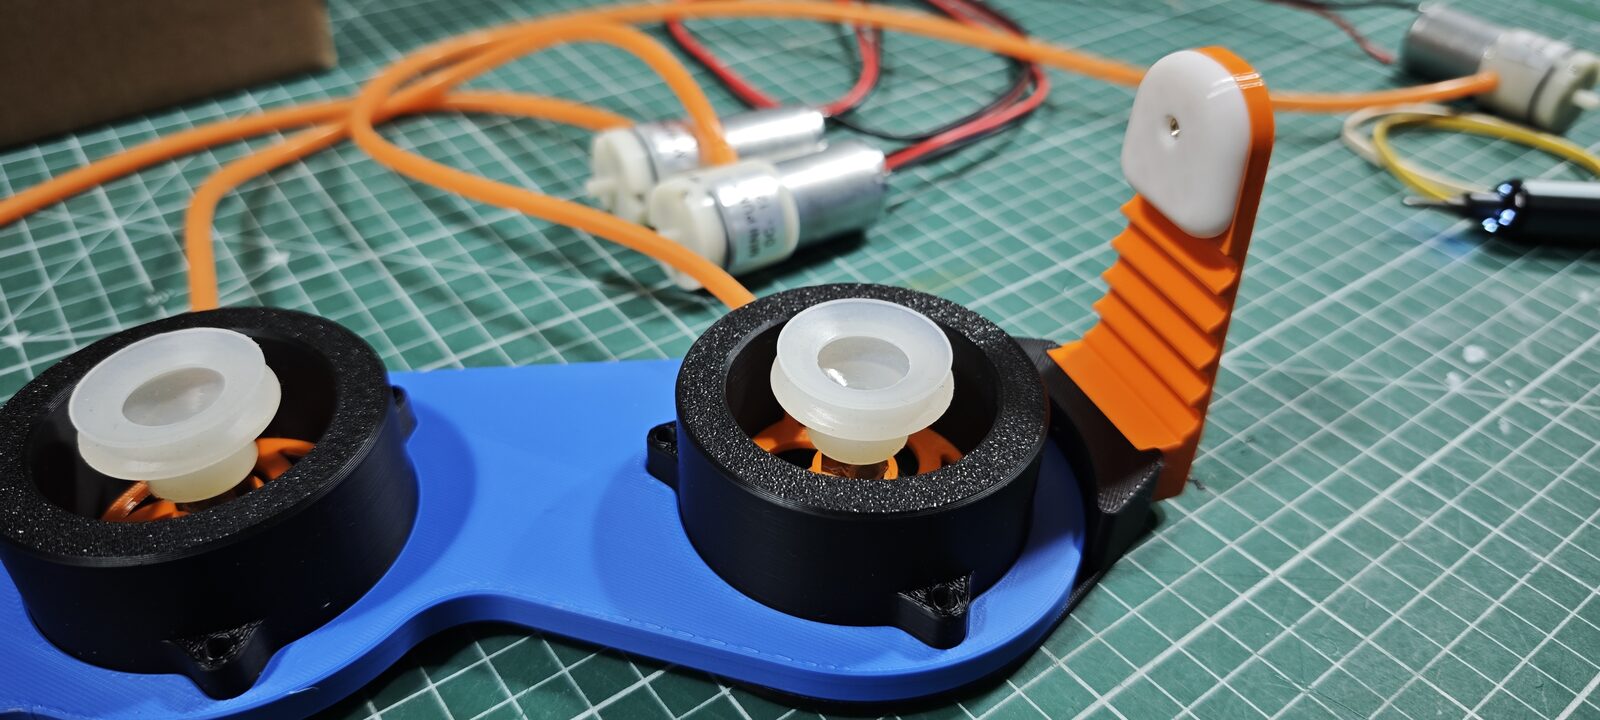 Le doigt de maintien, monté sur le bras.
Le principe
Le bras arrive au-dessus de la pile de cartons. Pendant l’approche, il descend un tout petit peu pour que le doigt vienne en appui sur le carton du haut. L’appui est très léger, pour que le patin puisse glisser dessus. Le bras avance ensuite jusqu’aux cartons, et les ventouses prennent les trois cartons en même temps.
Les essais
Ça fonctionne vraiment beaucoup mieux : je n’ai quasiment pas eu de soucis avec cette technique. Le doigt maintient l’ensemble de façon passive, sans moteur.
Prise des trois cartons avec le doigt de maintien, premier essai.
Pour le second essai, je simule une pile calée contre la bordure de la table : je tiens le carton du bas avec ma main, à la place de la bordure.
Second essai : ma main joue le rôle de la bordure.
Suite
- Motoriser le bras sur un rail prismatique
- Monter l’ensemble sur le robot pour un essai complet
COMMENTAIRES