Jekyll2026-10-28T15:56:55+01:00https://barbatronic.fr/feed.xmlBarbatronicRobotique, impression 3D et prototypage rapide. Projets, logs et articles d'Adrien Bracq.Adrien BracqP-04 L13 · Un doigt de maintien pour prendre les trois cartonshttps://barbatronic.fr/logs/cdr-2027/2026-10-27-doigt-de-maintien/2026-10-27T19:30:00+01:002026-10-27T19:30:00+01:00Un doigt souple en TPU, posé sur le carton du haut pendant l'approche, le maintient de façon passive. La prise des trois cartons devient beaucoup plus fiable.Objectif
Les essais de ce midi l’ont montré : aligner les trois ventouses sur leurs supports souples orange ne suffit pas. Le carton du haut glisse, et il faut le maintenir pendant la prise.
J’ai donc modifié un peu le prototype, avec deux changements :
rigidifier un tout petit peu plus les ventouses ;
ajouter un doigt qui maintient le carton du haut.
Démontage et remontage des ventouses
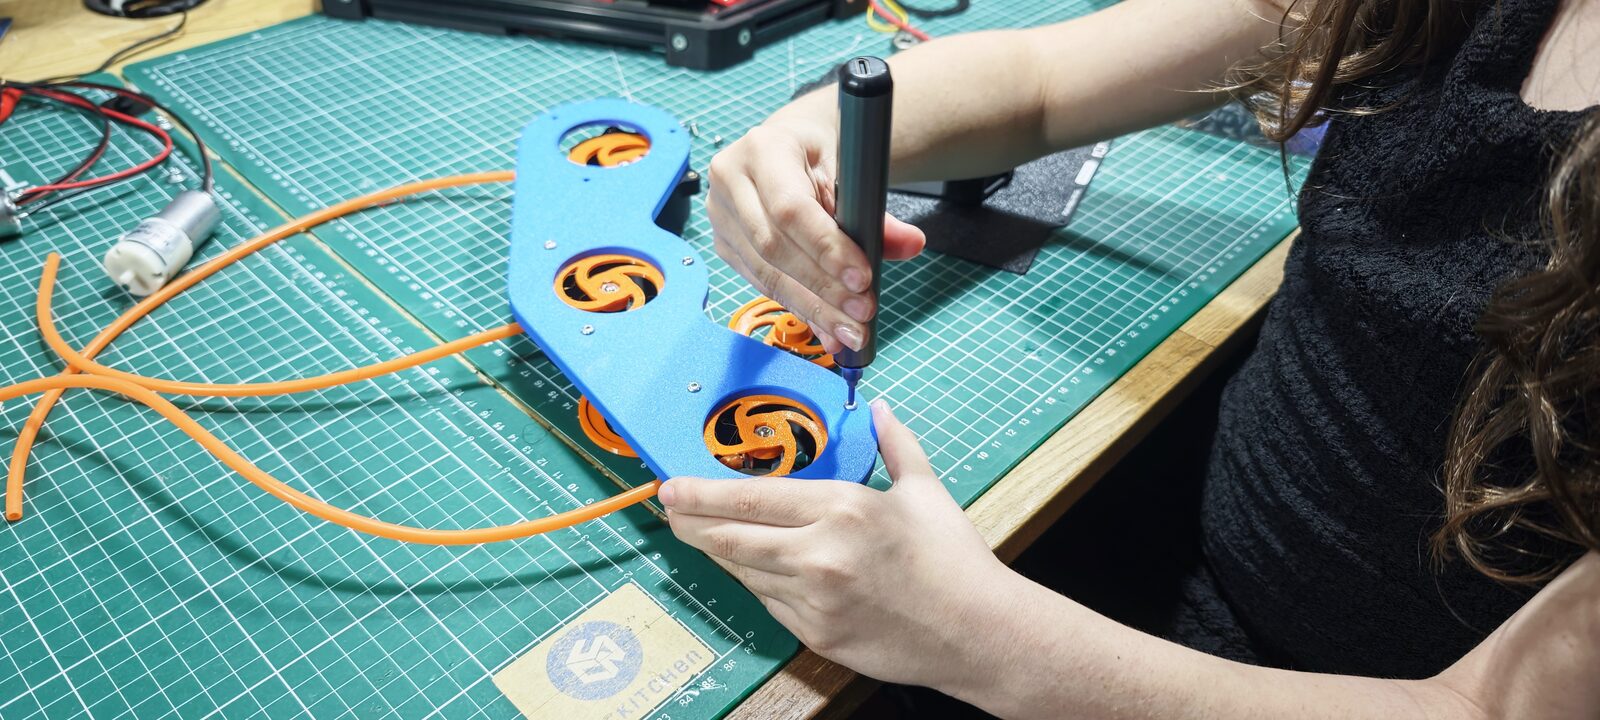
Pour cette étape, ma fille est venue me donner un coup de main pour démonter et remonter le prototype.
Le démontage du bras.
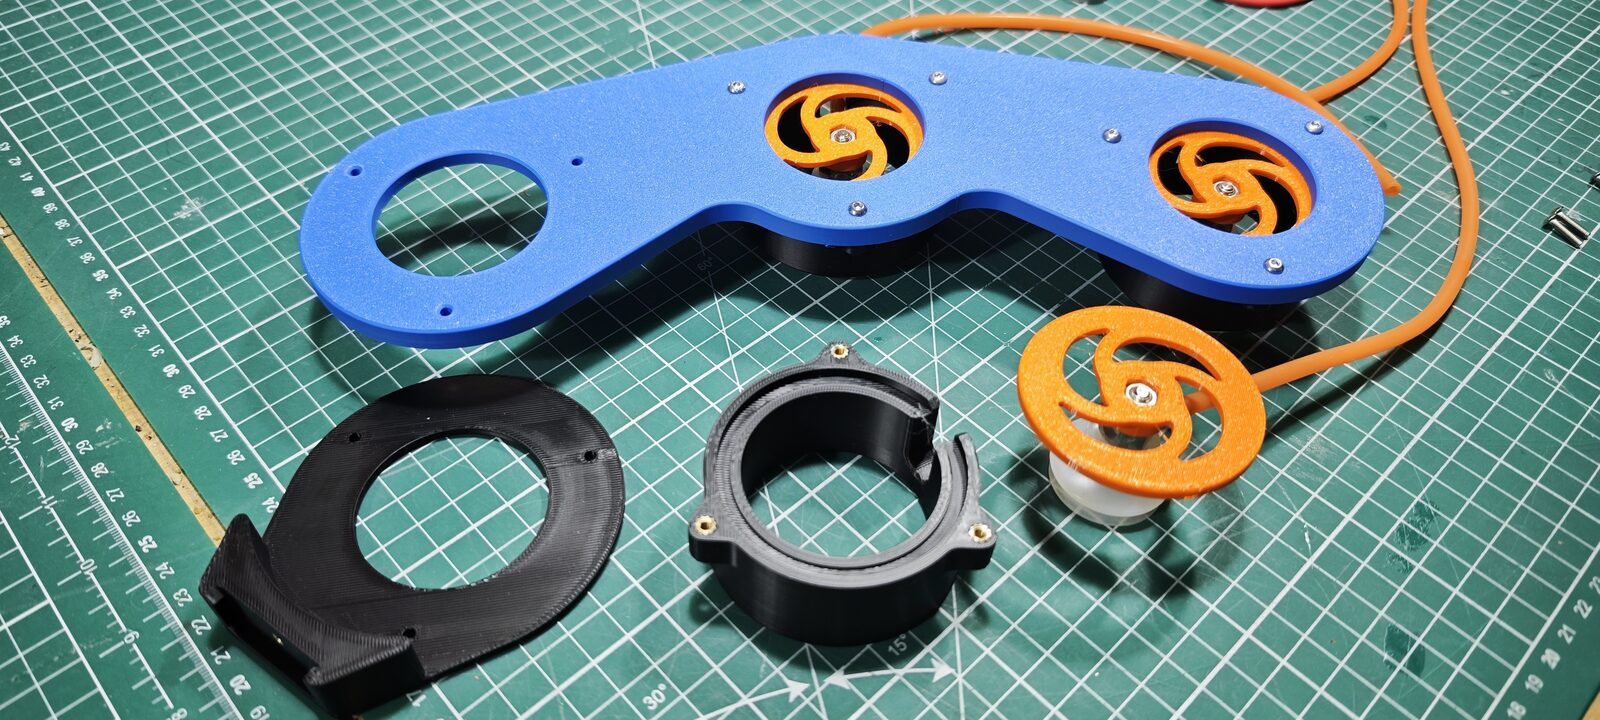
Les pièces démontées.
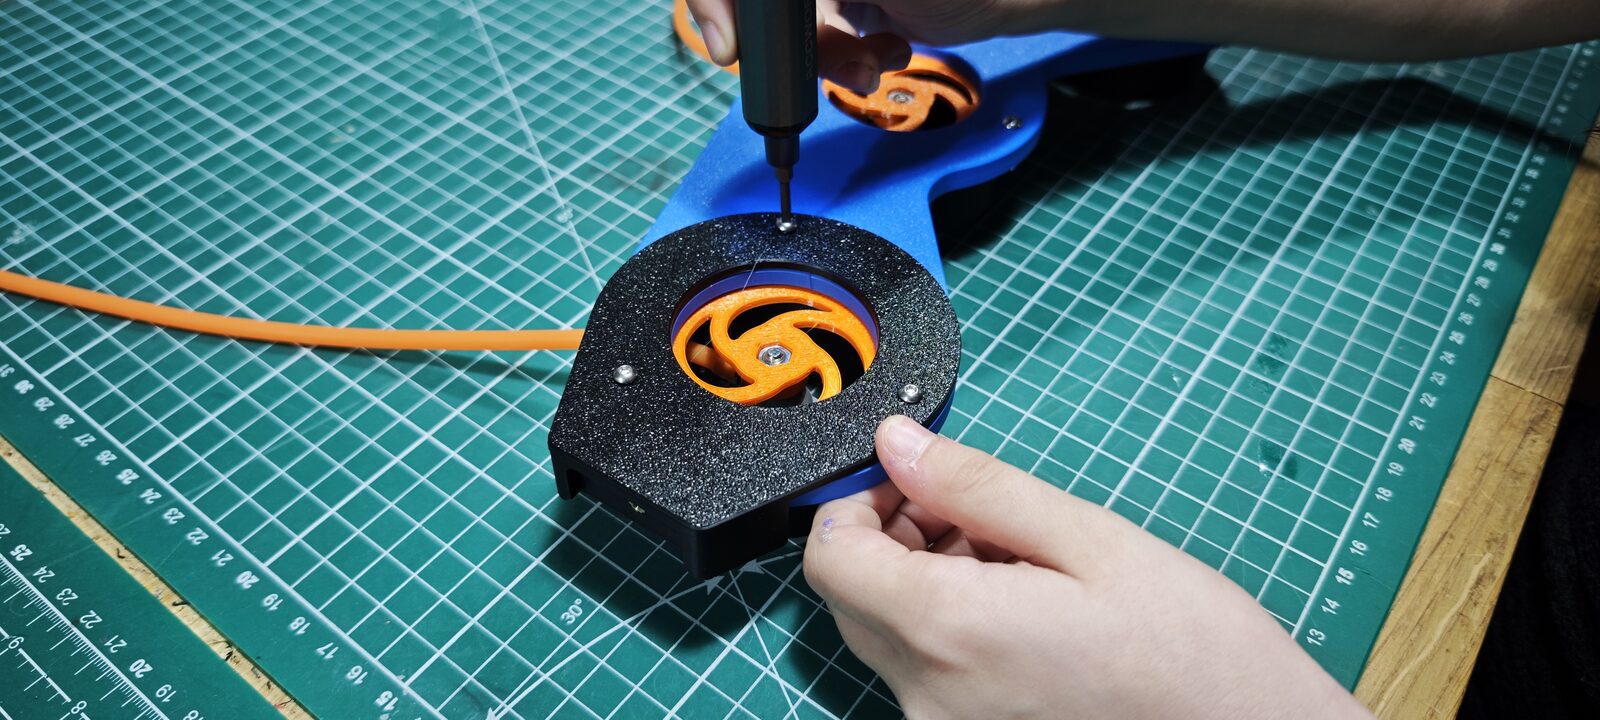
Le remontage, couronne par couronne.
L’idée du doigt
En regardant les essais de ce midi avec ma fille, on a vu que tout marchait dès que j’appuyais du doigt sur le carton du haut. Elle m’a proposé : si ça marche avec un doigt, pourquoi pas un doigt robotique ? Elle a de bonnes idées, alors on a fait exactement ce qu’elle proposait.
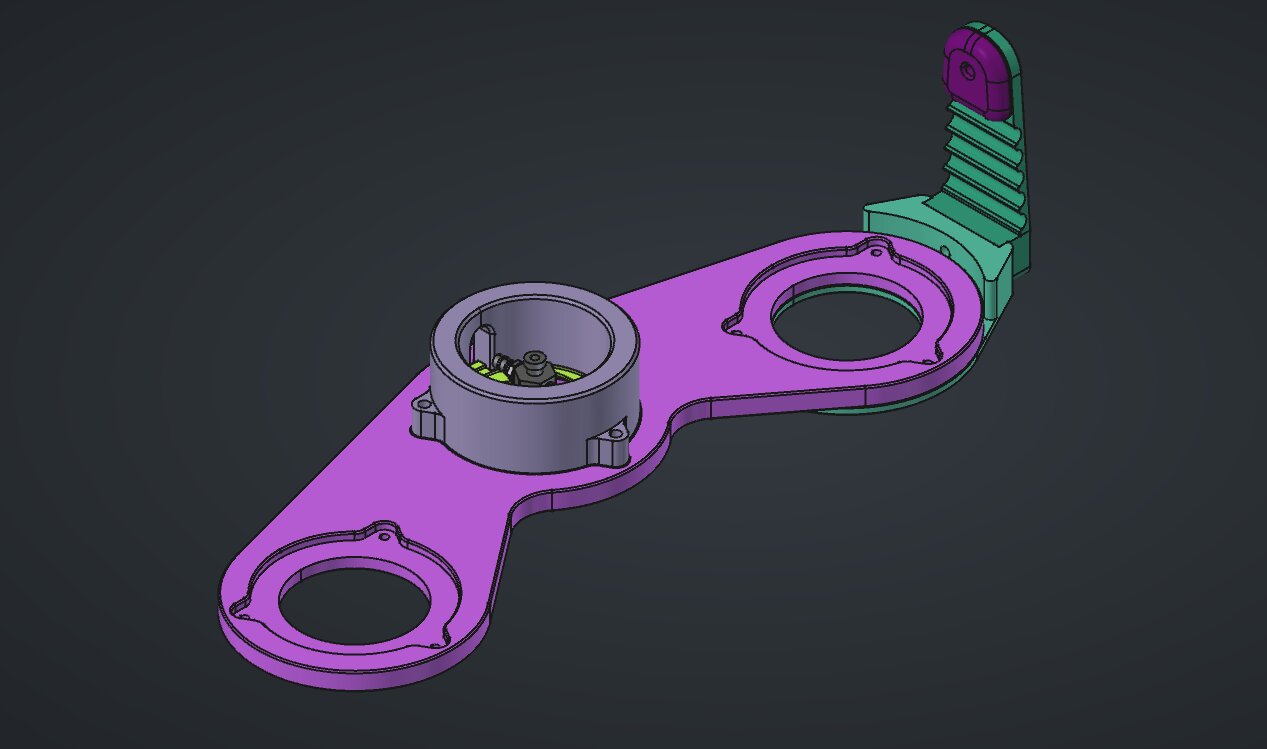
Le bras dans FreeCAD, avec le doigt de maintien au bout.
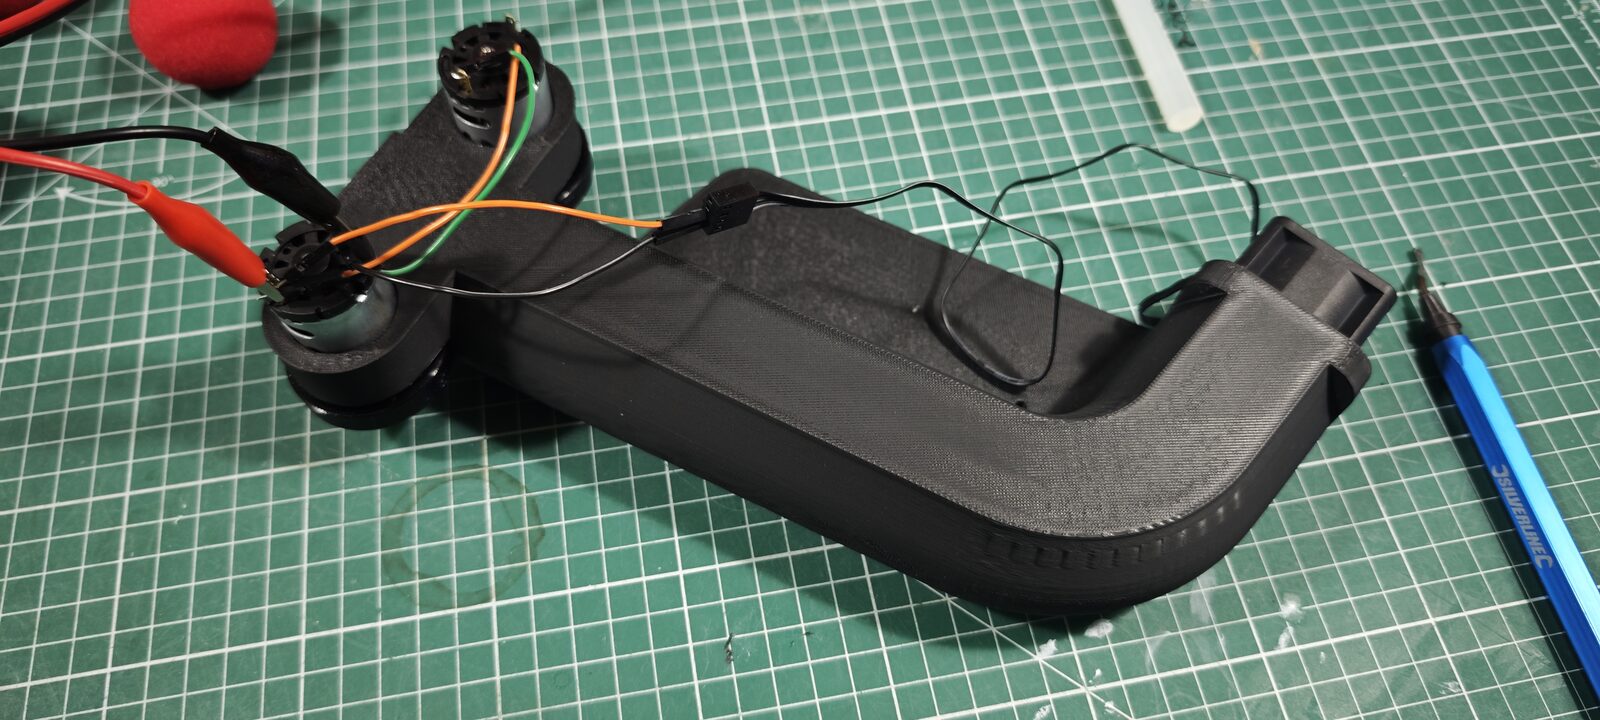
Le doigt est monté sur le dessus du prototype. Il se compose de trois pièces :
un support en PLA, fixé au bout du bras ;
un doigt en plastique souple, en TPU ;
un patin en PETG à l’avant, imprimé sur plateau lisse pour bien glisser sur le carton.
Le support du doigt, avec son insert.
Le bras remonté, avec le support du doigt au bout.
Le doigt en TPU, à la sortie de l’imprimante.
Le patin en PETG, imprimé sur plateau lisse.
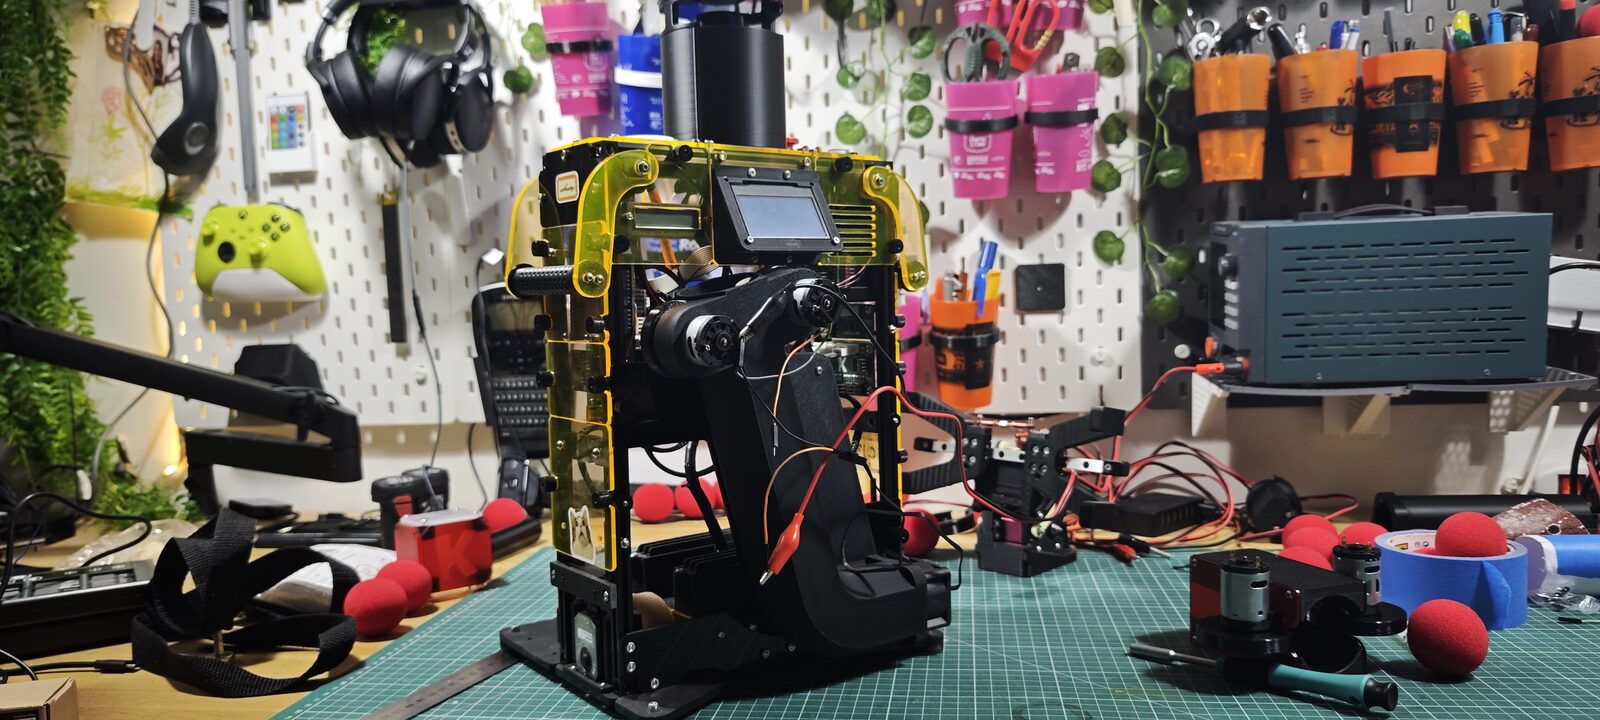
Le doigt de maintien, monté sur le bras.
Le principe
Le bras arrive au-dessus de la pile de cartons. Pendant l’approche, il descend un tout petit peu pour que le doigt vienne en appui sur le carton du haut. L’appui est très léger, pour que le patin puisse glisser dessus. Le bras avance ensuite jusqu’aux cartons, et les ventouses prennent les trois cartons en même temps.
Les essais
Ça fonctionne vraiment beaucoup mieux : je n’ai quasiment pas eu de soucis avec cette technique. Le doigt maintient l’ensemble de façon passive, sans moteur.
Prise des trois cartons avec le doigt de maintien, premier essai.
Pour le second essai, je simule une pile calée contre la bordure de la table : je tiens le carton du bas avec ma main, à la place de la bordure.
Second essai : ma main joue le rôle de la bordure.
Suite
Motoriser le bras sur un rail prismatique
Monter l’ensemble sur le robot pour un essai complet
]]>P-04 L12 · Prise des trois cartons avec trois ventouseshttps://barbatronic.fr/logs/cdr-2027/2026-10-27-prise-trois-ventouses/2026-10-27T13:30:00+01:002026-10-27T13:30:00+01:00Un bras d'essai à trois ventouses sur support souple, pour prendre les trois cartons d'un coup. Les deux du bas tiennent, mais celui du haut glisse : il faut le maintenir pendant la prise.Objectif
Après les essais de ce matin avec une seule ventouse, je passe à trois ventouses montées sur un même bras. Le but est de prendre les trois cartons en même temps.
Conception
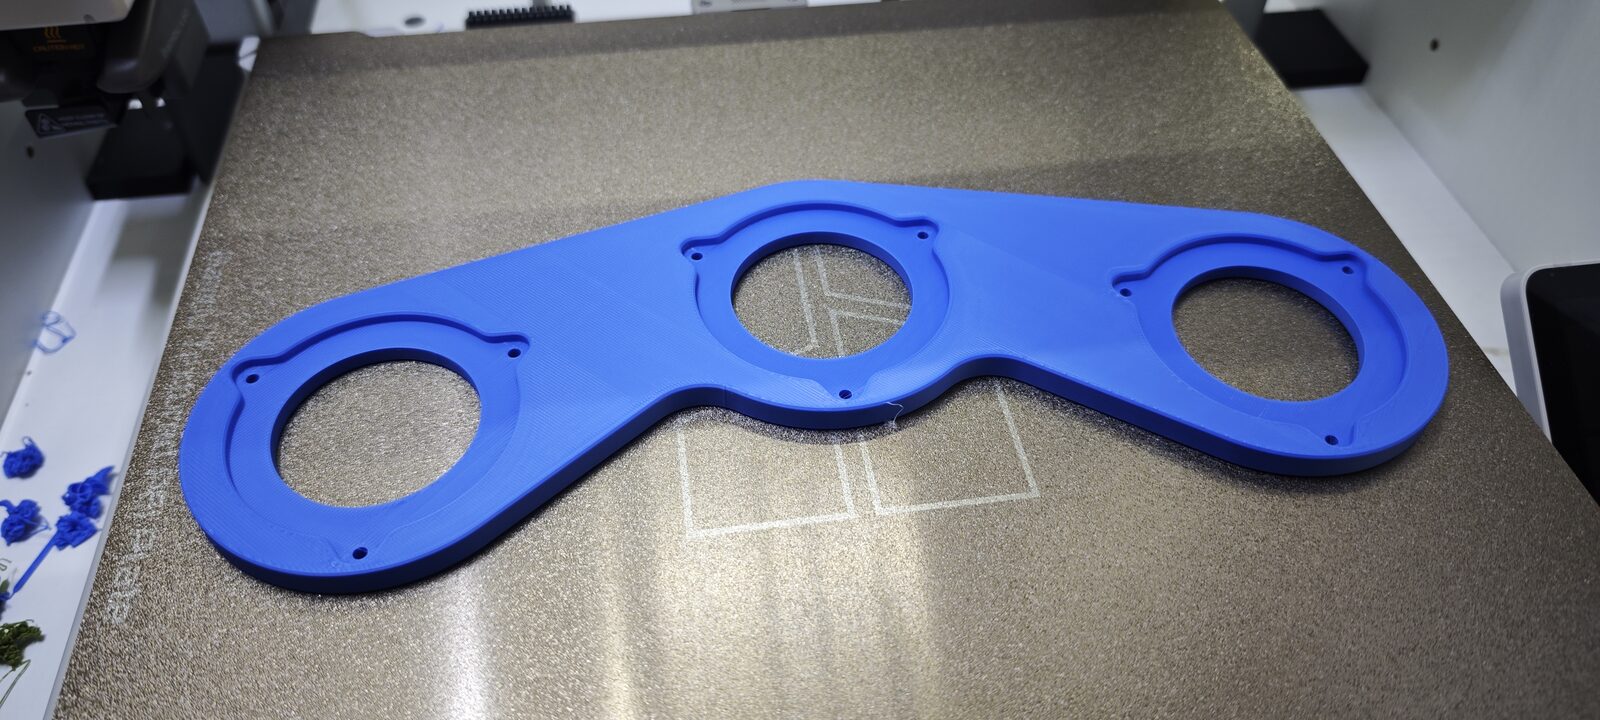
Le bras n’est pas optimisé : il sert seulement à positionner trois ventouses pour prendre les trois cartons.
Les trois ventouses ne sont pas alignées : celle du milieu est décalée. J’avais expliqué ce principe dans la simulation de la prise des cartons. Quand on prend un seul carton à l’horizontale avec trois ventouses alignées, il a tendance à basculer. Avec une prise en triangle, on limite ce basculement.
Le bras dans FreeCAD, avec la pièce souple en place sur l’emplacement du milieu.
Le bras dans le trancheur : 62 g de PLA et un peu moins de 2 h d’impression.
Impression
Cet après-midi, j’ai imprimé toutes les pièces. J’ai d’abord imprimé les supports souples en TPU, avec des branches de 1 mm d’épaisseur, comme je l’avais retenu ce matin.
Les supports souples en TPU, avec des branches de 1 mm.
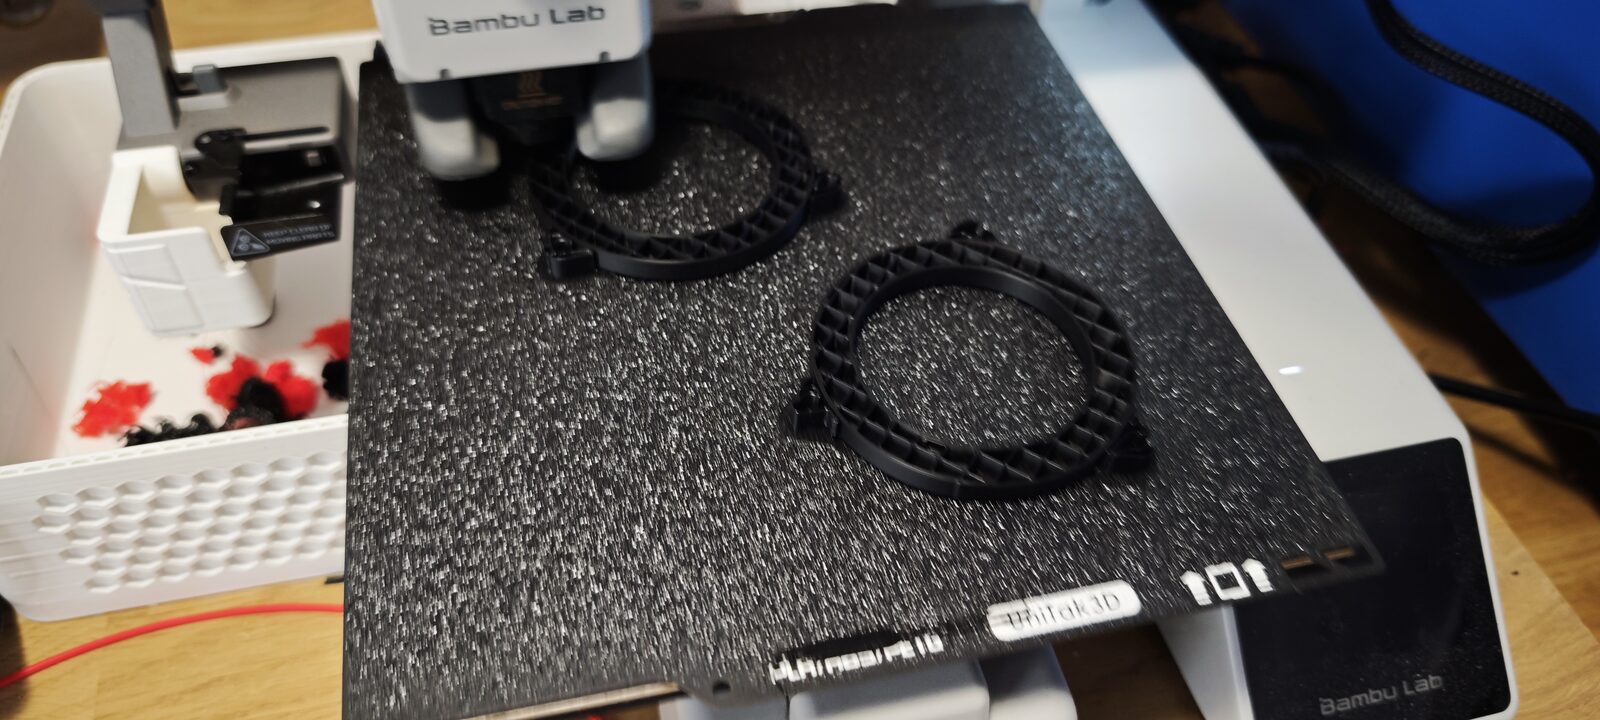
J’ai ensuite imprimé les couronnes, qui servent d’appui autour de chaque ventouse pendant la prise.
Les couronnes qui servent d’appui.
Le bras, une fois imprimé.
Montage
J’ai soudé les fils des trois pompes 12 V, une par ventouse, puis j’ai tout assemblé.
Les trois pompes, une par ventouse.
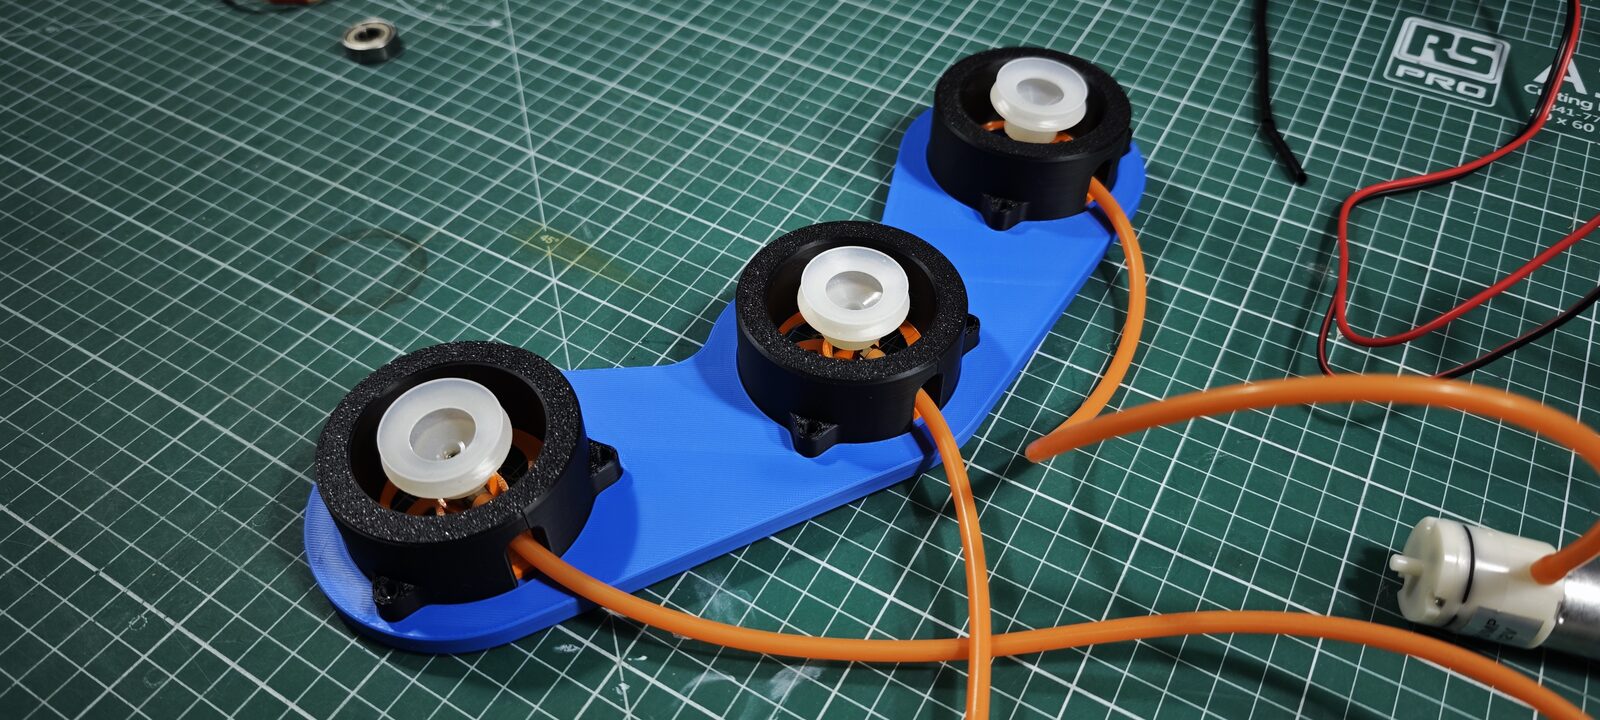
Le bras assemblé, avec les trois ventouses.
Prise des trois cartons empilés
Prendre les trois cartons en même temps pose un vrai problème : ils sont tellement légers qu’ils bougent au contact. En général, j’arrive à prendre les deux du bas, mais pas celui du haut.
Prise des trois cartons empilés : celui du haut ne suit pas.
Si j’appuie légèrement sur le dessus, aucun souci : les trois cartons sont bien pris. Mais le résultat reste très aléatoire. Ce n’est pas assez fiable pour la coupe, et c’est loin d’un système robuste.
La même prise, avec une légère pression de la main sur le carton du haut.
Prise à l’horizontale
J’ai aussi essayé de prendre un carton à l’horizontale, et je fais le même constat. Le carton du dessus n’a rien qui pèse sur lui : il est trop léger et il glisse. Il faut appuyer un tout petit peu dessus pour le maintenir le temps de la prise.
Prise à l’horizontale, premier essai.
Prise à l’horizontale, second essai.
Conclusion
Il faut absolument maintenir le carton du haut pendant la prise. Cela limite les possibilités, à cause de la place disponible au-dessus des cartons.
En théorie, les trois cartons empilés font 33 cm de haut, ce qui laisse 2 cm pour placer un actionneur. Ce n’est pas impossible, mais ce n’est pas beaucoup. En réalité, les cartons sont gondolés et leurs faces ne sont pas bien planes, donc la pile fait plutôt 34 cm. Il ne reste alors qu’1 cm pour l’actionneur. Ça reste possible, mais c’est très juste pour une prise.
C’est encore en réflexion. Le prochain essai se fera avec un petit élément sur le dessus, pour voir si on peut prendre les cartons en appuyant sur le carton du haut.
Suite
Ajouter un petit élément qui appuie sur le dessus du carton du haut pendant la prise
Voir comment loger un actionneur dans le centimètre restant au-dessus de la pile
]]>P-04 L11 · Ventouse sur support souple en TPUhttps://barbatronic.fr/logs/cdr-2027/2026-10-27-ventouses-support-souple/2026-10-27T10:00:00+01:002026-10-27T10:00:00+01:00Prototype de ventouse montée sur une pièce souple en TPU 95A, pour mieux épouser les cartons. Ça marche sur les deux premiers, mais le carton du haut n'est maintenu qu'avec un léger poids posé dessus.Objectif
Suite à mes précédents essais de ventouses, j’ai réalisé un prototype avec une pièce souple imprimée en TPU. L’idée est de donner plus de liberté de mouvement à la ventouse, pour qu’en théorie elle s’adapte mieux à des surfaces qui ne sont pas parfaitement droites.
Au final, le but est de prendre les trois cartons en même temps. Pour l’instant, le prototype ne compte qu’une seule ventouse.
Conception
J’ai modélisé l’ensemble dans FreeCAD. La pièce souple (en vert) est un disque avec des branches en spirale, qui tient la ventouse en son centre et lui laisse du jeu dans toutes les directions.
Le modèle dans FreeCAD, vu de dessus.
Vu de dessous, les branches en spirale de la pièce souple.
La pièce en TPU
J’ai imprimé la pièce souple en TPU 95A. Ce n’est pas le TPU le plus souple, loin de là, mais ça suffit pour faire quelques tests.
La pièce souple en cours d’impression.
J’ai essayé des branches de 3 mm, puis 2 mm, puis 1 mm d’épaisseur. Au-dessus de 1 mm, le résultat n’est clairement pas satisfaisant. Je garde donc 1 mm comme épaisseur maximale, et c’est ce que je vais tester par la suite.
La ventouse montée sur la pièce en TPU.
La ventouse peut s’incliner : la pièce en TPU se déforme.
La couronne
J’ai aussi imprimé une couronne en PLA classique. Elle maintient la pièce en TPU et sert surtout d’appui autour de la ventouse : une fois le carton attrapé, elle le plaque contre la couronne.
La couronne et sa bague de maintien, dans le trancheur.
La couronne, avec ses inserts.
Il faudrait améliorer l’espace entre la ventouse et la couronne, et augmenter un tout petit peu la hauteur de la pièce : on le voit sur les vidéos plus bas. Mais je suis quand même satisfait du résultat.
Le montage
J’ai tout assemblé et mis les inserts. On voit que l’ensemble est assez souple.
L’ensemble assemblé.
La souplesse de la pièce en TPU.
Je l’ai branché sur une pompe 12 V. Les années précédentes, j’utilisais des pompes 3,7 V que je suralimentais en 5 V. Cette année, je passe sur des pompes 12 V branchées directement sur la batterie, ce qui économise quelques composants. Pour ces essais, j’utilise une alimentation stabilisée.
La pompe 12 V.
Le banc d’essai : la pompe et la ventouse.
Essais sur les trois cartons
J’ai d’abord testé sur le carton du bas : rien de surprenant, ça fonctionne bien. Le carton du milieu fonctionne bien aussi.
Sur le carton du haut, en revanche, ça ne fonctionne plus. Si la prise n’est pas parfaitement parallèle, le carton bouge, et la pompe n’a pas assez de puissance pour l’attraper et le maintenir. Une ventouse qui s’adapte, c’est mieux, mais ce n’est malheureusement pas encore suffisant.
Essais sur le carton du bas, celui du milieu, puis celui du haut.
Ces tests ne sont pas très répétables : je tiens la ventouse à la main. Il faudrait monter l’ensemble, et c’est ce que je vais bientôt faire.
Avec un poids sur le carton du haut
J’ai ensuite réessayé sur le carton du haut, mais en posant une petite brosse dessus. Il faut imaginer un servomoteur qui viendrait poser la brosse sur le carton, sans exercer beaucoup de pression. Et là, ça fonctionne beaucoup mieux.
Le carton du haut, avec une brosse posée dessus.
Pour vérifier que ce n’était pas moi qui appuyais trop, j’ai refait l’essai en posant seulement un roulement 608ZZ sur le carton. Ce n’est pas très lourd, ça ne rajoute que quelques grammes, mais c’est ce qui permet de maintenir le carton du haut et de le prendre plus facilement.
Le carton du haut, avec seulement un roulement 608ZZ posé dessus.
Conclusion
Ce n’est qu’un début d’expérimentation, mais ça donne déjà quelques orientations pour la suite du design :
des branches en TPU de 1 mm d’épaisseur au maximum ;
une couronne un peu plus haute, avec un meilleur espace autour de la ventouse ;
un système qui applique une légère force sur le carton du haut pour le maintenir pendant la prise.
Nota : il manque encore l’essai où l’on attrape les trois cartons en même temps, avec l’ensemble monté et aligné sur le robot. C’est seulement là qu’on saura si c’est une solution intéressante et durable.
Suite
Monter trois ventouses sur une plaque complète pour prendre les trois cartons en même temps
Augmenter la hauteur de la couronne et revoir l’espace autour de la ventouse
Ajouter un système qui applique une légère force sur le carton du haut
]]>P-28 L01 · Interface flottante, une seule barre d'outils et propriétés des pièceshttps://barbatronic.fr/logs/vibecad/2026-10-24-interface-flottante-et-proprietes/2026-10-24T00:00:00+02:002026-10-24T00:00:00+02:00La vue 3D occupe tout l'écran, avec des panneaux translucides qui flottent par-dessus. Une seule barre d'outils, des sections repliables, et un nouvel outil Propriétés pour choisir la matière d'une pièce et lire sa masse.Objectif
Rendre l’interface de VibeCAD plus légère : laisser toute la place au modèle 3D et ranger ce qui encombre. Au passage, sortir le volume et la masse du panneau des pièces, où ils prenaient de la place sans qu’on puisse changer la matière.
Une interface plus aérienne
La nouvelle interface sur un support de moteur NEMA 17 : les quatre vis CHC M5 × 16 sont sélectionnées dans la liste de visserie, leur réglage s’affiche à droite.
La vue 3D occupe tout l’écran. Sur grand écran, les panneaux de gauche et de droite flottent au-dessus du modèle. Ils ont des coins arrondis et un fond sombre, translucide et légèrement flouté : on devine la pièce derrière eux.
Panneaux repliables d’un clic. Une petite languette sur le bord de chaque panneau le replie contre le côté de l’écran, ou le rouvre. Le panneau des réglages se rouvre tout seul quand on commence une opération, pour que le bouton « Valider » ne reste pas caché.
Une seule barre d’outils, calée en haut à gauche. Le logo ouvre le menu Fichier, avec le nom du projet modifiable en tête. Viennent ensuite les ateliers en icônes (Pièces, Assemblage, Fabrication, Simulation), puis les outils. Le menu et les ateliers ne bougent plus quand on change d’atelier.
Le cadrage tient compte des panneaux. La pièce se centre dans la zone libre, et le cube de navigation et les boutons de vue se placent à côté des panneaux.
Sections Pièces et Historique repliables, comme Paramètres. Repliées, elles ne montrent que la pièce et l’étape choisies : pratique quand un projet compte beaucoup de pièces.
Panneaux repliés d’un clic sur leur languette : toute la place pour le modèle.
Sections repliées : seules la pièce choisie et sa dernière étape restent affichées.
Nouveau : les propriétés de la pièce
Les propriétés de la platine en aluminium : 51 521 mm³, environ 139 g, 100 × 70 × 8 mm.
Un bouton « Propriétés » dans le secteur Contrôler, à côté de Mesurer. Il donne la matière, le volume, la masse, l’encombrement (X × Y × Z) et le centre de gravité.
La matière se choisit parmi PLA, PETG, ABS, TPU, contreplaqué, acrylique, aluminium et acier. Elle est enregistrée avec la pièce, et l’atelier Simulation la propose par défaut. Une pièce en tôle prend d’office la matière de sa tôle.
Un rappel dans la barre d’état, par exemple « Platine · 51 521 mm³ · ≈ 139 g ». Un clic dessus ouvre les propriétés.
Les anciens projets s’ouvrent sans changement : sans matière choisie, une pièce reste en PLA.
Niveaux
VibeCAD s’ouvre au niveau Expert. À la première ouverture, une fenêtre demande à chacun de choisir son niveau : Débutant, Intermédiaire ou Expert.
Corrections
La barre d’état garde une hauteur fixe : la vue 3D ne bouge plus quand un message d’aide s’allonge.
Les listes déroulantes restent lisibles sur les panneaux translucides.
Les noms des pièces masquées restent lisibles dans la liste des pièces.
La touche Échap referme bien l’éditeur des plaques de découpe laser.
Sur très petit écran, les outils passent sur une deuxième ligne au lieu de déborder.
Documentation
Nouvelles captures d’écran en thème sombre dans la documentation. On y voit :
l’historique d’une pièce ;
la tôlerie et son développé à plat ;
les plaques de découpe laser optimisées ;
le parcours guidé.
Deux nouvelles captures : un assemblage articulé avec sa visserie, et une simulation de bras en acier.
]]>VibeCAD : une CAO dans le navigateur, vibe-codéehttps://barbatronic.fr/blog/2026/10/vibecad-une-cao-dans-le-navigateur-vibe-codee/2026-10-21T00:00:00+02:002026-10-21T00:00:00+02:00VibeCAD est un logiciel de CAO 3D paramétrique qui tourne dans le navigateur, entre Tinkercad et FreeCAD. Né pour initier ma fille à la conception mécanique, il est entièrement vibe-codé. Il est en ligne, gratuit et open source.VibeCAD est en ligne. C’est un logiciel de CAO 3D paramétrique qui tourne entièrement dans le
navigateur : esquisses cotées, extrusions, poches, historique modifiable, assemblage, fabrication.
Pas de compte, pas d’installation, et les modèles restent sur votre machine.
Je voulais faire découvrir la conception mécanique à ma fille. Pas juste empiler des formes : la
vraie démarche. Choisir un plan, dessiner une esquisse, la coter, en faire un volume, retirer de la
matière, revenir corriger une étape.
Le problème, c’est l’offre. Les logiciels pour enfants, comme Tinkercad, restent très basiques et peu
tournés vers l’ingénierie. FreeCAD et les CAO classiques font tout cela, mais sont beaucoup trop
complexes pour un enfant de moins de 10 ans. Il manquait quelque chose entre les deux : la logique de
FreeCAD, avec une prise en main simple.
Ce que c’est devenu
Le projet a dépassé l’idée de départ. Au-delà de la pièce seule, VibeCAD sait assembler, vérifier
qu’une pièce tient, et préparer la fabrication : plateau d’impression 3D, découpe laser, mise en
plan, nomenclature.
Assembler et visser
L’onglet Assemblage insère les pièces du projet et les relie par des liaisons : fixe, pivot,
glissière, pivot glissant, rotule. On attrape ensuite une pièce à la souris, et elle ne suit que le
mouvement permis. Les boucles fermées fonctionnent : sur un quadrilatère articulé, quand une barre
tourne, les autres suivent.
Quadrilatère articulé : liaisons pivot, pièce fixe en orange, visserie posée dans les trous.
Le module de visserie pose de vraies pièces normalisées d’un clic sur le bord d’un trou : vis
CHC, BHC, FHC et H, écrous et rondelles, de M2 à M12 (ISO 4762, 7380, 10642, 4017, 4032, 7089).
Le but est pédagogique autant que pratique :
pas de vis de mauvaise taille : la taille est déduite du diamètre du trou (passage ISO 273
ou perçage avant taraudage). Un trou qui ne correspond à aucune vis est refusé, avec des exemples
de bons diamètres ;
pas de longueur fantaisiste : seules les longueurs de la norme sont proposées, et la pose
choisit la plus courte qui traverse et dépasse assez pour prendre un écrou ;
un empilement logique : rondelle contre la pièce, puis écrou ou tête de vis, quel que soit
l’ordre des clics ;
elle suit la pièce quand le mécanisme bouge, et se retrouve dans la nomenclature CSV,
regroupée par désignation (« Vis CHC ISO 4762 M3 × 12 »).
Si la pièce change et que le trou disparaît, la vis est signalée au lieu d’être déplacée au hasard.
Vérifier que ça tient
L’onglet Simulation répond à une question simple : est-ce que ma pièce va casser ? On choisit le
matériau, on clique les faces fixées et celle où appuie la charge, on lance le calcul. La pièce se
colore du bleu (tranquille) au rouge (très sollicitée), et un verdict tombe : « La pièce tient »,
« C’est juste » ou « Risque de casser ».
Un bras en acier fixé d’un côté, 4 kg posés au bout : la pièce tient, avec une marge de 9,9.
C’est un calcul par éléments finis, indicatif, mais suffisant pour comprendre où une pièce travaille
et pourquoi on renforce à tel endroit. Le même outil peut aussi alléger la pièce en ne gardant que
la matière utile.
Une pièce et son historiqueTôlerie : le développé à platPréparation de la découpe laser
Le mode Débutant reste le cœur
L’usage premier n’a pas bougé. Trois niveaux (Débutant, Intermédiaire, Expert) montrent les
outils progressivement. En mode Débutant, l’interface reste courte, des parcours guidés se valident
tout seuls en observant le modèle, et chaque erreur est expliquée avec un moyen de la réparer.
Le parcours guidé « la plaque percée » : la première pièce, étape par étape.
Et rien ne reste enfermé dedans : le travail se reprend dans FreeCAD, en STEP ou via un script
qui reconstruit l’historique. C’est l’idée : apprendre ici, continuer avec les vrais outils.
Pourquoi « Vibe » ?
VibeCAD a été entièrement vibe-codé avec Claude. Il me semblait honnête de le dire dans le nom.
Le « vibe » concerne la fabrication de l’application, pas son usage. Il n’y a aucune
fonctionnalité d’IA dans le logiciel : les pièces se conçoivent à la main, comme dans n’importe
quelle CAO.
Sous le capot, c’est quand même du sérieux : le noyau géométrique est Open CASCADE, le même que
FreeCAD, compilé en WebAssembly. L’application s’installe et fonctionne ensuite hors ligne.
À utiliser en connaissance de cause
VibeCAD est en version 0.1. Il est gratuit, open source (MIT), et n’a pas vocation à devenir autre
chose que cette expérience : un outil pour apprendre la CAO, et pour l’apprendre à ma fille.
Si vous avez des enfants curieux, ou si vous voulez simplement découvrir la CAO paramétrique sans
installer quoi que ce soit, essayez-le : barbatronic.fr/VibeCAD.
]]>P-04 L10 · Simulation de la prise des cubes en carton avec des ventouseshttps://barbatronic.fr/logs/cdr-2027/2026-10-06-simulation-ventouse-cartons/2026-10-06T00:00:00+02:002026-10-06T00:00:00+02:00Un préhenseur à ventouses sur support souple, pour attraper des cartons dont on ne connaît pas l'orientation, testé d'abord en simulation faute d'imprimante assez grande.Le problème
J’ai déjà fait des essais avec une ventouse maintenue fermement. Ça ne marche pas : soit la ventouse ne se plie pas assez, soit la succion de ma pompe n’est pas suffisante pour prendre un carton posé sur un autre carton. Le carton est trop léger : il bouge au contact, et je n’arrive jamais à le prendre.
Il faudrait orienter la ventouse vers le carton. Mais je ne connais pas sa position. Je veux donc une solution mécanique, qui s’adapte toute seule : un mécanisme souple, ou « compliant mechanism ».
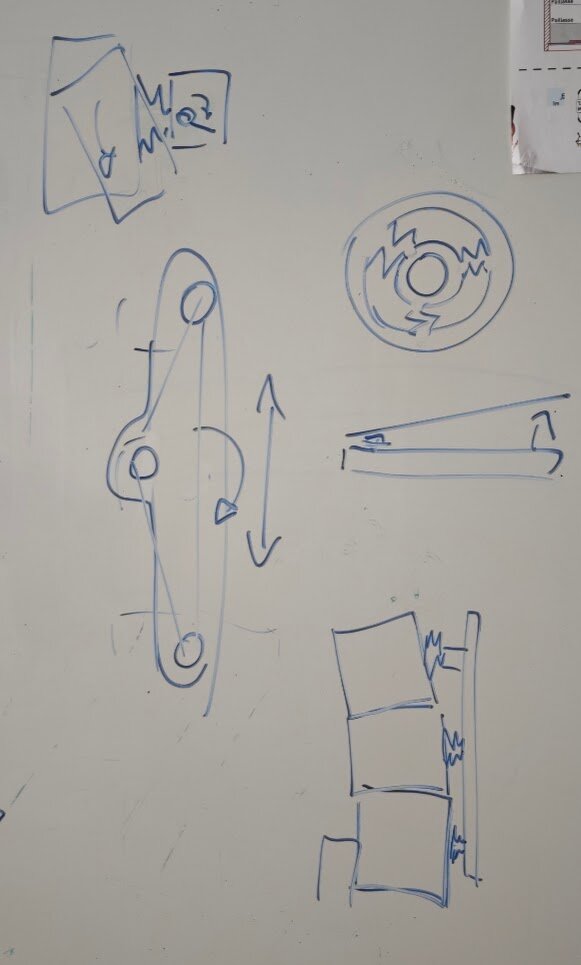
L’idée : trois principes
Les principes de l’actionneur, au tableau blanc.
Une ventouse libre : chaque ventouse peut bouger, rotuler et avancer ou reculer. Elle est fixée sur un support plan et souple, découpé ou imprimé en TPU.
Un appui autour de la ventouse : une fois la succion établie, il plaque le carton contre le bloc et le maintient.
Des ventouses en triangle : la ventouse centrale est décalée des deux autres. Lors d’une prise à l’horizontale, le bloc ne pend pas et ne se met pas dans une position inconnue.
Pourquoi une simulation
Pour tester le bras complet, je voulais imprimer les pièces sur ma Bambu Lab A2L. Elle n’est pas encore arrivée : pas de quoi imprimer une grande pièce ni faire un assemblage en une soirée.
J’ai donc demandé à Claude, un outil d’IA, de construire une simulation physique paramétrable de mon idée. Je lui ai donné tous mes paramètres : ma modélisation de ventouse, celle du connecteur, et ce que je voulais vérifier.
La simulation
Le banc d’essai reproduit un mur de 3 pierres (cartons de 320 × 110 × 110 mm) et une plaque qui porte 3 ventouses. On y retrouve les trois principes :
chaque ventouse est montée sur un ressort plat en TPU à trois bras en spirale ;
un appui rigide en PLA entoure chaque ventouse : sous vide, la pierre vient s’y poser ;
la ventouse du milieu peut être décalée sur le côté, pour une prise en triangle quand les 3 ventouses tiennent la même pierre.
On peut avancer la plaque, activer le vide ventouse par ventouse, lever, tourner, et voir les cartons bouger avec le frottement sur la table, entre cartons et sur le PLA. Tout est réglable : épaisseur et module du TPU, largeur et angle des bras, taille et retrait de l’appui, raideur et écrasement de la ventouse, dépression, masse des cartons. Trois séquences sont prêtes : prendre la pierre du haut à 3 ventouses, prendre le mur entier, dresser la pierre du haut.
Simulation interactive : faites tourner la vue, réglez les paramètres, lancez une séquence.OUVRIR EN PLEIN ÉCRAN ↗
Le résultat est très proche de ce que j’avais en tête, et le dépasse même sur certains points. J’ai pu tester beaucoup d’alignements et de réglages en peu de temps. Toute la simulation tient dans une seule page HTML d’environ 70 Ko, et elle fait exactement ce que je voulais.
Ce que ça montre
L’idée fonctionne, au moins en simulation : en ajustant les paramètres autour de la ventouse, le préhenseur attrape le carton. Ça me laisse plus de marge pour explorer avant de fabriquer et de mettre en place la solution.
Un regard critique sur l’outil
C’est impressionnant, et je n’aurais pas su faire ça moi-même en aussi peu de temps. Mais ça pose des questions.
Une simulation reste un modèle. Elle valide l’idée dans un monde où le frottement, la raideur du TPU et la force de succion sont des valeurs que j’ai choisies. La page le dit elle-même, dans « Ce que le calcul suppose » : la raideur de la ventouse et le module du TPU sont des estimations à mesurer. Elle ne remplace pas l’essai réel : elle me dit quoi tester en premier.
Je n’ai pas écrit le moteur physique. Je peux vérifier que le comportement est cohérent, pas que chaque calcul est juste. Il faut garder ça en tête avant de lui faire confiance.
Ça change la façon de travailler. Avant, j’aurais soit prototypé directement, soit dû apprendre à monter le problème dans un moteur physique, un workflow que je n’ai pas. Ici, l’outil comble l’étape entre la validation théorique et la validation pratique. C’est un vrai gain, mais c’est aussi une compétence que je n’ai pas acquise moi-même.
Je l’ai utilisé parce que j’avais une idée précise et que je voulais la valider vite, sur un cas assez complexe pour voir où étaient les limites. Chacun est libre de réfléchir à l’usage de ces outils et à la place qu’on leur donne. La suite se joue sur la table, avec de vrais cartons.
Prochaine étape
Imprimer le support souple en TPU, monter les ventouses en triangle et tester la prise sur de vrais cartons.
]]>Stenchill : des pochoirs PCB imprimés en 3D, nés dans le chat du livehttps://barbatronic.fr/blog/2026/10/stenchill-pochoirs-pcb-imprimes-en-3d/2026-10-05T00:00:00+02:002026-10-05T00:00:00+02:00Stenchill transforme vos fichiers Gerber en pochoir de pâte à braser imprimable en 3D. Un outil gratuit développé par A·D·C studio, né d'une discussion sur mon live, et qui ne cesse de s'enrichir.Il y a quelques mois, on parlait de pochoirs pour la pâte à braser dans le chat du live. Un pochoir pro
coûte entre 15 et 30 € par face, et on oublie souvent de le commander avec les cartes. Pourquoi ne pas
l’imprimer en 3D ? Un des viewers s’est dit que l’idée était bonne et qu’il avait les compétences pour
la concrétiser. Il l’a fait : ça s’appelle Stenchill, développé par
A·D·C studio.
Le principe
Un pochoir, ou stencil en anglais, est une fine plaque percée aux endroits des pads. On le pose sur la
carte, on étale la pâte à braser à la raclette, on place les composants CMS, puis on passe au four. Le
dépôt est précis et régulier, et bien plus rapide qu’à la seringue.
Avec Stenchill :
vous déposez le ZIP de vos Gerber (KiCad, Eagle, Altium, EasyEDA…) ;
vous voyez le pochoir en 3D et ajustez les paramètres si besoin (épaisseur, épaulements, buse) ;
vous téléchargez un STL ou un 3MF, et vous l’imprimez.
1. Le pochoir imprimé2. La carte calée par les épaulements3. La pâte étalée à la raclette4. La pâte déposée sur les pads5. Les composants soudés après refusion
Depuis cette vidéo, le projet a bien avancé. Les nouveautés principales :
Retirer des pads. Un composant que vous ne montez pas, un connecteur soudé au fer, un fiducial ?
Ouvrez « Retirer des pads » sous la vue 3D, sélectionnez-les, et le pochoir est recalculé autour.
Plugin KiCad. Il s’installe depuis le Gestionnaire de Plugin et de Contenu (KiCad 8 ou plus). On
génère le pochoir directement depuis le PCB Editor, sans exporter les Gerber à la main.
Page du plugin.
Extension EasyEDA Pro. Même chose pour EasyEDA Pro (client de bureau), depuis l’Extension Manager.
Page de l’extension.
Une galerie. Les derniers pochoirs générés par les utilisateurs, plus de 300 à ce jour.
Voir la galerie.
Le site en 17 langues.
Le moteur, la partie invisible
Un pochoir, ce n’est pas une simple extrusion du calque de pâte. La page
Le moteur détaille tous les pièges traités
automatiquement. Quelques exemples :
des pads à pas fin séparés par 0,1 mm de plaque, qu’une buse de 0,4 mm ne sait pas imprimer : ils
sont fusionnés en une seule ouverture qui porte la même quantité de pâte ;
les pastilles thermiques découpées en damier, remplacées par une ouverture unique ;
les petits pads (0402) légèrement élargis pour compenser la buse ;
les îlots détachés (une couronne de pâte autour d’un via) retenus par de petits ponts, pour que le
pochoir sorte d’un seul morceau ;
la face arrière mise en miroir automatiquement ;
les panels : une plaque par carte, chacune avec ses épaulements de calage ;
pas de calque de pâte dans l’export ? Les ouvertures sont déduites du masque de soudure, avec un
avertissement.
Chaque modification du moteur est rejouée sur 70 cartes réelles. C’est ce genre de travail qui fait
qu’on dépose son fichier et que ça marche.
Quelques conseils d’impression
Ceux du site, que je confirme :
PLA ou PETG, sur un plateau lisse (verre, PEI lisse) ;
buse de 0,2 mm idéalement, 0,4 mm reste acceptable ;
couches de 0,1 mm, pochoir de 0,3 à 0,4 mm d’épaisseur ;
remplissage 100 %, générateur de parois Arachne, 30 à 40 mm/s.
Côté composants, c’est fait pour le prototypage : passifs 0603 et plus, circuits intégrés à pas large.
Pour du 0402 ou du BGA à pas fin, un pochoir découpé au laser reste plus adapté.
Soutenir le projet
Derrière Stenchill, il n’y a qu’une seule personne. Elle développe le générateur, le site, le plugin
KiCad et l’extension EasyEDA le soir et le week-end, et répond elle-même au support. Le site est
gratuit, mais le serveur ne l’est pas. C’est expliqué dans
The other side of the upload button :
des pochoirs sont générés tous les jours, mais très peu de dons arrivent.
Si l’outil vous a servi, vous pouvez :
faire un petit don, de préférence par PayPal (sans frais) ou sur Ko-fi, via les liens en bas du
site ;
créer votre compte JLCPCB via la bannière du site si vous y commandez vos cartes ;
en parler autour de vous.
Merci pour le travail, et pour avoir transformé une discussion de live en vrai outil.
]]>P-04 L09 · Pompes, ventouses et électronique de commande en 12 Vhttps://barbatronic.fr/logs/cdr-2027/2026-10-04-pompes-ventouses-mosfet/2026-10-04T00:00:00+02:002026-10-04T00:00:00+02:00Retour aux ventouses et micropompes pour prendre les pierres, passage des pompes et électrovannes en 12 V, et circuit de commande à MOSFET piloté en I2C par un PCA9685.Objectif
L’essai sur la table complète l’a montré : les bras ne sont pas du tout efficaces pour manipuler les pierres. Je reviens donc à ce que j’utilise dans mes robots depuis 2019 : des ventouses et des micropompes.
Ce log pose le choix des composants et de l’électronique de commande.
Passer les pompes en 12 V
Avant, la batterie du robot était en 24 V. Je prenais des pompes en 5 V, parce que j’avais déjà une régulation de puissance en 5 V, à base de convertisseurs Traco Power qui coûtaient très cher.
Le robot est maintenant sur une batterie 12 V. Les pompes et les électrovannes peuvent donc être alimentées directement par la batterie, en 12 V : un composant en moins côté régulation.
Les composants
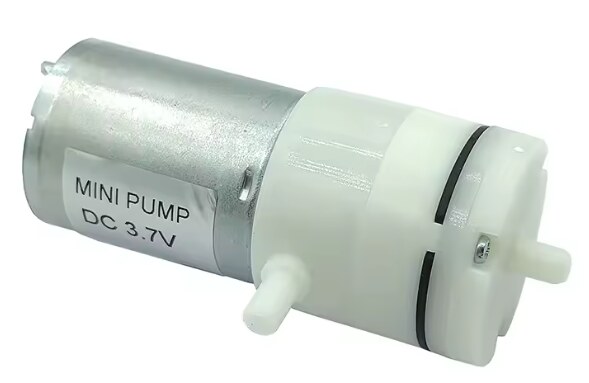
La micropompe : le modèle que j’utilise régulièrement, mais en version 12 V. Lien vers la pompe.
La micropompe. Photo du vendeur : la version affichée est en 3,7 V, je prends la version 12 V.
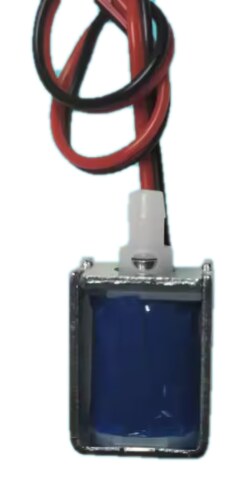
L’électrovanne : la même qu’avant, elle aussi en 12 V. Elle assure la mise à l’atmosphère du circuit pour relâcher le carton. Lien vers l’électrovanne.
La mini électrovanne.
La ventouse : une ventouse à soufflet DP-S30, de 30 mm de diamètre et 18 mm de haut. Lien vers la ventouse.
La ventouse DP-S30 et ses cotes : Ø 30 mm, hauteur 18 mm.
Le circuit de commande
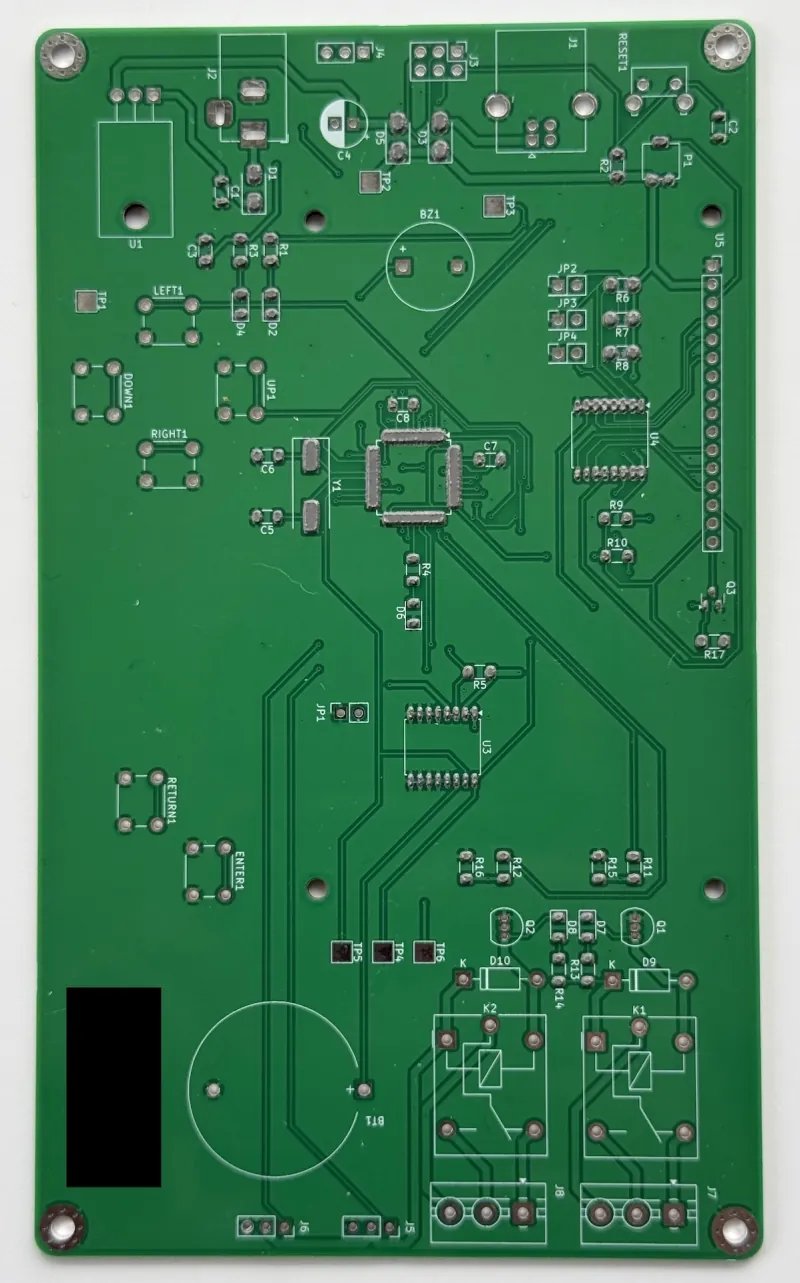
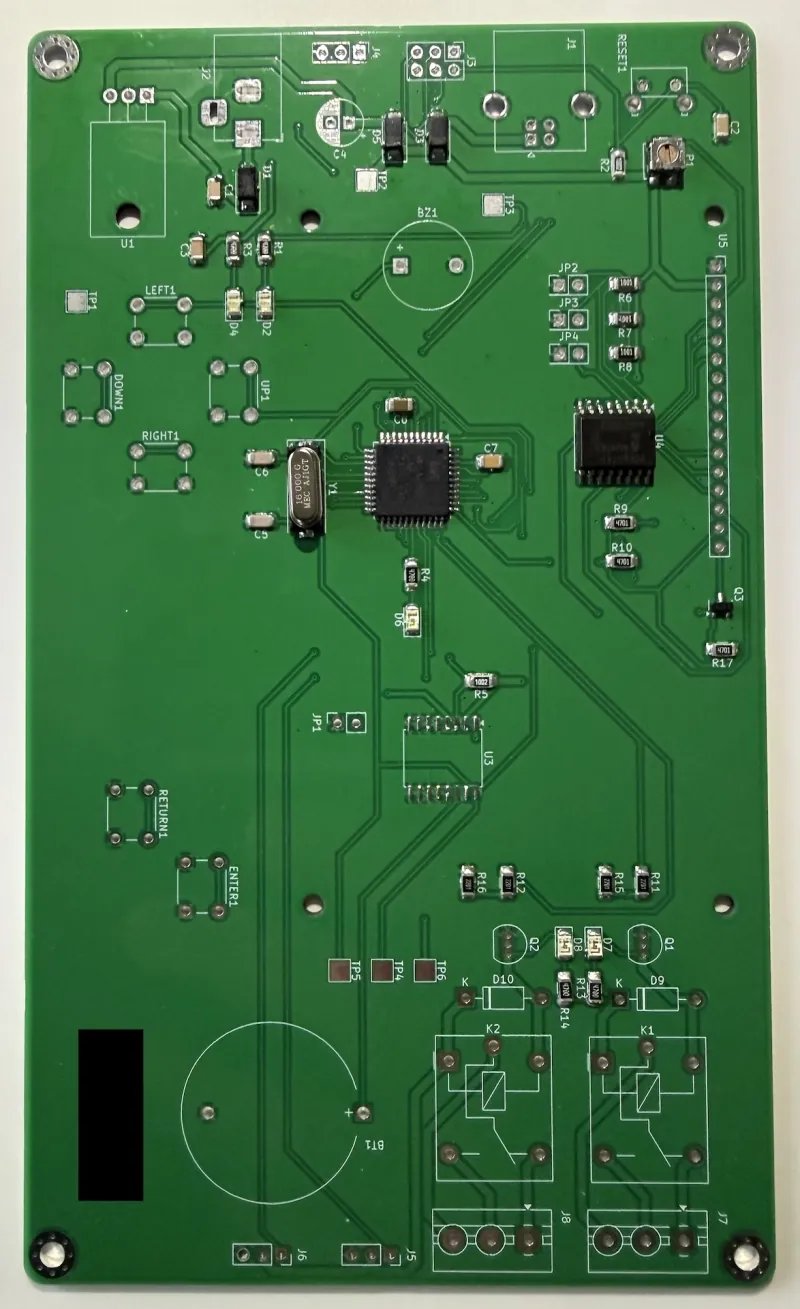
Pour piloter pompes et électrovannes, on reprend un circuit utilisé depuis longtemps dans l’équipe : un interrupteur à MOSFET côté masse.
Une voie de commande : le signal S_EV pilote la charge branchée sur J3.
Comment il fonctionne :
La charge (pompe ou électrovanne) est branchée sur J3, entre le 12 V et le drain du MOSFET Q1. Le MOSFET coupe ou relie le retour vers la masse : c’est une commande « côté bas ».
R5 (270 Ω), entre le signal S_EV et la grille, limite le pic de courant à chaque commutation : la grille se comporte comme un petit condensateur. Elle évite aussi les oscillations.
R7 (10 kΩ), entre la grille et la masse, maintient le MOSFET bloqué quand le signal de commande est absent ou flottant : au démarrage, pendant un reset, ou carte de commande débranchée. Pas de pompe qui démarre toute seule.
D4, montée en inverse aux bornes de la charge, est la diode de roue libre. Une pompe ou une électrovanne est une bobine. Au moment où le MOSFET coupe, le courant de la bobine ne peut pas s’arrêter net, et la tension monterait très haut sur le drain. La diode offre un chemin à ce courant, qui se dissipe dans la boucle charge-diode, et protège le MOSFET.
Le MOSFET : AO3400A
Un MOSFET canal N en boîtier SOT-23, très courant et peu cher. Ses caractéristiques, d’après la fiche technique d’Alpha & Omega :
Caractéristique
Valeur
Tension drain-source maximale (VDS)
30 V
Tension grille-source maximale (VGS)
±12 V
Courant continu (ID) à 25 °C / 70 °C
5,7 A / 4,7 A
Courant impulsionnel (IDM)
30 A
Seuil de grille (VGS(th))
0,65 à 1,45 V, typique 1,05 V
Résistance à l’état passant, VGS = 4,5 V
19 mΩ typique, 32 mΩ maximum
Résistance à l’état passant, VGS = 2,5 V
24 mΩ typique, 48 mΩ maximum
Charge totale de grille (Qg)
environ 6 nC
Puissance dissipable à 25 °C
1,4 W
Boîtier
SOT-23
Le point clé : c’est un MOSFET « logique ». Il est déjà presque complètement passant avec 2,5 V sur la grille. Une sortie en 3,3 V ou en 5 V suffit donc à le commander directement, sans étage intermédiaire.
Pourquoi ça marche aussi avec les moteurs du lanceur
Le même circuit peut piloter les moteurs à courant continu des roues à inertie du lanceur, pas seulement les pompes et les électrovannes.
Un moteur est aussi une bobine. Comme pour la pompe, la diode de roue libre absorbe la surtension à la coupure.
Le PWM fonctionne. Pendant les phases où le MOSFET est bloqué, le courant du moteur continue à circuler dans la diode : le moteur tourne régulièrement, et sa vitesse suit le rapport cyclique. Avec 6 nC de charge de grille et 270 Ω, le MOSFET commute en bien moins d’une microseconde, alors que le PCA9685 génère des PWM entre 24 Hz et environ 1,5 kHz : les pertes de commutation sont négligeables.
Il y a de la marge en tension et en courant. 30 V maximum pour une batterie 12 V. Côté chaleur, à 3 A et 32 mΩ, le MOSFET dissipe 3² × 0,032, soit environ 0,3 W, loin des 1,4 W admissibles. Les 30 A impulsionnels couvrent le pic de courant au démarrage d’un moteur.
Un seul sens de rotation, mais c’est suffisant pour des roues à inertie, qui tournent toujours dans le même sens. On n’a pas besoin d’un pont en H.
Deux points à vérifier avant de généraliser : la diode D4 doit supporter le courant du moteur, et il faut mesurer le courant de démarrage réel des moteurs du lanceur.
Piloter tout ça en I2C
Je risque d’avoir beaucoup de pompes, d’électrovannes et de moteurs. Or il ne me reste plus de GPIO libres sur la carte du robot. Par contre, j’ai de l’I2C.
L’idée : un PCA9685 dédié aux pompes, aux électrovannes et aux moteurs, à côté de celui qui pilote déjà les servomoteurs. Chaque sortie PWM du PCA9685 commande une voie à MOSFET.
Trois options, pas encore tranchées :
Des cartes à double MOSFET séparées, comme ce qu’on faisait avant, câblées sur les sorties du PCA9685.
Les drivers intégrés directement sur la carte du PCA9685 : une seule carte, moins de câbles.
Une petite carte ronde soudée directement sur chaque moteur, détaillée ci-dessous.
Une carte ronde commune, soudée sur le moteur
En y réfléchissant, à part les électrovannes, je pilote des moteurs dans les deux cas : une pompe, c’est un moteur à courant continu qui entraîne une membrane, et le lanceur, ce sont deux moteurs à courant continu. Même tension (12 V), même besoin : allumer, éteindre, régler la vitesse en PWM, dans un seul sens.
Reste à vérifier qu’ils partagent le même encombrement. J’ai mesuré au pied à coulisse la face arrière des deux moteurs.
À gauche, le moteur de la pompe ; à droite, un MF360S du lanceur.
En haut, le MF360S : carter, écartement des cosses, bossage, largeur d’une cosse. En bas, la pompe : les mêmes cotes.
Cote
MF360S (lanceur)
Moteur de pompe
Diamètre du carter
27,68 mm
24,13 mm
Écartement extérieur des cosses
22,80 mm
20,33 mm
Largeur d’une cosse
3,04 mm
1,88 mm
Diamètre du bossage central
9,89 mm
6,39 mm
Flasque arrière
plastique, à larges ouïes d’aération
métal, fermé
Sur les deux moteurs, les cosses sont à peu près diamétralement opposées. Avec une épaisseur de cosse d’environ 0,4 mm (pas encore mesurée), leur axe est à environ 11,2 mm du centre sur le MF360S, et à 10,0 mm sur la pompe : 1,2 mm d’écart seulement.
Le format de la carte
Une seule empreinte peut accueillir les deux moteurs :
Une carte ronde de Ø 26 mm. C’est le plus petit diamètre qui laisse une couronne de cuivre suffisante autour des fentes. Elle reste dans le carter du MF360S (Ø 27,7) et dépasse d’un millimètre de chaque côté du moteur de la pompe (Ø 24,1), sans dépasser la tête de pompe, plus large que le moteur.
Un trou central de Ø 11 mm, pour laisser passer le bossage du MF360S (Ø 9,9) et, à plus forte raison, celui de la pompe (Ø 6,4).
Deux fentes métallisées de 3,6 × 2,2 mm, diamétralement opposées, centrées à 10,6 mm du centre. Dans la longueur, elles acceptent la cosse la plus large (3,0 mm) ; dans la largeur, elles couvrent les deux positions de cosse, de 10,0 à 11,2 mm. La cosse traverse la fente et se soude sur la couronne de cuivre.
Les composants côté extérieur, dans la couronne libre entre le trou et le bord : l’AO3400A en SOT-23, deux résistances en 0603, la diode en boîtier SMA, et trois pastilles à souder pour les fils 12 V, masse et signal.
Le tracé mécanique de la carte, à l’échelle. Tirets : MF360S ; pointillés : moteur de pompe.
Pour la diode, un boîtier SMA permet de prendre une Schottky de 3 A (type SS34), à valider selon le courant réel des moteurs.
Un seul circuit dans tous les cas : le même pour chaque pompe et chaque moteur du lanceur.
La diode au plus près de la bobine : la surtension de coupure est absorbée à la source, au lieu de circuler dans les câbles.
Un câblage plus simple : chaque moteur reçoit trois fils et devient un module autonome, facile à remplacer.
Les électrovannes gardent leur commande à MOSFET classique, sur une carte à part ou avec la même carte ronde montée sur fils.
Points encore ouverts avant de router la carte :
La hauteur des cosses et du bossage au-dessus du flasque : elle fixe la hauteur à laquelle la carte se pose.
Les ouïes du MF360S : la carte en couvre une partie. Le perçage central en dégage le centre ; si le moteur chauffe trop, on pourra ajouter des découpes en face des ouïes.
L’épaisseur des cosses, pour ajuster la largeur des fentes.
Suite
Mesurer la face arrière des moteurs de pompe et du lanceur
Mesurer la hauteur des cosses et du bossage, et l’épaisseur des cosses
Router la carte ronde Ø 26 mm sous KiCad
Vérifier le calibre de la diode de roue libre pour les moteurs du lanceur
Tester pompe 12 V, électrovanne et ventouse DP-S30 sur un carton
]]>P-04 L08 · Première séquence de match sur une table complètehttps://barbatronic.fr/logs/cdr-2027/2026-09-30-premier-match-unimakers/2026-09-30T00:00:00+02:002026-09-30T00:00:00+02:00Test rapide d'un premier scénario de match sur la table complète d'UniMakers (UniLaSalle Amiens) : le système fonctionne, reste à optimiser l'actionneur, l'angle de tir et les trajectoires.Objectif
Log rapide. Je suis allé tester une première séquence de match dans les locaux d’UniMakers, l’association
de makers d’UniLaSalle Amiens, qui dispose d’une table de match complète.
Le but était simple : enchaîner un petit match très rapidement, avec un actionneur très simple pour les
pierres, puis lancer les boulets avec le canon.
La séquence
Première séquence de match sur la table d’UniMakers.
Ce qui ressort
Globalement, le système fonctionne bien. On est maintenant sur de l’optimisation.
Actionneur des pierres : j’aurais voulu l’optimiser, mais les quelques essais faits ne donnent pas
de résultat pour manipuler les blocs. Il va probablement falloir changer de type d’actionneur.
Angle de tir : même après quelques réglages, les boulets partent au centre du terrain, ce qui n’est
pas idéal. Il faut sans doute baisser le canon.
Trajectoires : il y a beaucoup d’attente, et des décélérations très douces à l’approche des points
d’arrivée. Il faudra les rendre plus nerveuses.
Suite
Changer de type d’actionneur pour manipuler les pierres
Baisser le canon pour corriger l’angle de tir
Optimiser les trajectoires : moins d’attente, décélération plus courte
]]>P-04 L07 · Canon intégré au robot, piloté par la carte du robot et un ESChttps://barbatronic.fr/logs/cdr-2027/2026-09-29-canon-pilote-robot/2026-09-29T00:00:00+02:002026-09-29T00:00:00+02:00Le canon à 6 boulets est piloté par la carte du robot : un ESC bimoteur via le PCA9685 pour les roues à inertie, et une sortie PWM directe pour le ventilateur.Objectif
Après l’essai d’hier, où le canon était alimenté directement, je teste ce soir le canon intégré au robot, piloté par la carte interne du robot et un ESC.
Le driver des roues à inertie
J’utilise un simple driver unidirectionnel bimoteur, pour piloter deux moteurs à courant continu. L’idée est de piloter les deux moteurs des roues à inertie avec ce système, et de pouvoir moduler la vitesse de sortie des roues droite et gauche, afin de pouvoir potentiellement orienter un petit peu le tir.
Le driver bimoteur, côté marquage : « Dual Brushed, 2/3S, 6A×2 ».
Le même driver, côté composants.
Il est branché directement sur le PCA9685, un étendeur I2C qui génère des signaux PWM. Ça me permet de piloter ces deux moteurs comme si c’étaient des servomoteurs, tout en continuant à utiliser le PCA9685 pour piloter des servomoteurs classiques. Le driver est alimenté directement par le 12 V de la batterie.
Le driver, monté sur le robot.
Après plusieurs essais, je me suis rendu compte que le driver est en mode mix. J’ai donc dû modifier un peu la manière de le piloter, pour pouvoir commander chaque roue indépendamment.
Le canon monté sur le robot, avec les deux moteurs des roues à inertie.
Le ventilateur
J’ai également branché le ventilateur, mais de manière un peu « sale », entre guillemets : vite fait, avec des fils Dupont plantés dans un connecteur XT60, parce que je voulais tester. Pour mes essais ça a fonctionné, mais je vais faire quelque chose de plus propre dans la soirée.
Deux Dupont plantés dans un XT60 : à ne pas refaire chez vous 😅
Le pilotage PWM du ventilateur se fait sur la broche 19, qui est en fait la broche D- de l’USB sur l’ESP32-S3. Je n’avais pas envie d’utiliser cette broche en particulier, je voulais la garder pour l’USB. Mais je ne l’utilise pas pour l’instant, et c’est la dernière broche qui me reste. Ça me permet quand même de faire des essais, avant de remplacer potentiellement la carte de l’année dernière par une nouvelle version, un peu plus moderne.
J’ai aussi mis à jour l’interface web intégrée à l’ESP32, qui sert à piloter le robot depuis un navigateur, pour y ajouter ces trois nouveaux éléments : les deux moteurs et le ventilateur. Il y a un curseur pour le moteur 0, un curseur pour le moteur 1, et un curseur pour la vitesse du ventilateur. On peut tout activer d’un coup, et il y a un bouton d’arrêt et un bouton de lancement, qui met tout à fond.
Essais de tir
Pour le premier essai, je suis à 100 %. J’attends la montée en vitesse des roues à inertie, puis je lance le ventilateur. Ça règle le problème vu hier, où la première balle partait trop vite. Ça fonctionne extrêmement bien, c’est même beaucoup trop rapide.
Premier essai, roues à inertie à 100 %.
Pour un autre essai, j’ai diminué la vitesse des roues à inertie à 43 % de la vitesse maximale. Je ne connais pas cette vitesse maximale pour l’instant : elle correspond à la tension maximale de la batterie, ou en tout cas à ce que le driver peut fournir au maximum. Le tir reste assez puissant.
Deuxième essai, roues à inertie à 43 %.
Pour le troisième essai, je suis descendu à 15 %, et le tir reste encore assez puissant.
Troisième essai, roues à inertie à 15 %.
Conclusion
Le canon est maintenant piloté par la carte du robot : chaque roue à inertie indépendamment, et le ventilateur à part, lancé une fois les roues en vitesse. Même à 15 %, le tir reste puissant.
Je n’arrive pas à me rendre compte de ce que ça représente sur une table : encore une fois, je tape dans le plafond, je tape un peu partout, je n’ai pas beaucoup de place. L’idée est de faire des tests demain sur une table de mon école, dans une salle avec un peu de place, pour voir à quel point c’est efficace, ou pas.
]]>P-04 L06 · Essai du tir intégré complet, avec 6 boulets stockéshttps://barbatronic.fr/logs/cdr-2027/2026-09-28-tir-integre-6-boulets/2026-09-28T00:00:00+02:002026-09-28T00:00:00+02:00Un système de tir intégré, imprimé en une seule pièce, qui stocke et tire 6 boulets sans blocage, testé seul puis monté sur le robot.Objectif
Après l’essai d’hier, où les boulets se bloquaient dans le coude, j’ai imprimé ce soir un système minimal, prévu pour 6 boulets, afin de vérifier qu’il n’y a plus de blocage.
Pourquoi 6 boulets
On ne peut donc pas stocker les 10 boulets prévus au départ. Mais on peut stocker un boulet par PAMI, et j’ai 4 PAMI récupérés de l’année dernière. On peut donc stocker 6 boulets dans le robot et les tirer, puis envoyer les 4 derniers avec les PAMI. Au minimum, ça peut fonctionner.
Le système
Dans cette version, le ventilateur est en bas, et non plus en haut. L’expulsion des boulets se fait toujours par le haut, au même endroit que le système testé hier soir.
La pièce est imprimée en une seule fois, à plat, sur une Bambu Lab P1P.
La pièce imprimée, avec les logements des deux moteurs au bout.
La même pièce, vue de l’autre côté.
Les deux moteurs montés et branchés.
Essais du système seul
Dans la première vidéo, je mets six boulets à l’intérieur, et le tir va super vite.
Premier essai : six boulets chargés, puis tirés.
Deuxième vidéo, pareil : les six boulets, et je tire.
Deuxième essai, avec six boulets.
C’est très efficace. La première balle sort un peu trop vite, parce que les moteurs sont alimentés en même temps que le ventilateur : ils n’ont pas le temps de monter en vitesse et d’atteindre le régime souhaité. Il faudra régler ça dans le code, en attendant que les moteurs aient atteint un certain régime avant de lancer le ventilateur pour envoyer les boulets.
Essai monté sur le robot
Pour le deuxième essai, j’ai monté le système complet sur le robot, avec une plaque découpée en acrylique. Le montage est un peu bancal, mais pour un test, c’est largement suffisant pour le moment.
Le système de tir monté sur le robot.
J’ai fait un essai, et on voit bien que le tir part quasiment directement, sans être gêné par l’écran du robot ou autre chose : c’est fonctionnel.
Essai de tir avec le système monté sur le robot.
Conclusion
Le système à 6 boulets fonctionne sans blocage, et le tir est très efficace, seul comme monté sur le robot. Il reste à attendre la montée en régime des moteurs avant de lancer le ventilateur, pour que la première balle ne sorte pas trop vite.
En revanche, je vais avoir un problème pour tester le tir réel : il est en cloche, et la hauteur de mon plafond ne suffit pas pour un tir en cloche à 3 mètres sur une table. Il va falloir que je teste ça à un autre endroit.
]]>P-04 L05 · Vers un système de tir intégré : ventilateur et lanceur en une seule piècehttps://barbatronic.fr/logs/cdr-2027/2026-09-27-systeme-tir-integre/2026-09-27T00:00:00+02:002026-09-27T00:00:00+02:00Premiers essais de modélisation et d'impression d'un système intégrant le ventilateur de poussée et les deux roues de tir en une seule pièce, et découverte d'un blocage des boulets dans les coudes.Objectif
Ce soir, j’essaie d’aller un peu plus loin qu’un simple assemblage : intégrer à la fois le ventilateur, qui pousse les boulets, et les deux moteurs, qui les tirent, dans une seule et même pièce imprimée en 3D. La modélisation se fait sous FreeCAD.
Le lanceur vertical à 46 mm
Juste avant de commencer, j’ai terminé un lanceur vertical imprimé en 3D, pour tester le diamètre de tube. Avec un diamètre de 46 mm, ça fonctionne bien.
Le tube imprimé, 46 mm de diamètre.
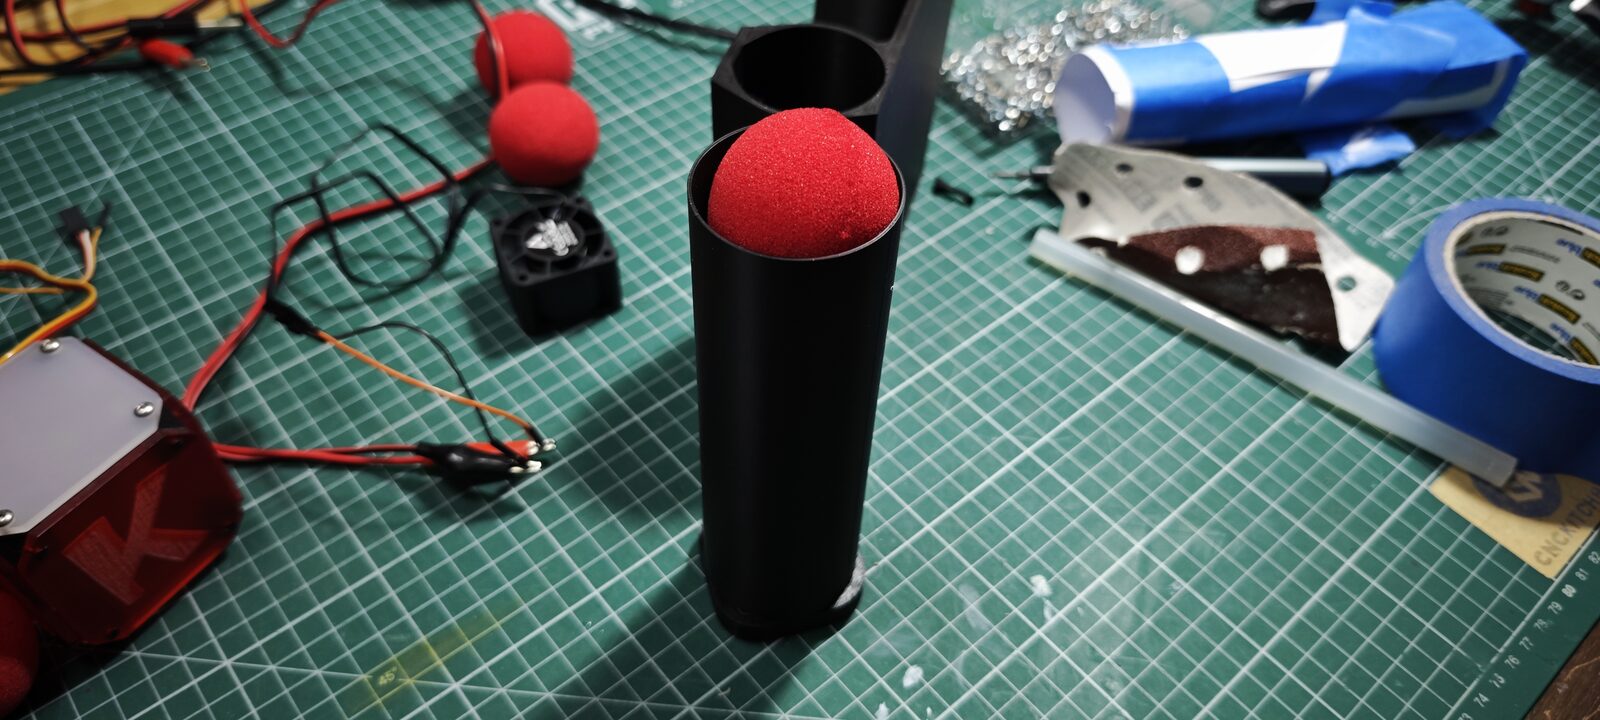
Un boulet chargé dans le tube.
Essai du tube à 46 mm : les boulets sont éjectés correctement.
Premier corps imprimé : le canal coudé
J’ai d’abord modélisé le canal coudé, sans les mécanismes de poussée et de tir, pour que ce soit plus simple et plus rapide à imprimer.
L’impression devait durer environ 3 heures, et j’ai dû séparer la pièce en deux pour qu’elle passe sur mes imprimantes, des Bambu Lab A1 mini : une partie coudée, et une autre partie qui va sur le dessus.
La partie coudée du canal.
Les deux parties du canal : la partie coudée, et la partie qui va sur le dessus.
Modélisation du support des rouleaux et du ventilateur
Pendant que le canal s’imprimait, j’ai continué la modélisation : d’abord le support des deux rouleaux, puis le support du ventilateur. Pour ce système complet, je n’ai imprimé que la partie de tir.
Le système complet modélisé sous FreeCAD : le canal coudé, le support du ventilateur en haut et le support des rouleaux.
Le support des deux rouleaux imprimé, avant le montage des moteurs.
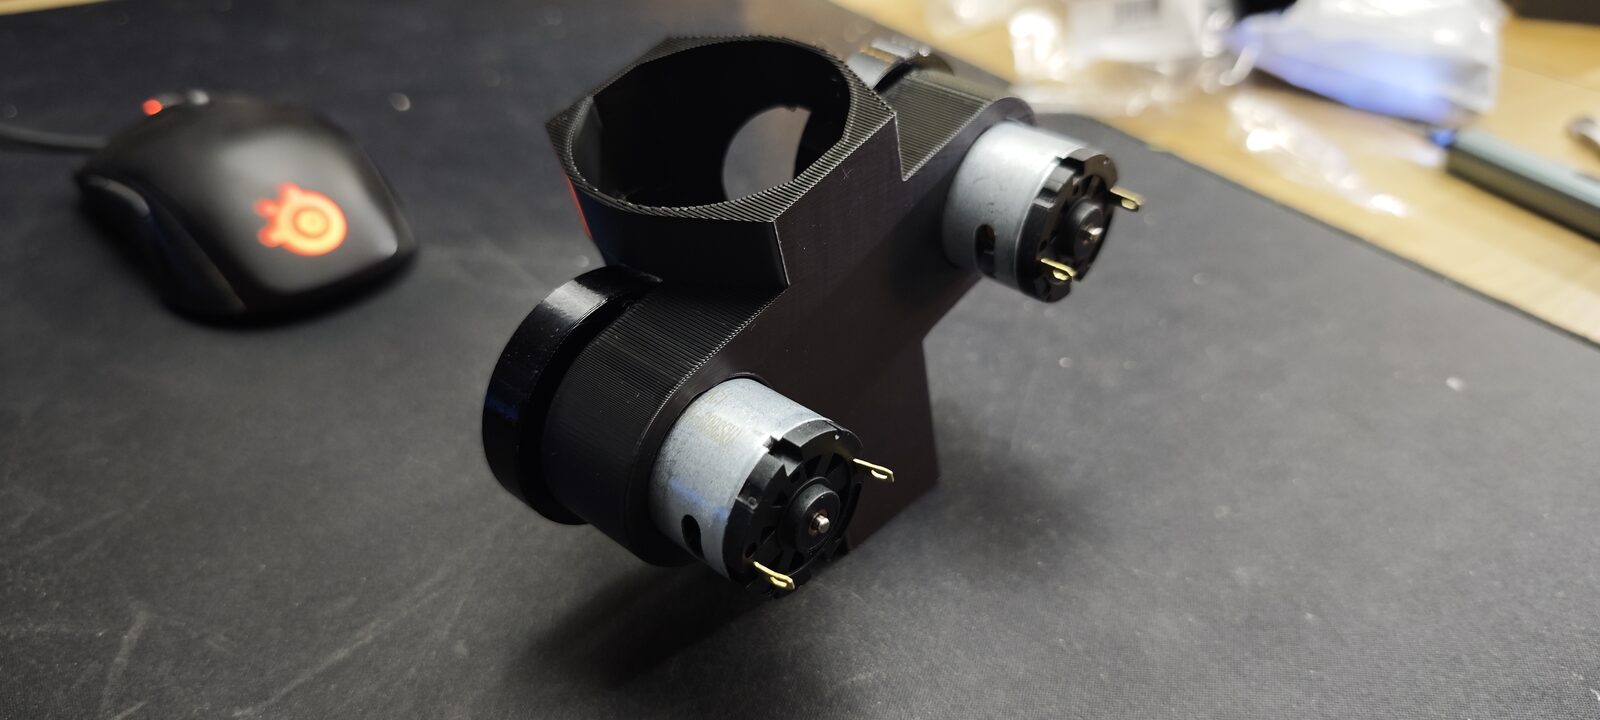
Le même support, avec les logements des moteurs.
Test du circuit coudé
Une fois l’impression du canal terminée, j’ai testé le circuit. Il se bloque assez facilement : des boulets viennent se coincer à certains endroits, ce qui empêche le mécanisme de bien fonctionner. Le coude semble un peu trop marqué, et les boulets s’y bloquent.
Un boulet bloqué à l’intérieur du canal.
Ce qui se passe : une fois qu’un boulet touche un autre, ils adhèrent l’un à l’autre et se frottent entre eux. Si la descente est directe, ça passe, mais s’il faut qu’ils puissent rouler l’un sur l’autre, ils se bloquent complètement. Un canal coudé comme celui-là comporte donc un vrai risque de blocage. Il faudra que je fasse d’autres essais, mais un redimensionnement est à envisager.
Ça confirme ce que j’avais déjà observé : les boulets, très légers, ont tendance à se déformer l’un contre l’autre et à bien adhérer entre eux, au point de se bloquer dans un tube.
Essai de tir du système intégré
J’ai quand même fait un essai de tir avec le système intégré, partiellement imprimé : uniquement la partie de tir. Il est plus intégré que le dispositif précédent, avec des roues de 44 mm de diamètre, contre 56 mm avant.
Le canon intégré : les deux roues et l’entrée du tube sur le dessus.
Le canon intégré, vu sous un autre angle.
L’ancien lanceur, avec des roues de 56 mm, à côté du nouveau canon intégré, avec des roues de 44 mm.
Résultat : ça fonctionne très bien.
Essai de tir avec le canon intégré.
Conclusion
Le tir fonctionne, et j’ai validé le fait que je peux imprimer des pièces de ce type sans souci particulier.
En revanche, les boulets se bloquent complètement dans le système dès qu’il y a un coude. Je réfléchis maintenant à une autre séquence de tir, en envisageant peut-être, dans un premier temps, de ne pas stocker l’intégralité des boulets dans le système.
]]>P-04 L04 · Essai d'un ventilateur pour alimenter le lanceur en bouletshttps://barbatronic.fr/logs/cdr-2027/2026-09-25-ventilateur-boulets/2026-09-25T00:00:00+02:002026-09-25T00:00:00+02:00Un ventilateur 12 V de 40 × 40 mm pousse les boulets à la verticale dans un tube, pour alimenter le lanceur à deux roues.Objectif
Ce soir, j’ai reçu un ventilateur 12 V de 40 × 40 mm, assez puissant. L’idée est de m’en servir pour pousser les boulets dans un tube, qui pourrait être vertical pour les stocker, puis de les envoyer avec les deux roues testées dans l’article précédent. Le tout serait placé sur le dessus du robot.
Le ventilateur
C’est un Arctic S4028-15K : fiche du fabricant et lien d’achat. Sa plaque indique 12 V et 0,47 A. Pour mes essais, je l’ai branché directement en 12 V.
Le ventilateur Arctic S4028-15K et sa plaque : 12 V, 0,47 A.
Premier essai : un tube en papier
Pour voir ce que ça donne, j’ai commencé par un tube en papier, d’environ 45 mm de diamètre, avec le ventilateur scotché à une extrémité. Il était compliqué à faire proprement, et les boulets stockés à l’intérieur frottent sur le coin du tube. Je suis en train d’imprimer un tube de 46 mm de diamètre, plus propre, mais en attendant je voulais déjà tester comme ça.
Le tube en papier, avec le ventilateur scotché à une extrémité.
Le ventilateur, scotché au bout du tube.
Je stocke des boulets par le dessus, je lance le ventilateur à fond, et on voit bien que toutes les balles sortent. Le ventilateur semble donc assez puissant pour propulser un certain nombre de balles purement à la verticale, et c’est une bonne nouvelle.
Test à la verticale : le ventilateur à fond fait sortir toutes les balles du tube.
Essai avec le lanceur
J’ai ensuite scotché le tube au dispositif testé précédemment.
Avec un tir quasiment à l’horizontale, le résultat est très positif : ça fonctionne extrêmement bien.
Tir quasiment à l’horizontale.
J’ai aussi testé un tir avec un peu plus d’angle, et c’est pareil, ça fonctionne extrêmement bien.
Tir avec un peu plus d’angle.
Conclusion
Le système peut donc fonctionner avec un stockage inversé : le ventilateur pousse les boulets contre le dispositif de lancer, qui sera sur le dessus du robot.
]]>P-04 L03 · Essais des éléments de jeu : portes et colonneshttps://barbatronic.fr/logs/cdr-2027/2026-09-22-portes-et-colonnes/2026-09-22T00:00:00+02:002026-09-22T00:00:00+02:00Premiers essais des portes et des colonnes, éléments de jeu de la Coupe de France de robotique 2027.Objectif
À la demande d’Astérix (RCVA) sur le Discord de la coupe, j’ai fait quelques essais rapides sur deux autres constructions possibles avec les pierres : la porte et la tour.
Premier élément : la porte
La porte en construction, mesurée au mètre ruban.
En l’état, j’arrive à une hauteur de 43,9 cm, à cause du renflement du carton sur le dessus.
Gros plan sur la mesure : environ 43,9 cm.
L’ensemble tient, mais on sent qu’il ne faut pas grand-chose pour que ça tombe :D
Deuxième élément : la tour
J’ai aussi testé de lancer des balles sur une tour.
Tirs de balles en mousse sur une tour.
C’est plus instable qu’un mur, évidemment, mais je doute qu’une balle lancée depuis le terrain ou par un PAMI puisse vraiment impacter la construction. Par contre, selon l’état du carton sur le petit côté (renflement, plis…), ça change pas mal la donne.
Conclusion
Porte : la construction tient, mais elle reste fragile, avec une hauteur d’environ 43,9 cm causée par le renflement du carton en haut de la porte.
Tour : plus instable qu’un mur face à un tir de balle, mais probablement pas de quoi la faire tomber depuis une distance de tir réaliste. Le principal facteur reste l’état du petit côté des cartons utilisés.
]]>P-04 L02 · Essai d'un lanceur de boulets à deux moteurshttps://barbatronic.fr/logs/cdr-2027/2026-09-22-lanceur-deux-moteurs/2026-09-22T00:00:00+02:002026-09-22T00:00:00+02:00Premier essai rapide d'un lanceur de boulets à deux roues motorisées, en boucle ouverte à 12 V.Objectif
Ce soir, je teste un premier lanceur de boulets à deux moteurs, pour voir si ce principe fonctionne avant d’aller plus loin.
La maquette
J’ai fait une maquette rapide ce soir, en impression 3D et découpe laser. Le modèle est dans le dépôt du projet : ball-launcher-test.FCStd pour le fichier FreeCAD, et ball-launcher-test_side.svg pour le plan de découpe laser.
Modèle 3D
Modèle 3D du lanceur, cliquer-glisser pour tourner autour.GLB ↓
Les deux moteurs MF360S, avec leur support imprimé.
Le lanceur utilise deux moteurs MF360S, alimentés en 12 V. Chaque moteur entraîne une roue d’envoi de 56 mm de diamètre, les deux roues étant placées de part et d’autre du boulet. Les roues sont imprimées en TPU, pour permettre un emmanchement en force sur l’axe du moteur, pour le moment.
Le guide imprimé qui canalise le boulet entre les deux roues.
Une des deux roues d’envoi, imprimées en TPU.
Je ne pilote pas la vitesse : je suis en boucle ouverte, les moteurs sont simplement alimentés en 12 V via mon alimentation stabilisée. Je ne connais donc pas la vitesse de sortie des roues.
Le lanceur assemblé, moteurs branchés avec des pinces crocodile.
Le lanceur assemblé, vu de dessus.
Un boulet chargé entre les deux roues, prêt à être envoyé.
Essai de tir
Je me place à 3 m du lanceur, pour simuler un tir depuis l’autre côté du terrain.
Essai de tir du lanceur à deux moteurs.
Résultat : le lanceur est efficace, même un peu limité par la hauteur de mon plafond. Je peux faire des tirs en cloche pour passer au-dessus des murs de 3 cartons.
Conclusion
Premier test prometteur : on peut visiblement construire un lanceur assez facilement avec ce type de système, deux roues motorisées en boucle ouverte.
]]>P-04 L01 · Réception des éléments de jeu : boulets et pierreshttps://barbatronic.fr/logs/cdr-2027/2026-09-21-elements-de-jeu/2026-09-21T00:00:00+02:002026-09-21T00:00:00+02:00Premières observations sur les éléments de jeu reçus pour la Coupe de France de robotique 2027 : les boulets (balles de 45 mm) et les pierres (cartons de 32 × 11 × 11 cm).Objectif
Je viens de recevoir les éléments de jeu, alors je note ici mes premières observations.
Petit point de vocabulaire : dans la nomenclature de la Coupe de France de robotique 2027, les balles de 45 mm s’appellent les « boulets » et les cartons de 32 × 11 × 11 cm les « pierres ».
Premier élément : les boulets (balles de 45 mm)
Commande des boulets
J’ai commandé sur Amazon des balles de magicien standard de 45 mm : lien d’achat.
Réception des boulets
Les balles sont arrivées le 20 septembre dans un sachet sous vide, donc à la sortie elles étaient complètement compressées.
Le sachet sous vide à la réception.
Les balles sorties du sachet, encore aplaties.
Reprise de forme
Je les ai simplement laissées au repos, sans rien faire de mon côté. Au bout d’une heure et demie à deux heures, elles avaient repris une forme à peu près sphérique.
Une balle encore déformée.
Mesures
Je les ai mesurées le lendemain de la réception, le 21 septembre, avec un pied à coulisse numérique.
Les balles après repos, étalées sur le tapis de découpe.
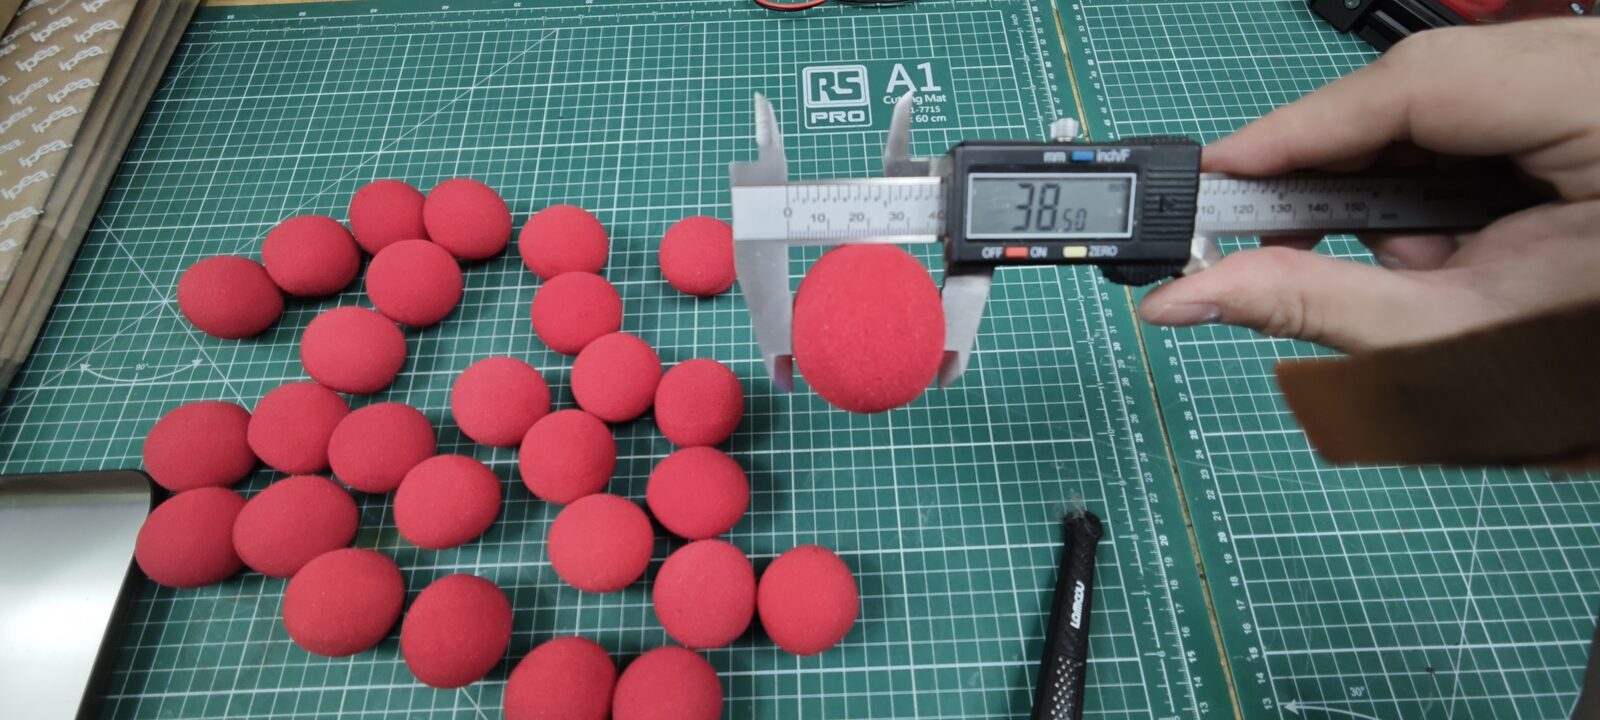
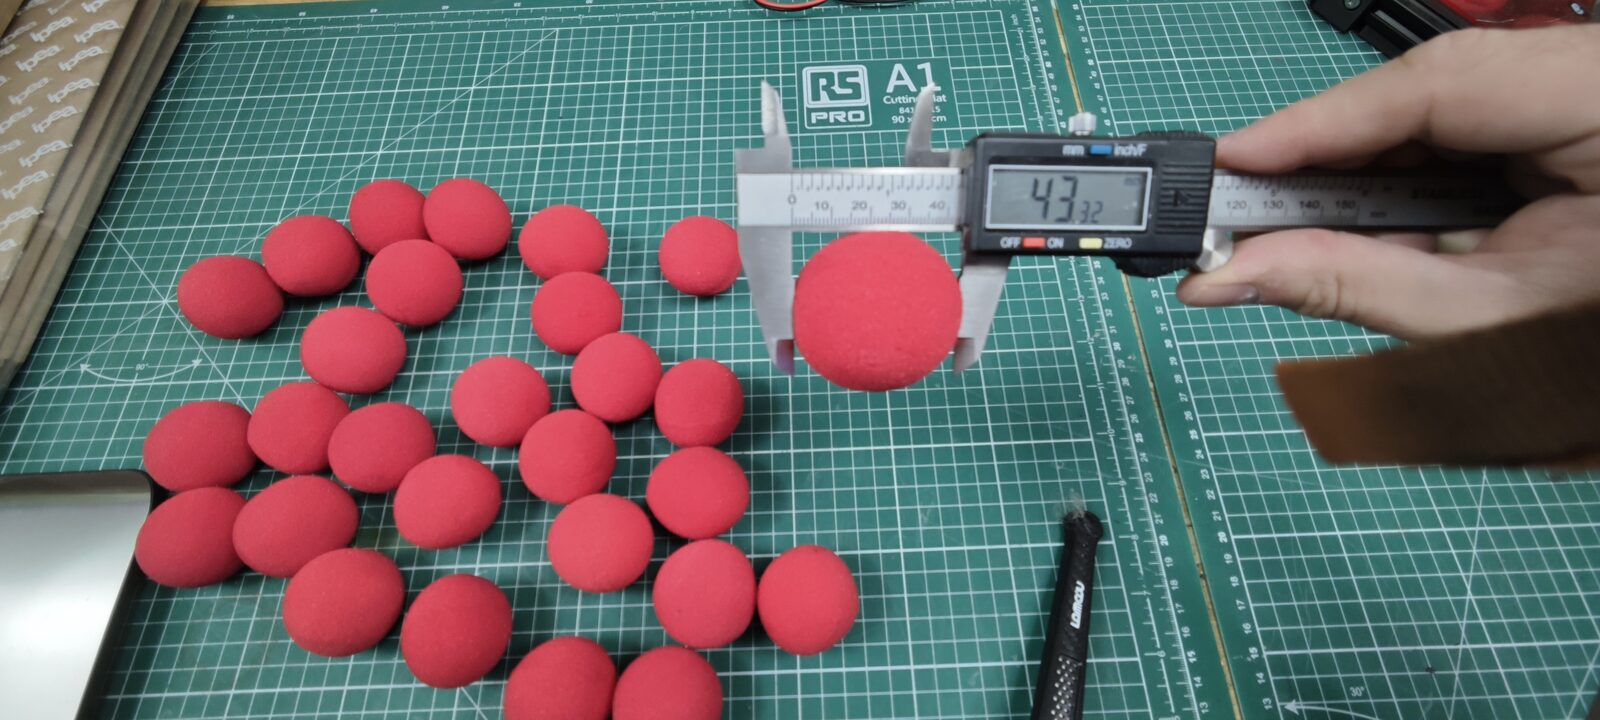
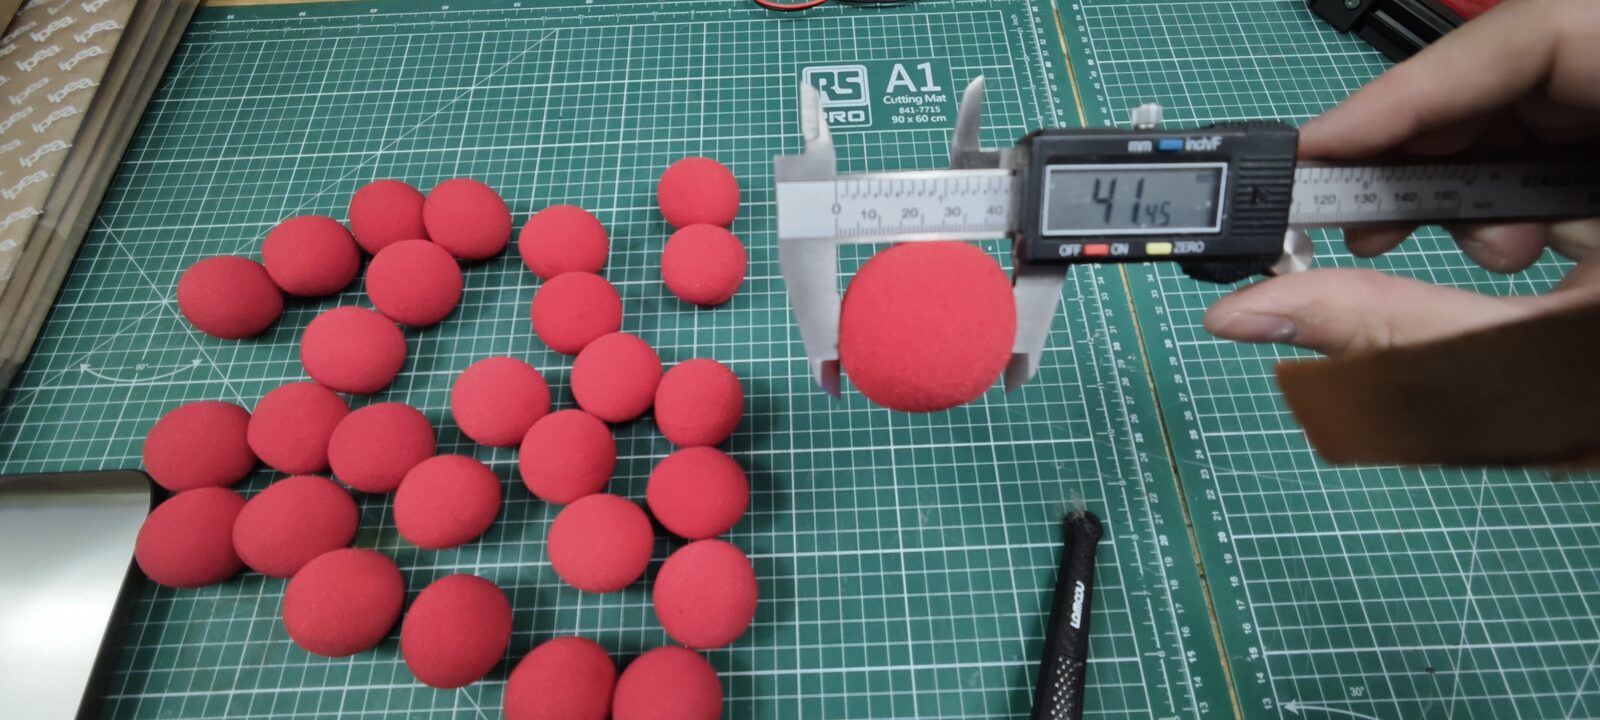
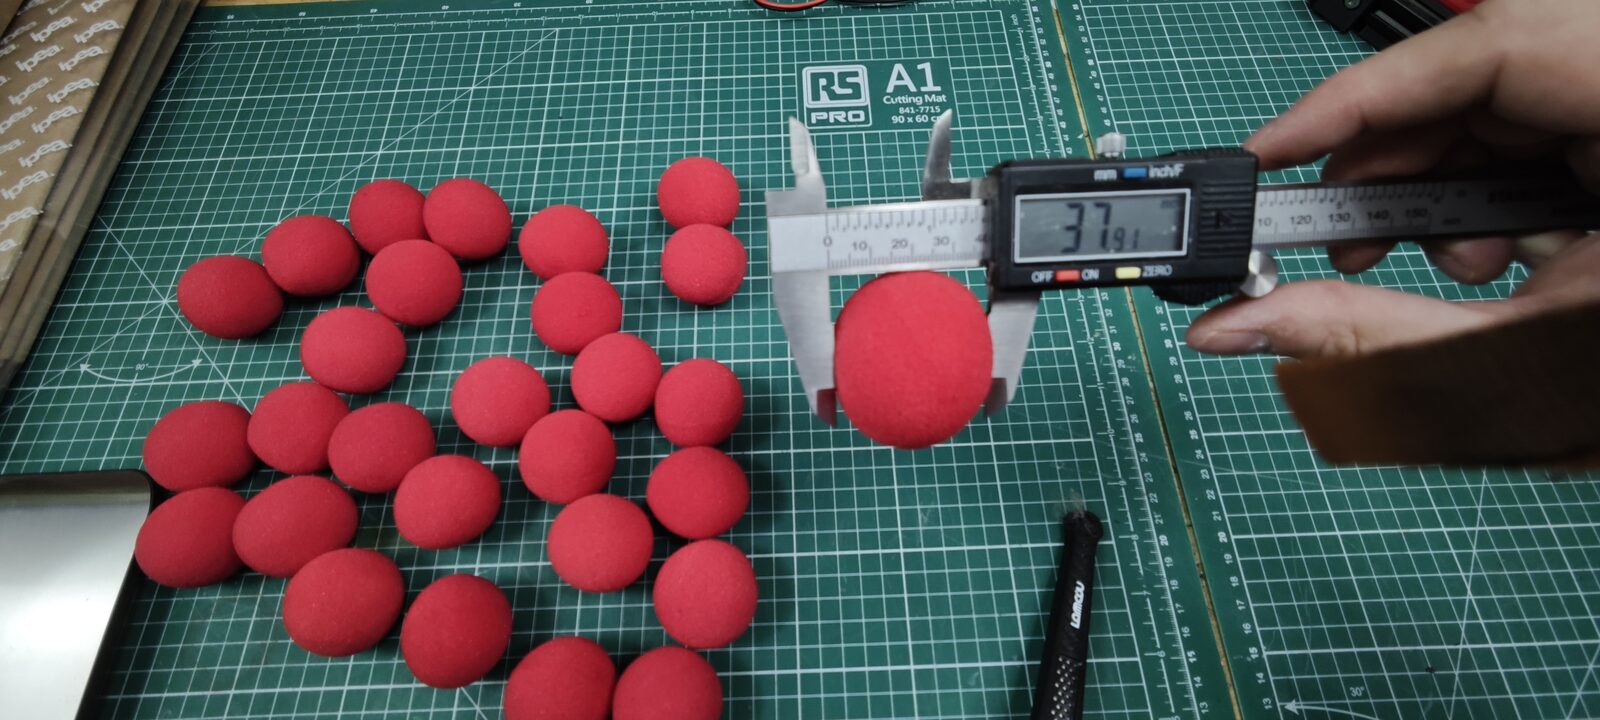
Pour chaque balle, je fais trois mesures à des endroits différents.
Balle 1
Mesure 1 : 42,32 mm.
Mesure 2 : 37,26 mm.
Mesure 3 : 42,56 mm.
Balle 2
Mesure 1 : 41,33 mm.
Mesure 2 : 38,50 mm.
Mesure 3 : 43,32 mm.
Balle 3
Mesure 1 : 41,45 mm.
Mesure 2 : 37,91 mm.
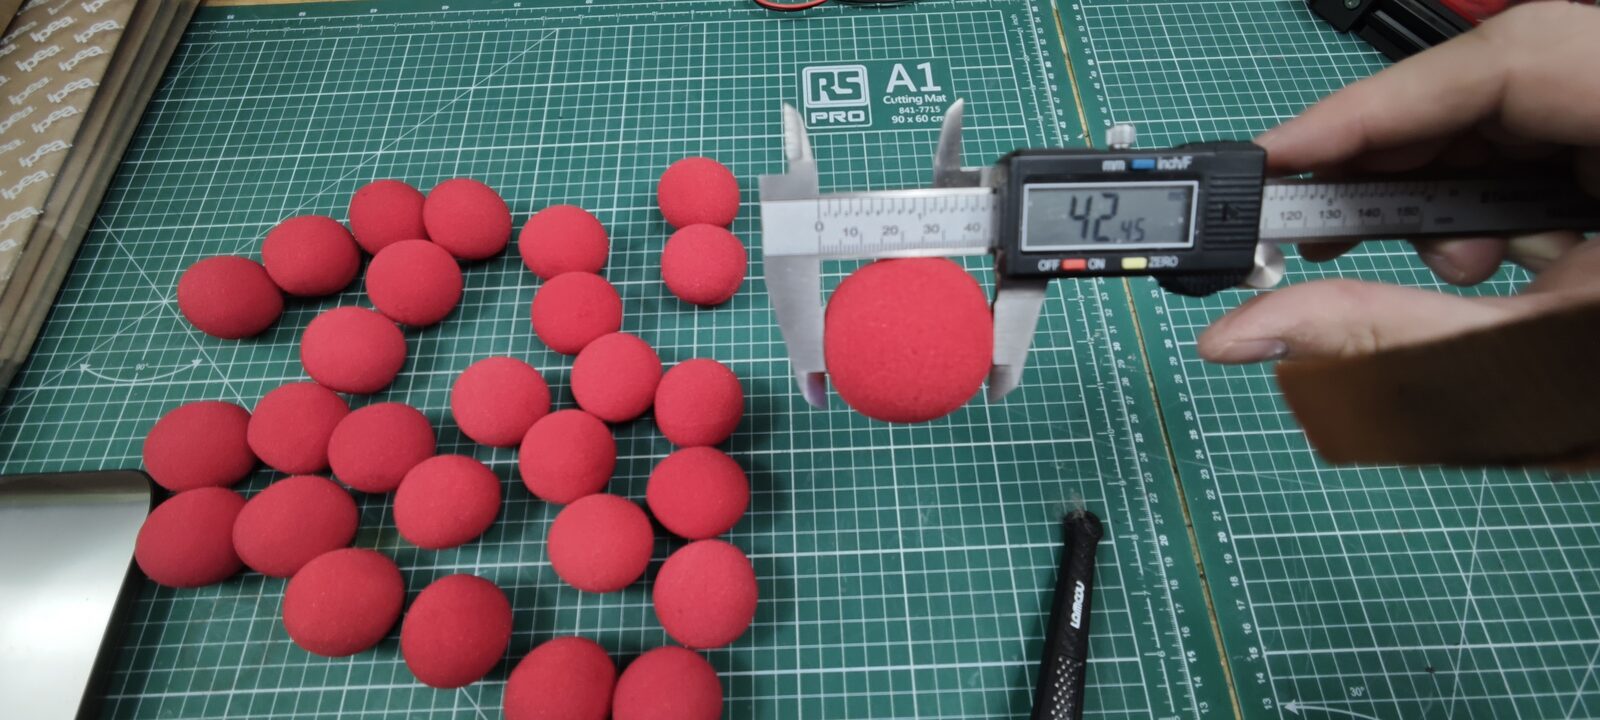
Mesure 3 : 42,45 mm.
Récapitulatif
Balle
Mesure 1
Mesure 2
Mesure 3
Écart max.
1
42,32 mm
37,26 mm
42,56 mm
5,30 mm
2
41,33 mm
38,50 mm
43,32 mm
4,82 mm
3
41,45 mm
37,91 mm
42,45 mm
4,54 mm
Sur les trois balles, toutes les mesures sont sous les 45 mm (43,32 mm au maximum), et les balles ne sont clairement pas rondes : pour une même balle, l’écart entre la plus petite et la plus grande mesure va de 4,54 mm à 5,30 mm.
Poids des boulets
Les balles sont très légères, alors je les ai pesées par groupes de trois, avec à chaque fois trois balles différentes. La balance est précise au centième de gramme.
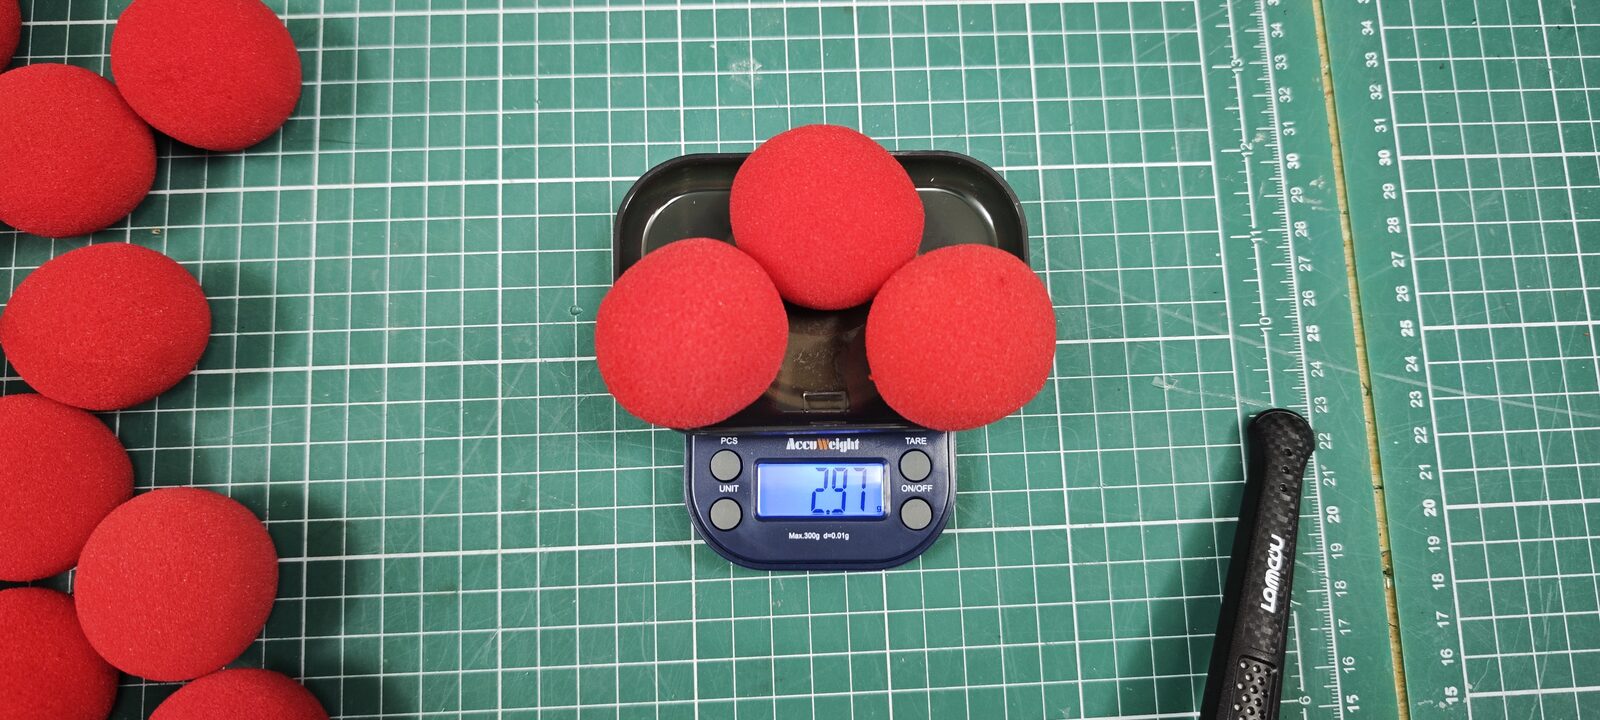
Pesée 1 : 2,97 g pour trois balles.
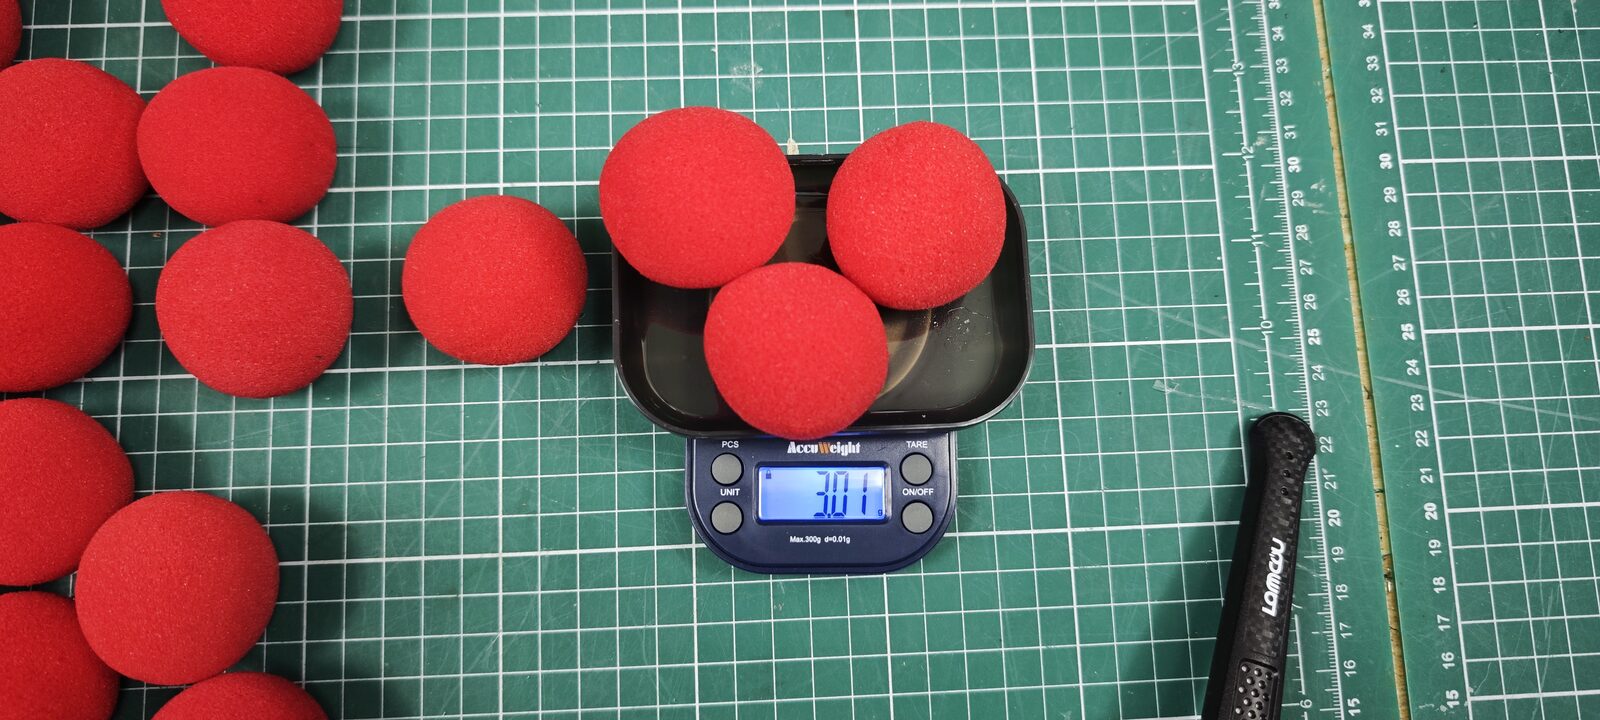
Pesée 2 : 3,01 g pour trois balles.
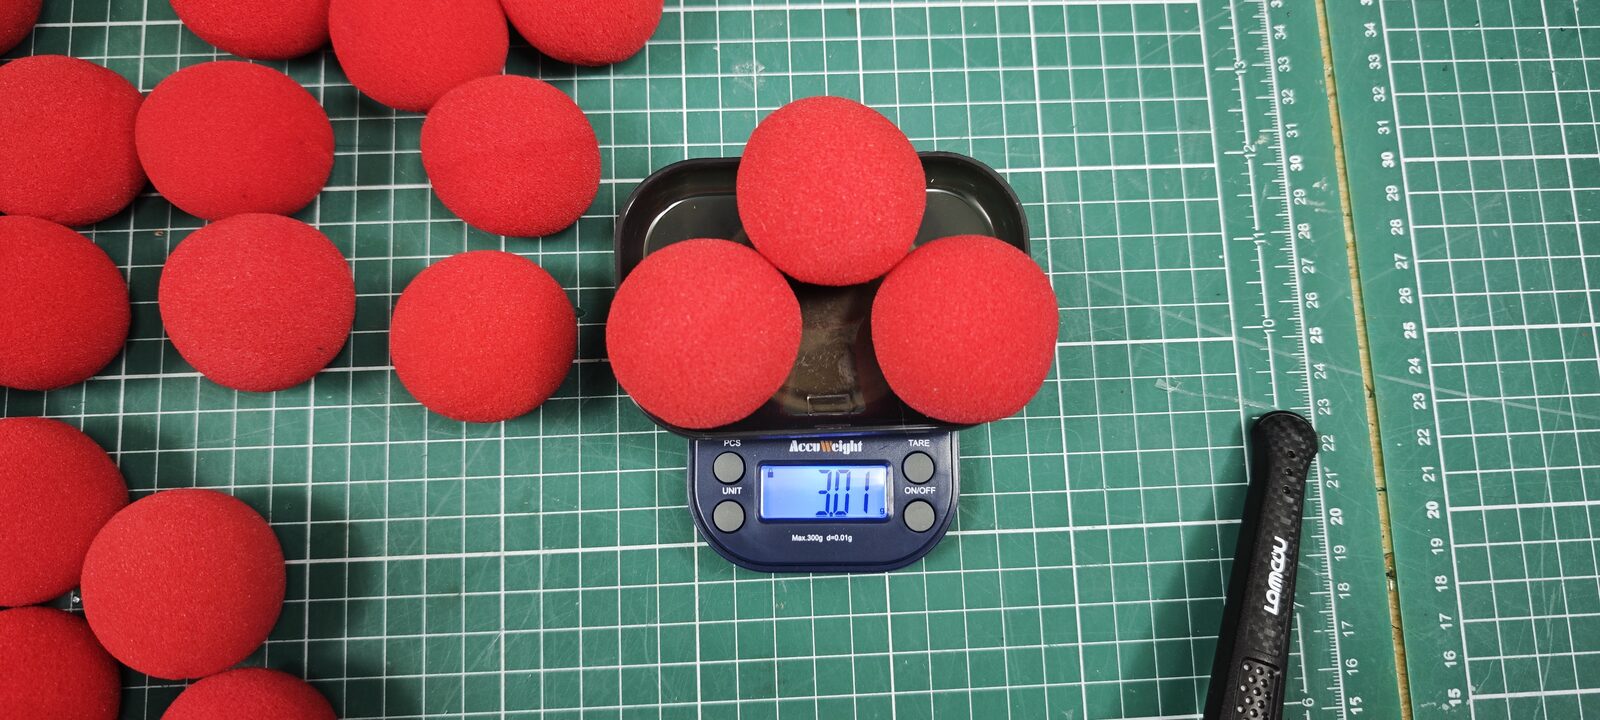
Pesée 3 : 3,01 g pour trois balles.
Pesée
Masse de 3 balles
Masse moyenne par balle
1
2,97 g
0,99 g
2
3,01 g
1,00 g
3
3,01 g
1,00 g
Au total, ça fait 8,99 g pour 9 balles, soit environ 1 g par balle.
Deuxième élément : les pierres (cartons de 32 × 11 × 11 cm)
Commande des pierres
Le deuxième élément de jeu est un carton, qui doit normalement faire 32 × 11 × 11 cm.
Sur le lien d’achat, l’annonce parle de cartons de 30 × 10 × 10 cm : lien d’achat. J’ai pris le risque de les commander pour tester, en me disant que c’étaient peut-être les dimensions intérieures.
Réception des pierres
En fait, sur cette référence, le carton reçu est celui du fabricant Raja, référence BLFA01. Les dimensions sont marquées dessus : 31 × 10,5 × 10,5 cm, et ce sont bien celles qu’on retrouve chez le fabricant.
Le carton posé sur le tapis de découpe.
Une extrémité du carton, avec le logo Raja et l’étiquette.
Gros plan sur l’étiquette : BLFA01, 31 x 10,5 x 10,5 cm.
Mesure au mètre
J’ai mesuré le carton au mètre ruban, à l’extérieur : il fait environ 32 cm de long et 11 cm de côté.
Longueur : environ 32 cm.
Côté : environ 11 cm.
Comparaison des dimensions
Source
Dimensions
Écart avec l’élément de jeu
Élément de jeu attendu
32 × 11 × 11 cm
-
Annonce du lien d’achat
30 × 10 × 10 cm
−2 × −1 × −1 cm
Marquage du carton (Raja BLFA01)
31 × 10,5 × 10,5 cm
−1 × −0,5 × −0,5 cm
Mesure au mètre (dimensions extérieures)
environ 32 × 11 cm
environ 0 cm
Bref, quelles que soient les dimensions annoncées par le lien d’achat ou marquées sur le carton, il fait bien environ 32 × 11 cm à l’extérieur, et c’est ce qu’on attend d’une pierre.
Aspect extérieur
Petits côtés. Sur un des petits côtés, le carton est un peu renfoncé, et c’est très difficile de le rendre complètement plan. Il faudra en tenir compte pour la manipulation et pour la dépose de la pierre.
Un petit côté : les rabats repliés laissent des plis et la face n’est pas plane.
Longs côtés. Sur les longs côtés, rien à dire : le carton est plutôt rigide et plan. Il y a un petit surplus dû au rabat d’un côté, mais il se fait sur une arête et il ne semble pas gênant a priori.
Un long côté : le recouvrement du rabat se voit le long d’une arête.
Un long côté, avec les marquages d’emballage.
Un long côté, plan.
Poids des pierres
D’après le règlement, une pierre pèse environ 90 g. J’ai pesé un carton : la balance affiche 76 g, soit 14 g de moins que les 90 g attendus (environ 16 %). Mes cartons sont donc plus légers que prévu.
Il y a une explication possible : je n’ai pas encore mis sur ces cartons la surface autocollante avec les tags de reconnaissance. Or les pierres portent du vinyle avec des QR codes, et ce vinyle peut ajouter du poids. C’est peut-être en partie ce qui explique la différence.
Le carton sur la balance : 76 g.
Empilement de trois pierres
J’ai empilé trois cartons, comme ils seront sur le terrain, à côté de mon robot de l’année dernière pour donner une idée de l’échelle.
Les trois cartons empilés à côté de mon robot de l’année dernière, vue de face.
Les mêmes, vus de trois quarts : on voit les rabats repliés en bout de carton.
Ici, j’ai fermé chaque carton en croisant les rabats à chaque bout. Je ne sais pas comment les cartons seront fermés sur le terrain : scotchés pour être complètement fermés, collés, ou avec des rabats croisés comme dans mon montage ?
Selon la façon dont le carton est fabriqué, il est plus ou moins trapézoïdal, ou au contraire bien rectangulaire et droit. Du coup, une fois empilés par trois, on peut avoir une légère courbure, avec un mur qui n’est pas parfaitement droit. Il faudra en tenir compte dans la conception.
Autre point : les cartons glissent assez facilement les uns sur les autres. Là aussi, il faudra en tenir compte dans la conception, surtout si on veut une prise par ventouse.
Essai de tir sur le mur
J’ai envoyé des balles en mousse, à environ 80 cm, le plus fort possible, directement sur le mur de trois cartons, pour voir s’il tombait. Résultat : il ne tombe pas du tout. Un léger mouvement mais à peine. Je doute qu’à 2m de distance et en cloche les balles arrivent à détruire une construction adverse.
Tirs de balles en mousse sur le mur de trois cartons : il reste debout.
Une seconde vidéo, plus pour la blague, montre que je tape vraiment très fort : j’essaie réellement de les renverser :D
Conclusion
Boulets : Il va falloir que je fasse un essai de lancer de balles avec deux moteurs, pour voir ce que ça donne. Mais clairement, on ne peut pas compter sur la sphéricité des balles.
Pierres : Les murs de trois me semblent faciles à prendre, et il existe pas mal de solutions possibles. En revanche, le positionnement en colonne, donc bien droit et à la verticale, me semble assez aléatoire, selon le choix des côtés du carton.
Il reste une crainte : que les cartons s’abîment au fur et à mesure. Je fais confiance à l’organisation de la Coupe pour le repérer et les changer si nécessaire.
Enfin, je n’ai pas encore mis la surface autocollante avec les tags de reconnaissance sur mes cartons. Ça va probablement aussi changer leur comportement.
]]>CDR 2027 : le règlement bêta est sortihttps://barbatronic.fr/blog/2026/09/reglement-beta-cdr-2027/2026-09-18T00:00:00+02:002026-09-18T00:00:00+02:00The legend of Camelot : le règlement bêta de la Coupe de France de Robotique 2027 a été présenté le 17 septembre. Résumé des actions et toutes les ressources utiles.Le règlement bêta de la Coupe de France de Robotique 2027 est sorti le 17 septembre 2026.
Planète Sciences l’a présenté en direct sur Twitch et
sur YouTube, lors de la Rentrée de la Robotique. Le thème de cette année : The legend of Camelot.
La finale aura lieu du 5 au 8 mai 2027 au Parc Expo Les Oudairies, à La Roche-sur-Yon.
La présentation
La présentation du règlement commence vers 31 min dans la rediffusion.
Le robot Arthur a trouvé le Graal. Un autre robot prétend être le vrai roi Arthur et veut le lui voler.
Il faut donc mettre le Graal à l’abri derrière les remparts de Camelot, et aller rappeler à l’imposteur
qui est le vrai roi.
La table et les éléments de jeu
Vue générale de la table (règlement bêta).
Les zones : 1. salle du trône, 2. cour du château, 3. écuries (départ des PAMI), 4. remparts, 5. douves, 6. carrières de pierres.
Plan de la table vu de dessus, avec les cotes en mm (annexe G.1, version bêta).
Table : 3000 × 2000 mm, comme d’habitude. Chaque équipe a sa « salle du trône » (zone de départ et
d’arrivée de 50 × 50 cm), sa cour du château, ses remparts, ses douves et ses « écuries » (zones de
départ des PAMI). Des carrières de pierres sont réparties sur la table.
Pierres : 30 boîtes en carton de 320 × 110 × 110 mm (environ 90 g, modèle RAJA BLFA01), par 3
à la verticale dans les carrières. Un tag ArUco n° 13 sur chacune des 4 grandes faces.
Boulets : balles de magicien en mousse de 45 mm, 10 par équipe.
Chevaliers : les PAMI de l’équipe.
Graal : fabriqué par l’équipe, posé dans la salle du trône avant le match. Il suit les mêmes
contraintes de construction qu’un PAMI.
Les pierres : cartons de 320 × 110 × 110 mm avec un tag ArUco sur chaque grande face.
Les boulets : 10 balles en mousse de 45 mm par équipe, bleues ou jaunes.
Les salles du trône, zones de départ et d’arrivée de 50 × 50 cm.
Les quatre actions
Aucune action n’est obligatoire ni ordonnée.
Construction de la glorieuse Camelot
Ramasser les pierres et construire le château dans ses remparts, en suivant le plan :
un mur : 3 pierres à l’horizontale empilées, dans une zone rectangulaire ;
une tour : 1 pierre à la verticale, dans une zone circulaire de 200 mm ;
une porte : 2 pierres à la verticale surmontées d’une pierre à l’horizontale, dans une zone de mur
(une seule porte par château).
Les constructions peuvent monter jusqu’à 430 mm. On peut stocker jusqu’à 3 pierres dans la cour pendant
le match. Voler les pierres du château adverse n’est permis qu’une fois toutes les carrières vides, et
sans détruire le château adverse.
De gauche à droite : un mur, une tour et une porte.
Un château complet, vu depuis le centre de la table.
Il n’y en a qu’un, et c’est le mien !
Le robot prend le Graal et le pose le plus haut possible sur un support (pierre, construction ou robot).
Quatre niveaux : 1 pierre à plat (10 cm), 2 pierres (20 cm), 3 pierres à plat ou 1 debout (30 cm), et
le toit du robot au-dessus de 30 cm. Le Graal ne doit jamais quitter le château.
Le retour du roi
En fin de match, le robot principal rentre dans sa salle du trône, partiellement ou totalement.
À l’assaut !
Phase d’attaque à partir de la 85e seconde :
les PAMI vont occuper les douves du château adverse ;
un PAMI peut attaquer un PAMI adverse avec un actionneur de couleur distincte, sans l’endommager ;
le robot et les PAMI (1 boulet par PAMI) bombardent la cour du château adverse avec les boulets.
Les points
La bêta ne donne pas encore le barème : les points sont notés p1 à p11. Les équipes peuvent proposer
leur équilibrage jusqu’au 13 octobre via le formulaire Eurobot.
Le barème final sortira avec la version officielle du règlement.
 Le démontage du bras.
 Les pièces démontées.
 Le remontage, couronne par couronne.
 Le bras dans FreeCAD, avec le doigt de maintien au bout.
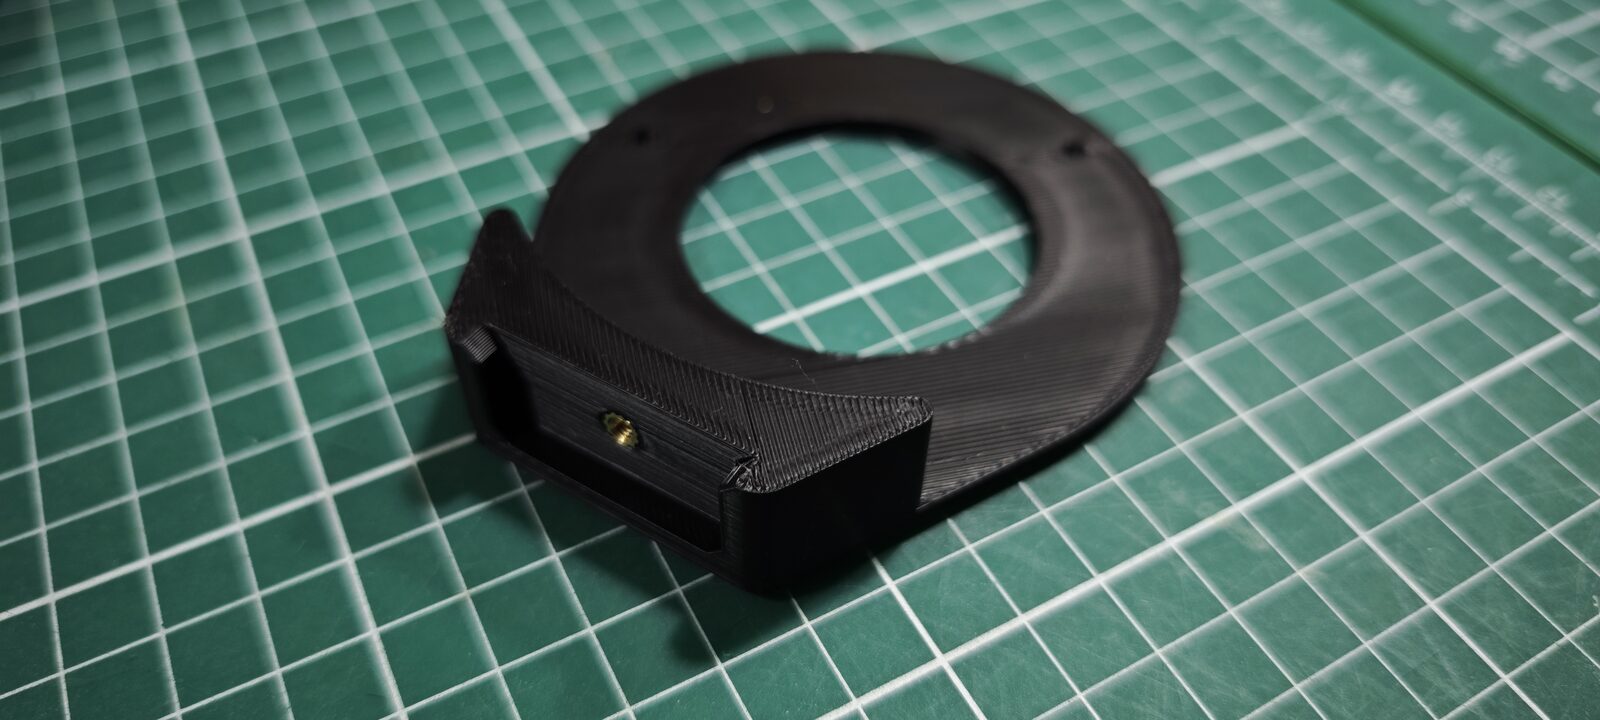 Le support du doigt, avec son insert.
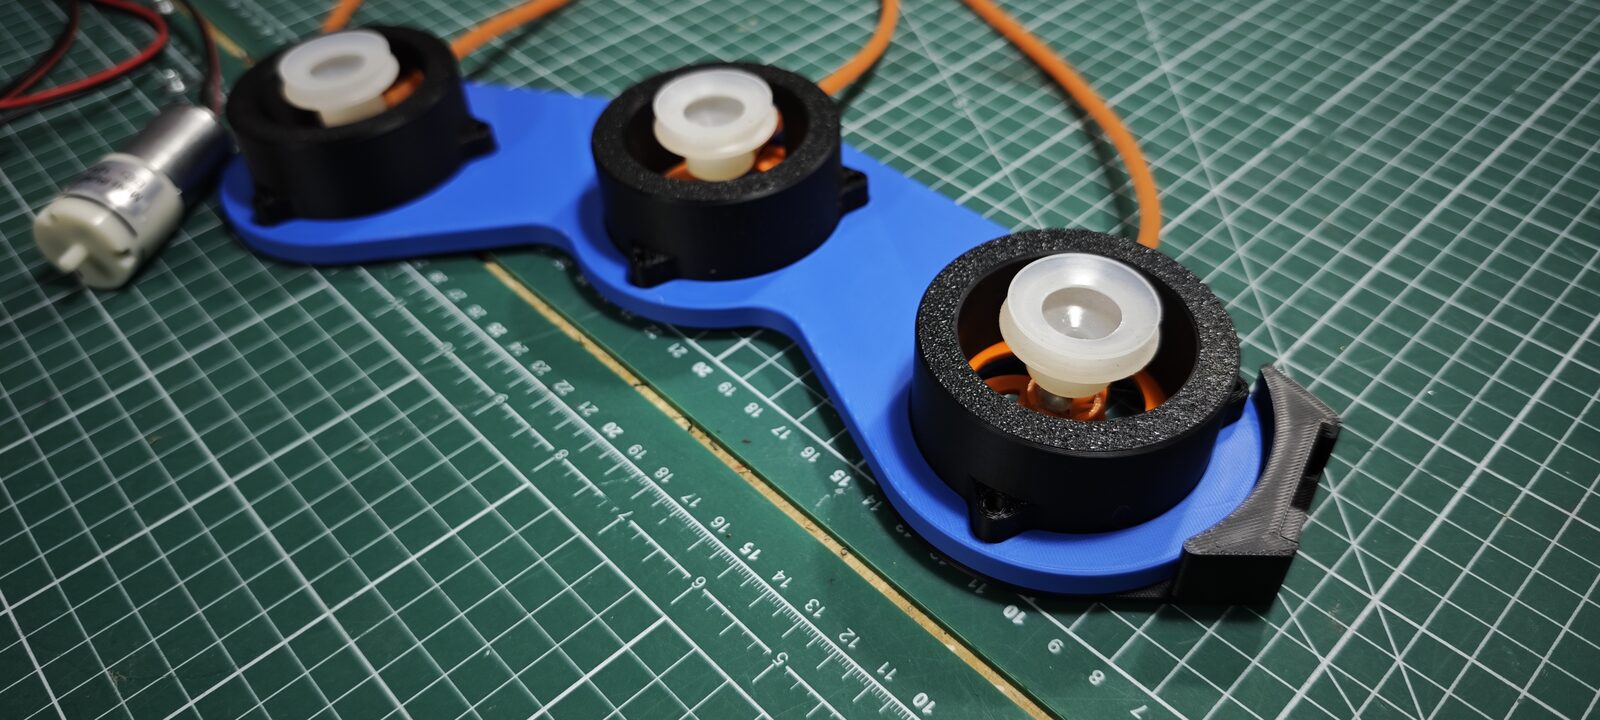 Le bras remonté, avec le support du doigt au bout.
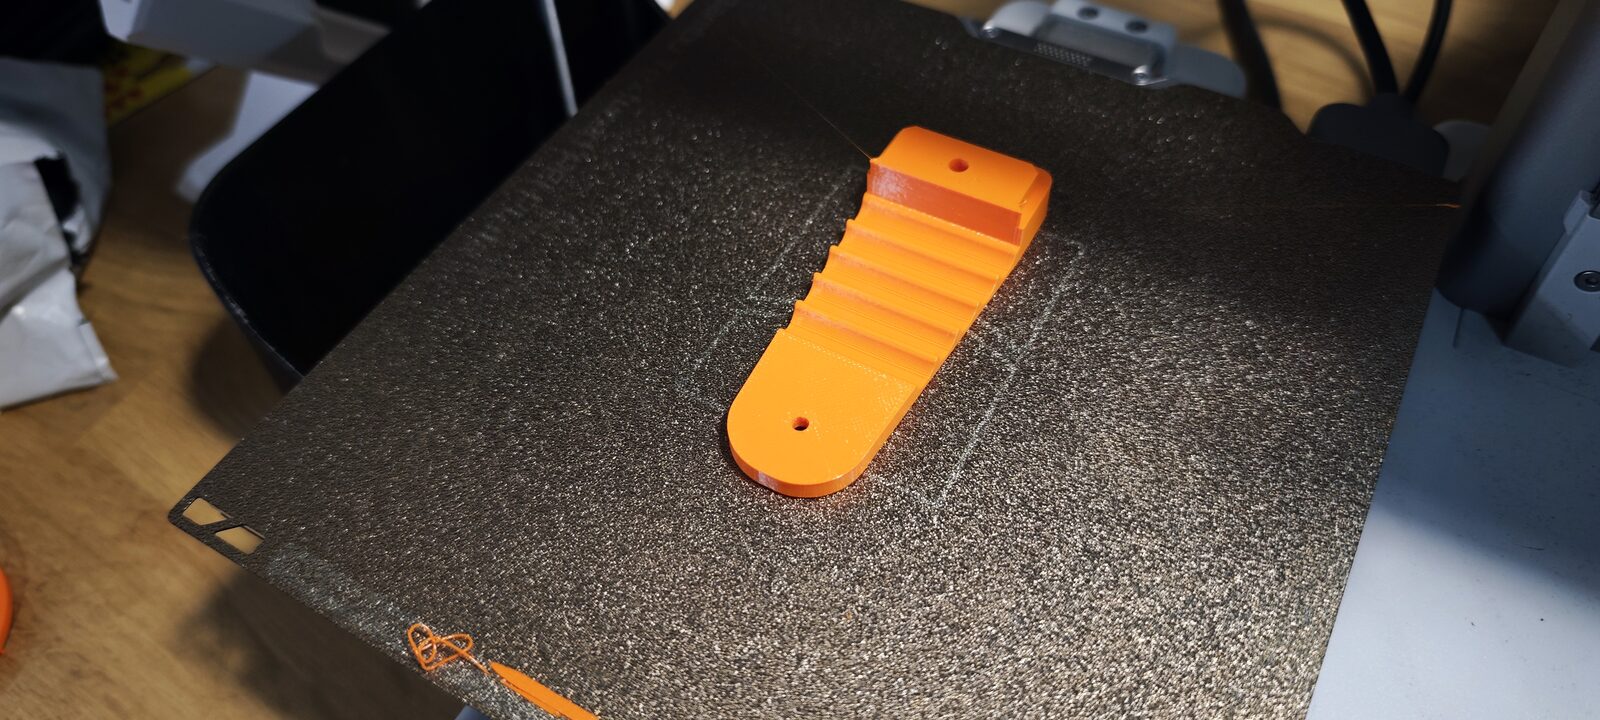 Le doigt en TPU, à la sortie de l’imprimante.
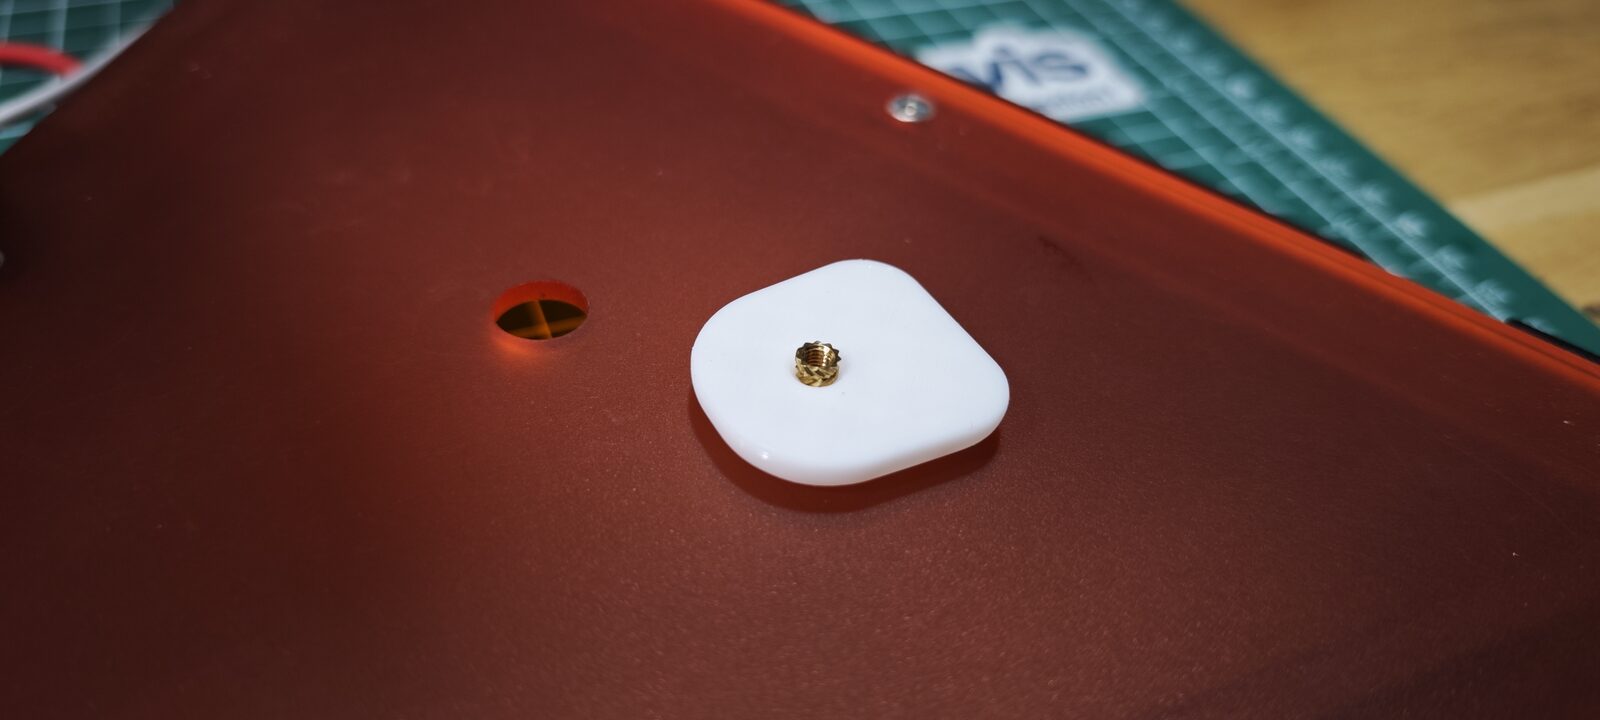 Le patin en PETG, imprimé sur plateau lisse.
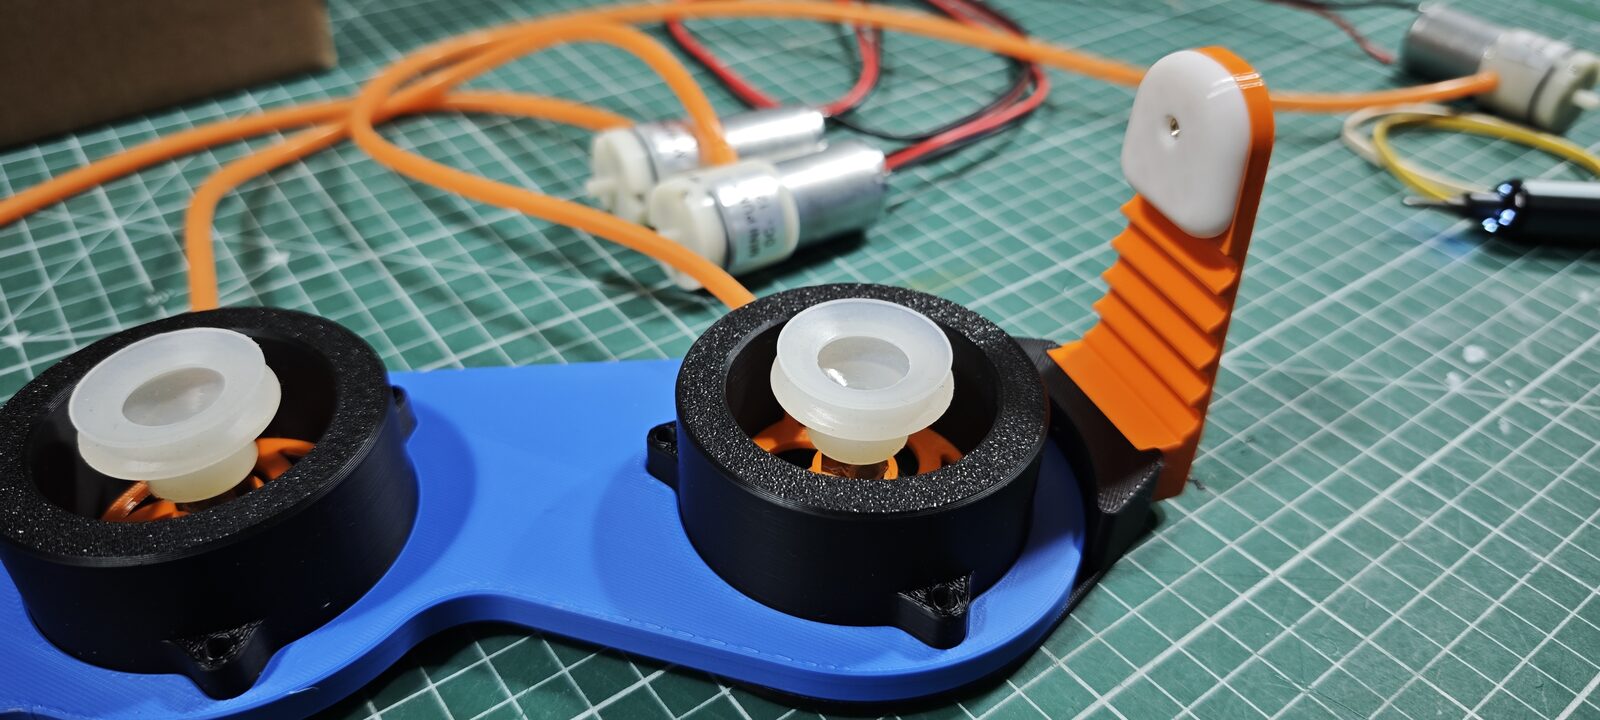 Le doigt de maintien, monté sur le bras.
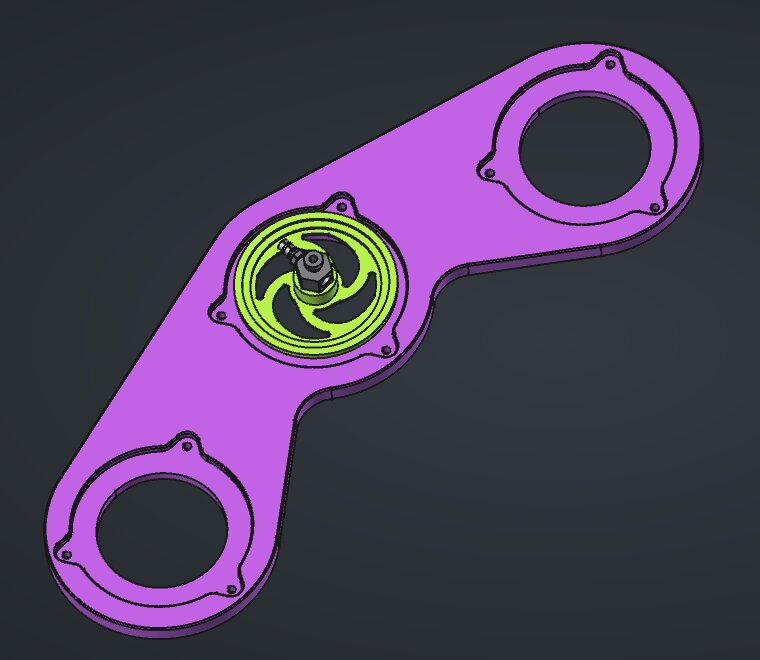 Le bras dans FreeCAD, avec la pièce souple en place sur l’emplacement du milieu.
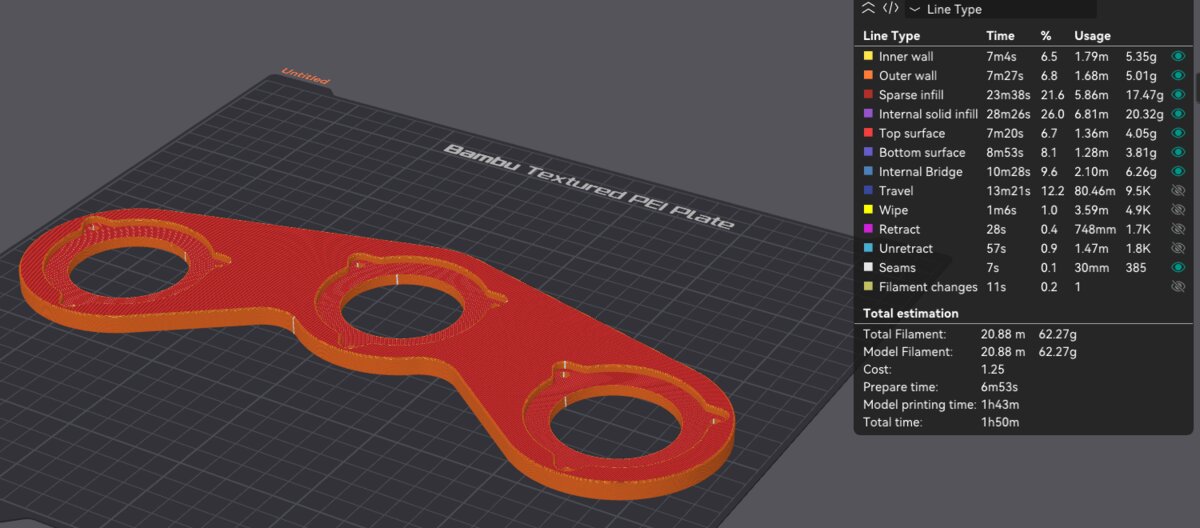 Le bras dans le trancheur : 62 g de PLA et un peu moins de 2 h d’impression.
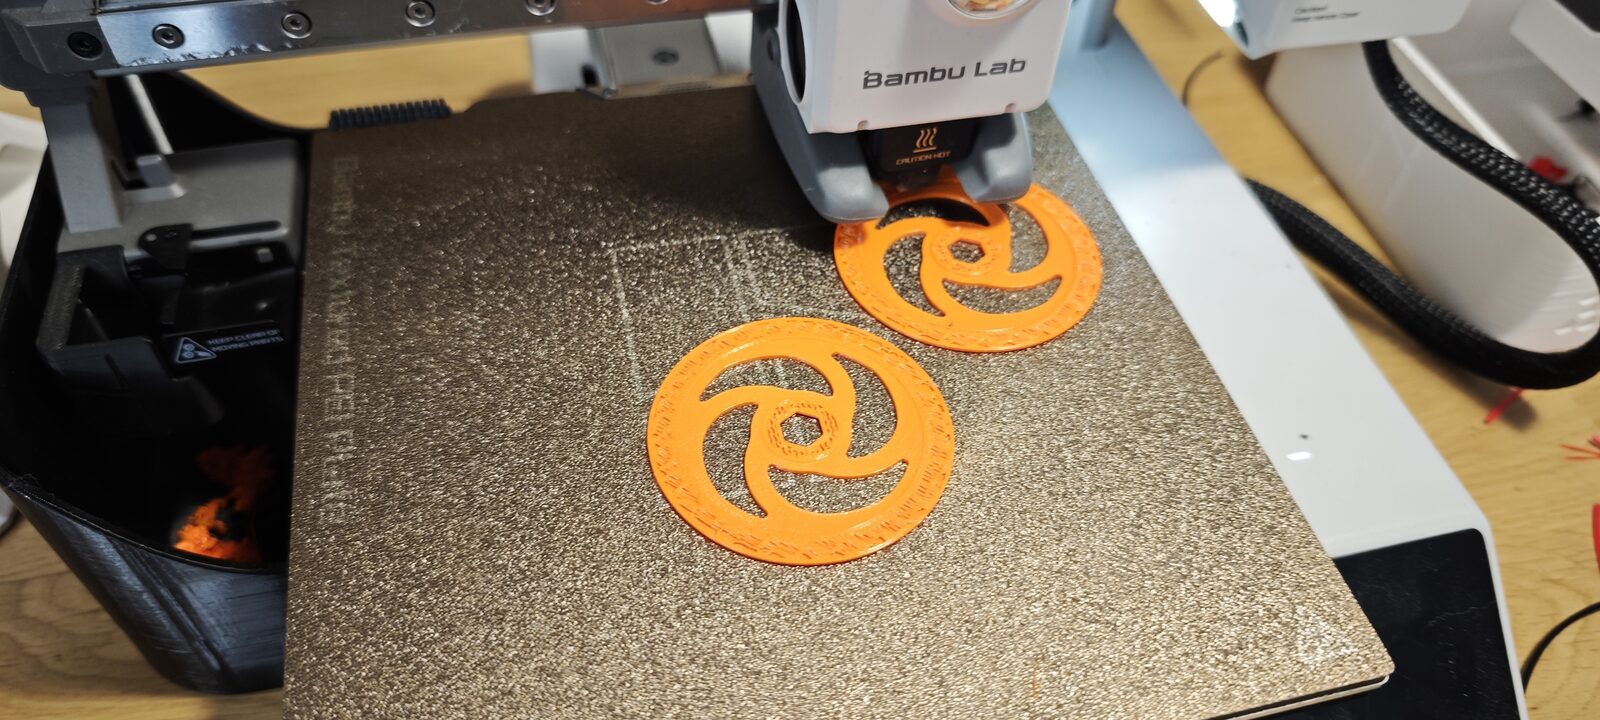 Les supports souples en TPU, avec des branches de 1 mm.
 Les couronnes qui servent d’appui.
 Le bras, une fois imprimé.
 Les trois pompes, une par ventouse.
 Le bras assemblé, avec les trois ventouses.
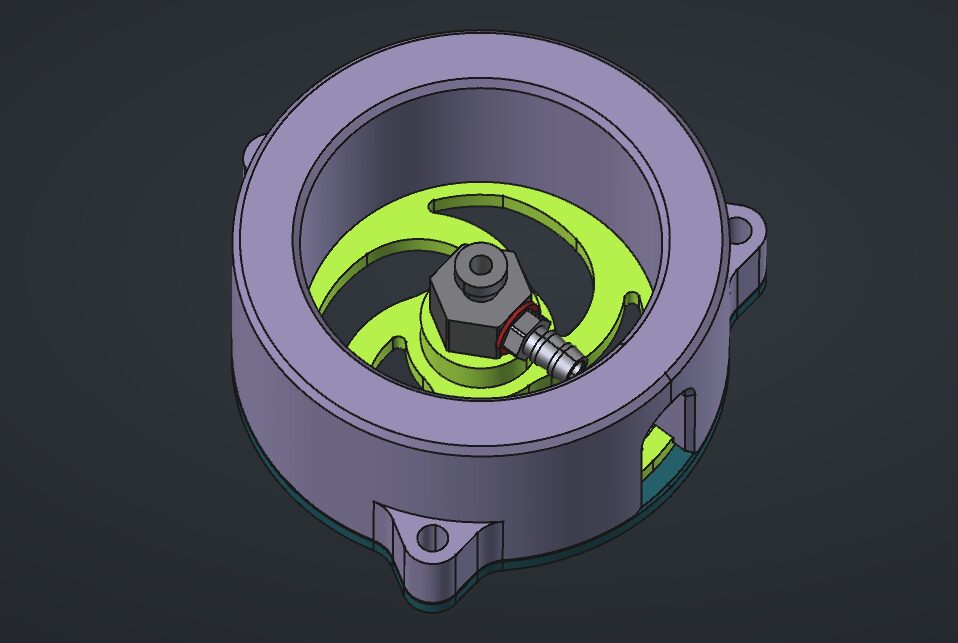 Le modèle dans FreeCAD, vu de dessus.
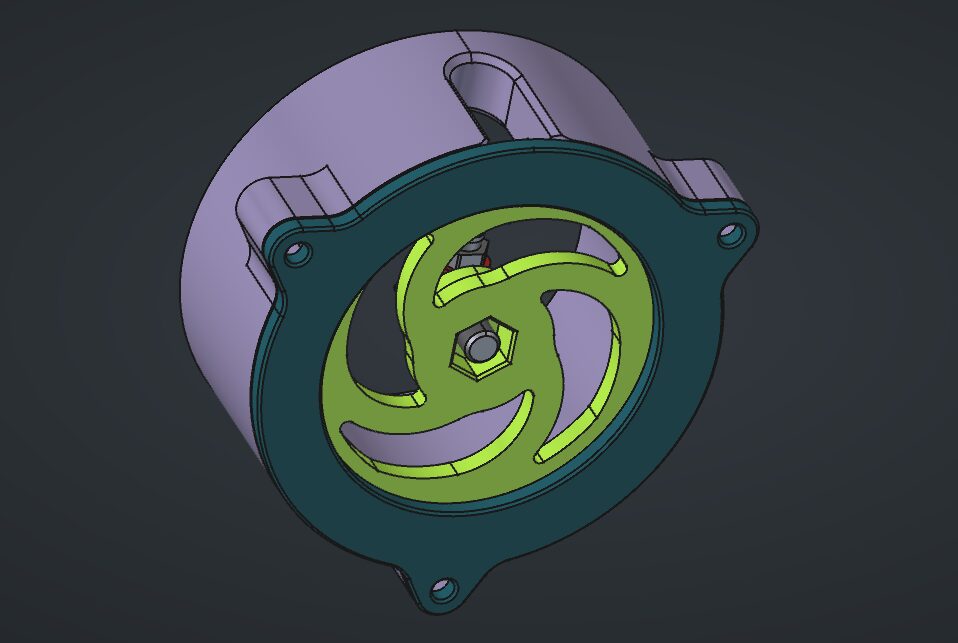 Vu de dessous, les branches en spirale de la pièce souple.
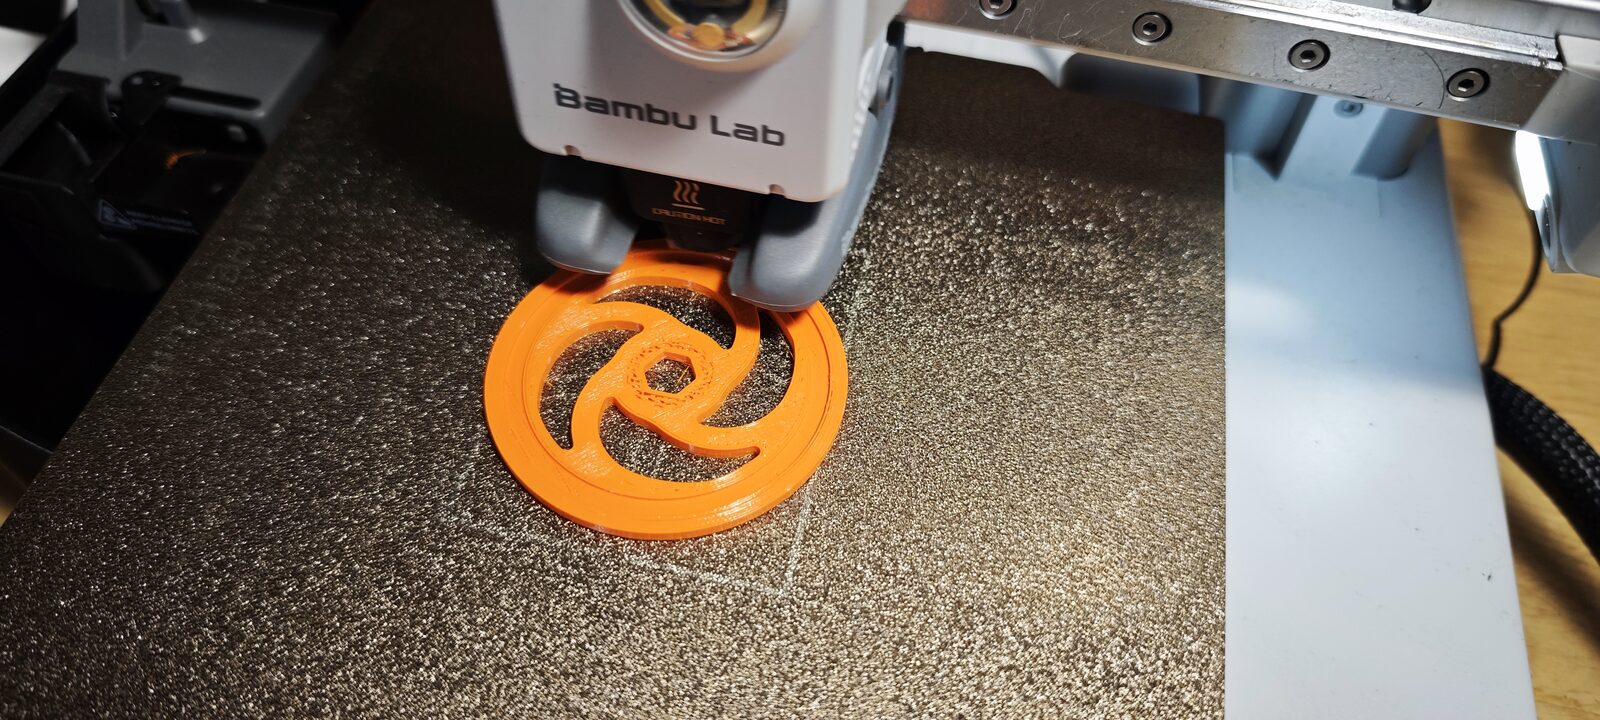 La pièce souple en cours d’impression.
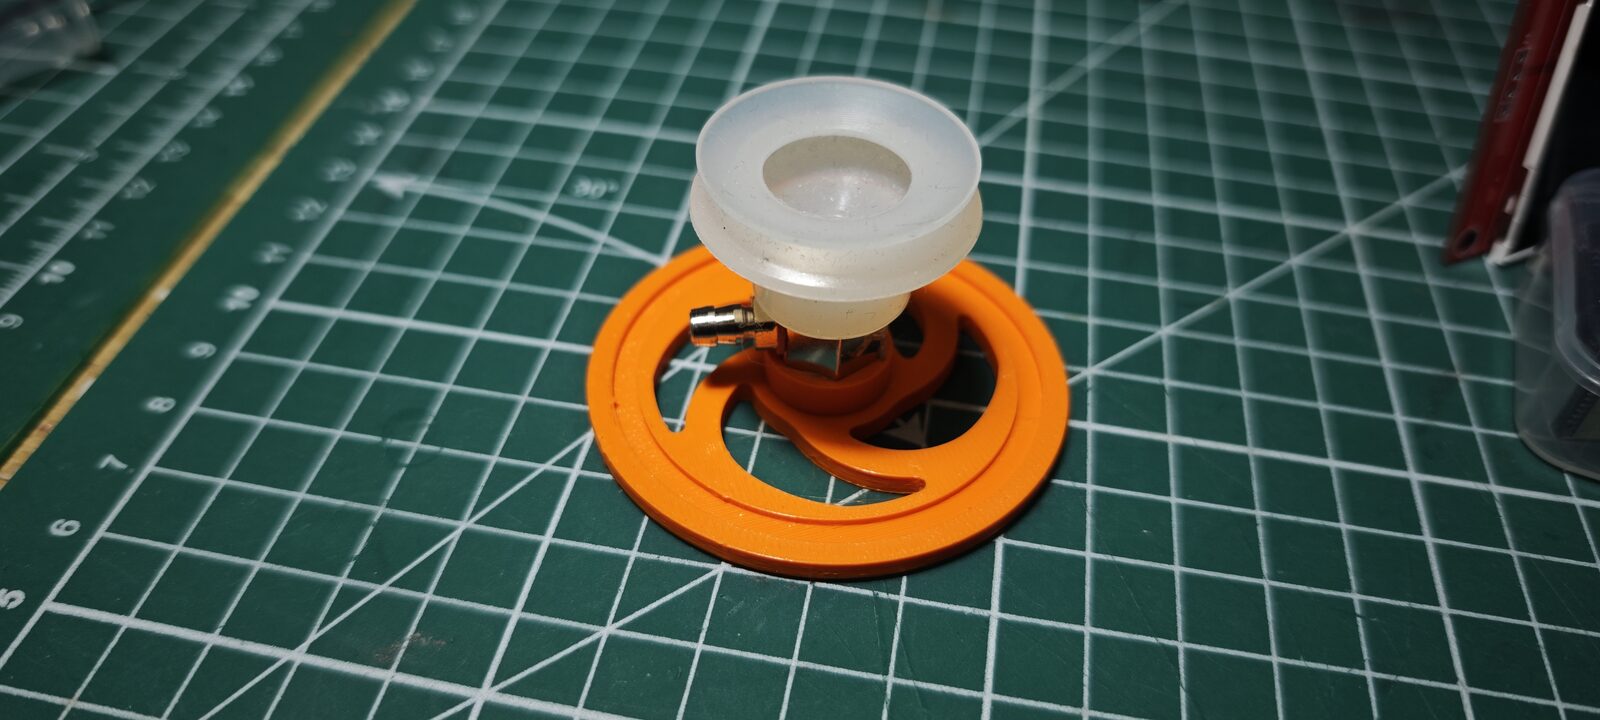 La ventouse montée sur la pièce en TPU.
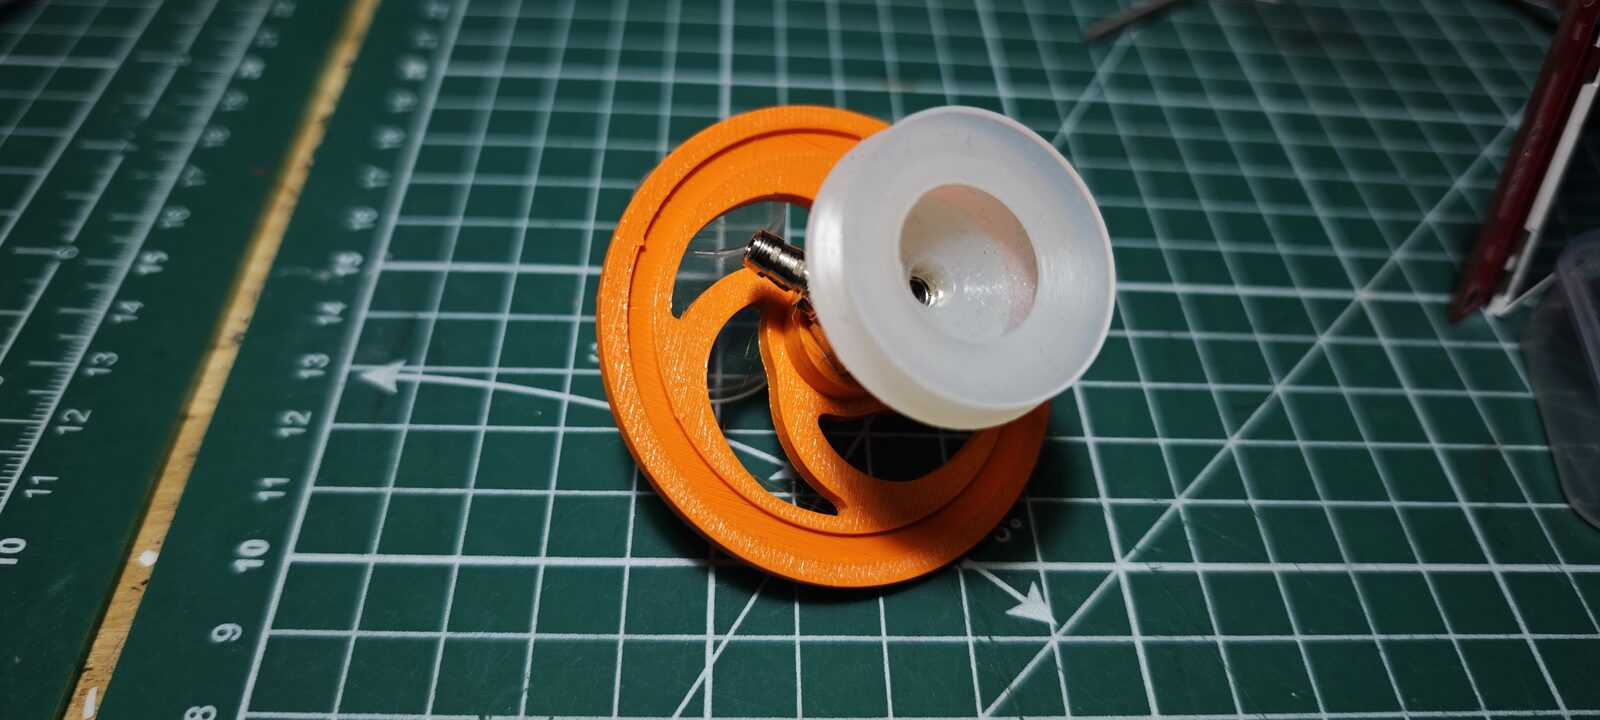 La ventouse peut s’incliner : la pièce en TPU se déforme.
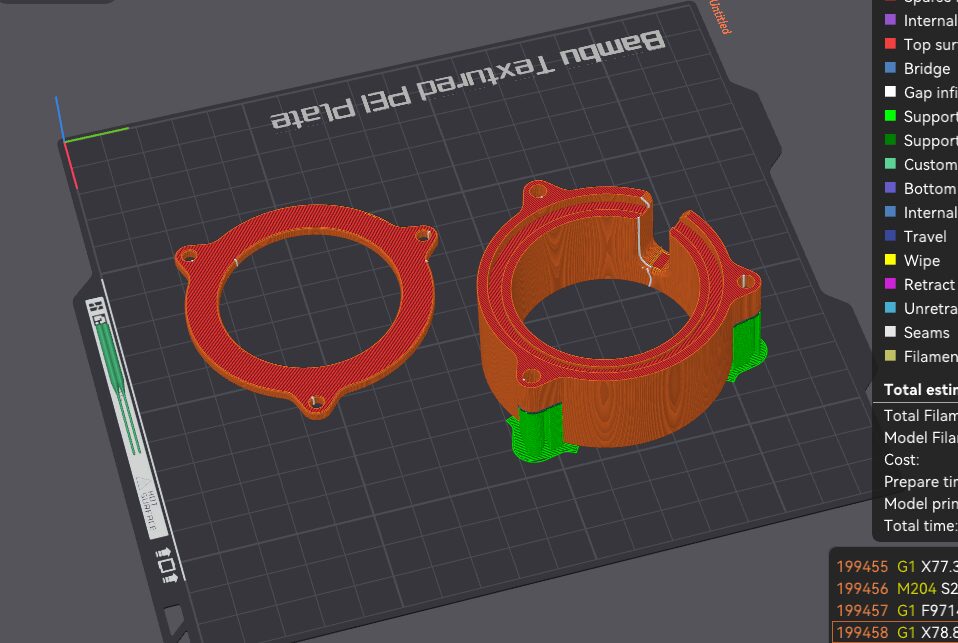 La couronne et sa bague de maintien, dans le trancheur.
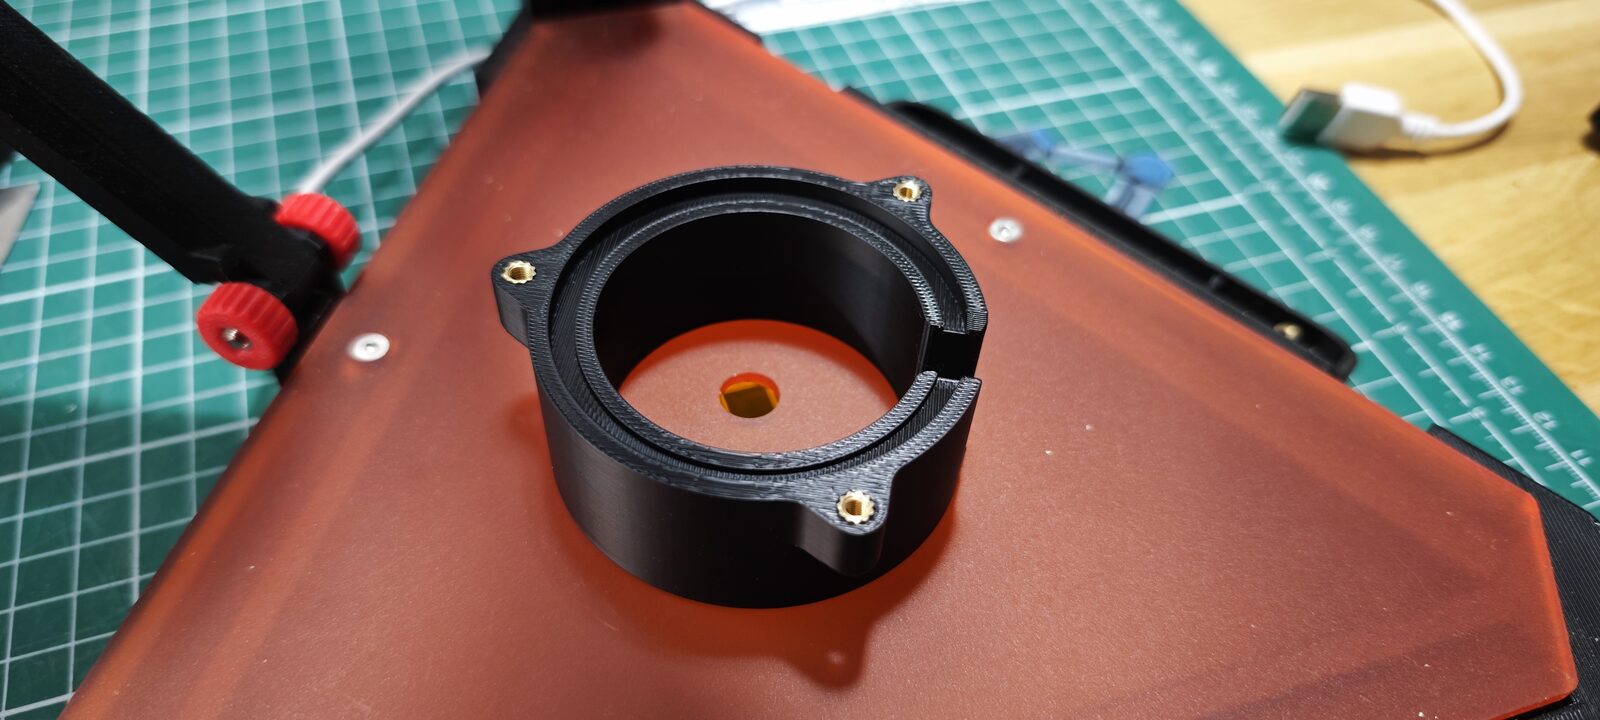 La couronne, avec ses inserts.
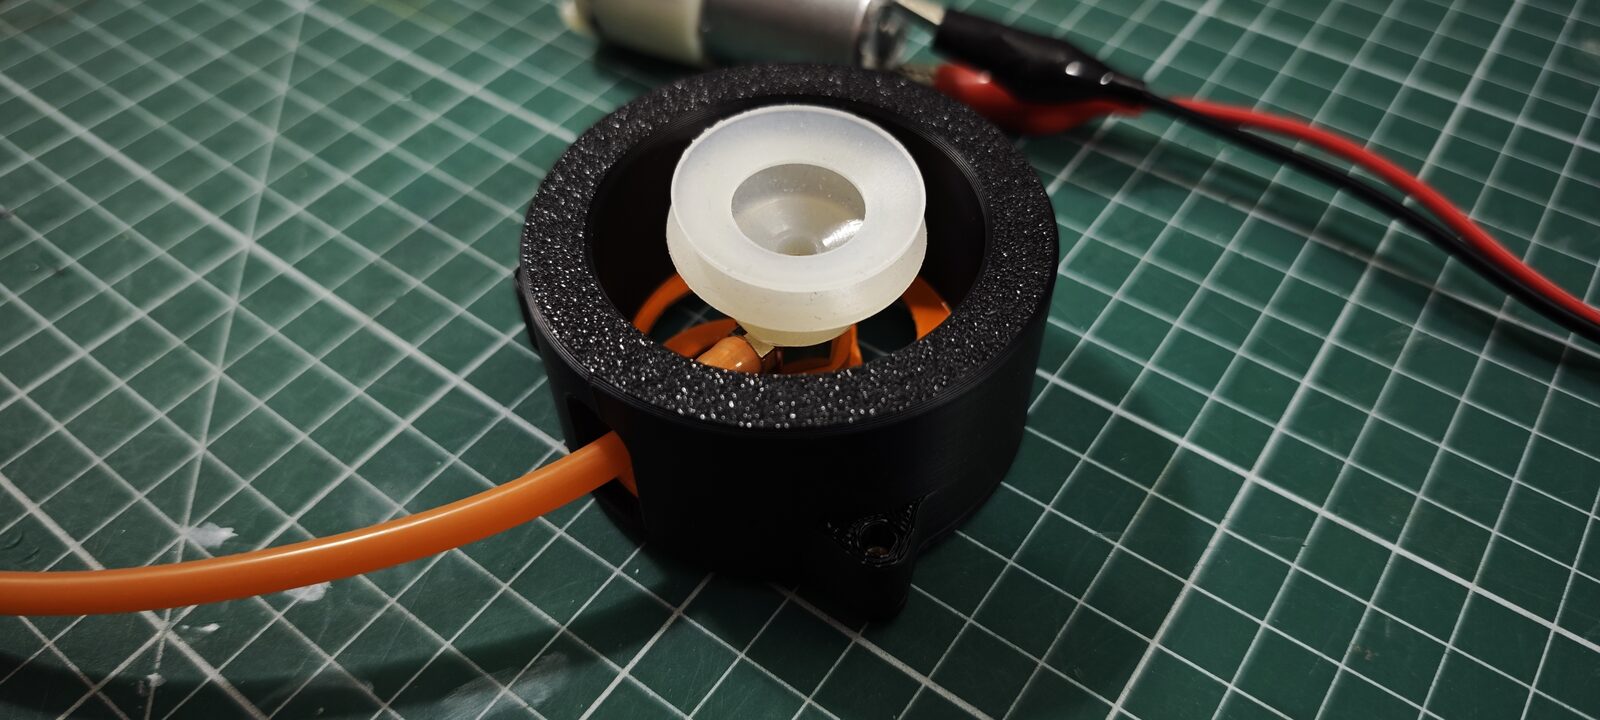 L’ensemble assemblé.
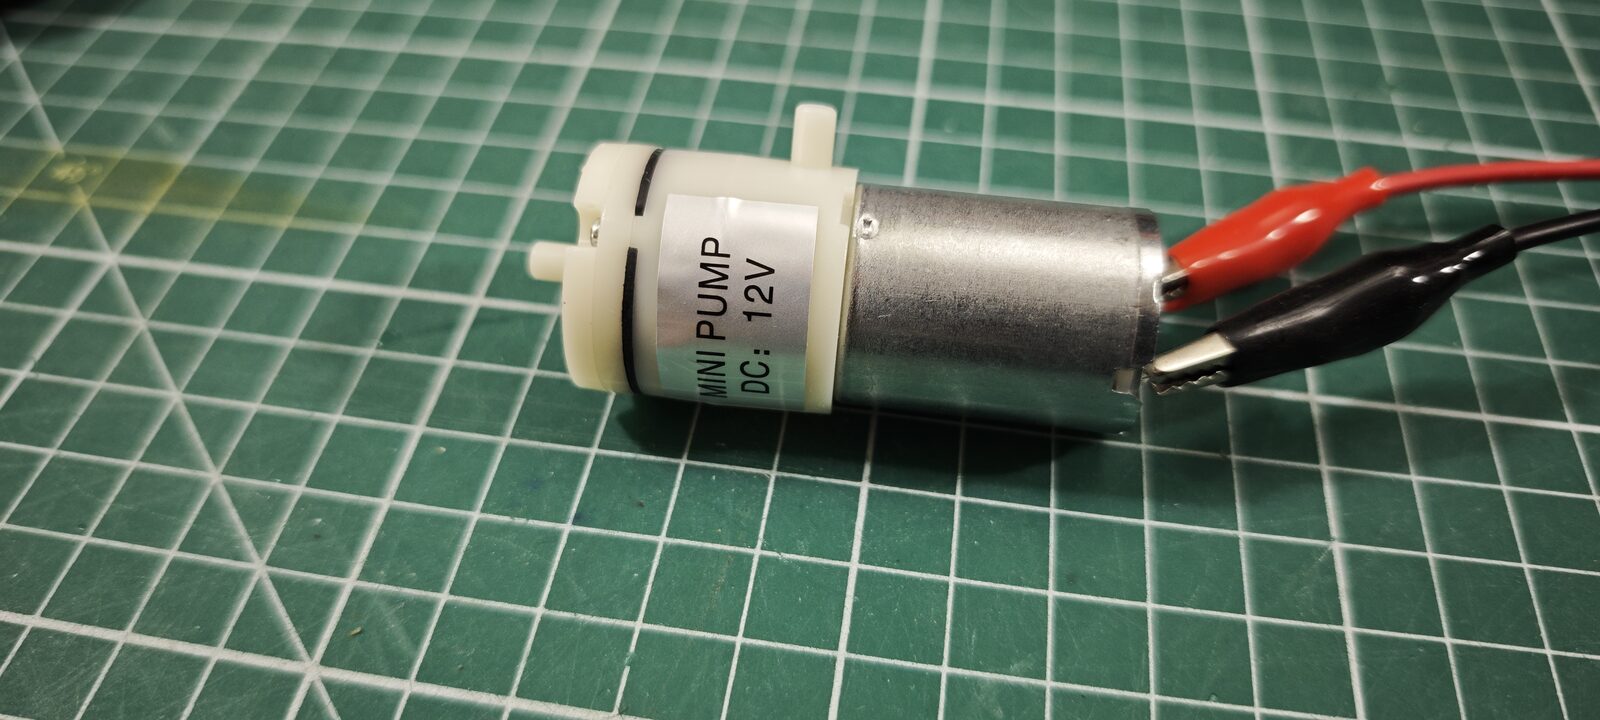 La pompe 12 V.
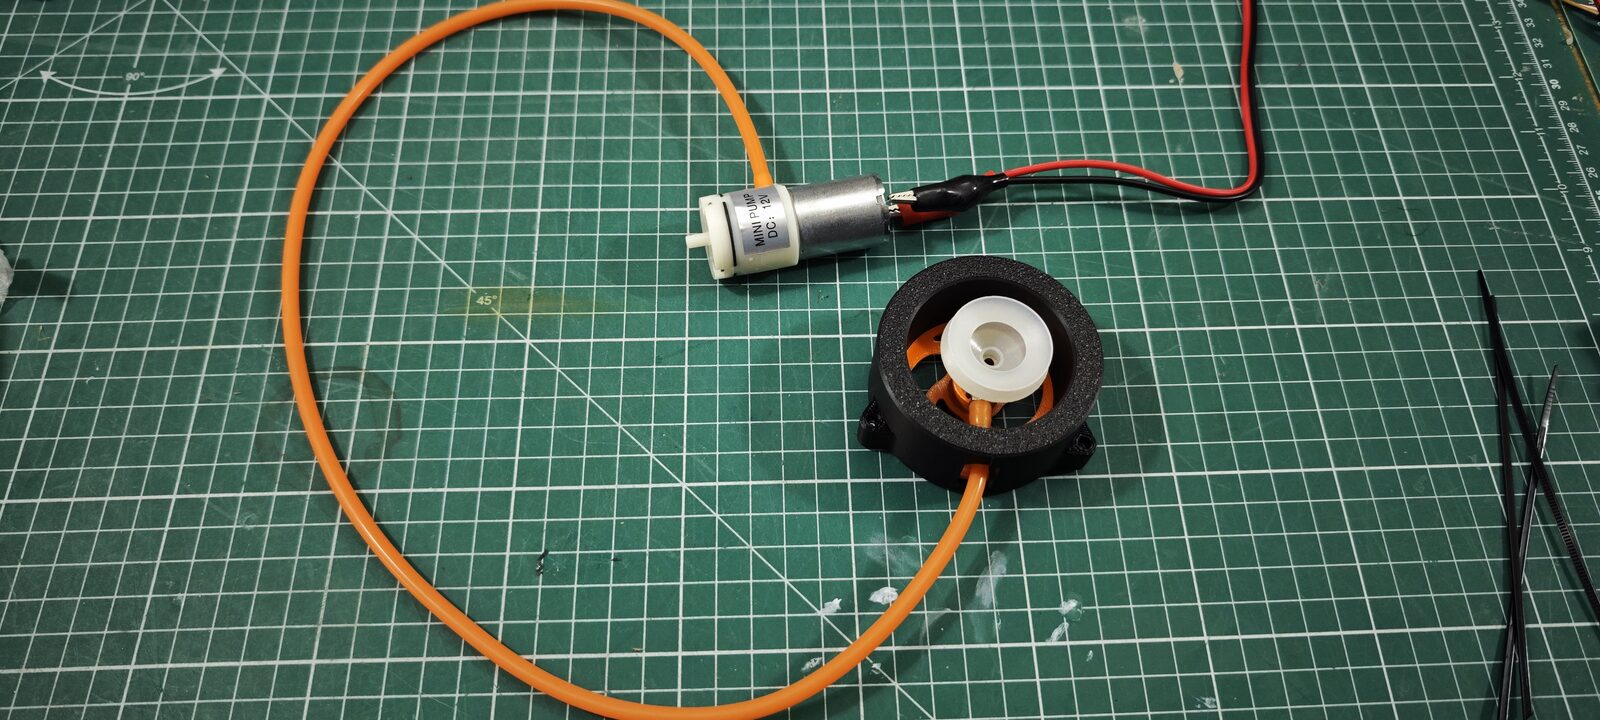 Le banc d’essai : la pompe et la ventouse.
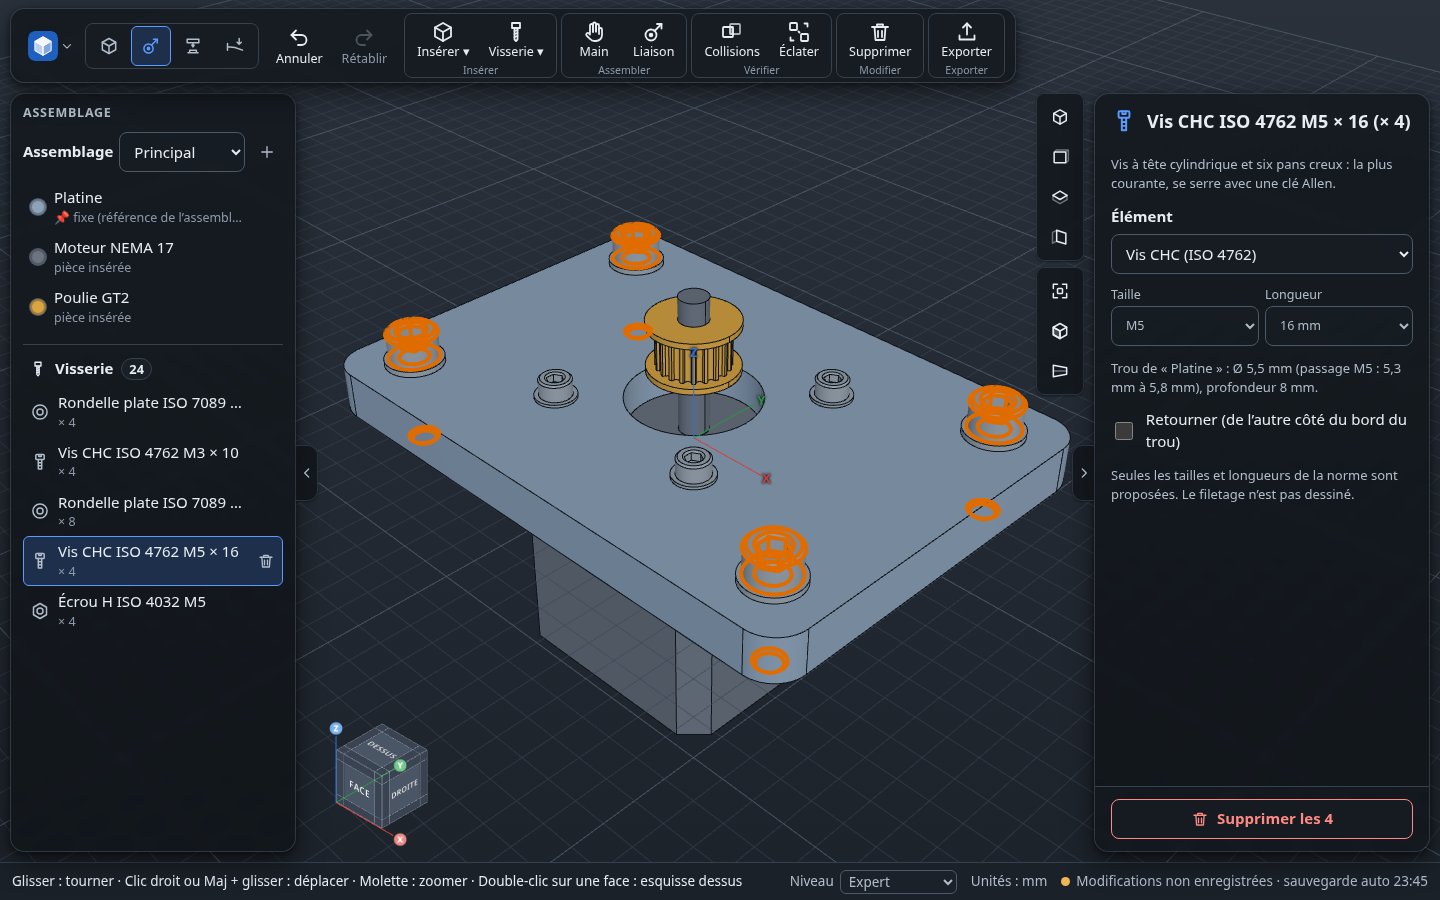 La nouvelle interface sur un support de moteur NEMA 17 : les quatre vis CHC M5 × 16 sont sélectionnées dans la liste de visserie, leur réglage s’affiche à droite.
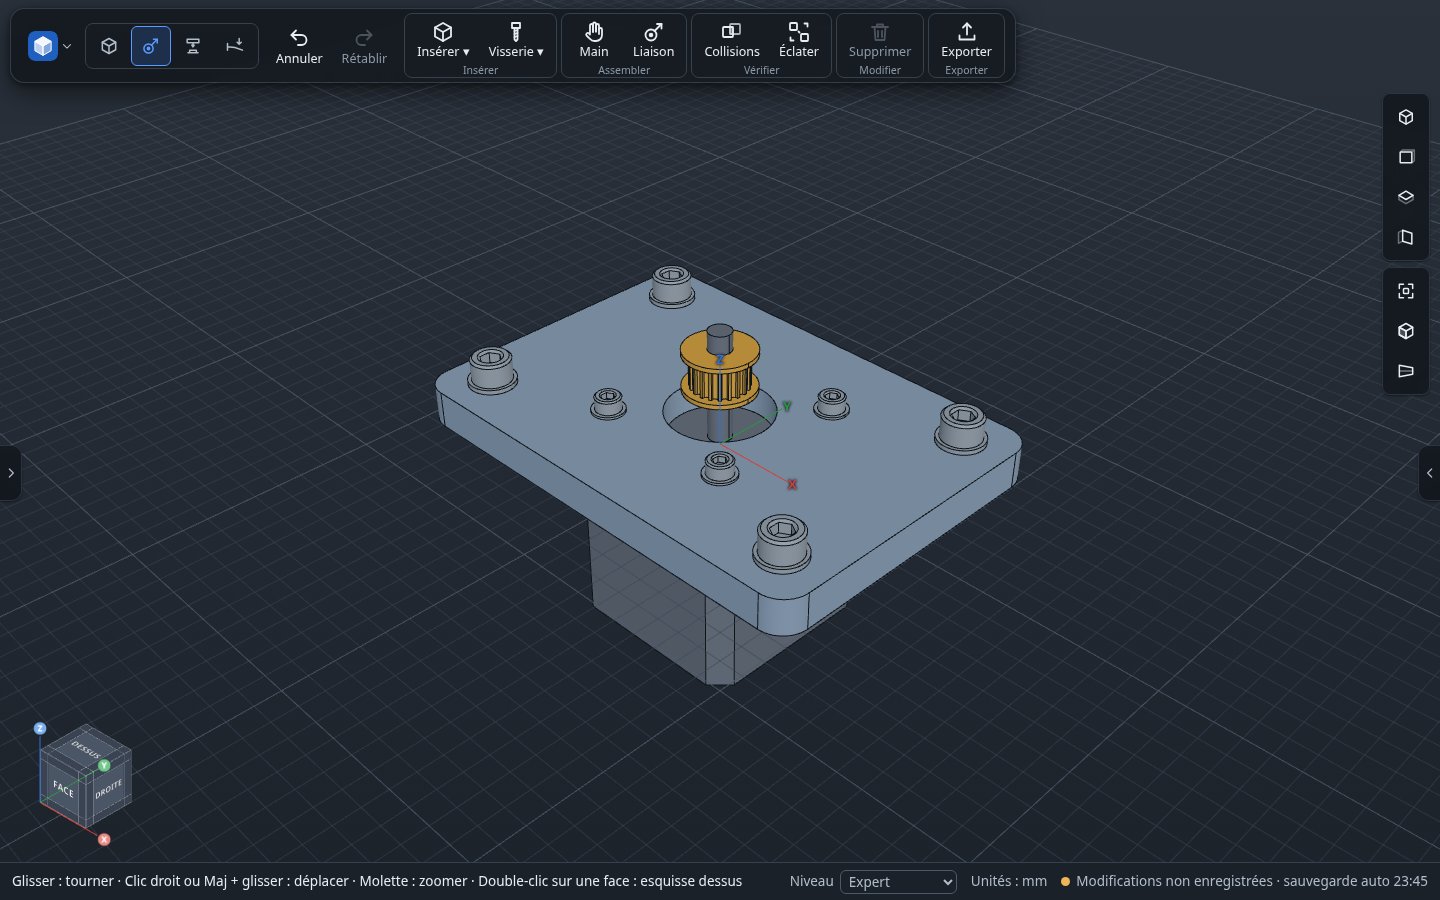 Panneaux repliés d’un clic sur leur languette : toute la place pour le modèle.
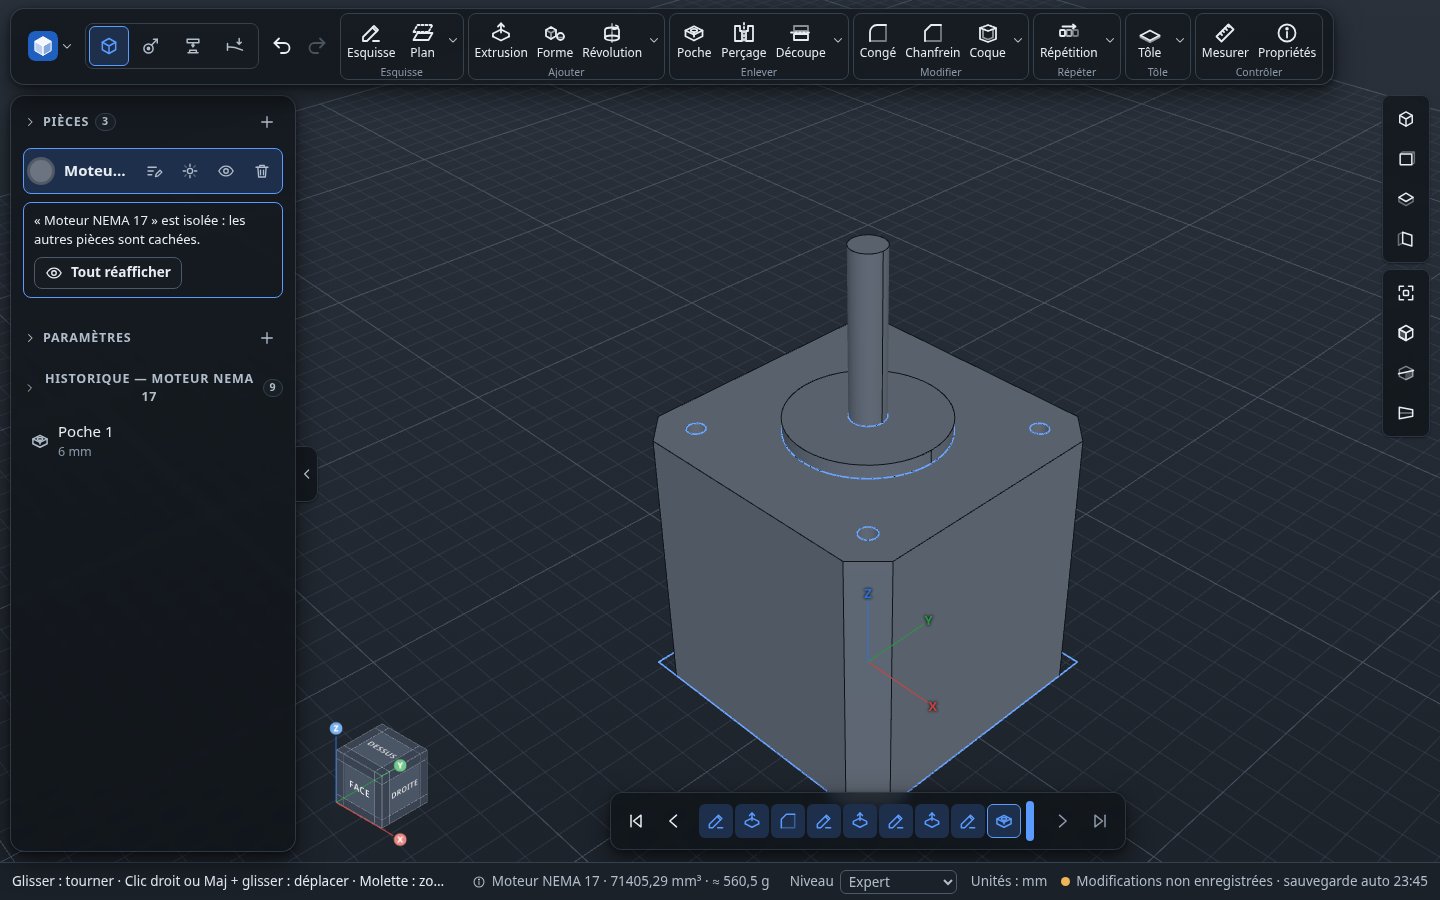 Sections repliées : seules la pièce choisie et sa dernière étape restent affichées.
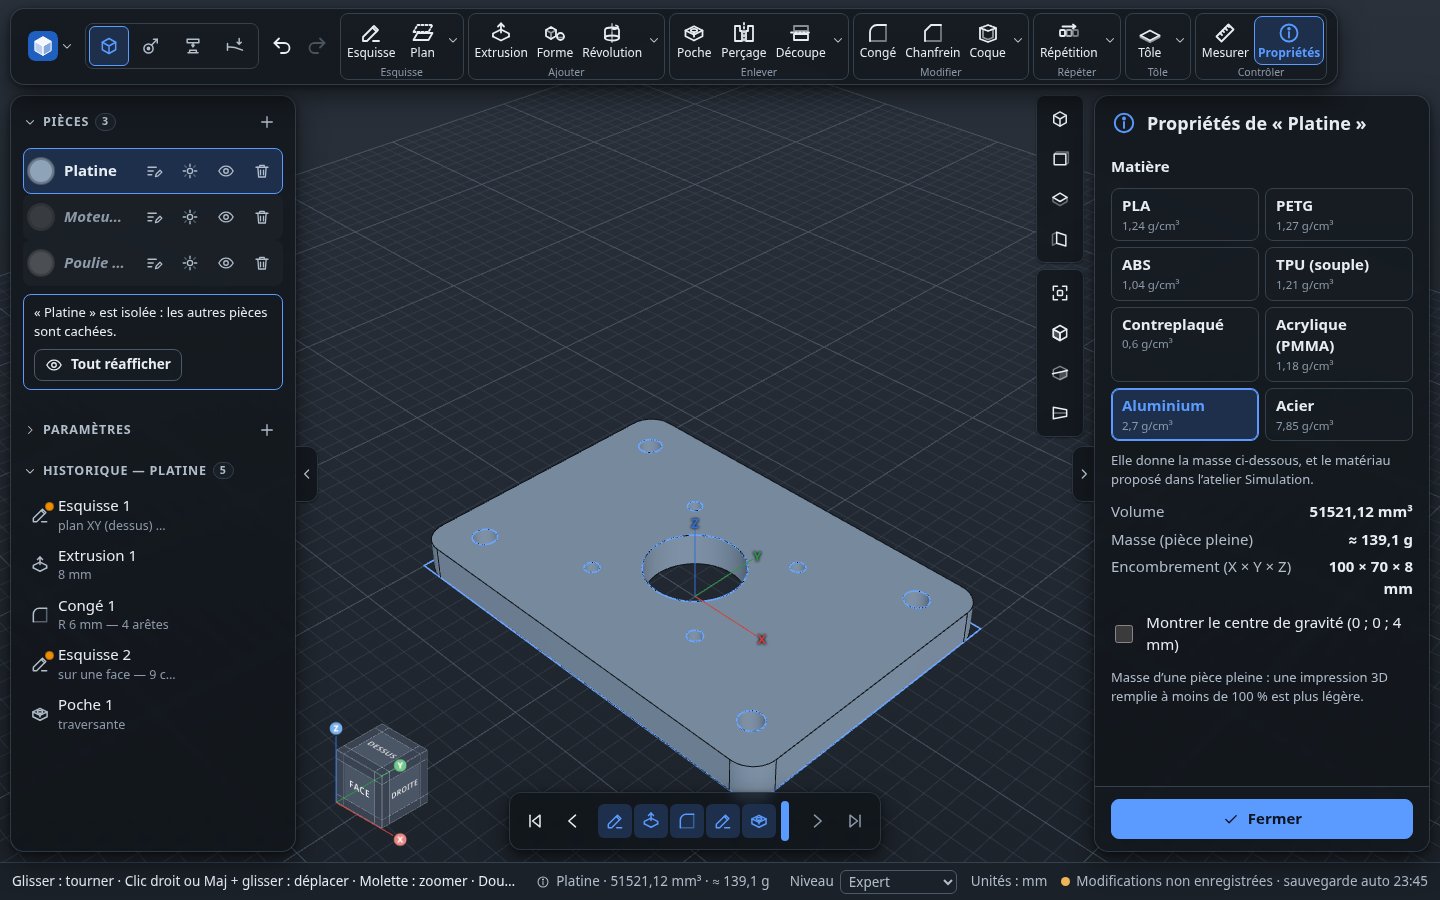 Les propriétés de la platine en aluminium : 51 521 mm³, environ 139 g, 100 × 70 × 8 mm.
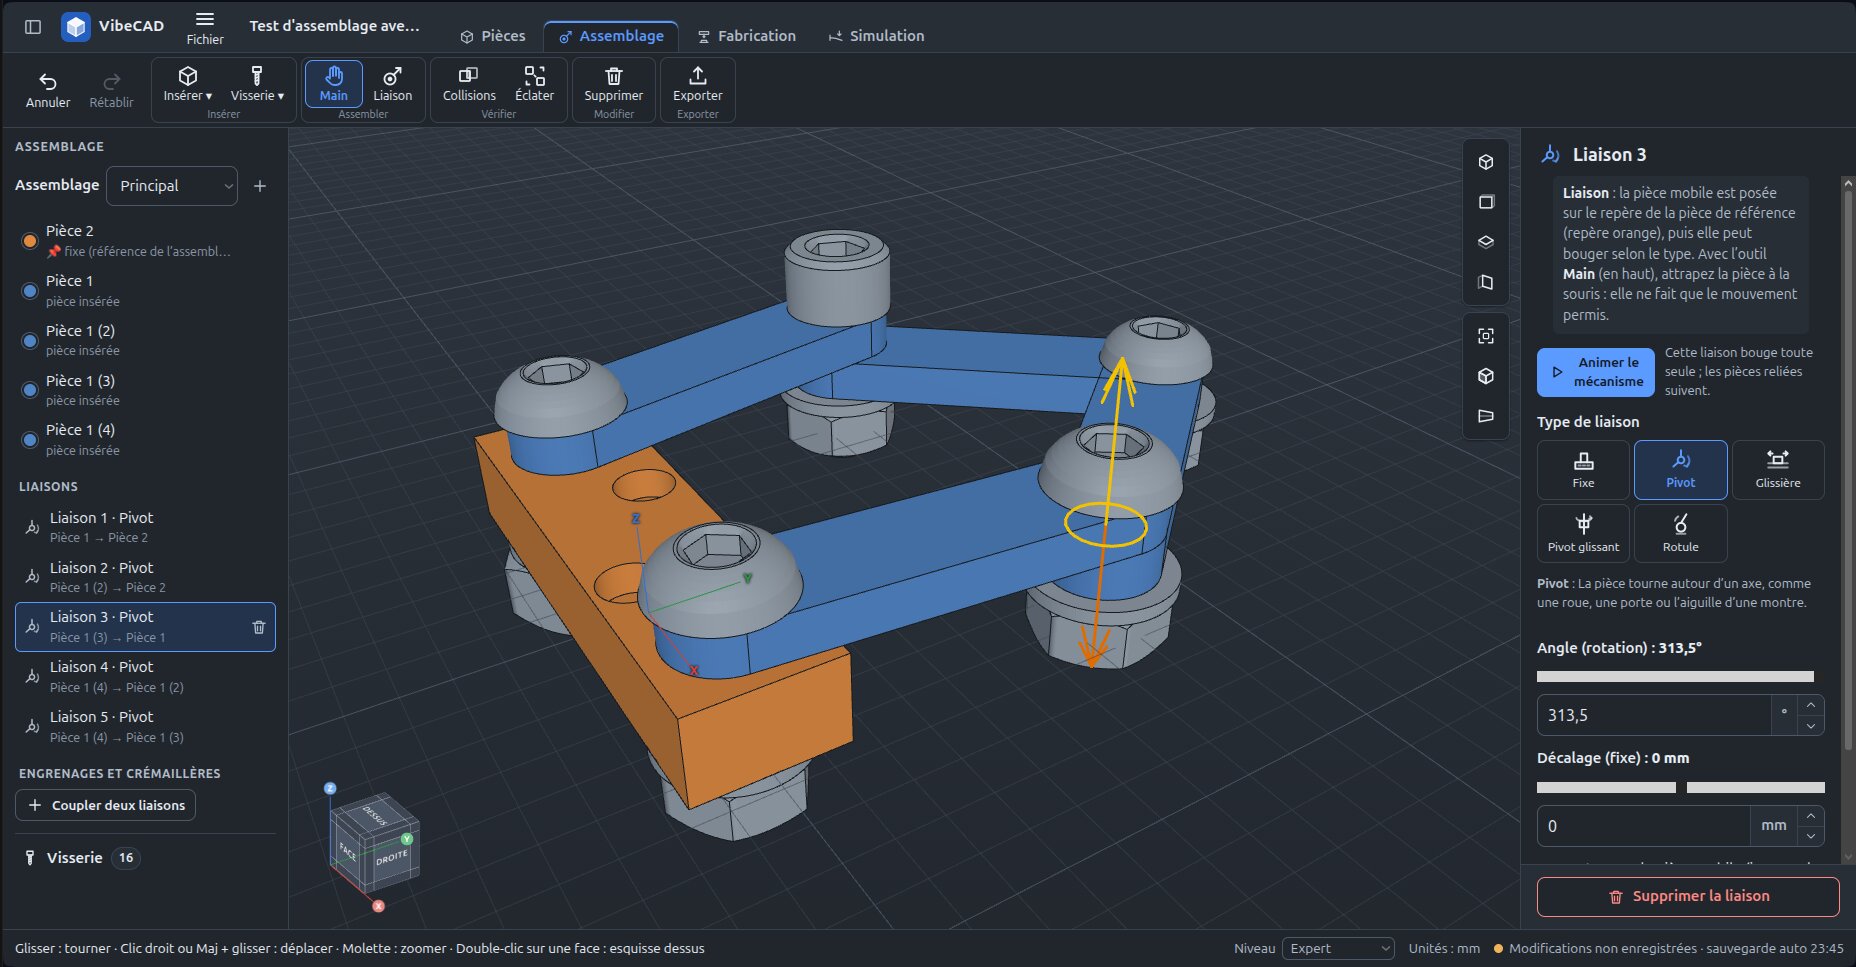 Quadrilatère articulé : liaisons pivot, pièce fixe en orange, visserie posée dans les trous.
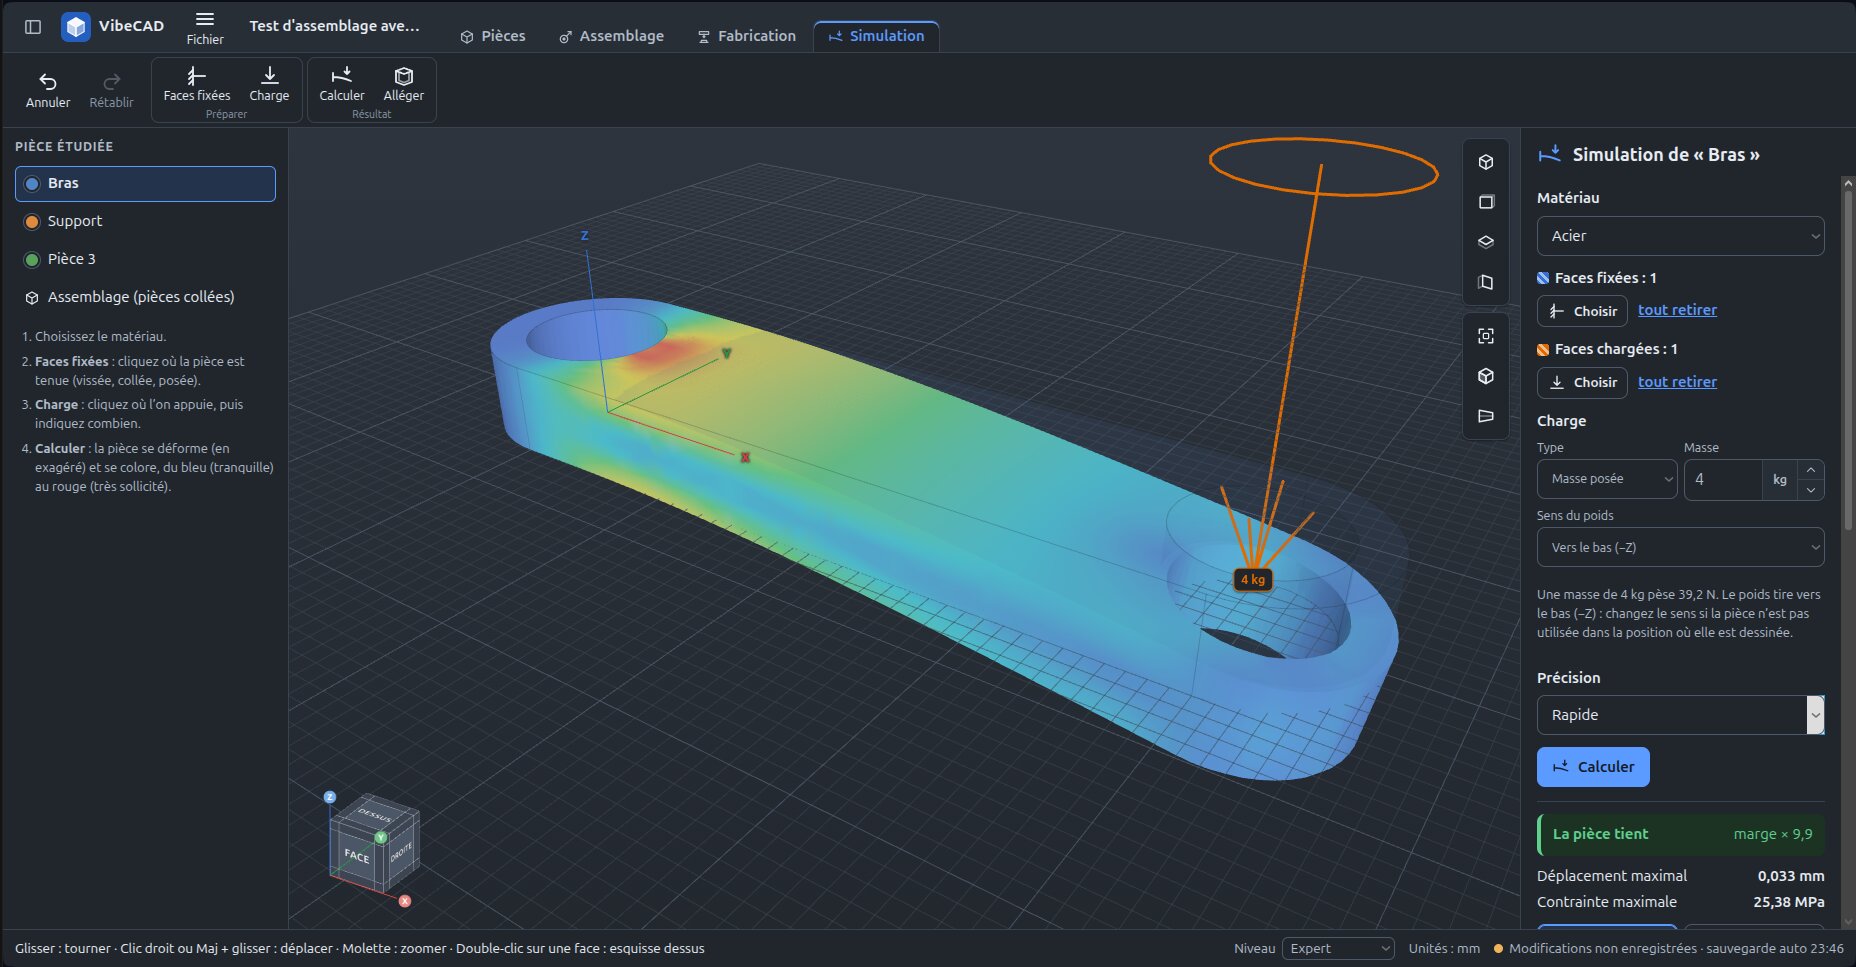 Un bras en acier fixé d’un côté, 4 kg posés au bout : la pièce tient, avec une marge de 9,9.
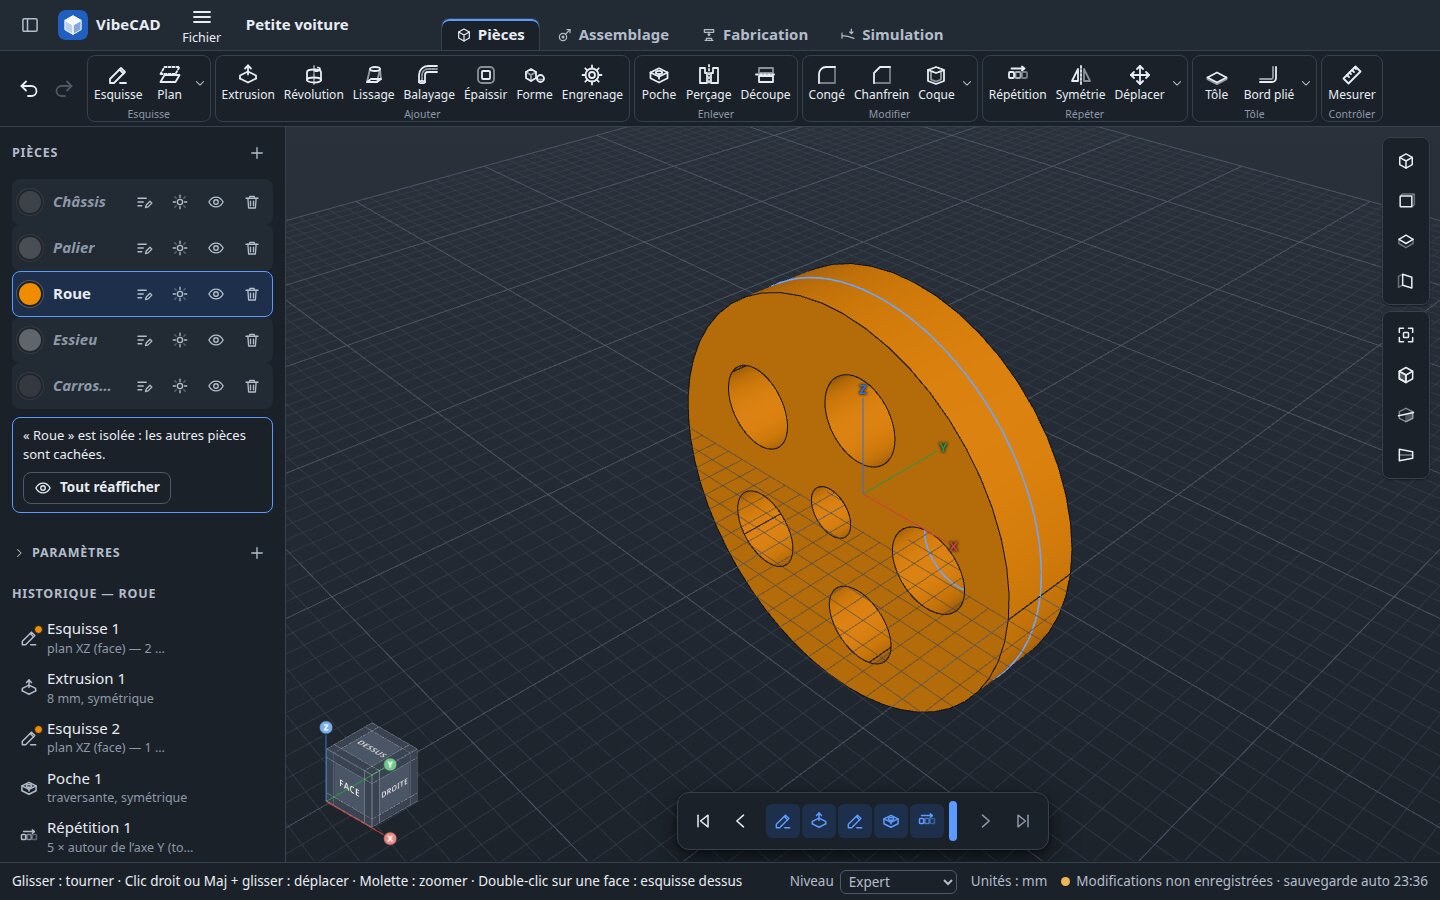
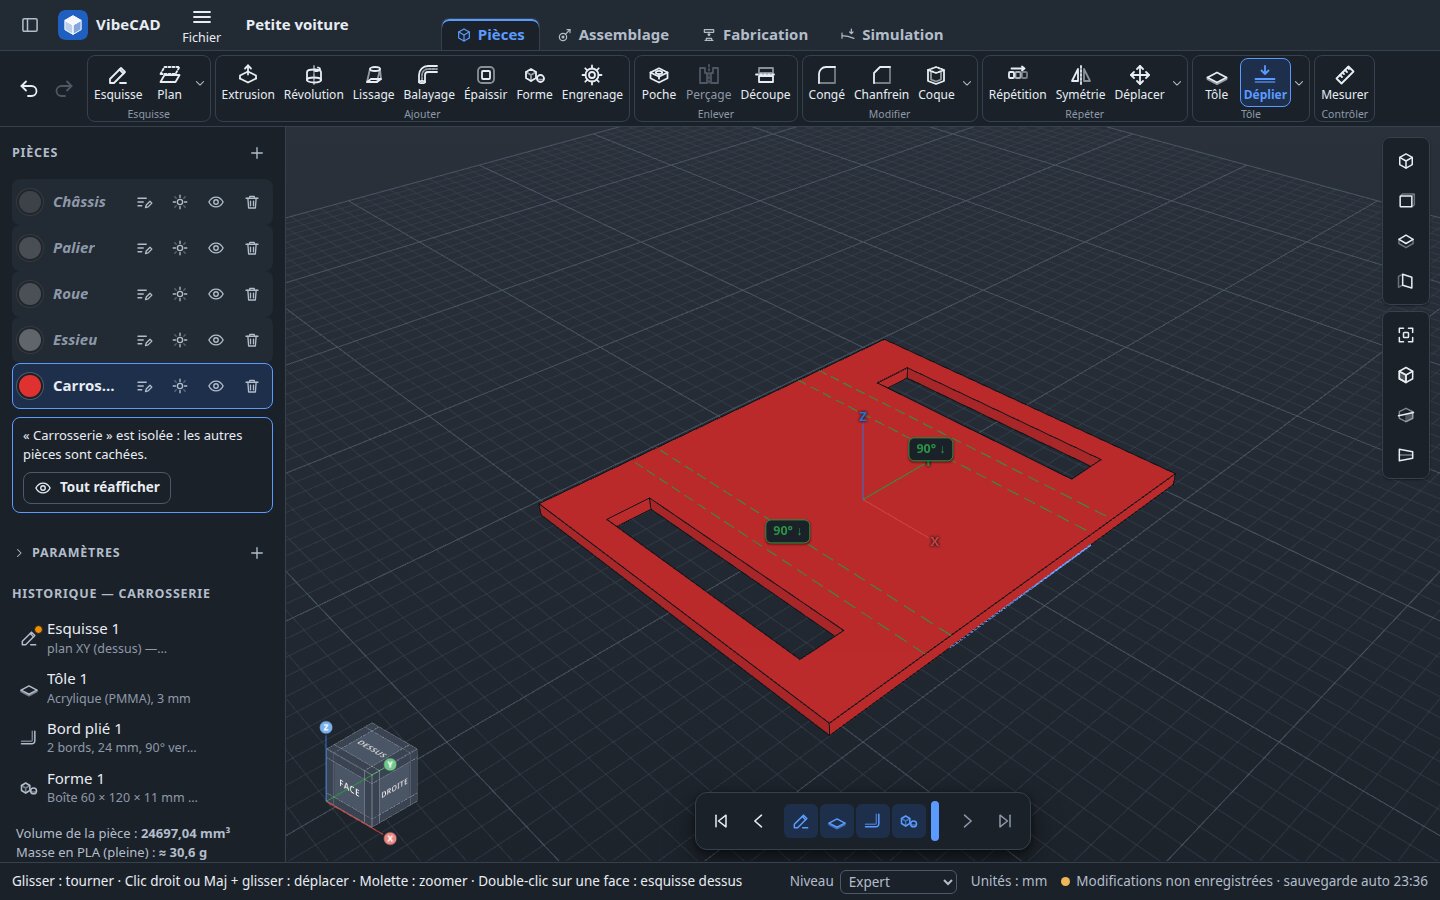
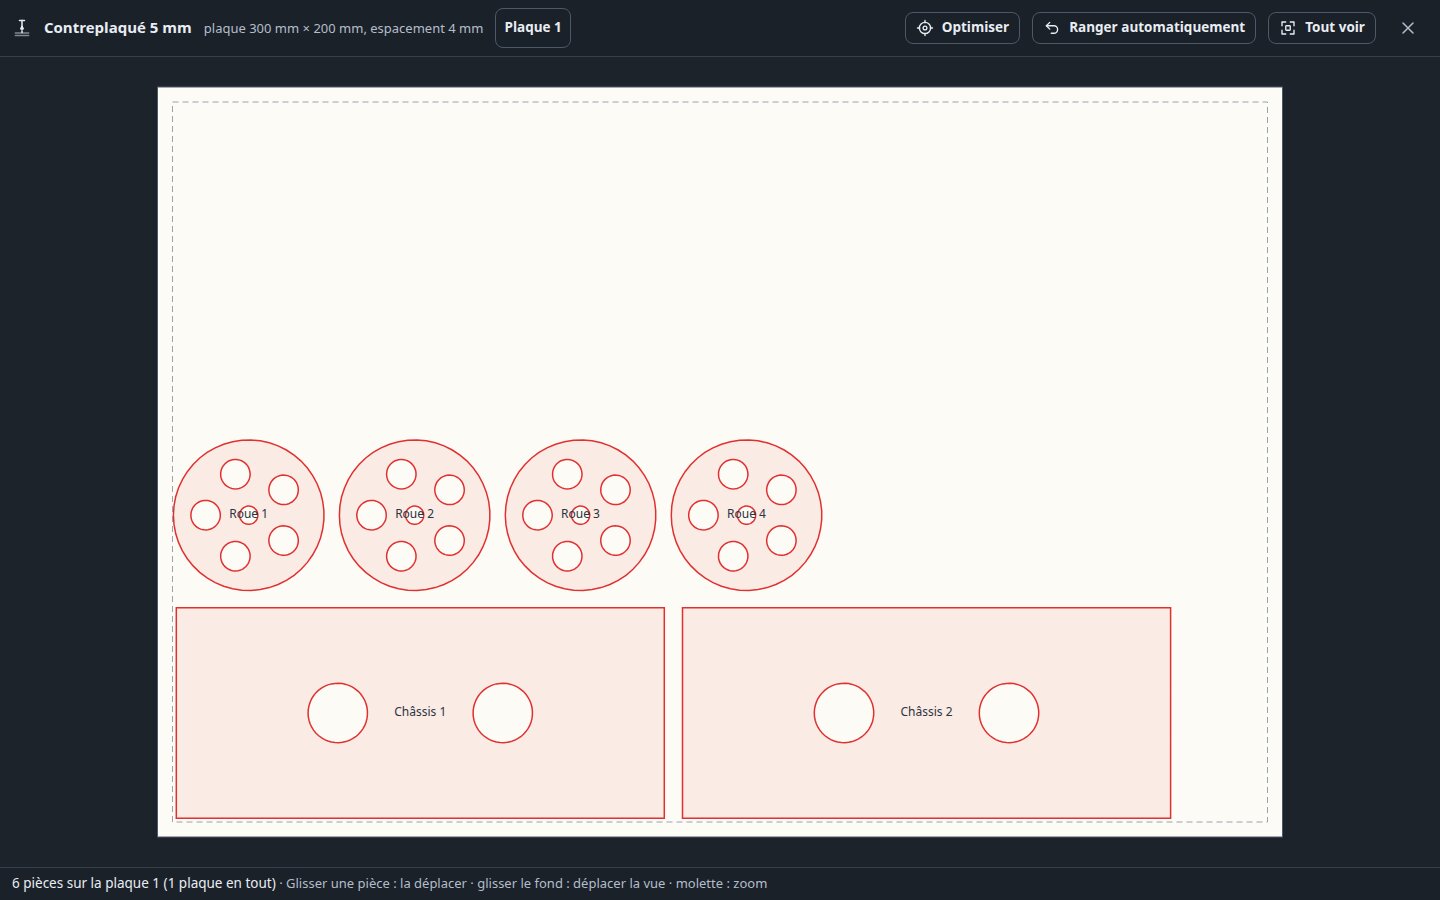
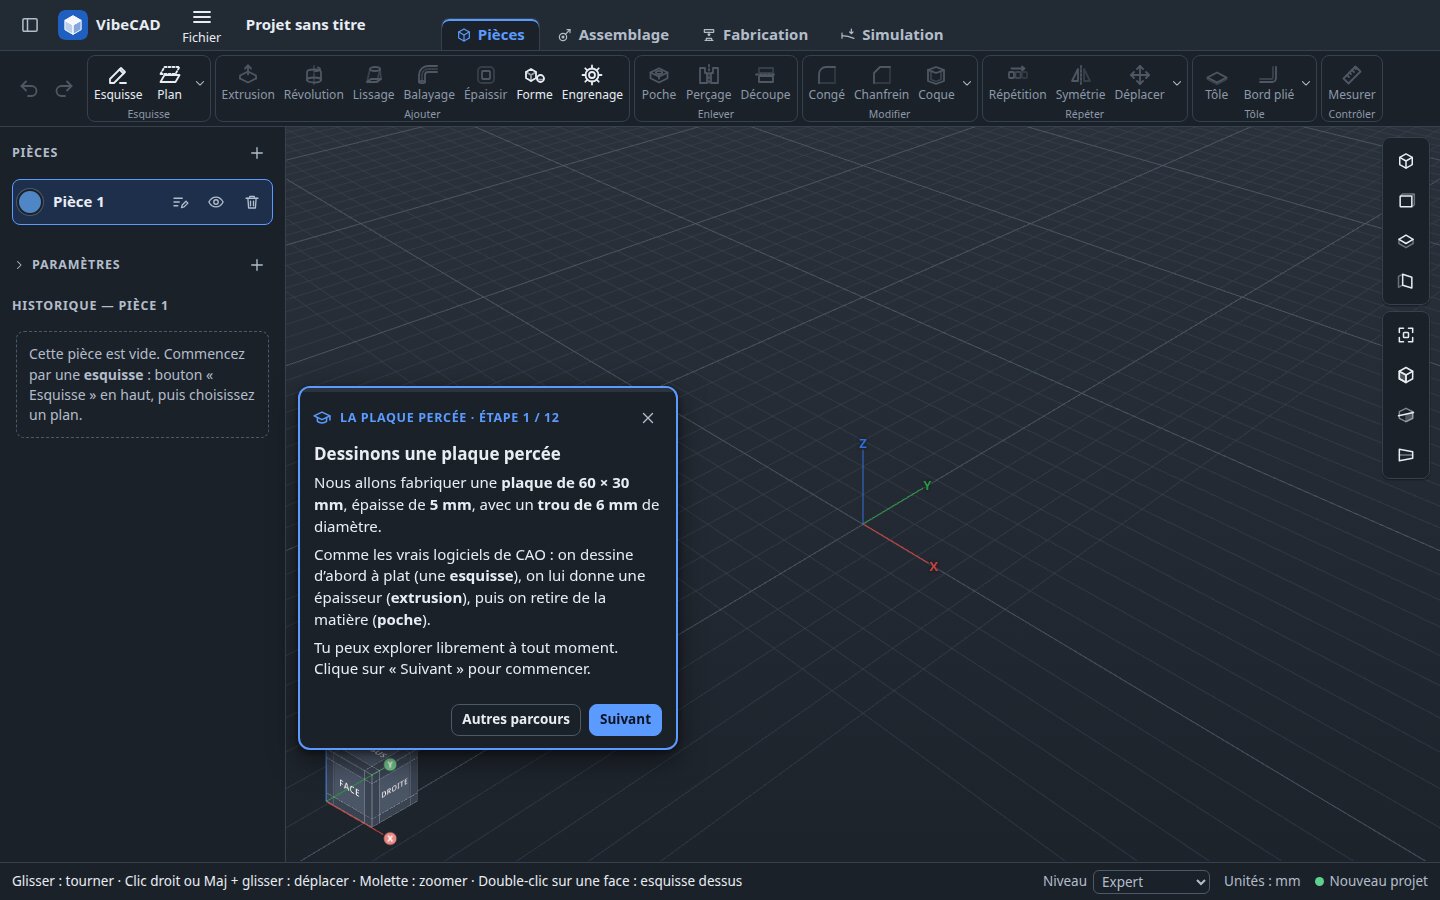 Le parcours guidé « la plaque percée » : la première pièce, étape par étape.
 Les principes de l’actionneur, au tableau blanc.
 La micropompe. Photo du vendeur : la version affichée est en 3,7 V, je prends la version 12 V.
 La mini électrovanne.
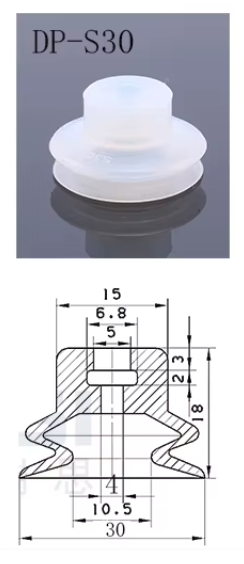 La ventouse DP-S30 et ses cotes : Ø 30 mm, hauteur 18 mm.
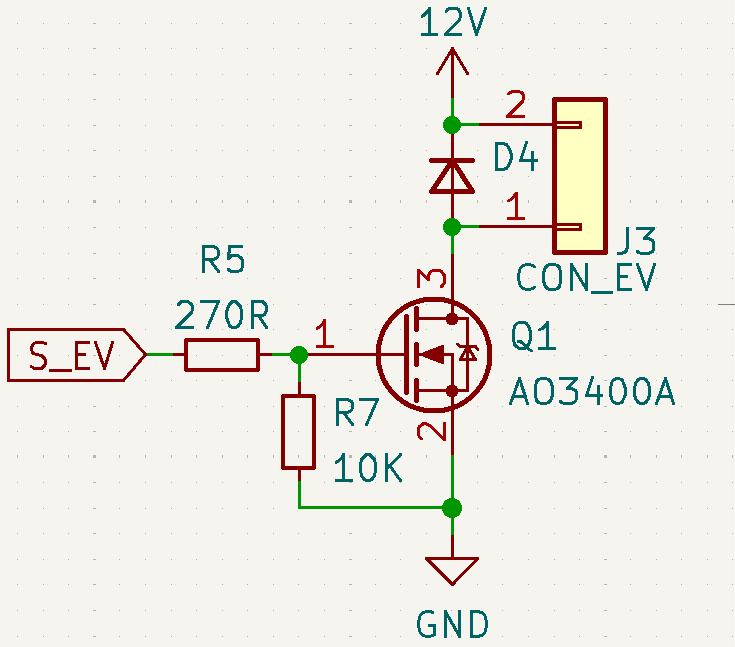 Une voie de commande : le signal S_EV pilote la charge branchée sur J3.
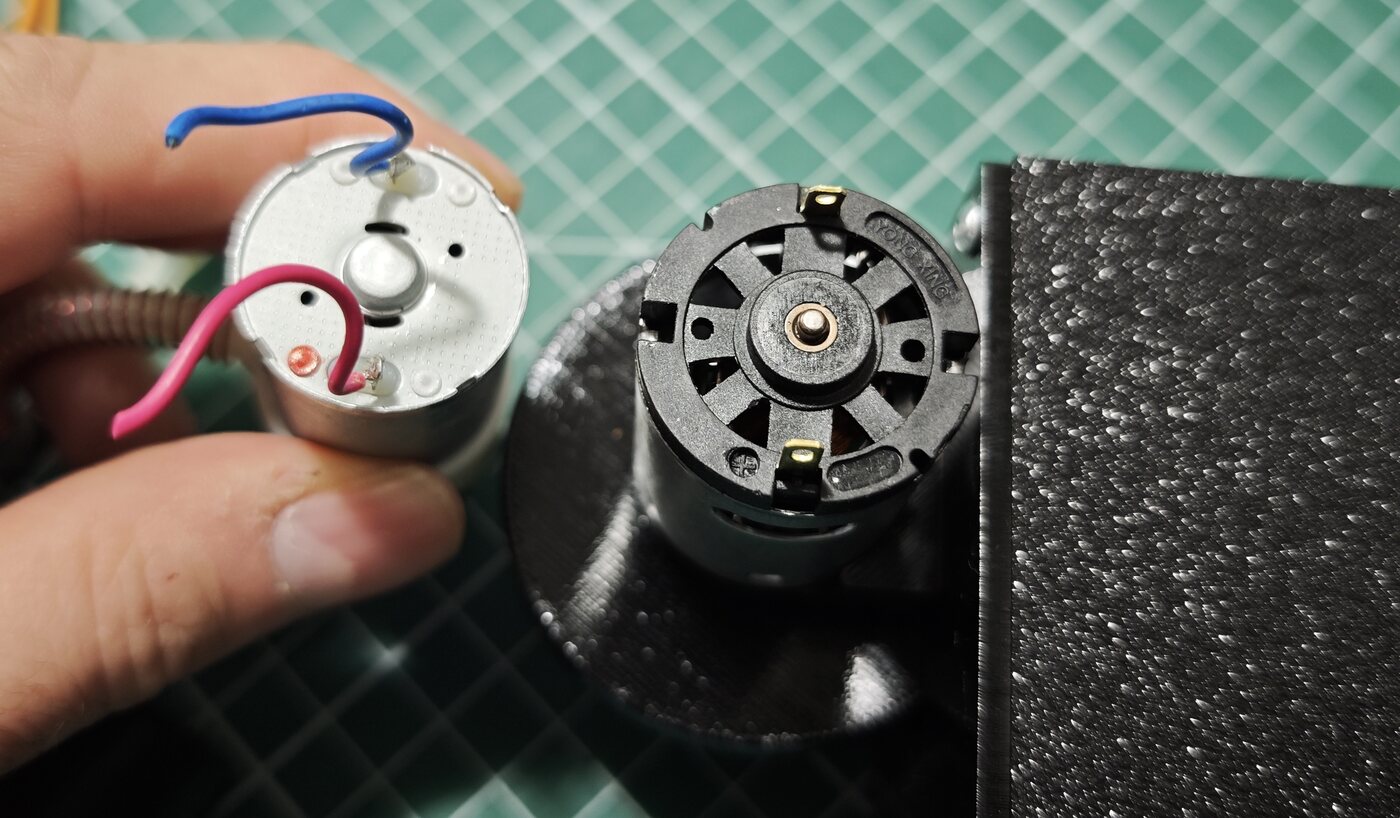 À gauche, le moteur de la pompe ; à droite, un MF360S du lanceur.
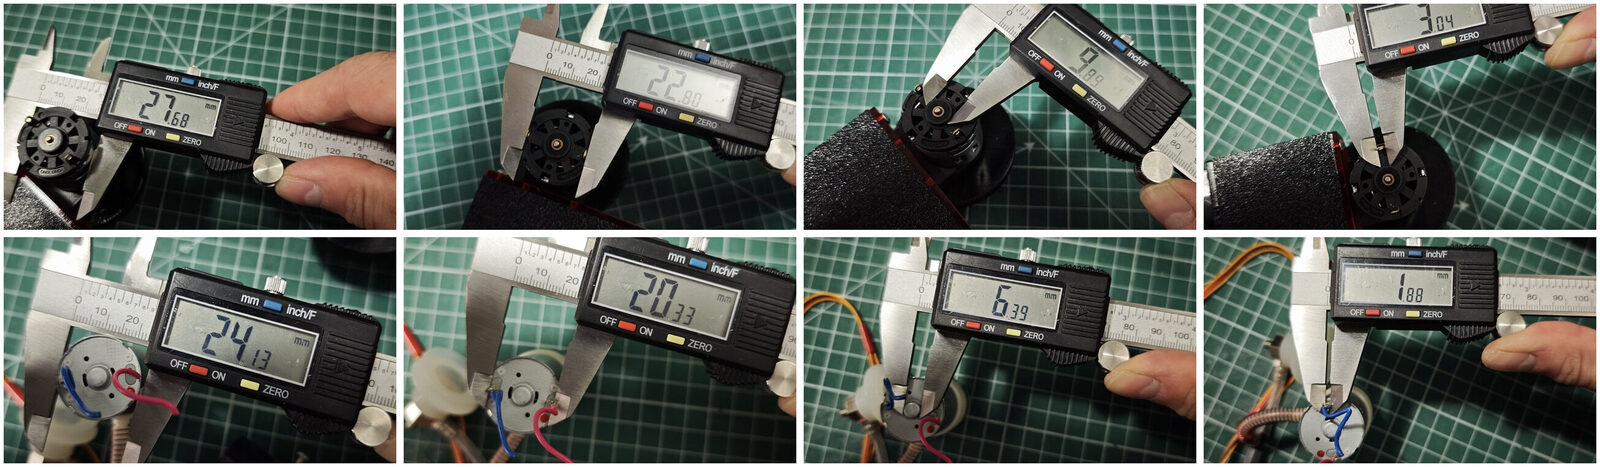 En haut, le MF360S : carter, écartement des cosses, bossage, largeur d’une cosse. En bas, la pompe : les mêmes cotes.
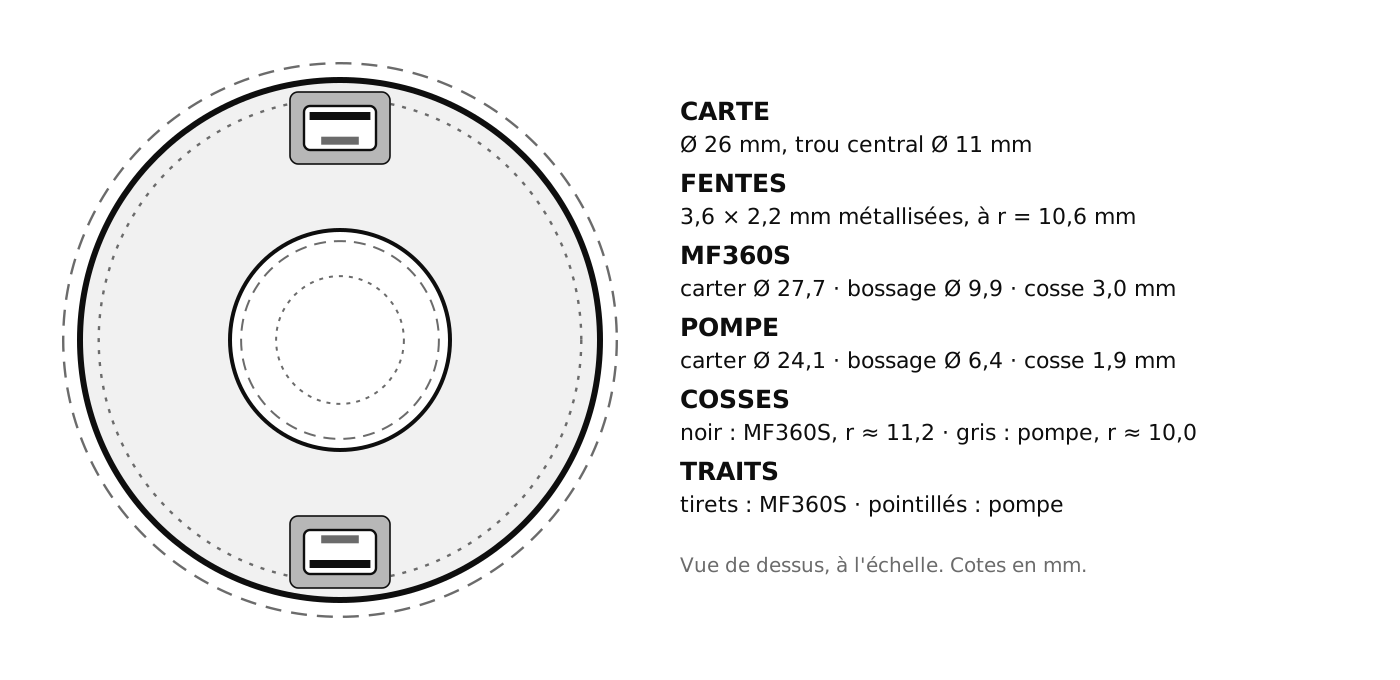 Le tracé mécanique de la carte, à l’échelle. Tirets : MF360S ; pointillés : moteur de pompe.
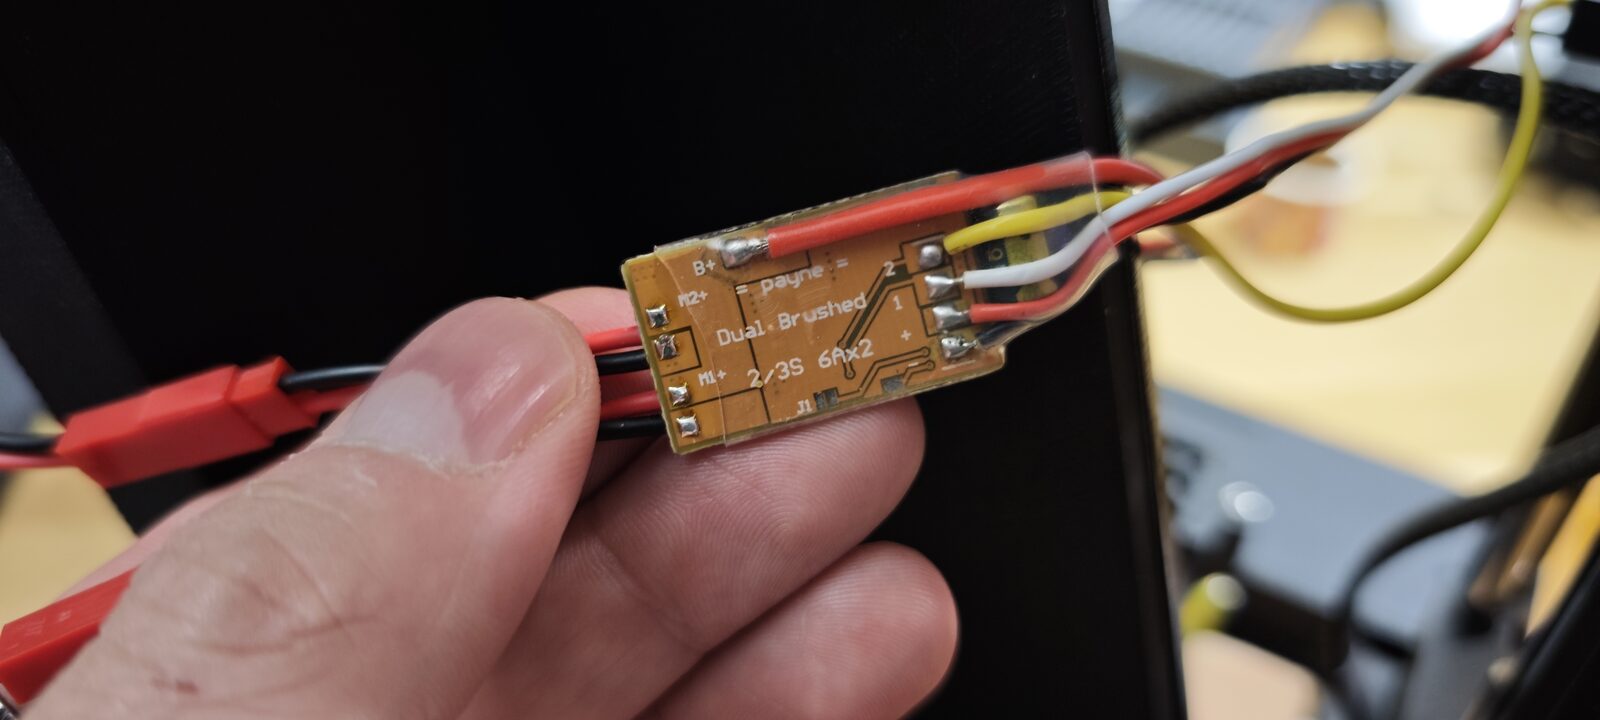 Le driver bimoteur, côté marquage : « Dual Brushed, 2/3S, 6A×2 ».
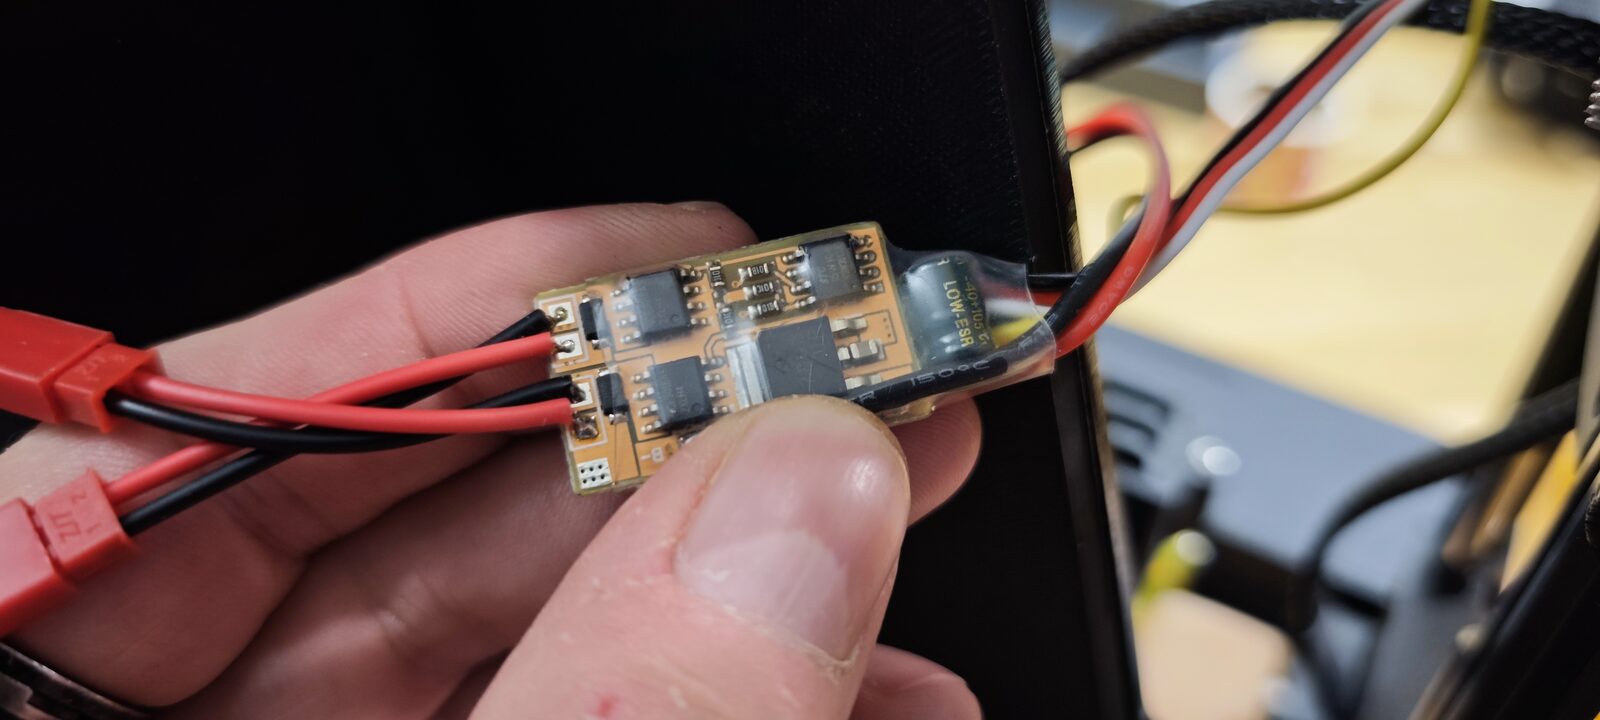 Le même driver, côté composants.
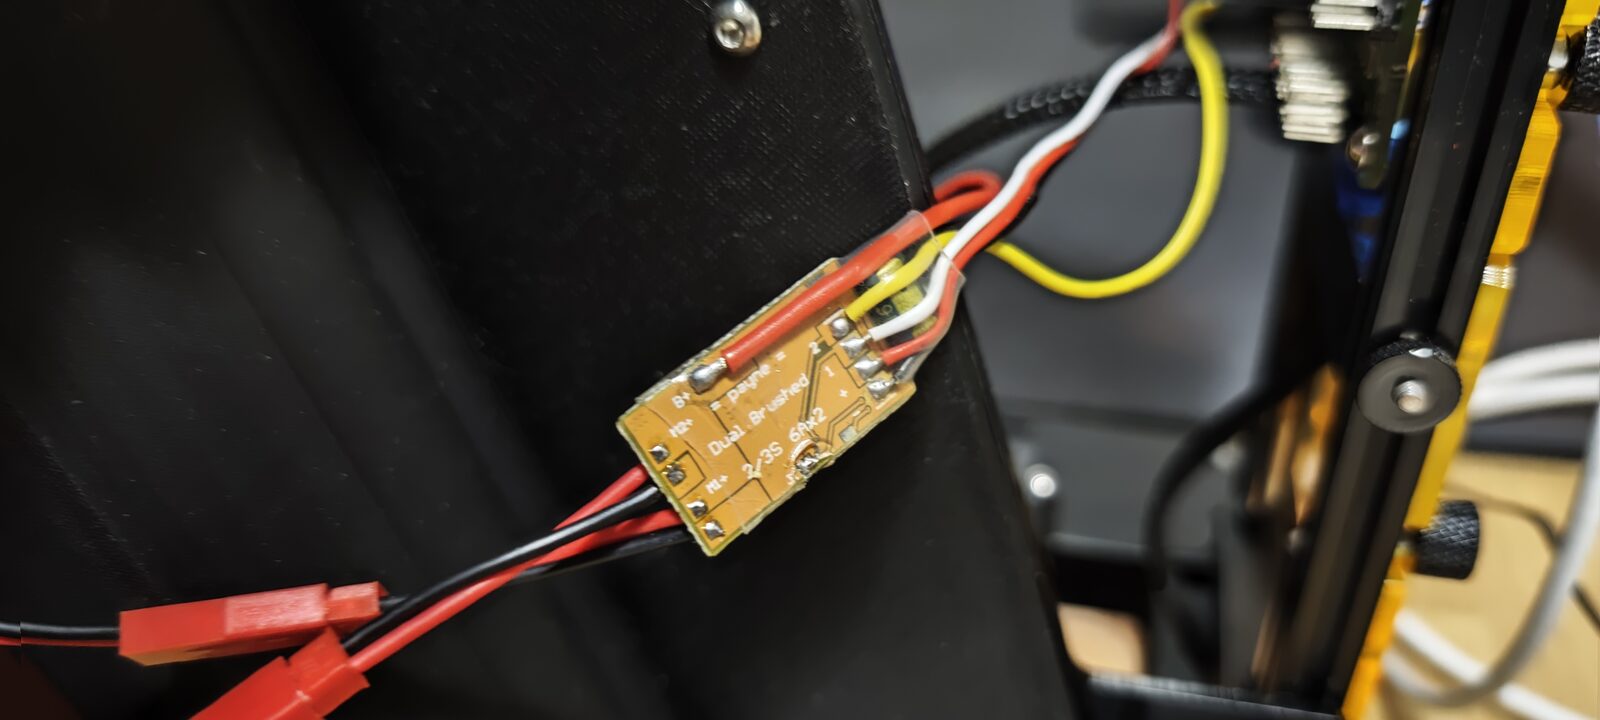 Le driver, monté sur le robot.
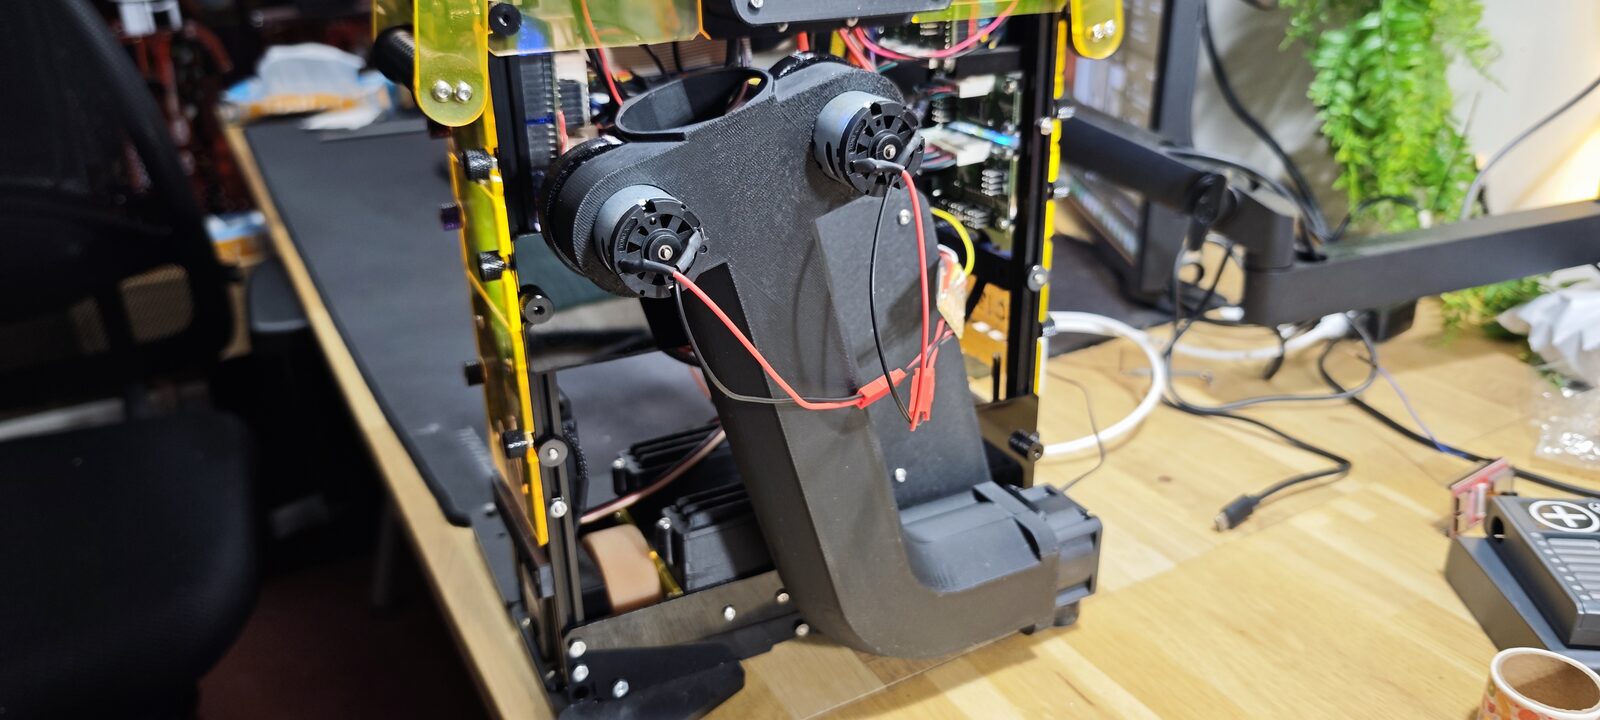 Le canon monté sur le robot, avec les deux moteurs des roues à inertie.
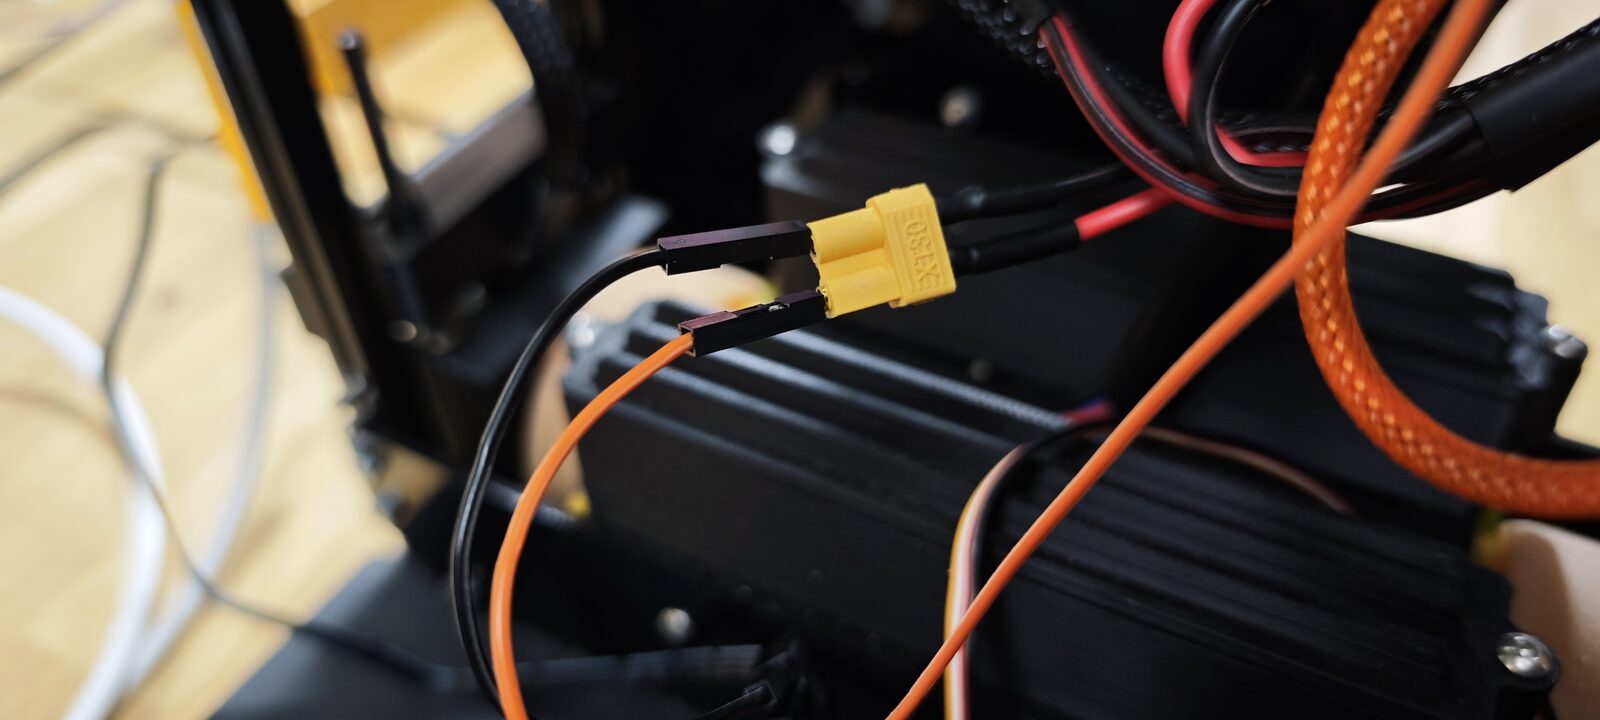 Deux Dupont plantés dans un XT60 : à ne pas refaire chez vous 😅
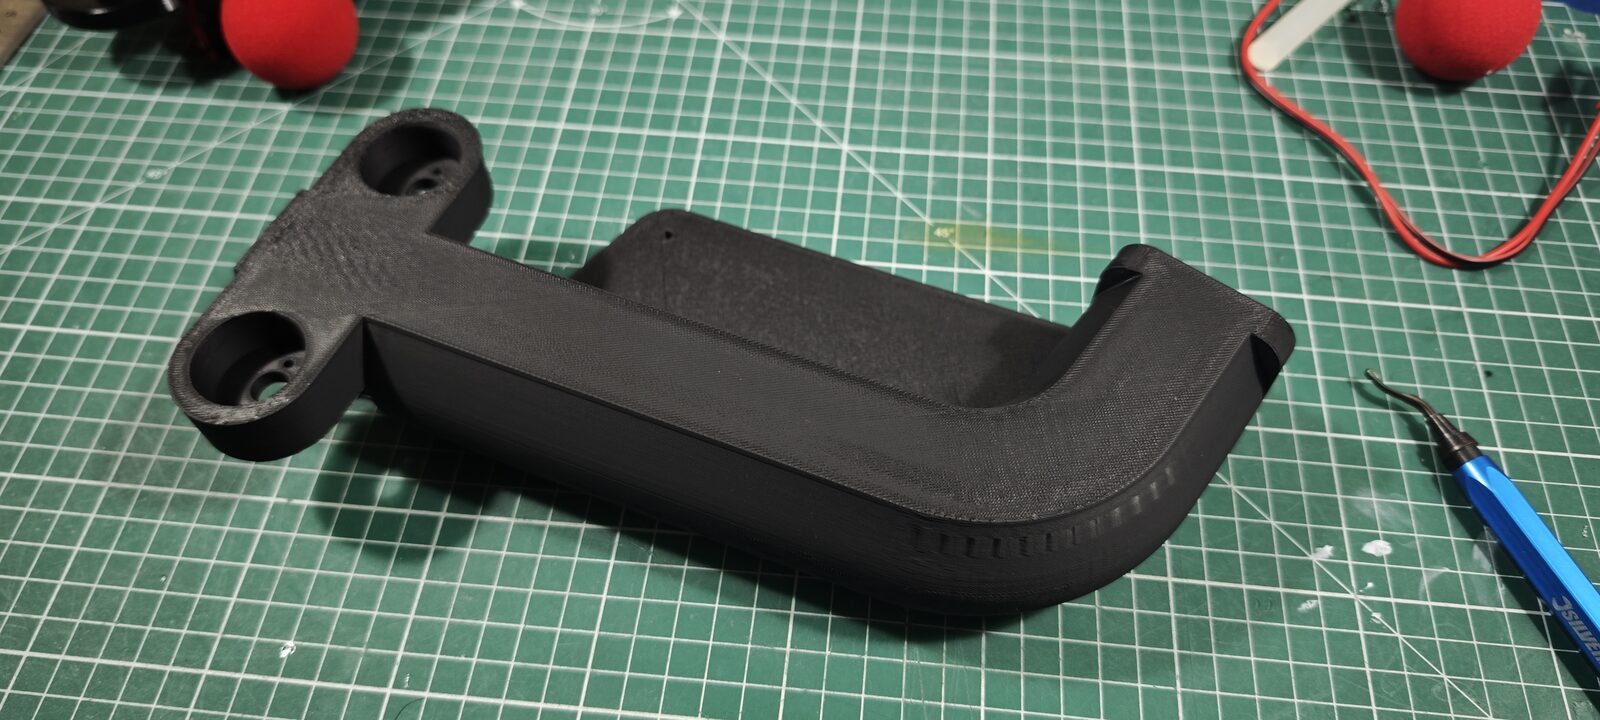 La pièce imprimée, avec les logements des deux moteurs au bout.
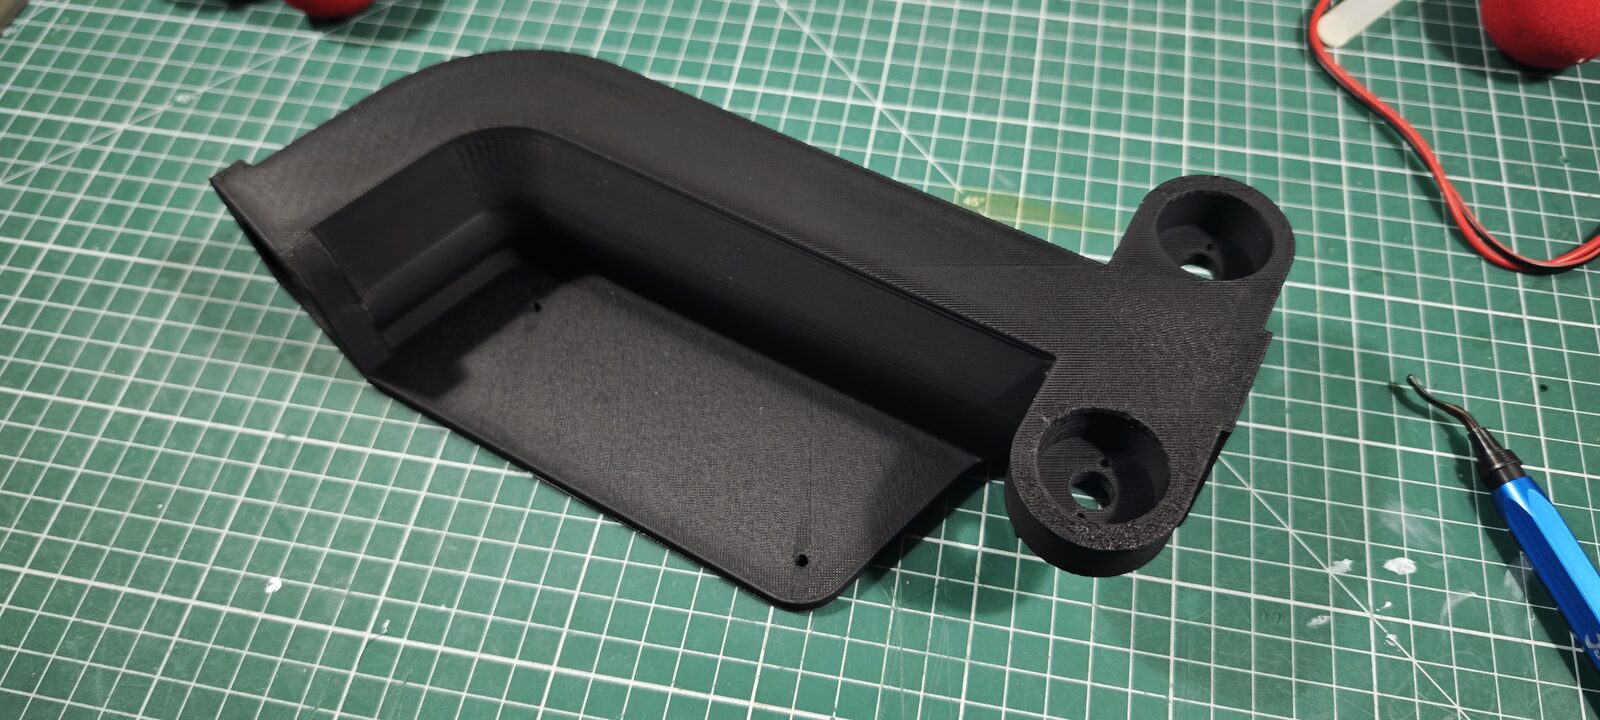 La même pièce, vue de l’autre côté.
 Les deux moteurs montés et branchés.
 Le système de tir monté sur le robot.
 Le tube imprimé, 46 mm de diamètre.
 Un boulet chargé dans le tube.
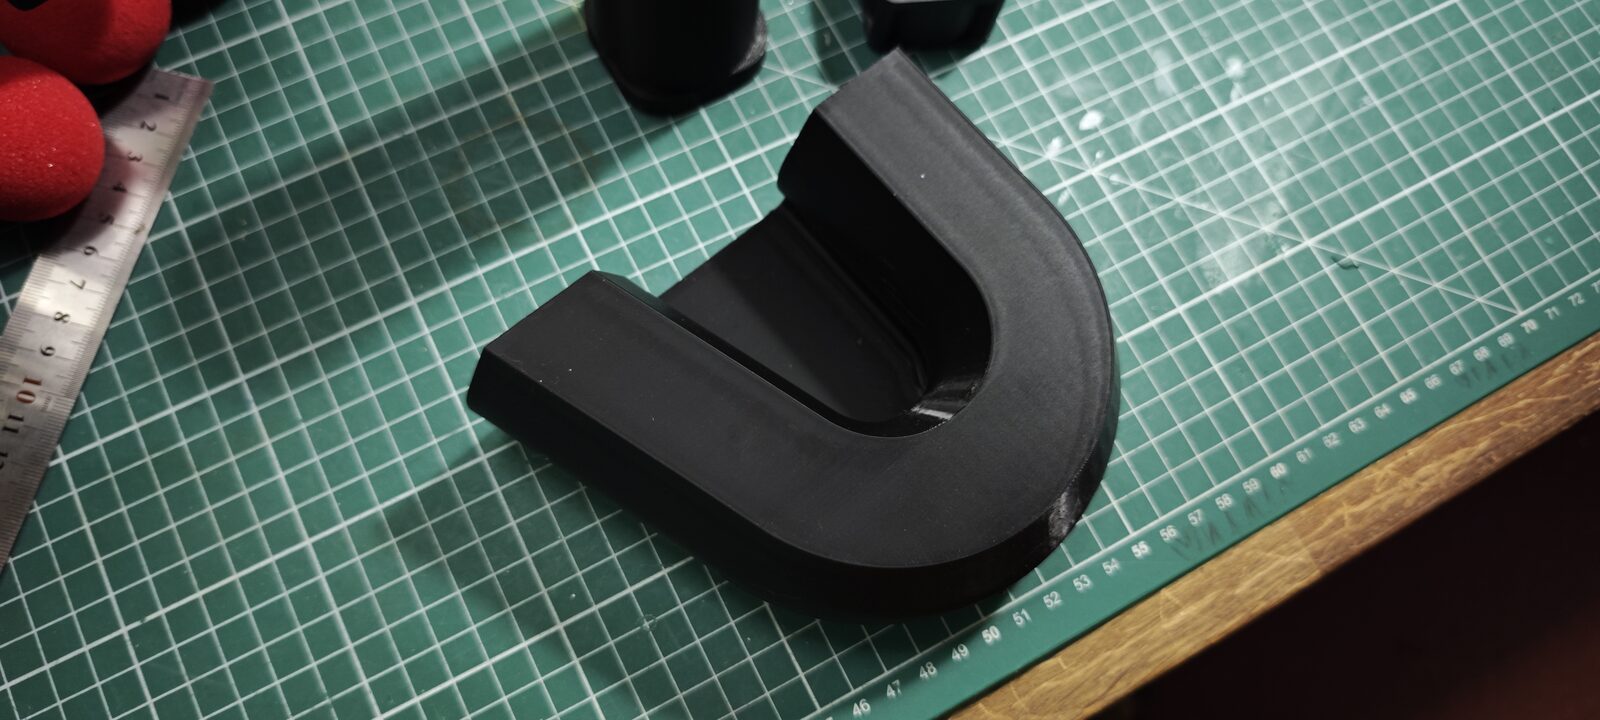 La partie coudée du canal.
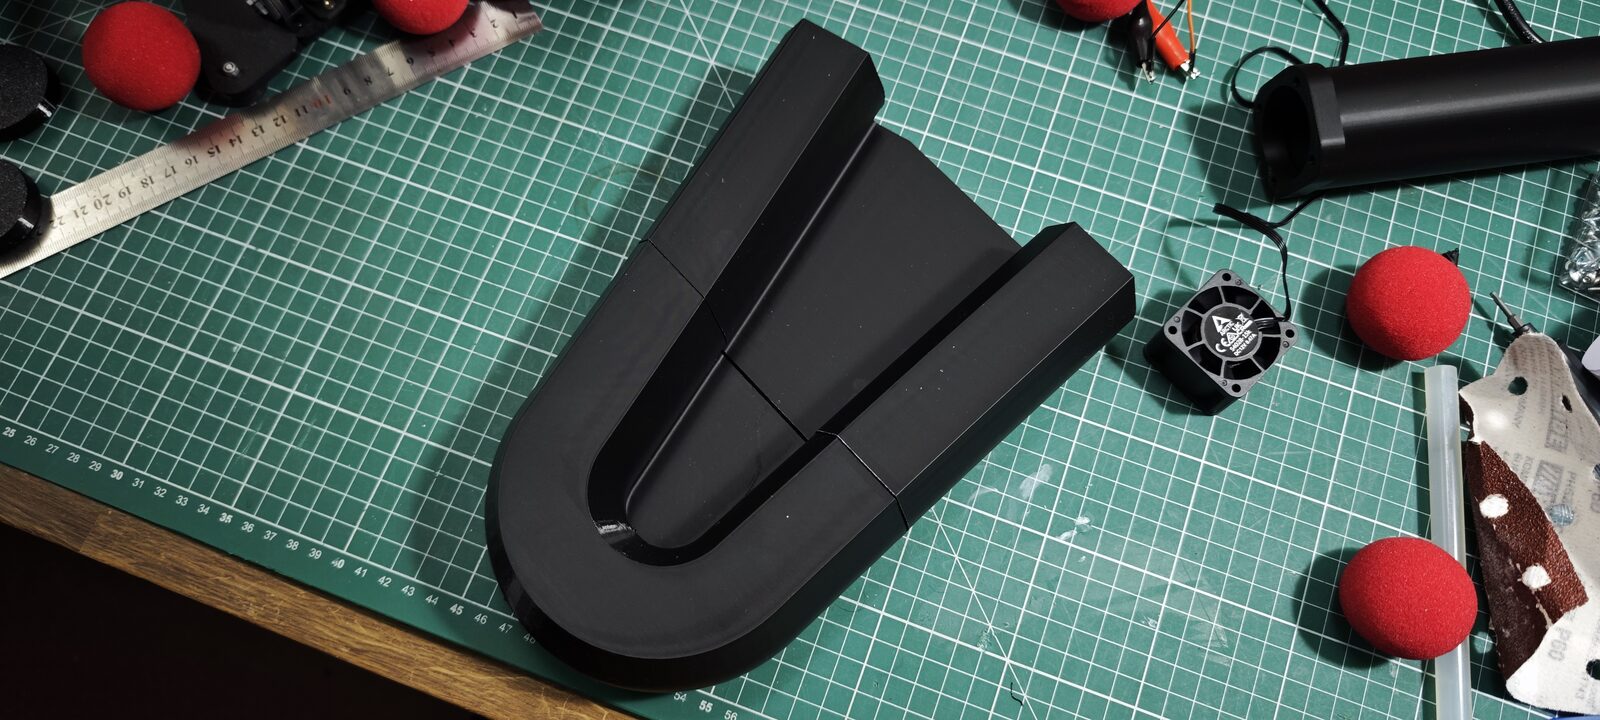 Les deux parties du canal : la partie coudée, et la partie qui va sur le dessus.
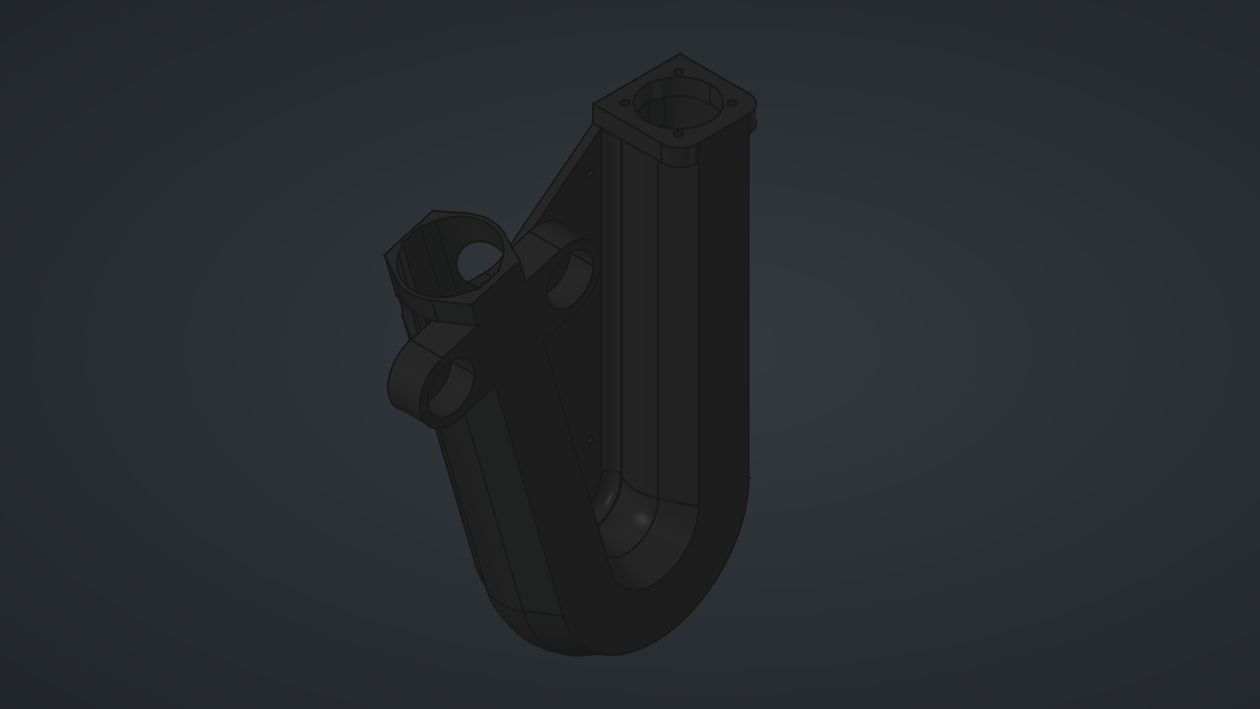 Le système complet modélisé sous FreeCAD : le canal coudé, le support du ventilateur en haut et le support des rouleaux.
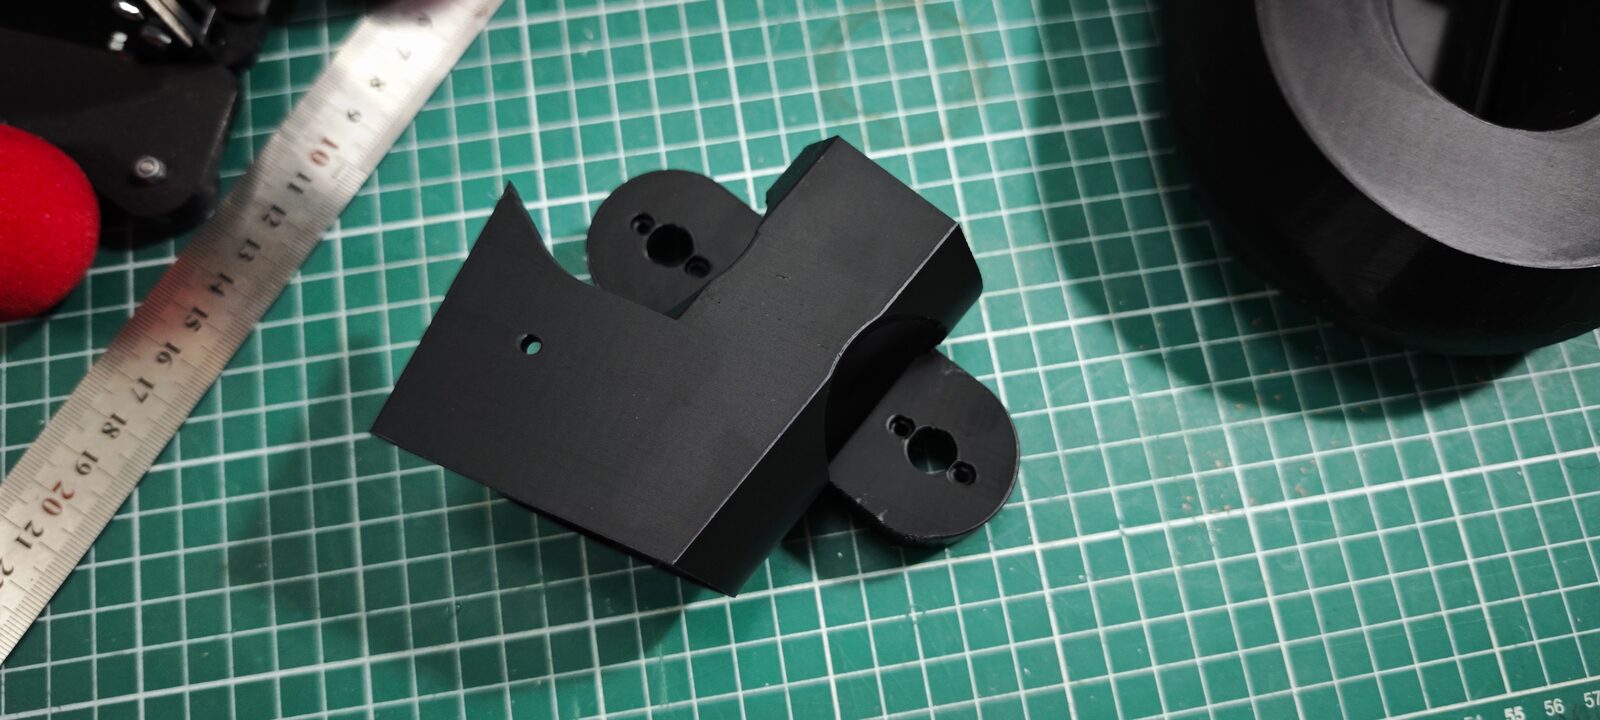 Le support des deux rouleaux imprimé, avant le montage des moteurs.
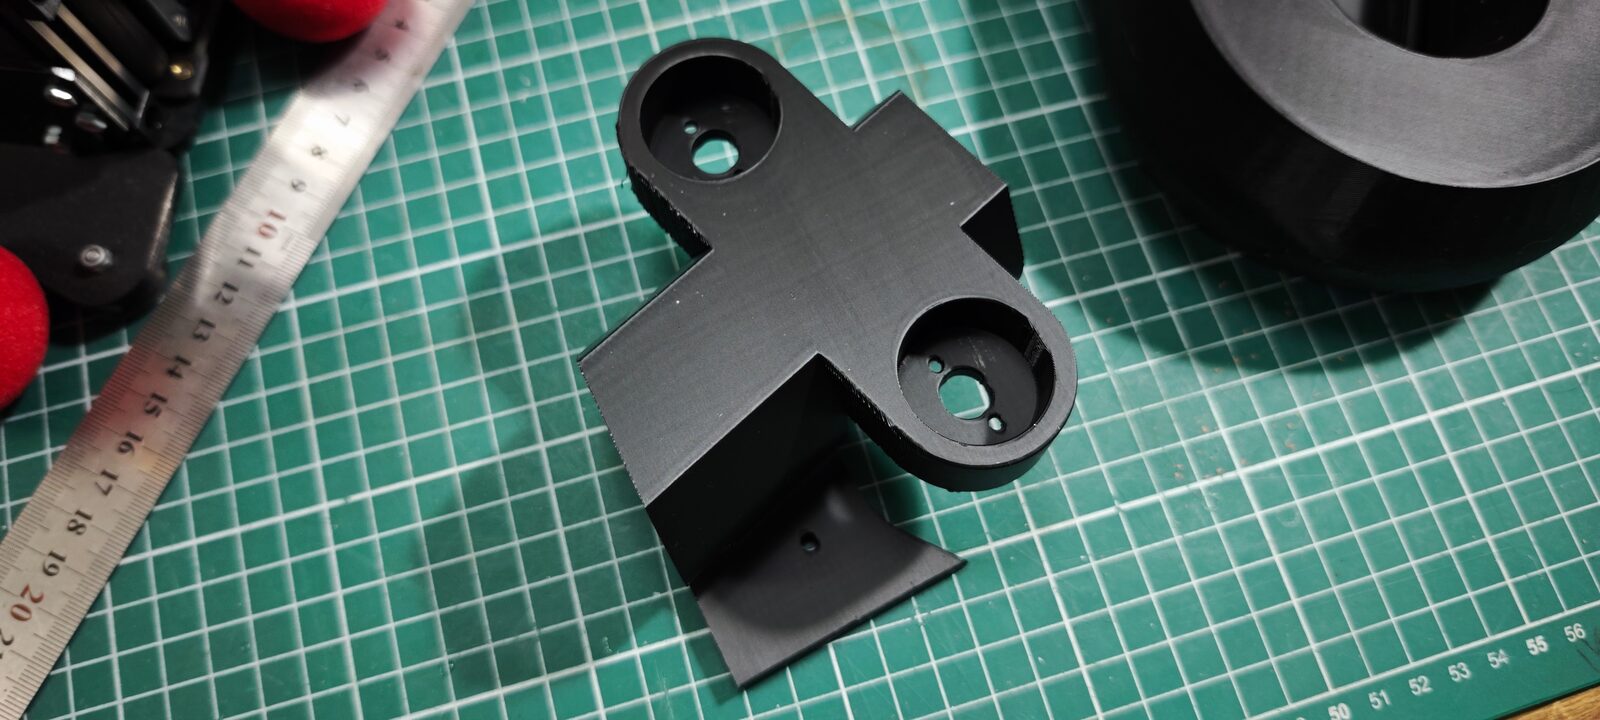 Le même support, avec les logements des moteurs.
 Un boulet bloqué à l’intérieur du canal.
 Le canon intégré : les deux roues et l’entrée du tube sur le dessus.
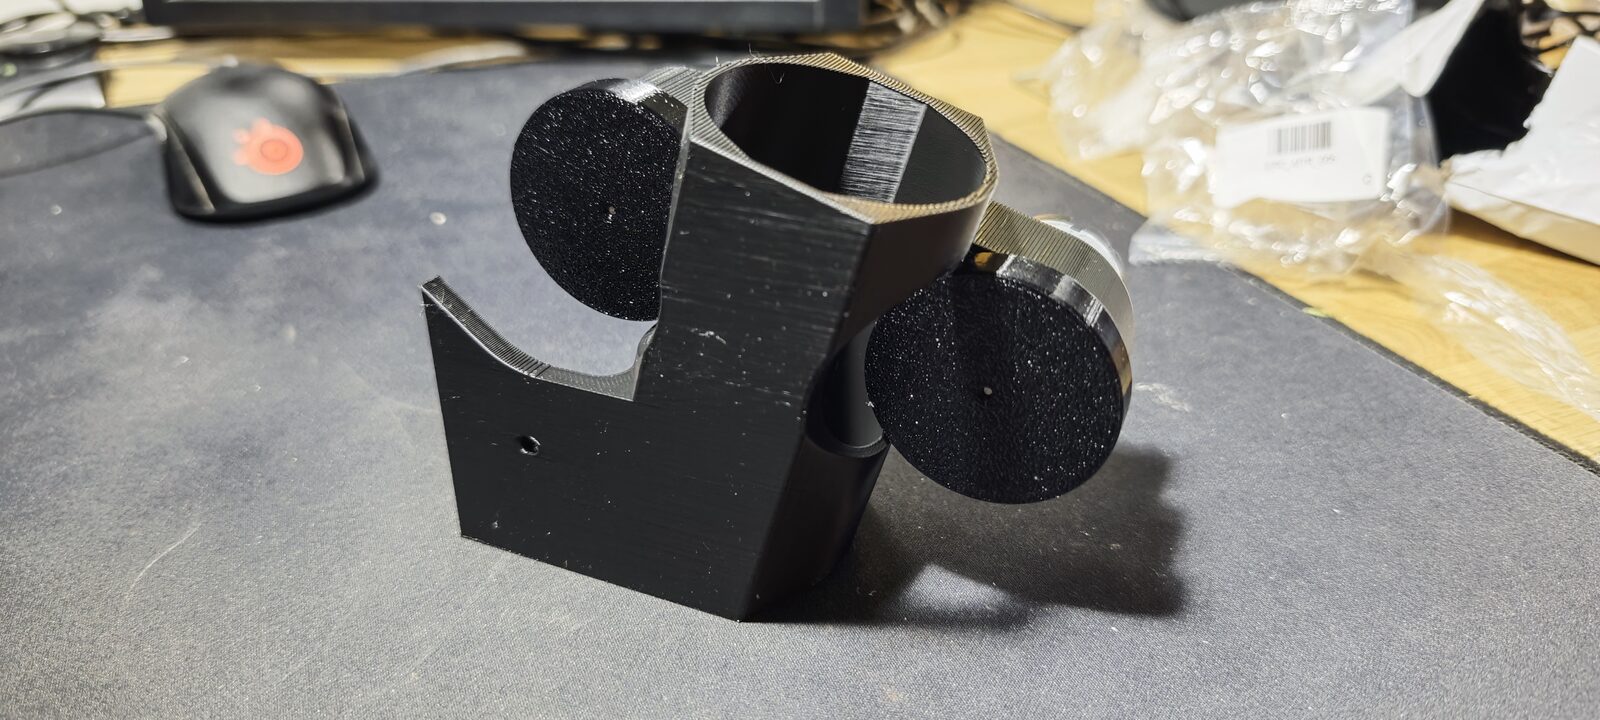 Le canon intégré, vu sous un autre angle.
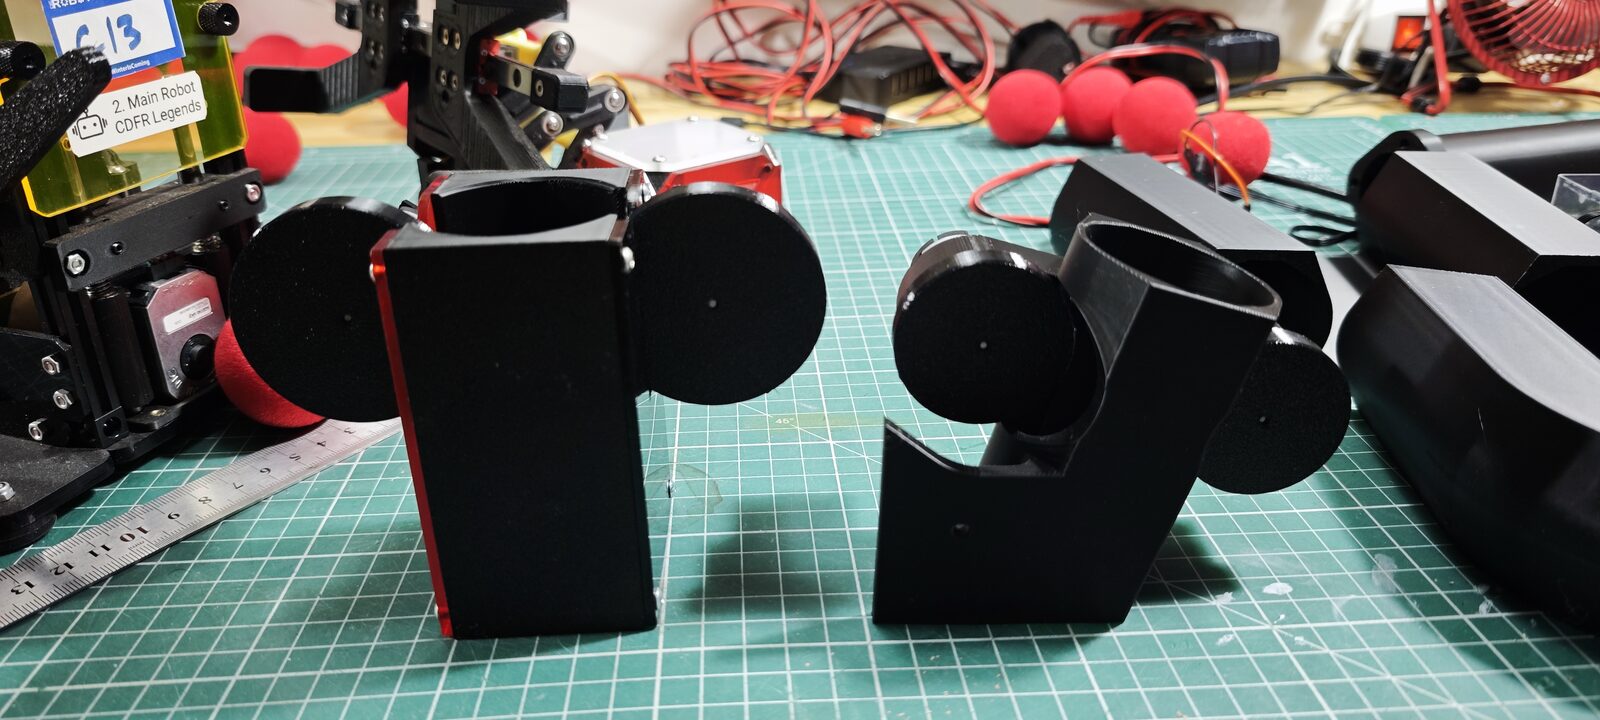 L’ancien lanceur, avec des roues de 56 mm, à côté du nouveau canon intégré, avec des roues de 44 mm.
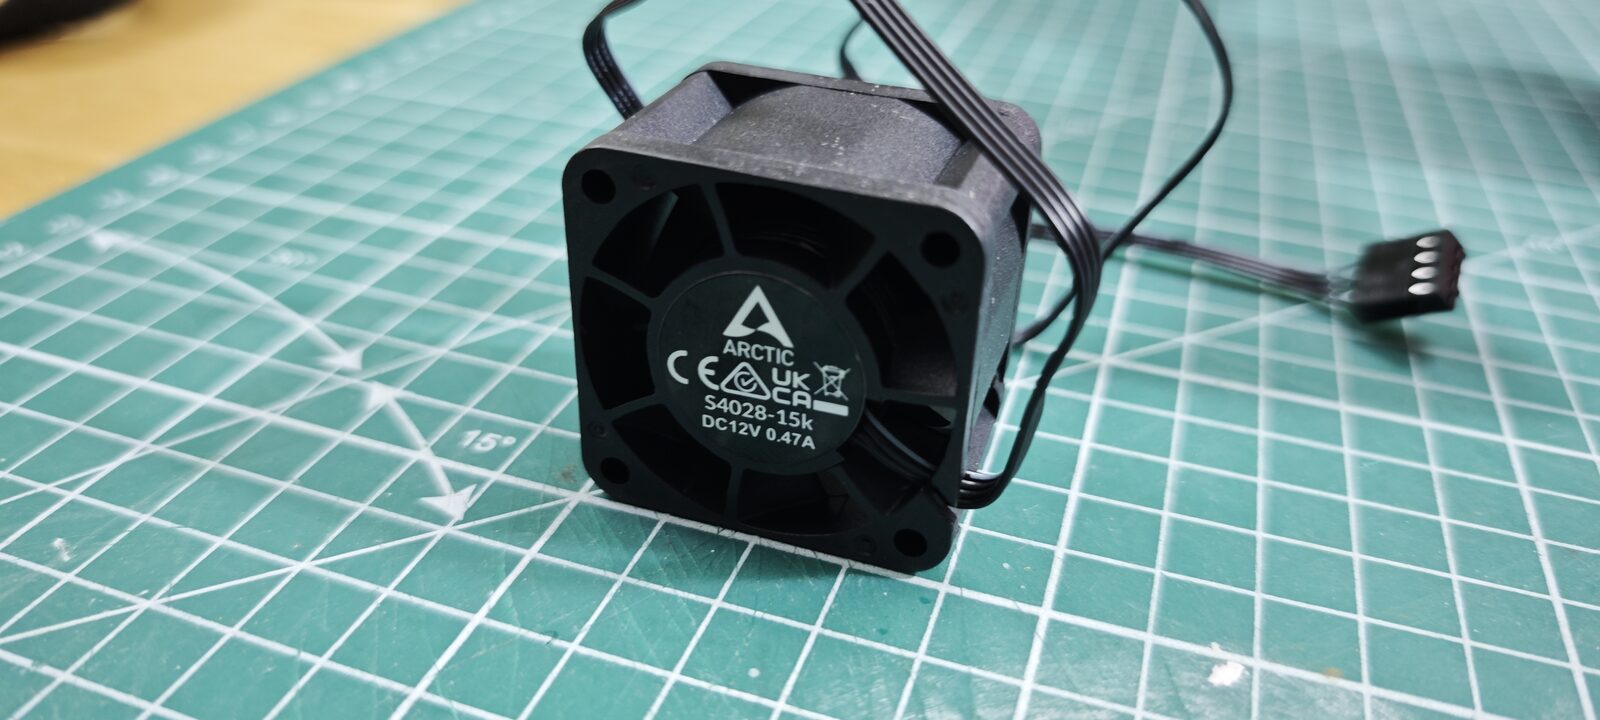 Le ventilateur Arctic S4028-15K et sa plaque : 12 V, 0,47 A.
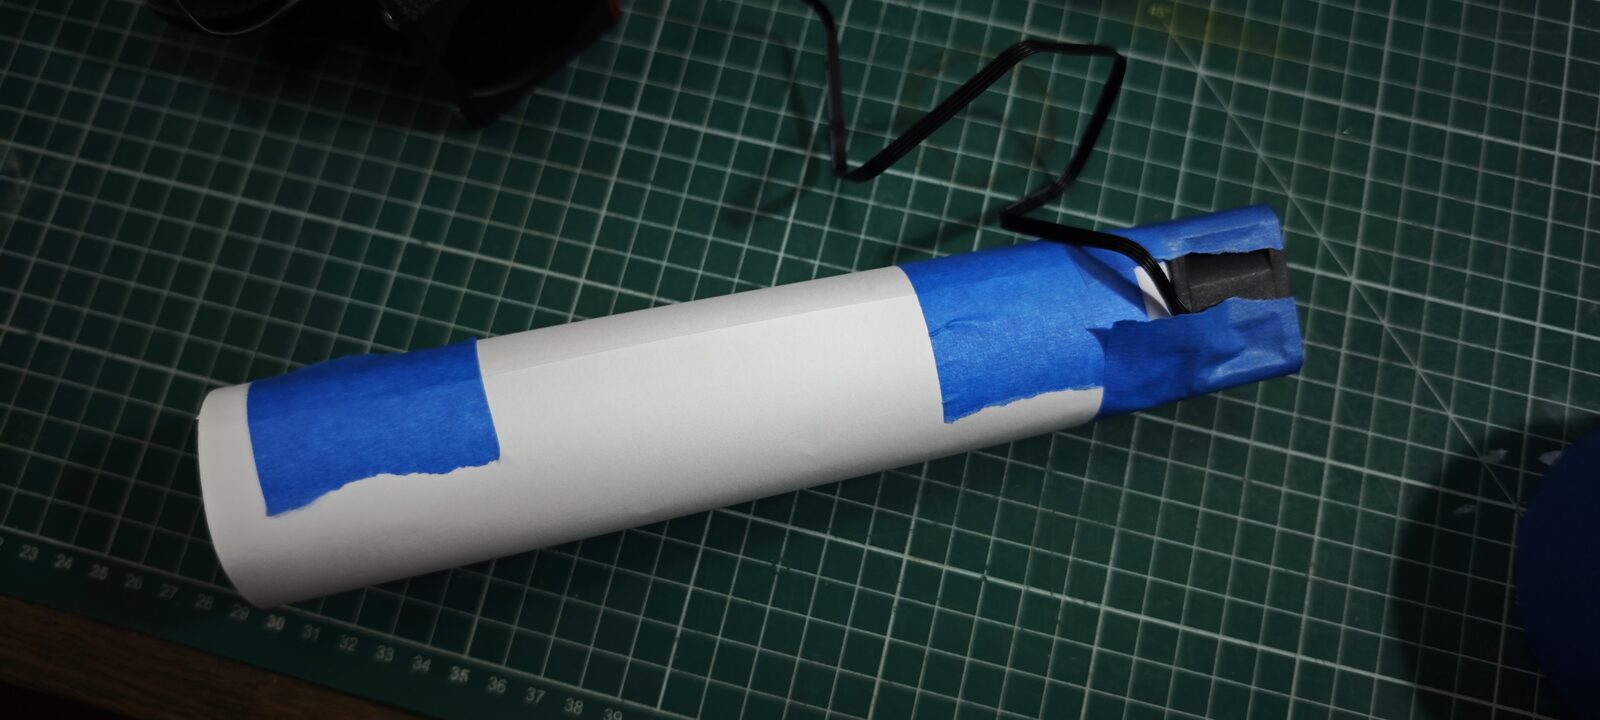 Le tube en papier, avec le ventilateur scotché à une extrémité.
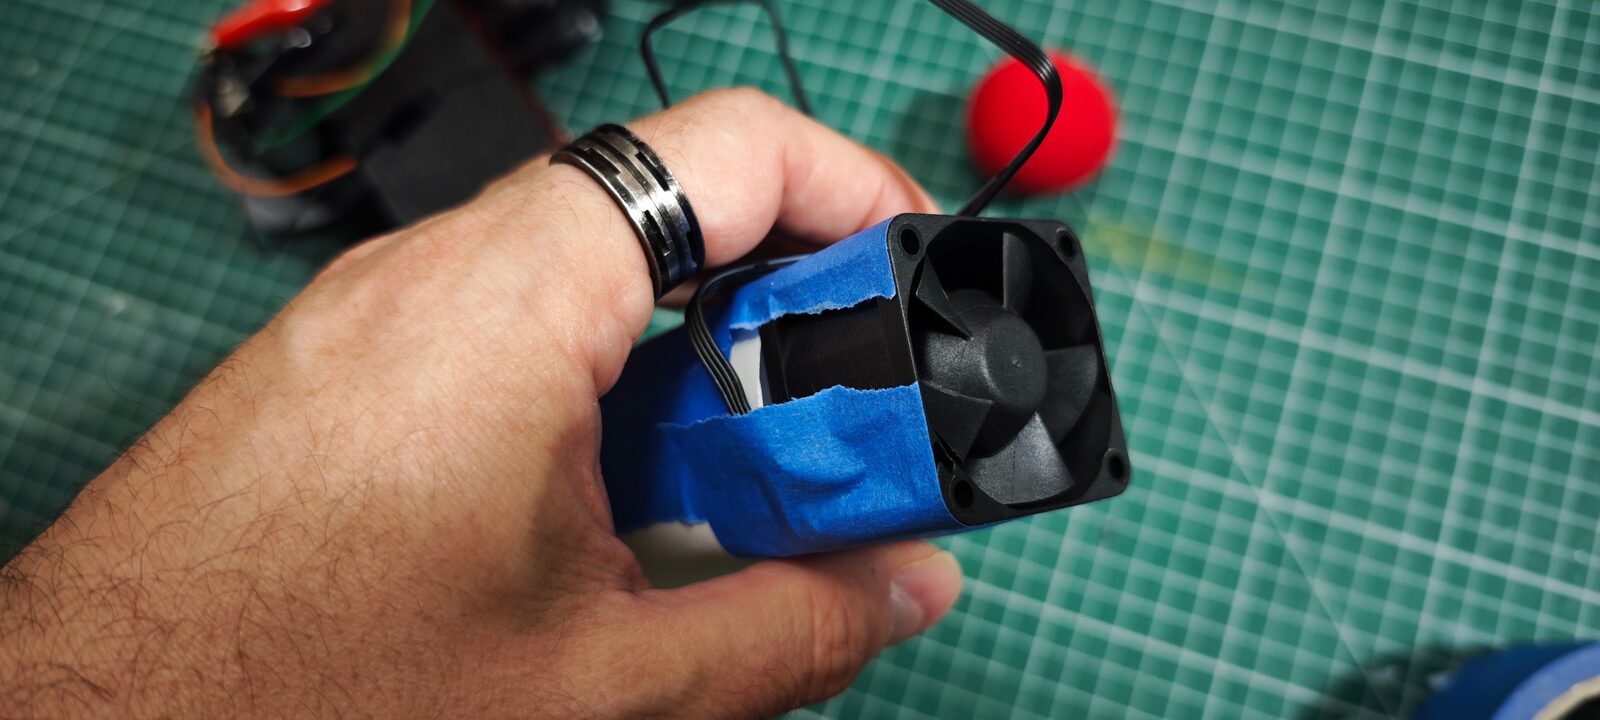 Le ventilateur, scotché au bout du tube.
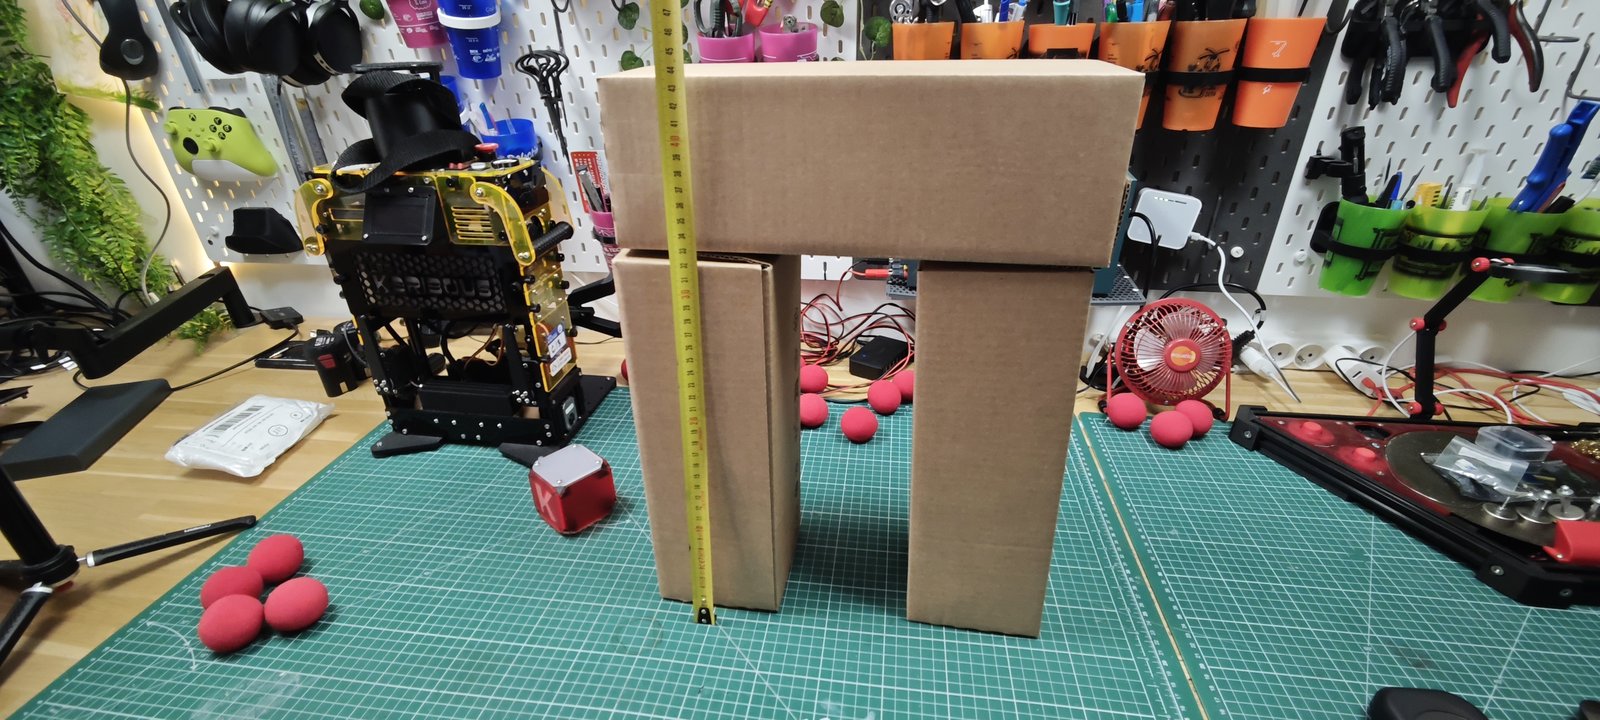 La porte en construction, mesurée au mètre ruban.
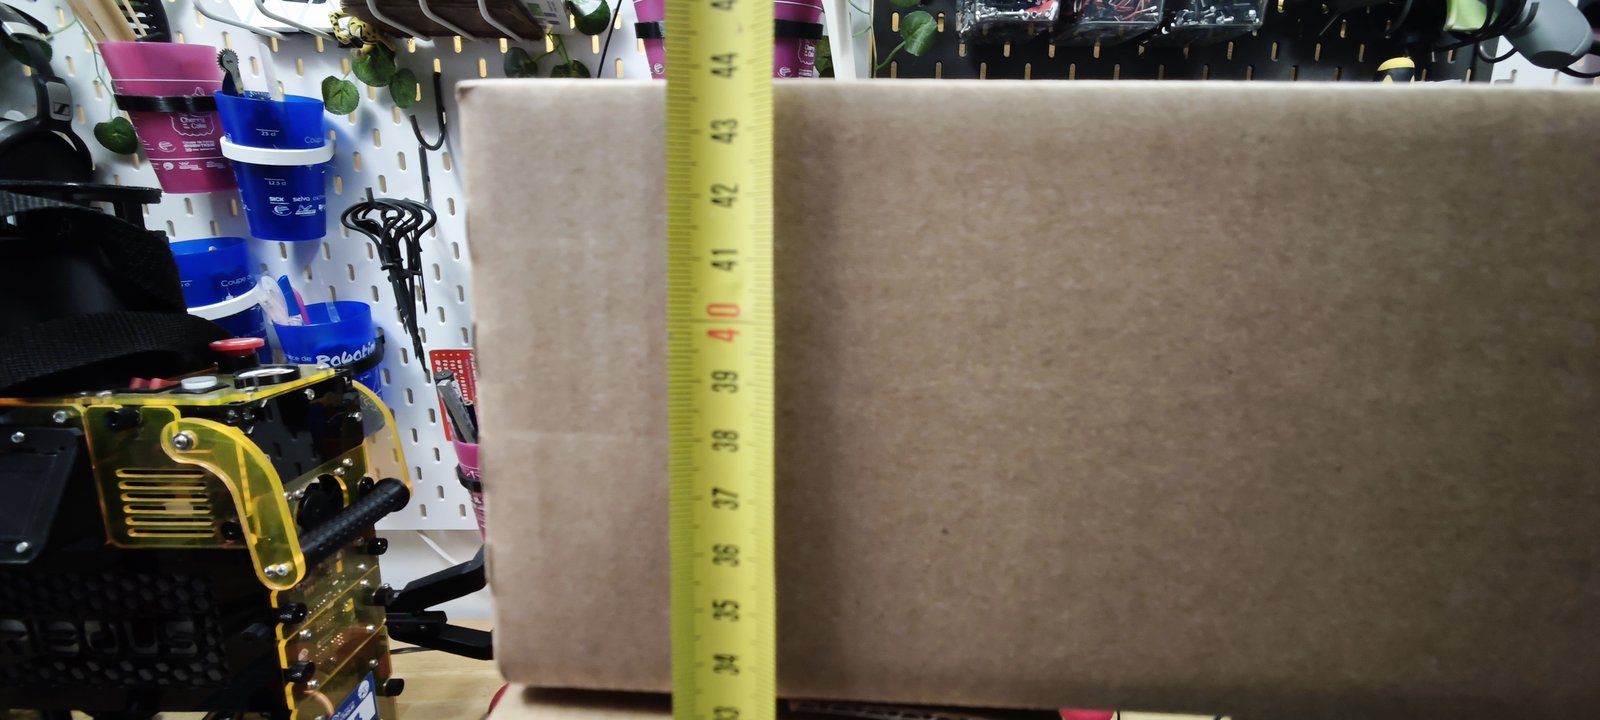 Gros plan sur la mesure : environ 43,9 cm.
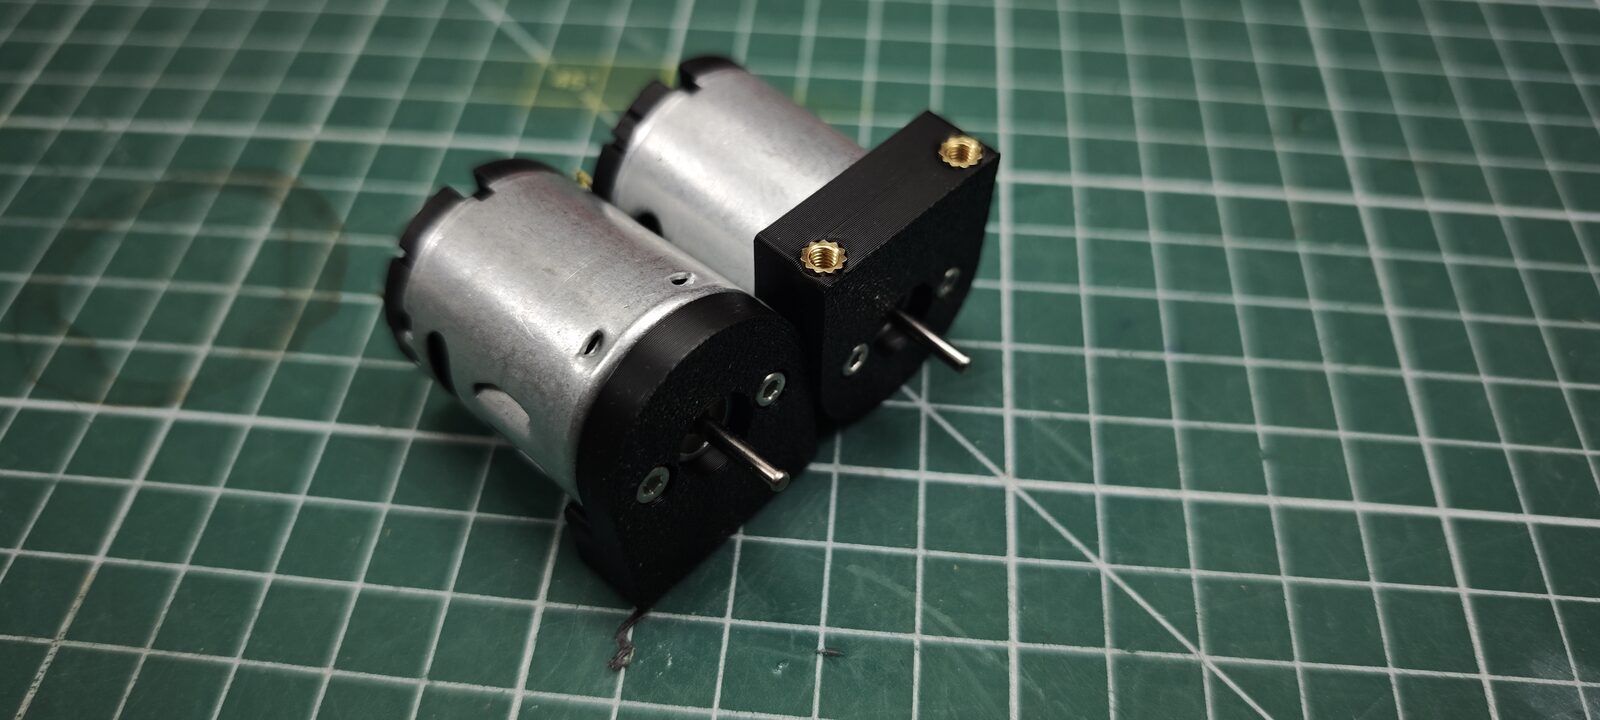 Les deux moteurs MF360S, avec leur support imprimé.
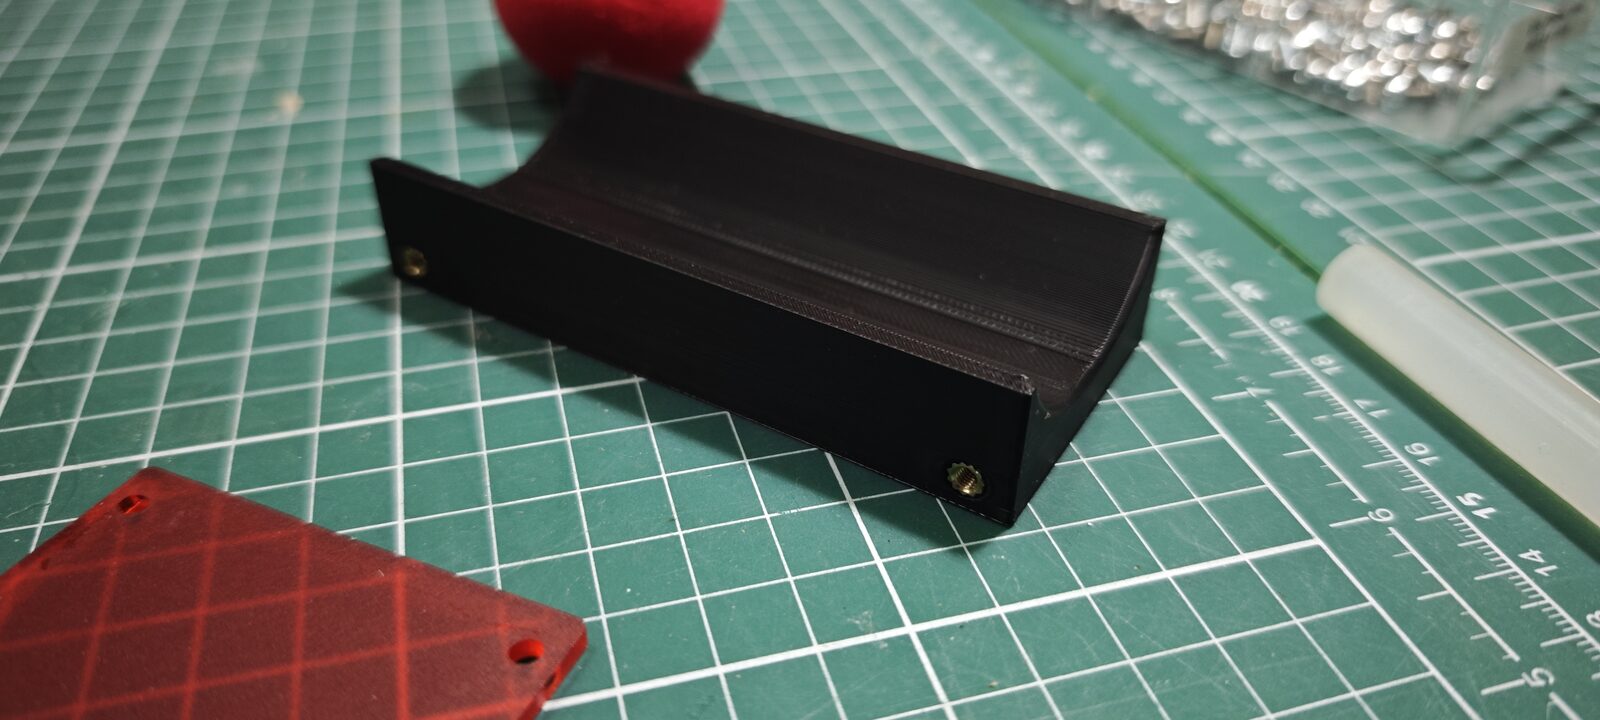 Le guide imprimé qui canalise le boulet entre les deux roues.
 Une des deux roues d’envoi, imprimées en TPU.
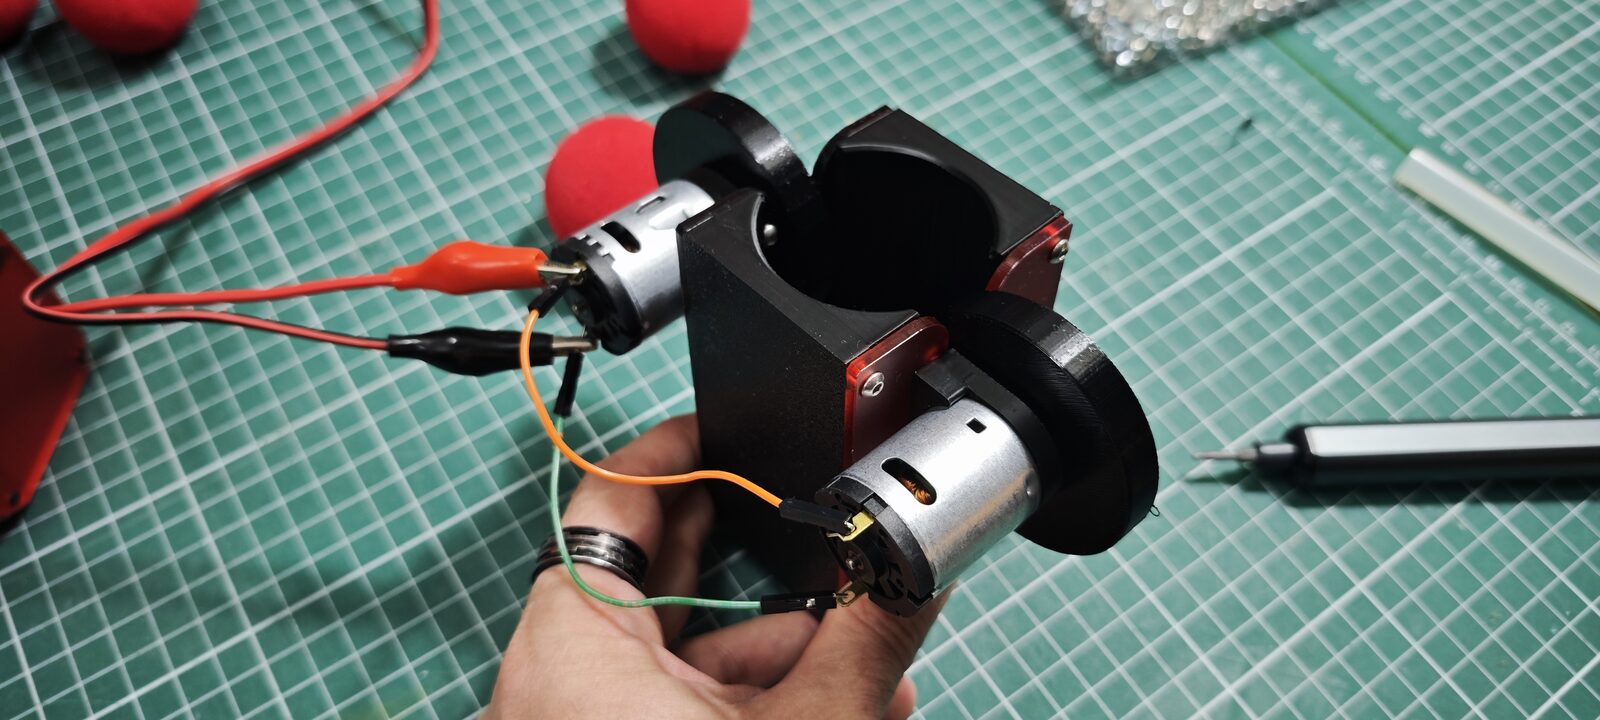 Le lanceur assemblé, moteurs branchés avec des pinces crocodile.
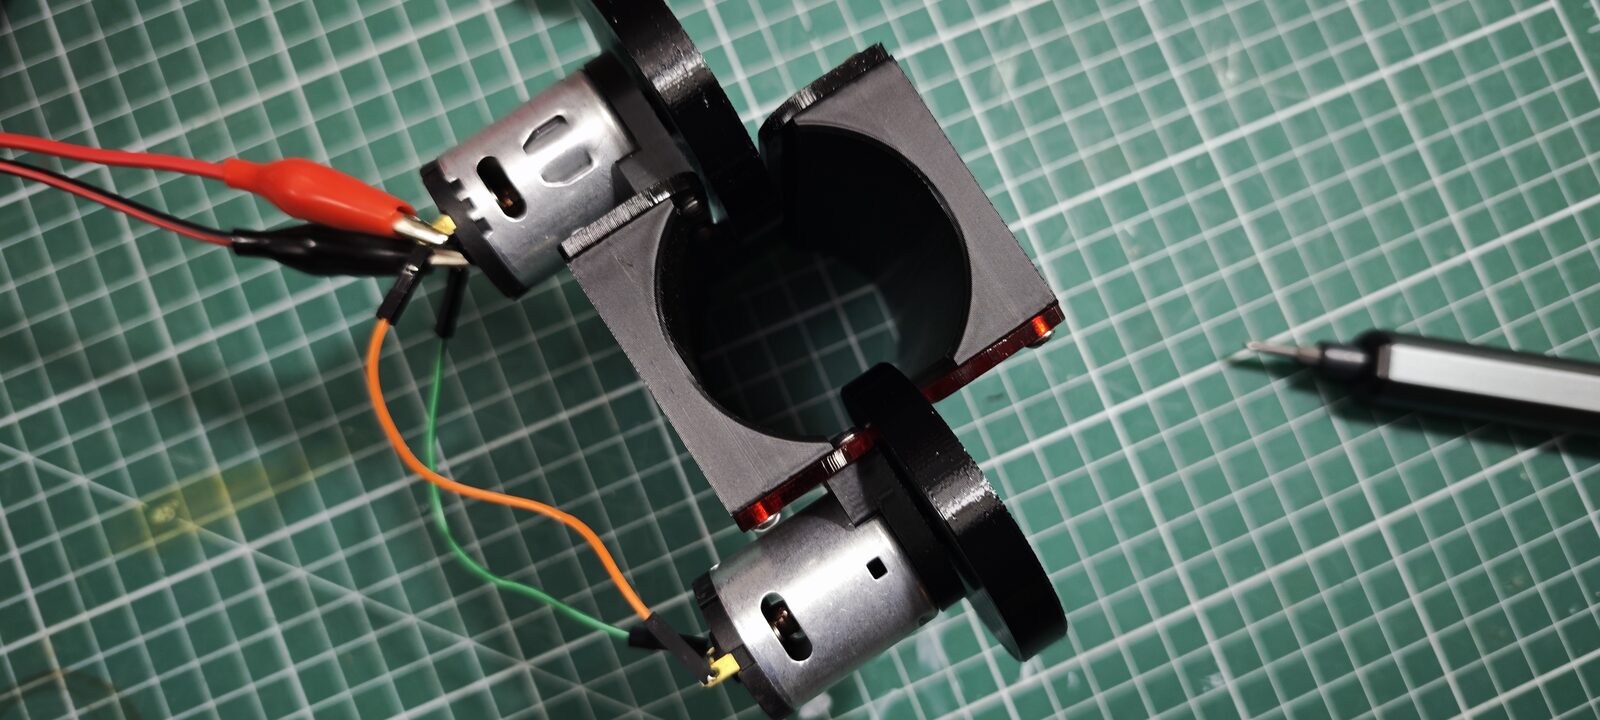 Le lanceur assemblé, vu de dessus.
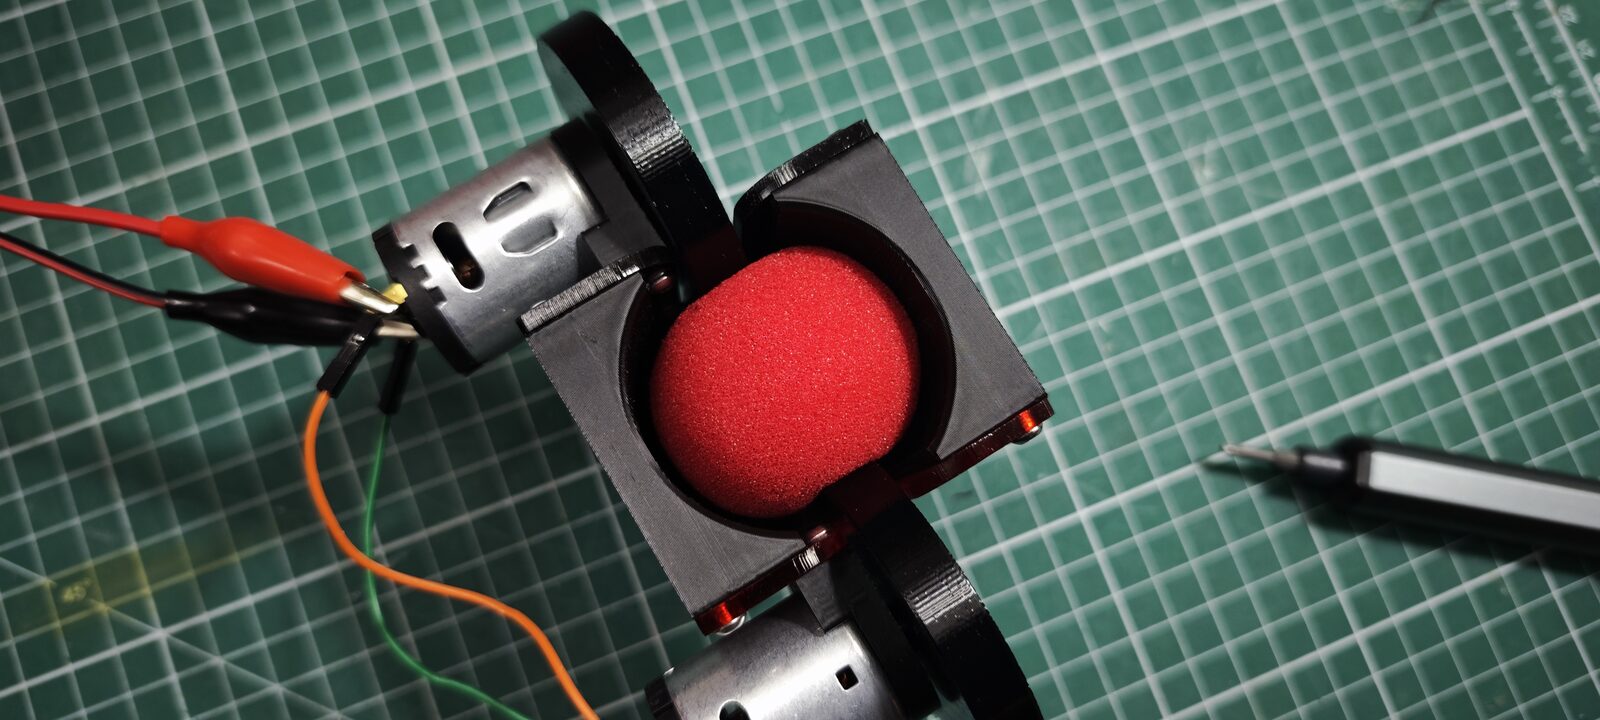 Un boulet chargé entre les deux roues, prêt à être envoyé.
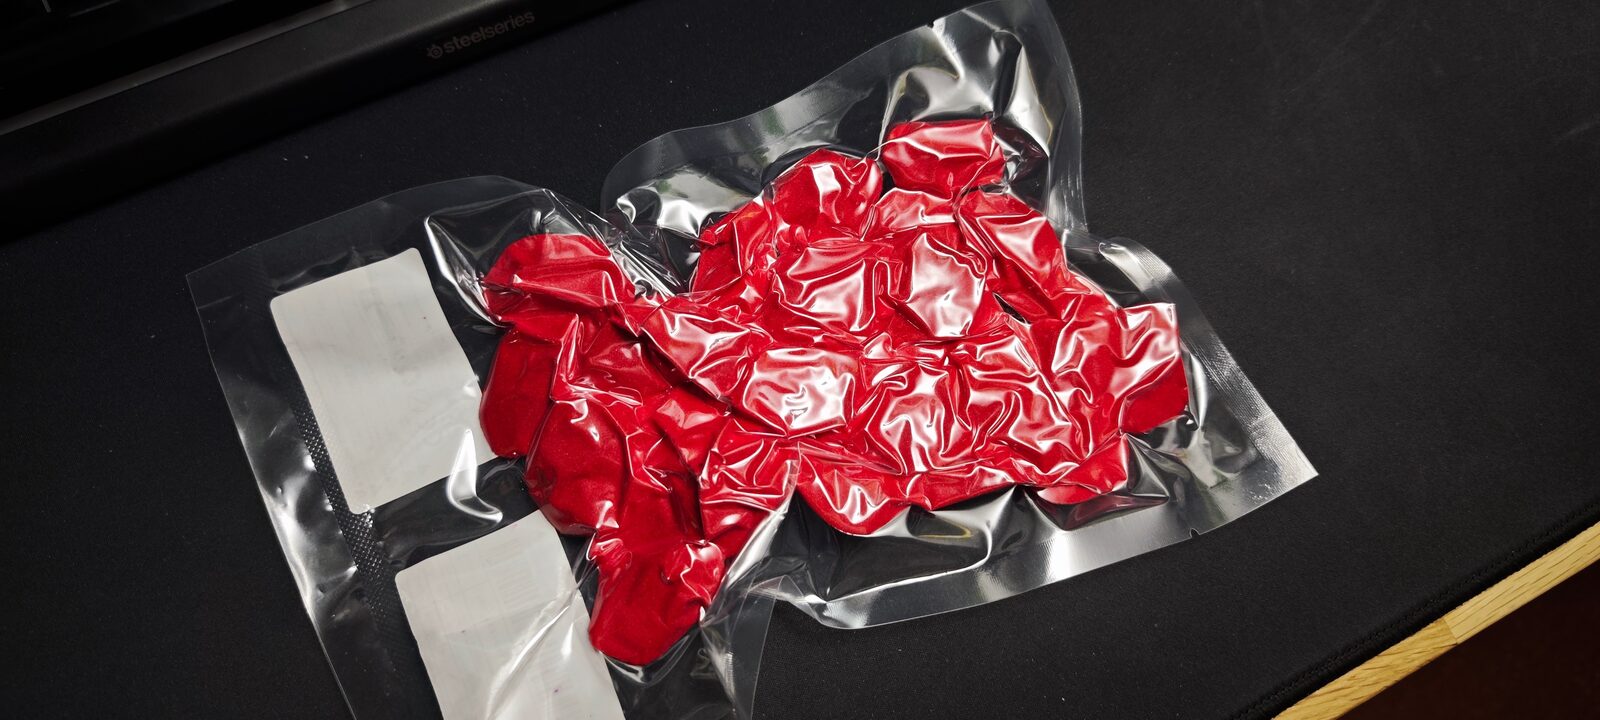 Le sachet sous vide à la réception.
 Les balles sorties du sachet, encore aplaties.
 Une balle encore déformée.
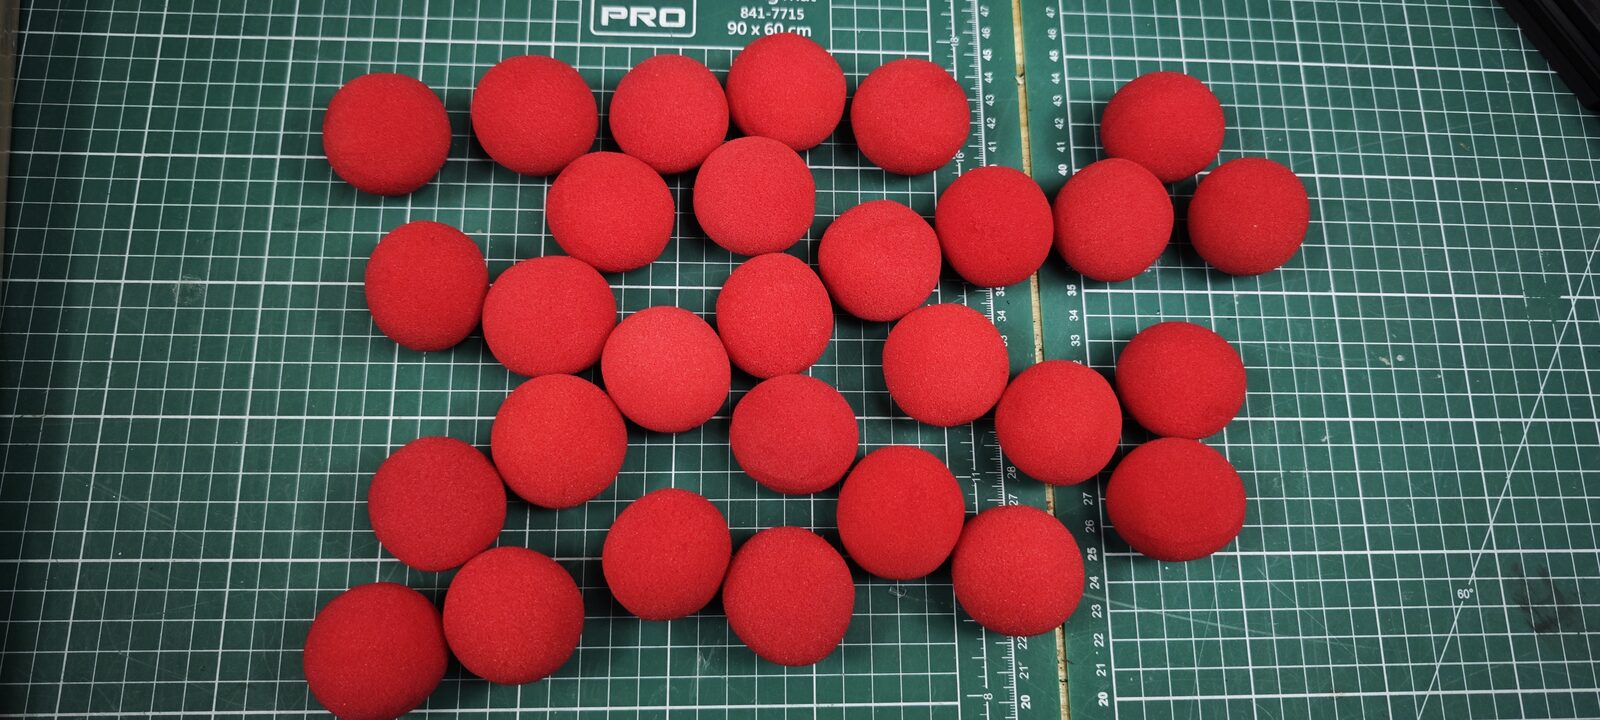 Les balles après repos, étalées sur le tapis de découpe.
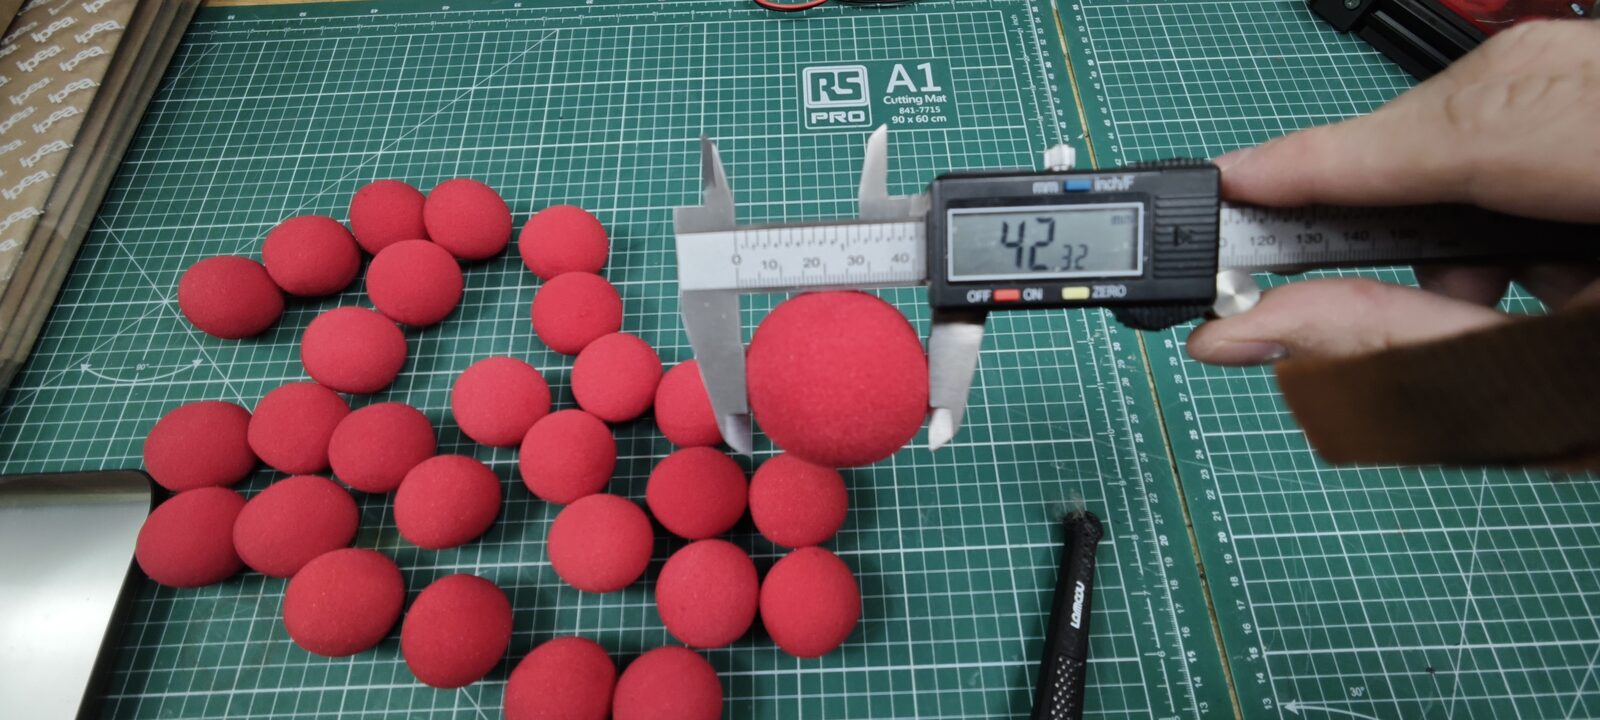 Mesure 1 : 42,32 mm.
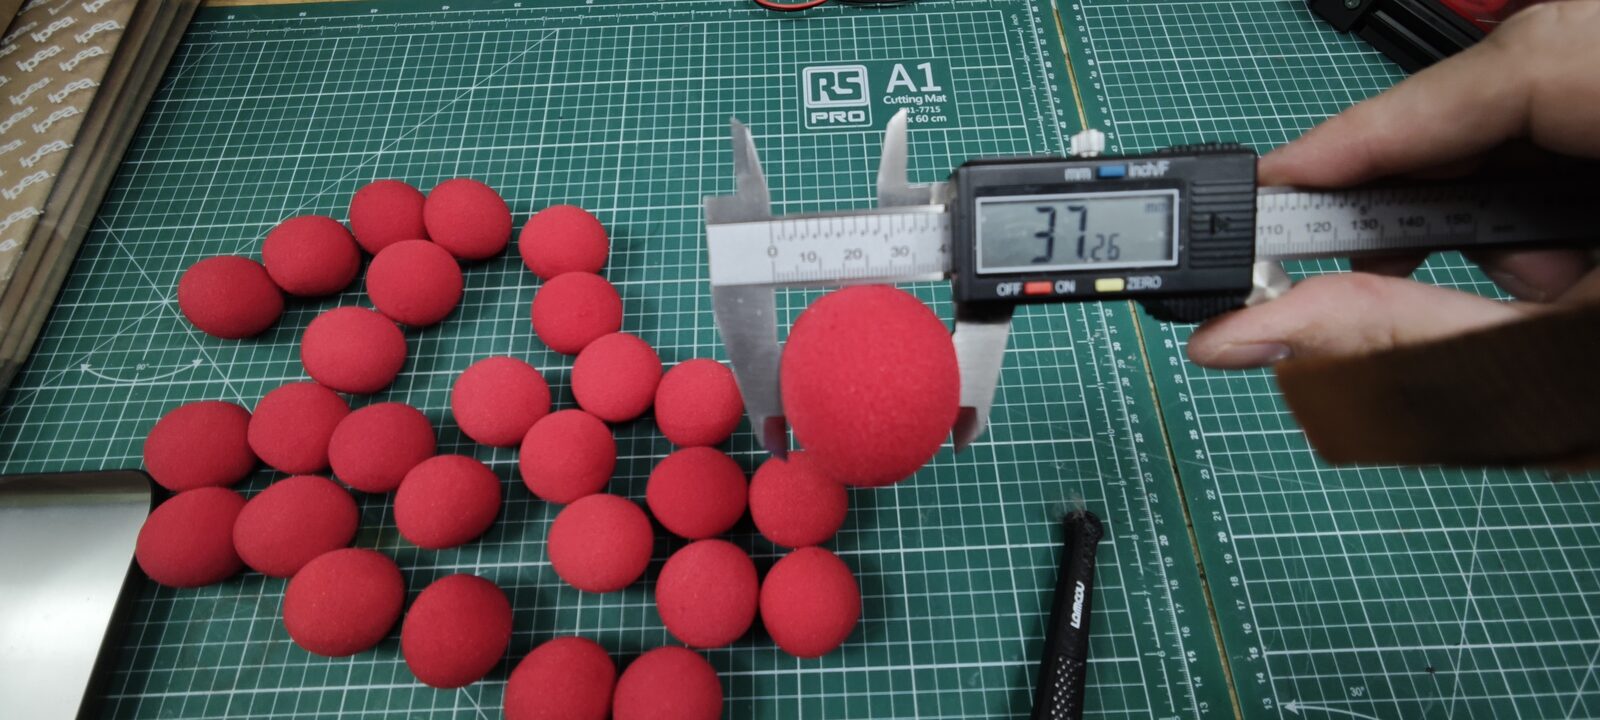 Mesure 2 : 37,26 mm.
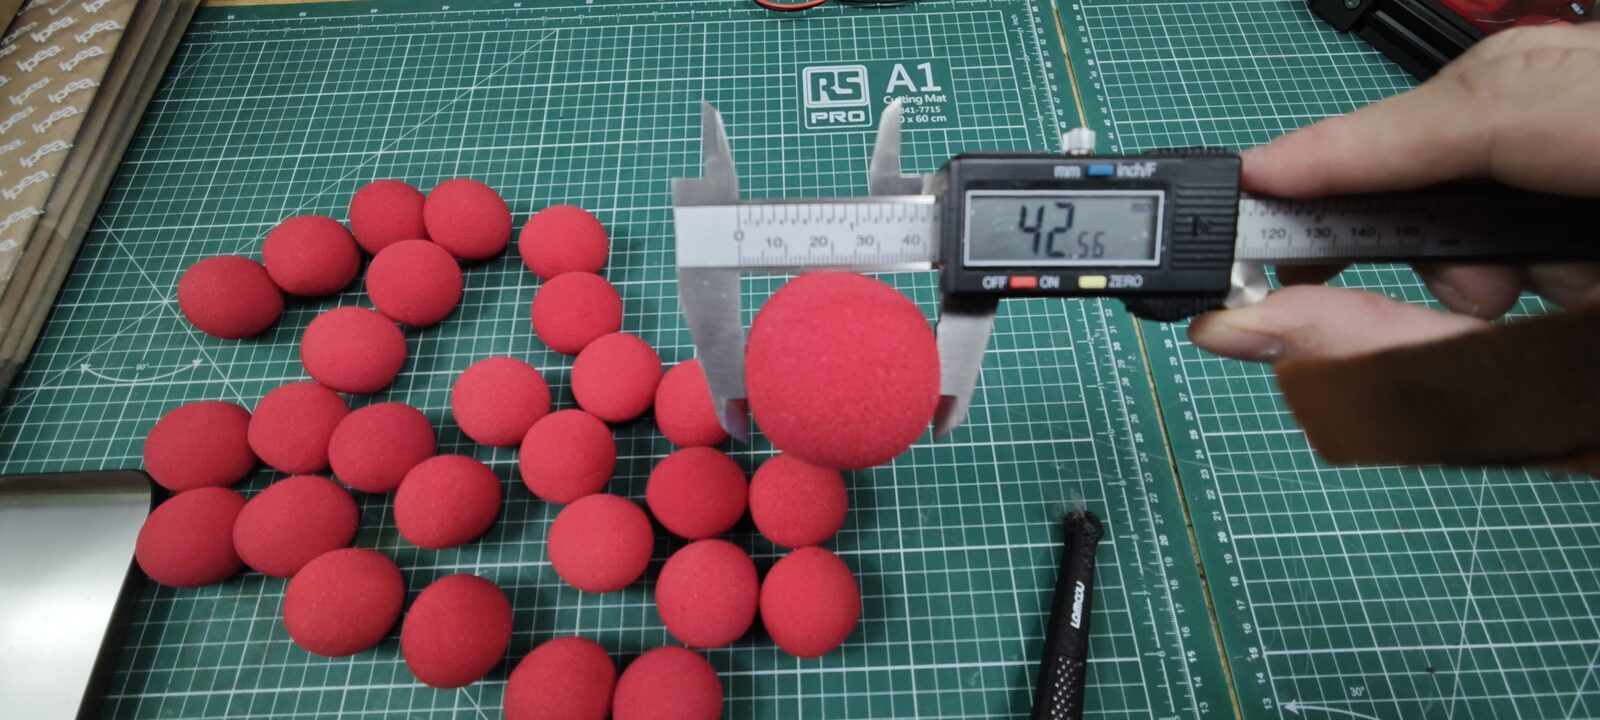 Mesure 3 : 42,56 mm.
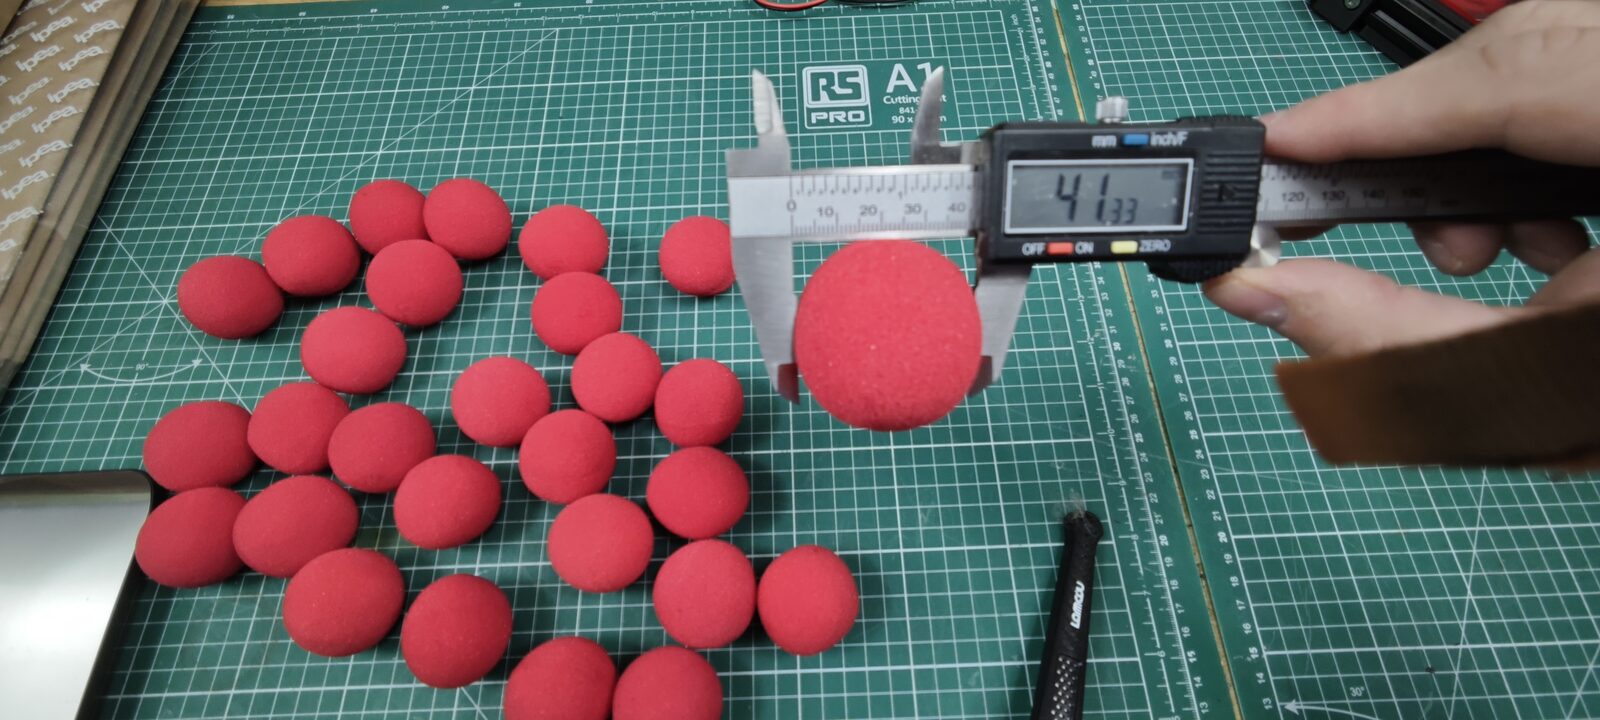 Mesure 1 : 41,33 mm.
 Mesure 2 : 38,50 mm.
 Mesure 3 : 43,32 mm.
 Mesure 1 : 41,45 mm.
 Mesure 2 : 37,91 mm.
 Mesure 3 : 42,45 mm.
 Pesée 1 : 2,97 g pour trois balles.
 Pesée 2 : 3,01 g pour trois balles.
 Pesée 3 : 3,01 g pour trois balles.
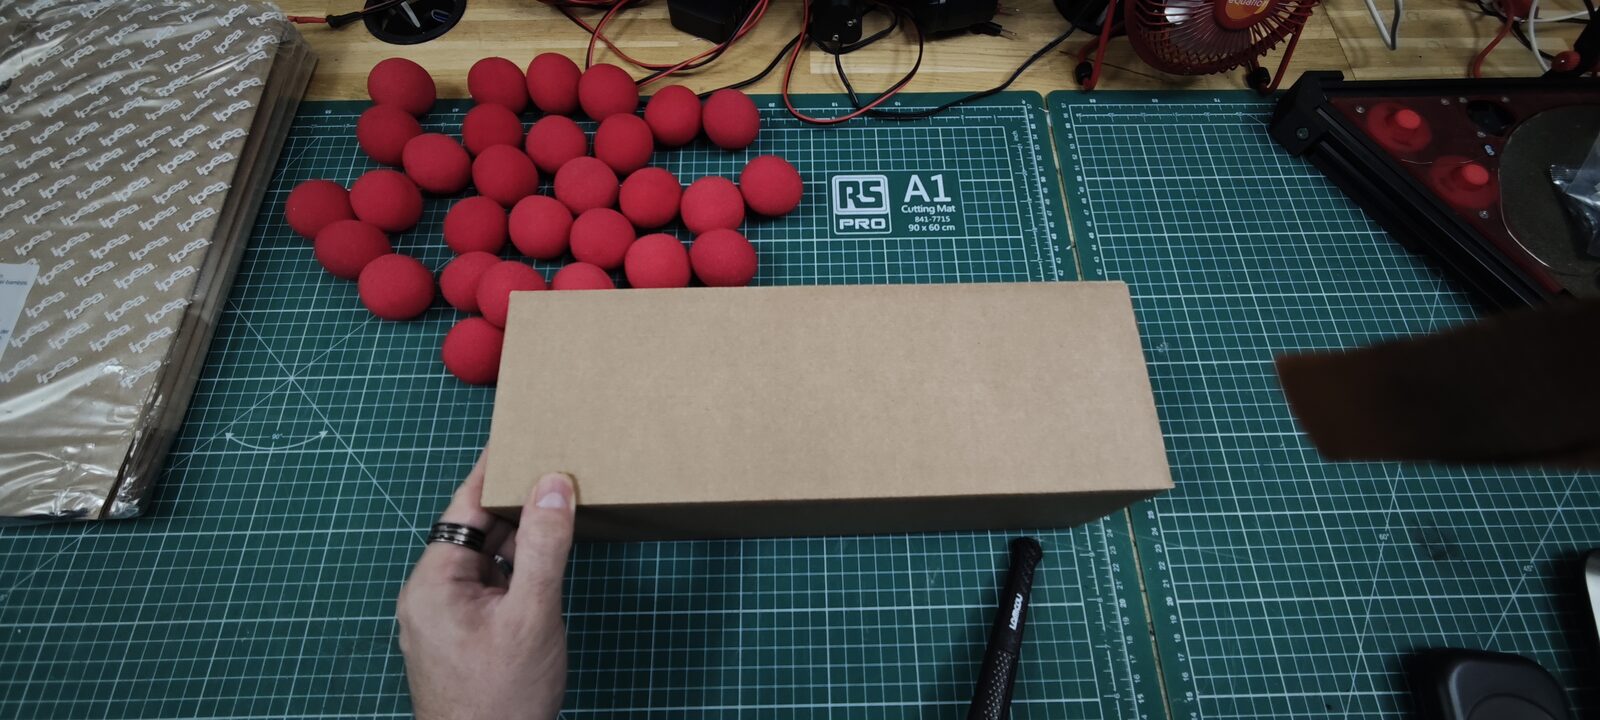 Le carton posé sur le tapis de découpe.
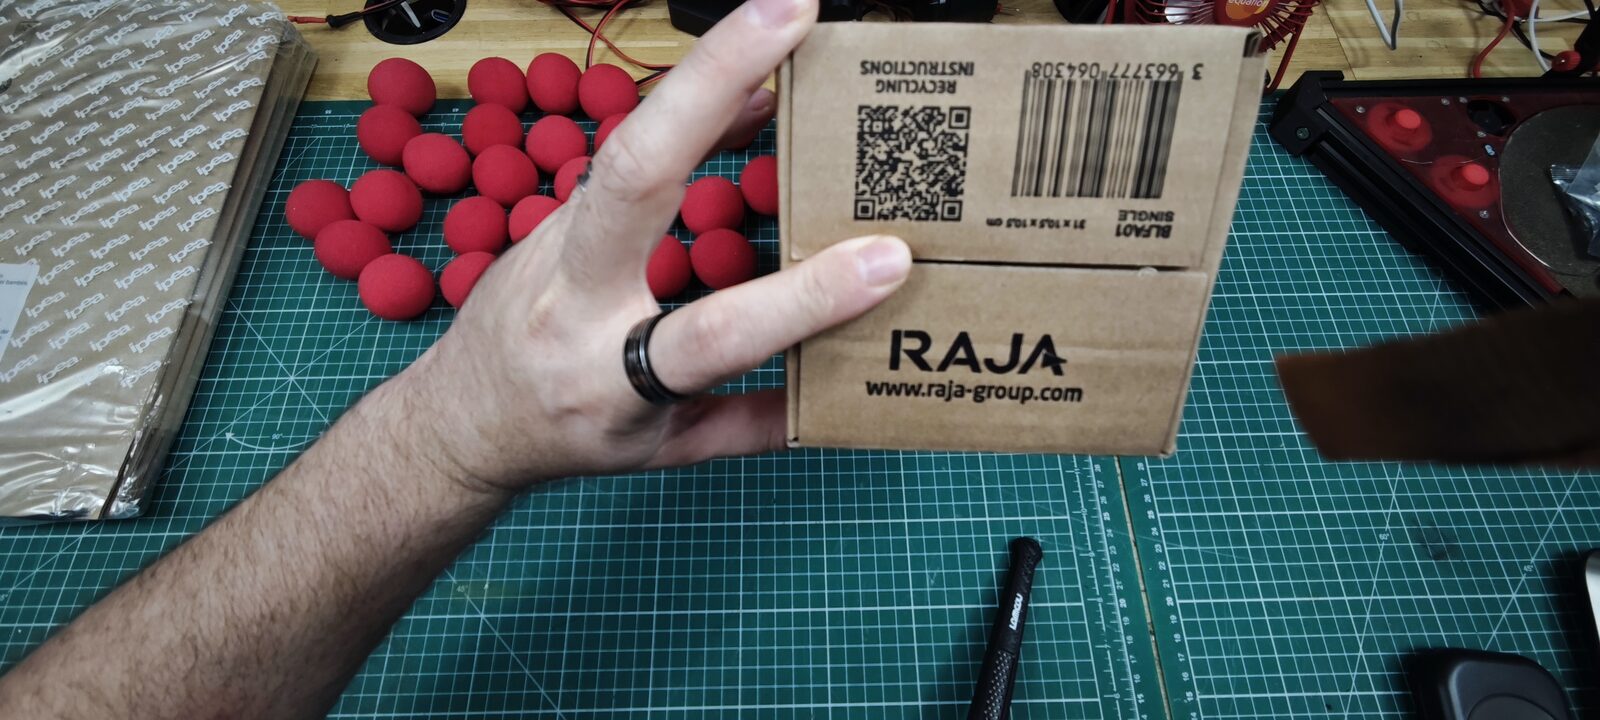 Une extrémité du carton, avec le logo Raja et l’étiquette.
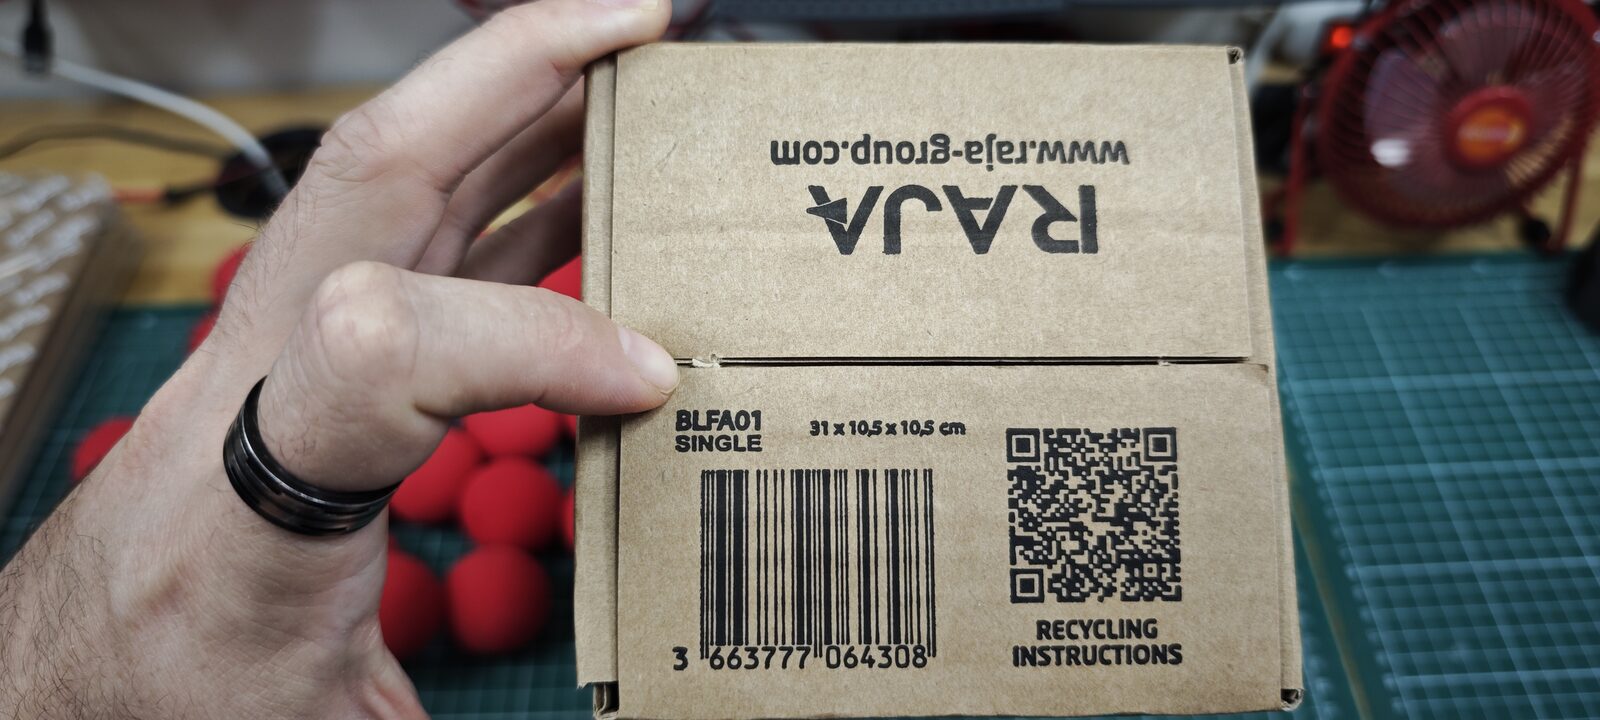 Gros plan sur l’étiquette : BLFA01, 31 x 10,5 x 10,5 cm.
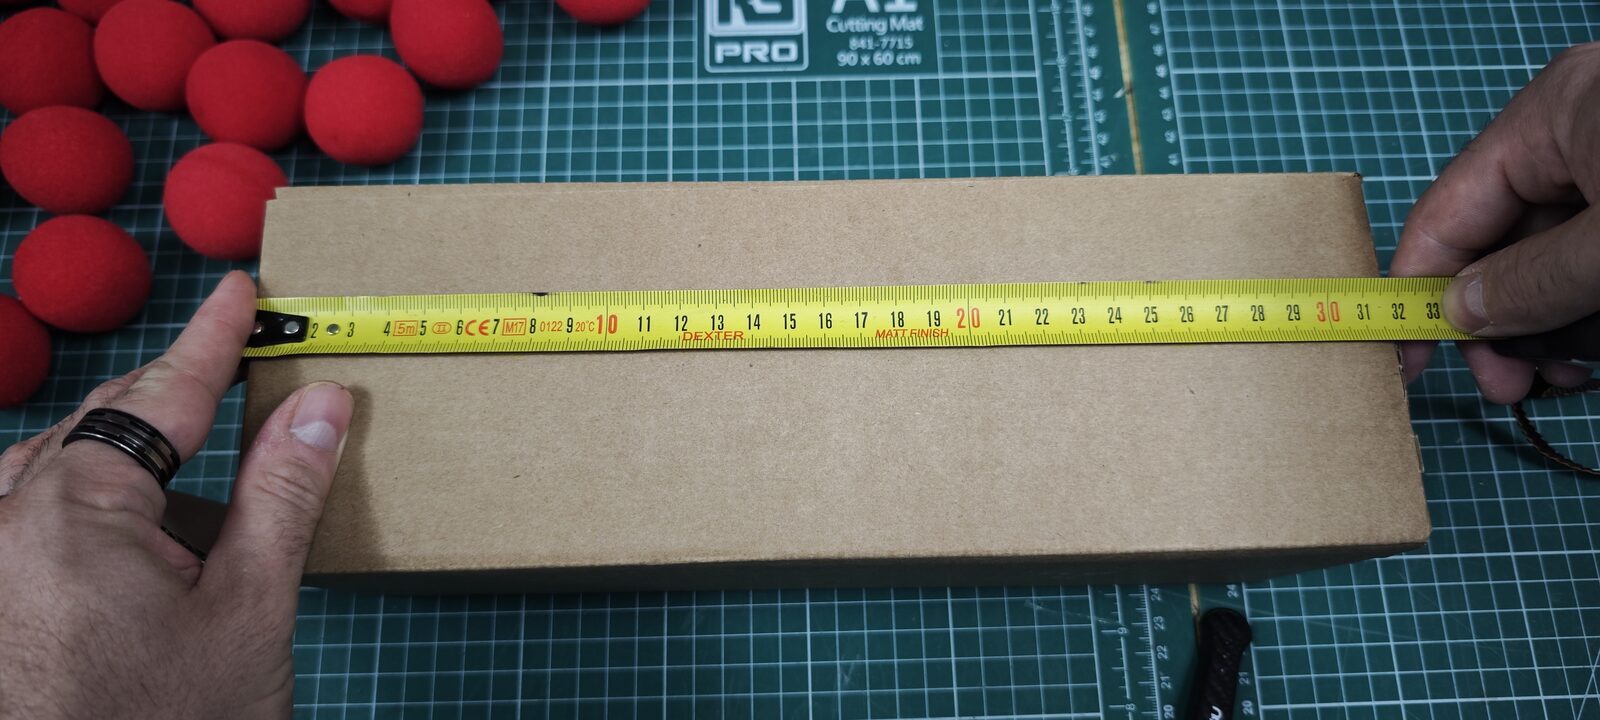 Longueur : environ 32 cm.
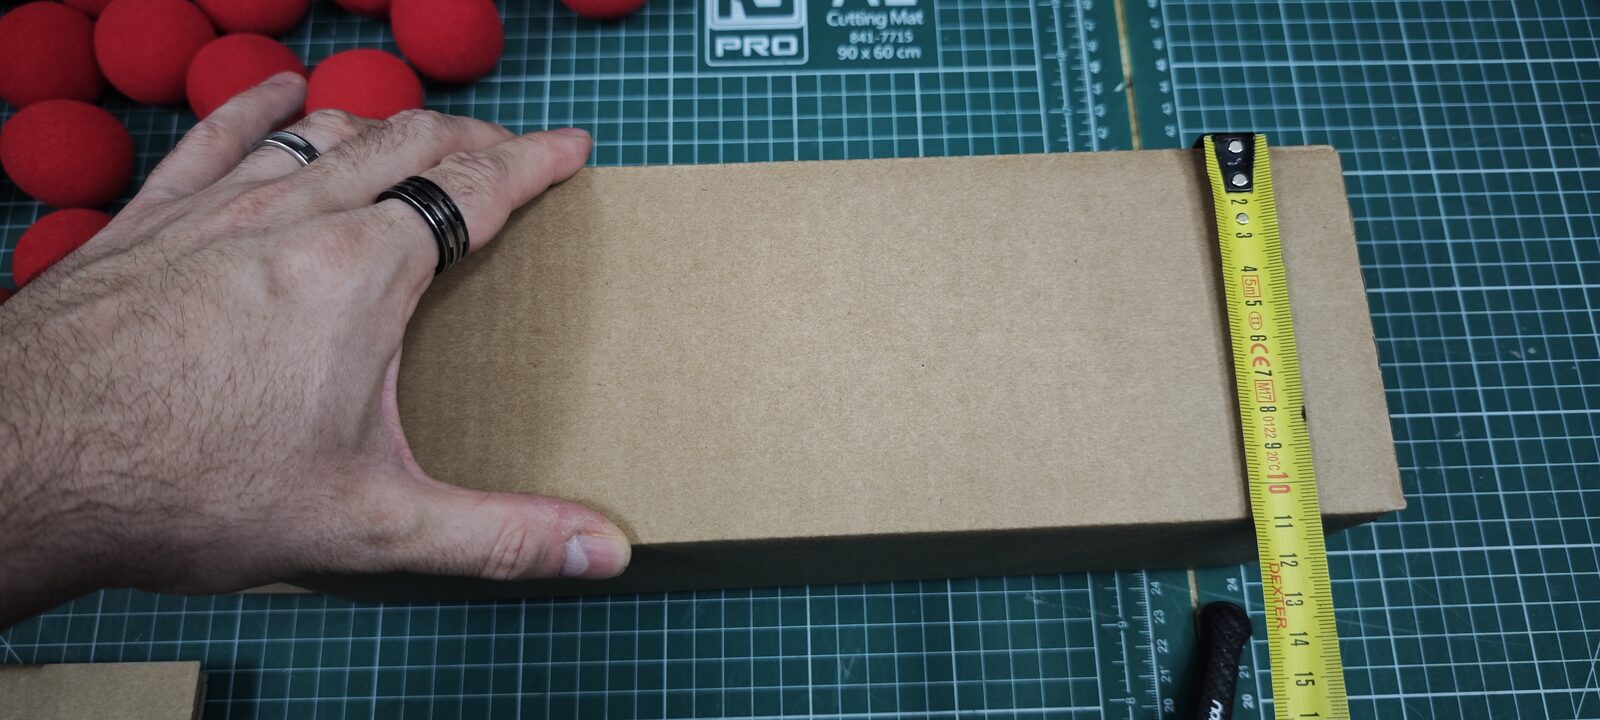 Côté : environ 11 cm.
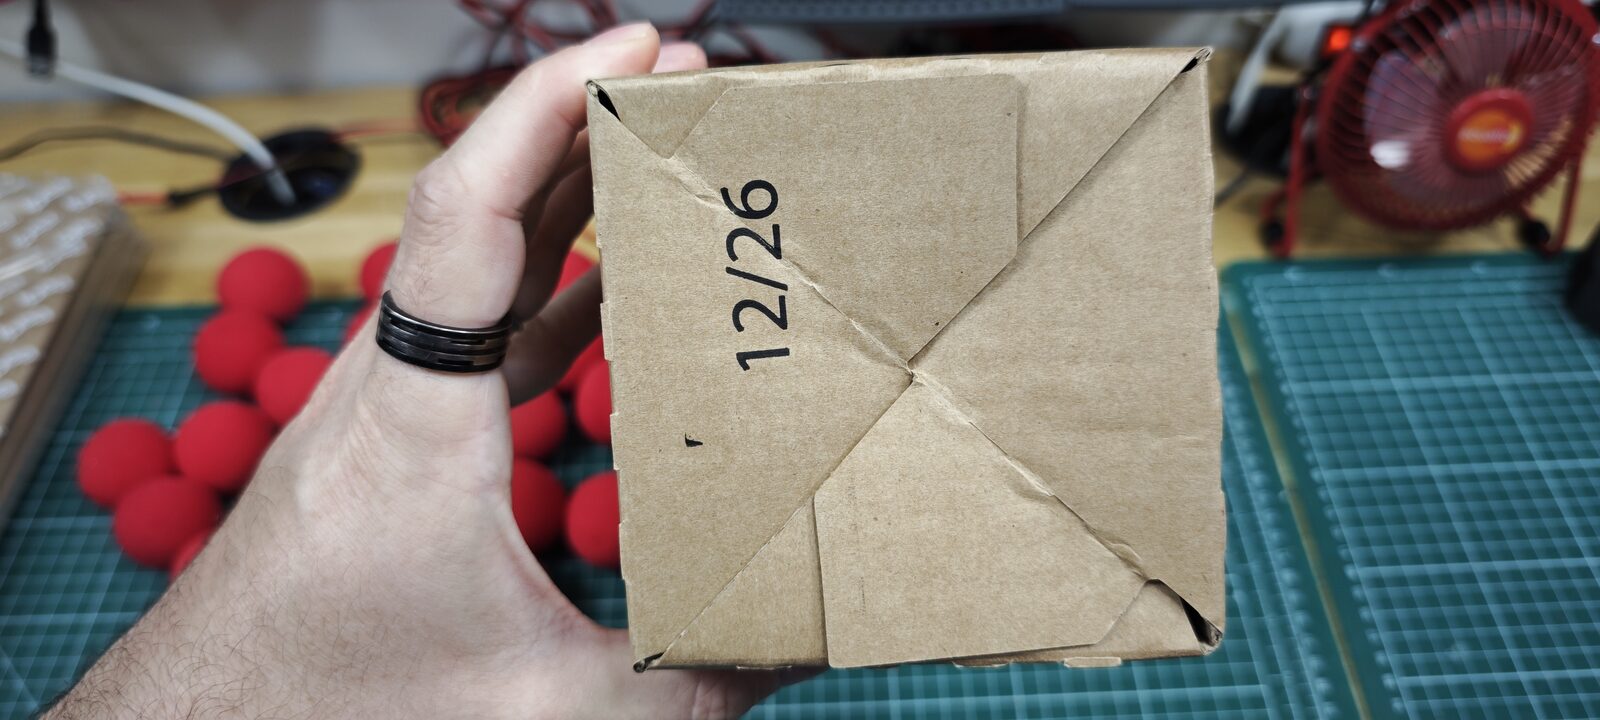 Un petit côté : les rabats repliés laissent des plis et la face n’est pas plane.
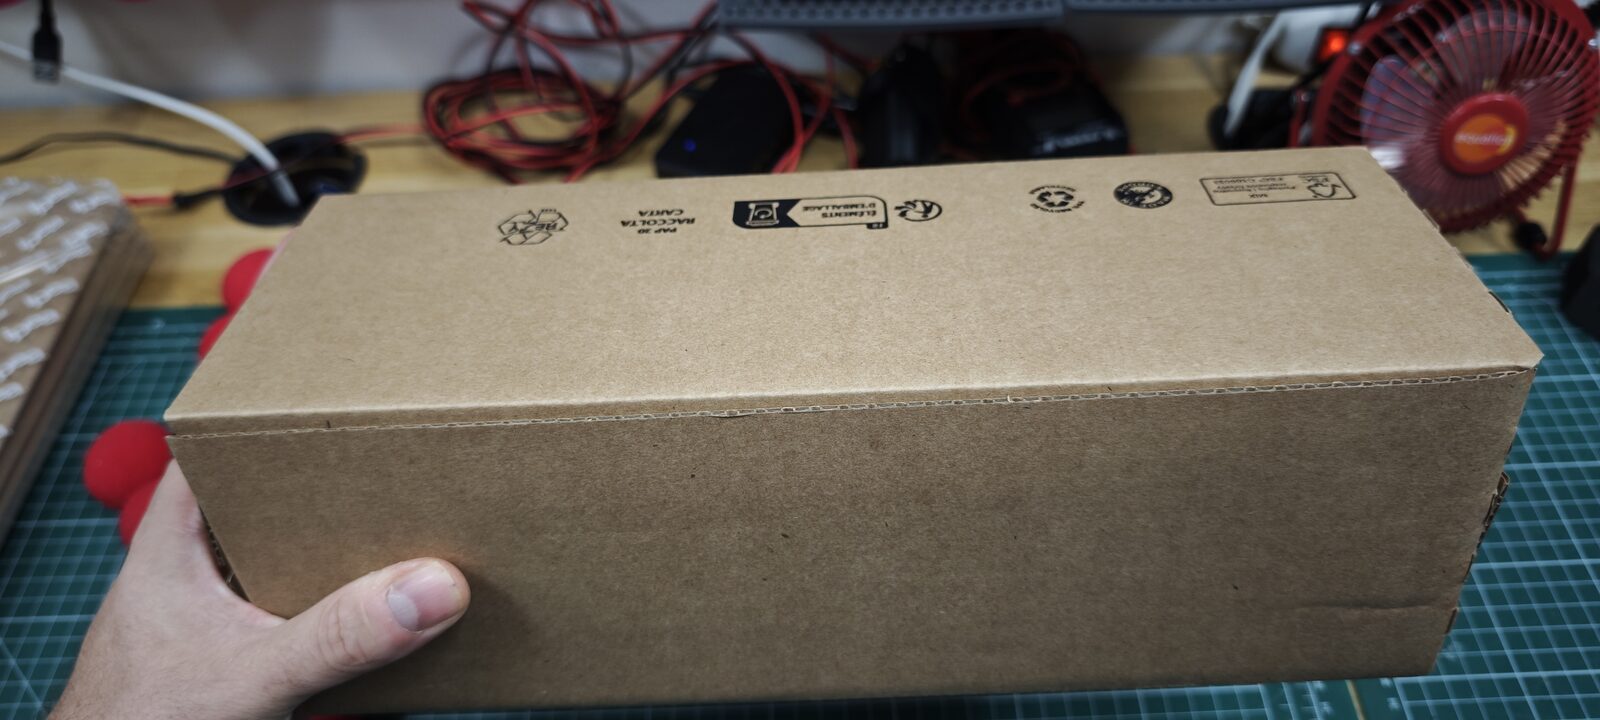 Un long côté : le recouvrement du rabat se voit le long d’une arête.
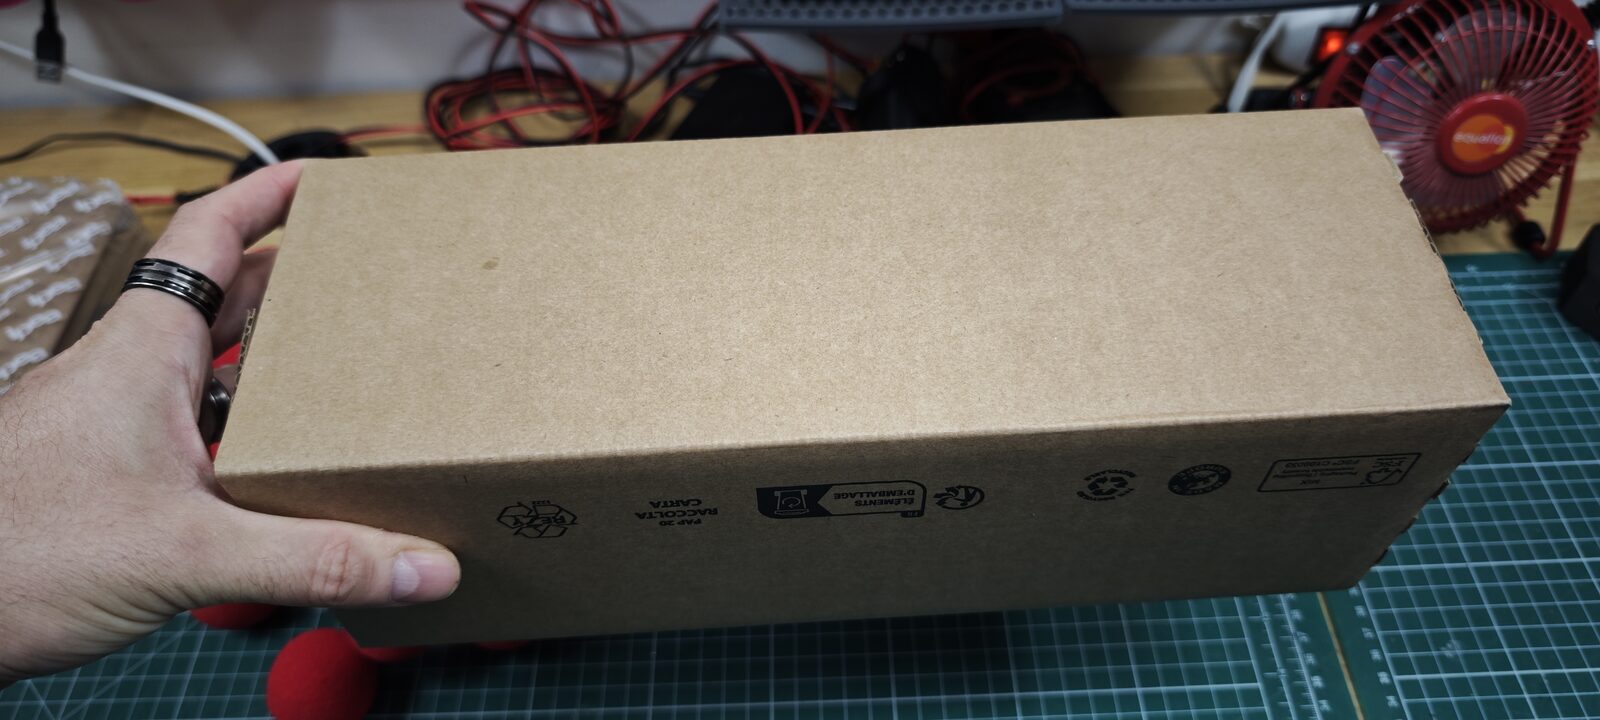 Un long côté, avec les marquages d’emballage.
 Un long côté, plan.
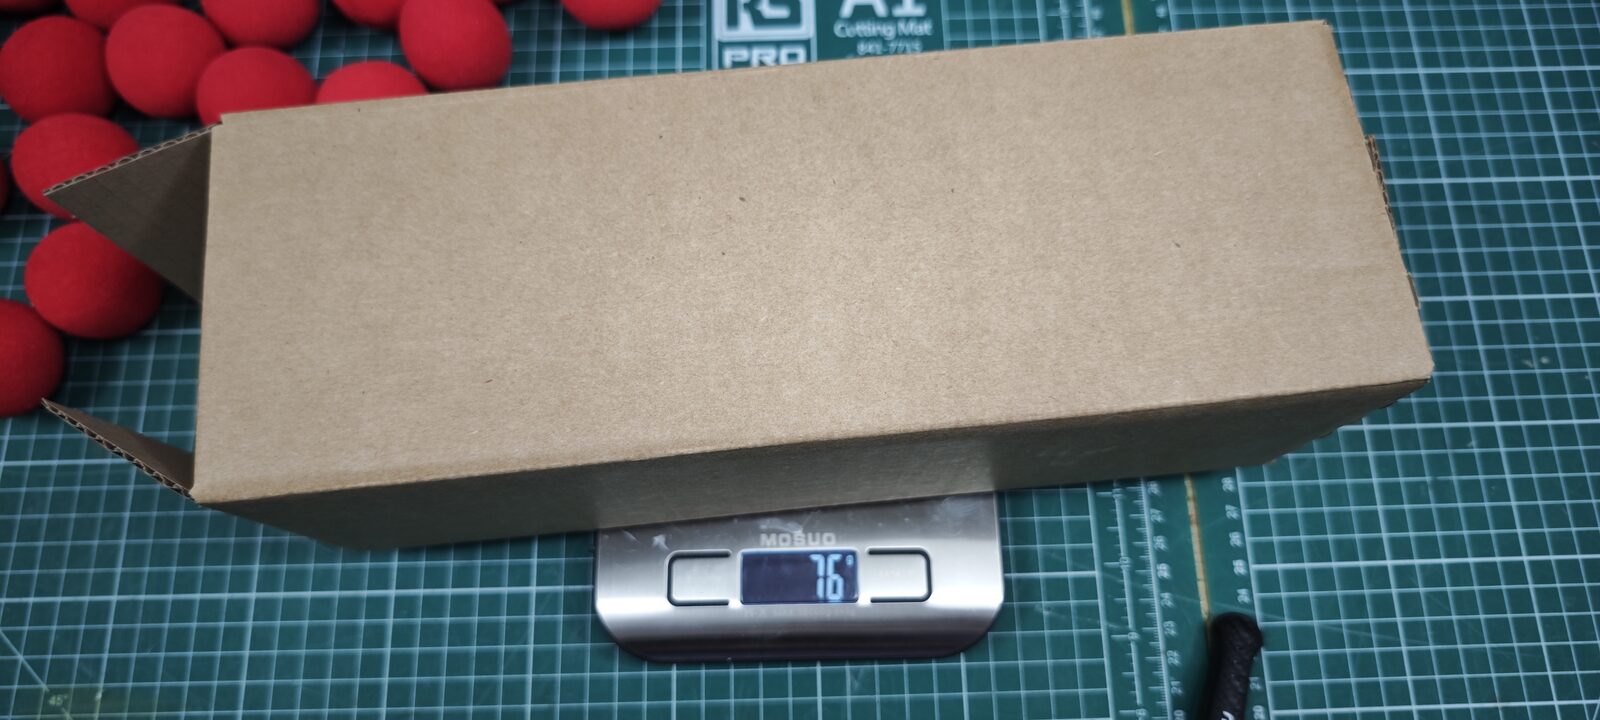 Le carton sur la balance : 76 g.
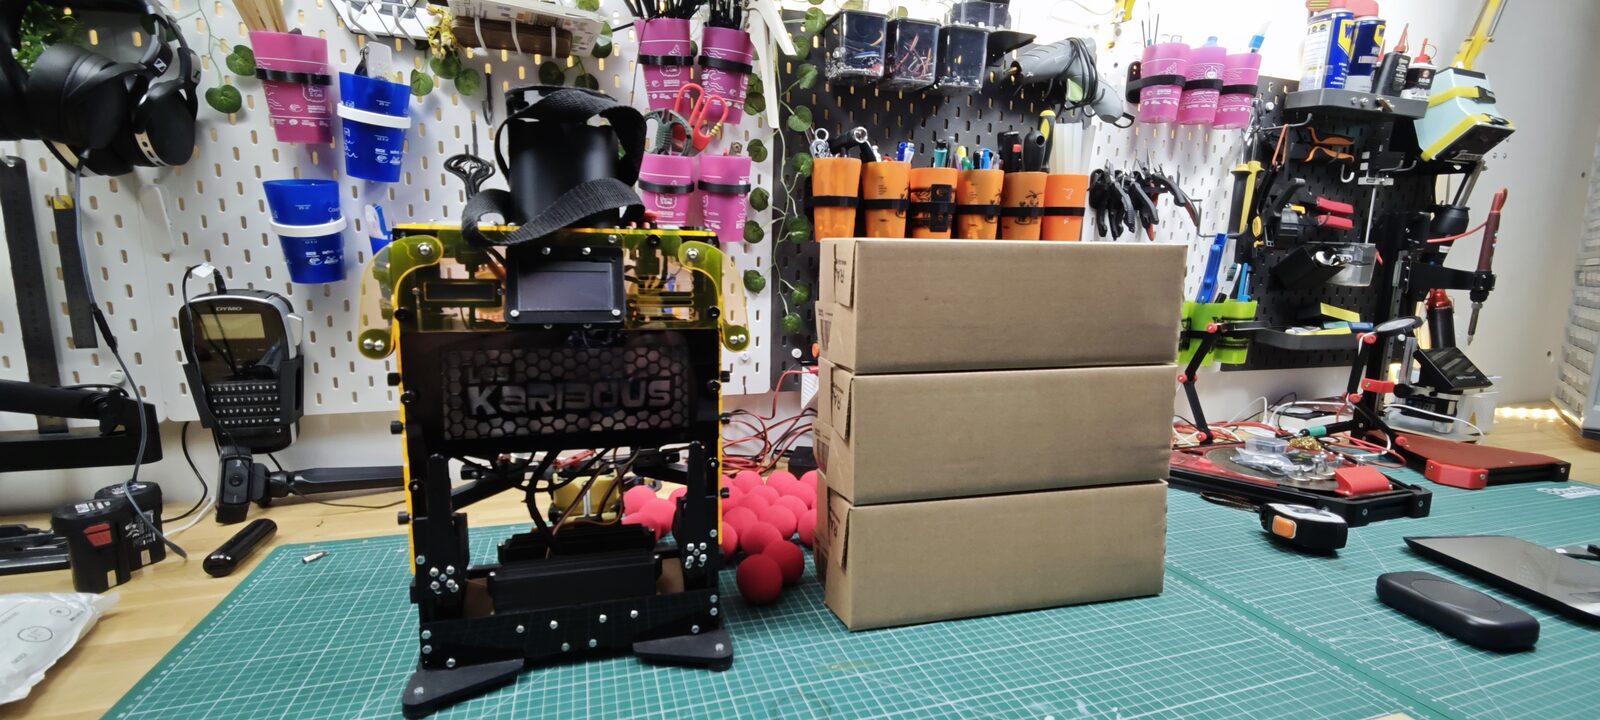 Les trois cartons empilés à côté de mon robot de l’année dernière, vue de face.
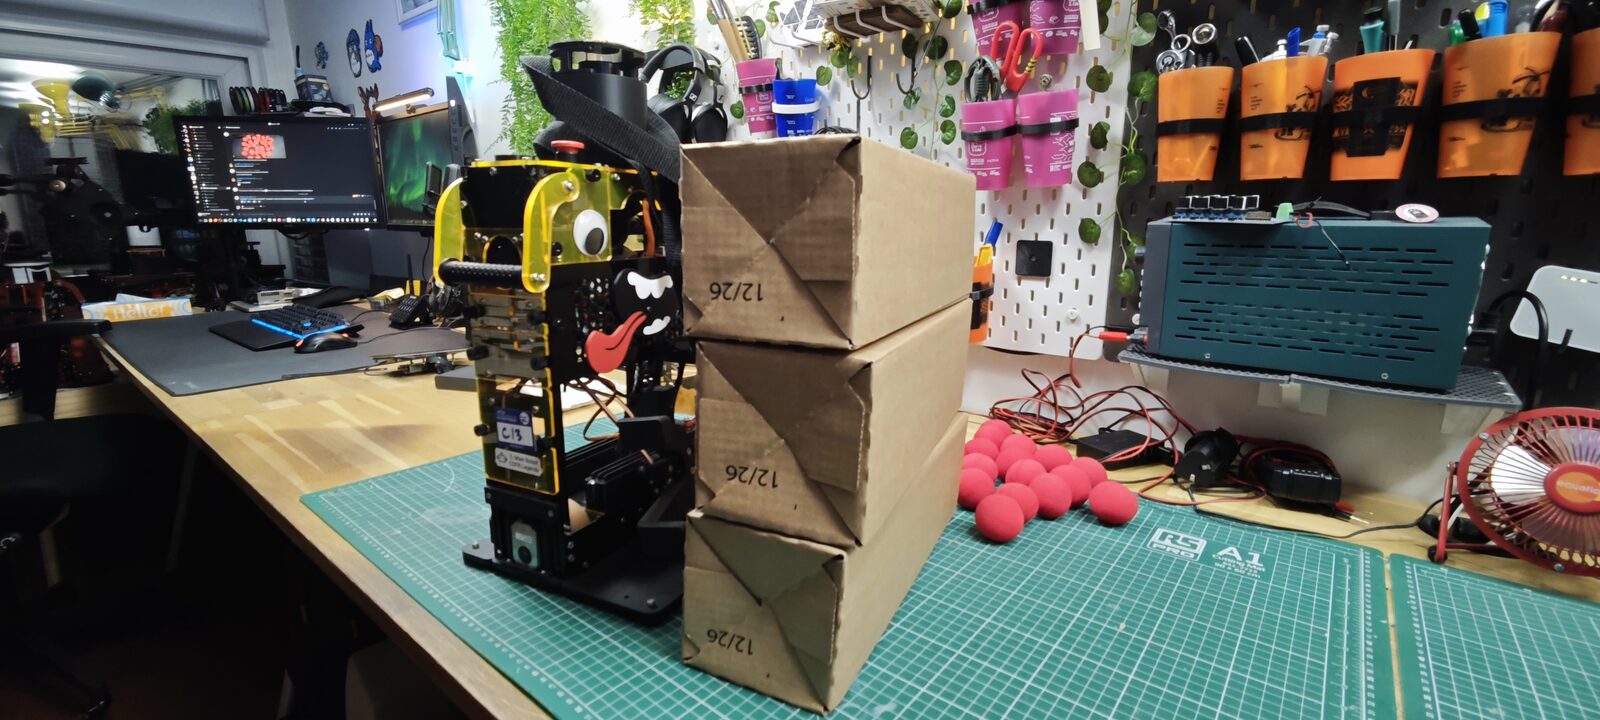 Les mêmes, vus de trois quarts : on voit les rabats repliés en bout de carton.
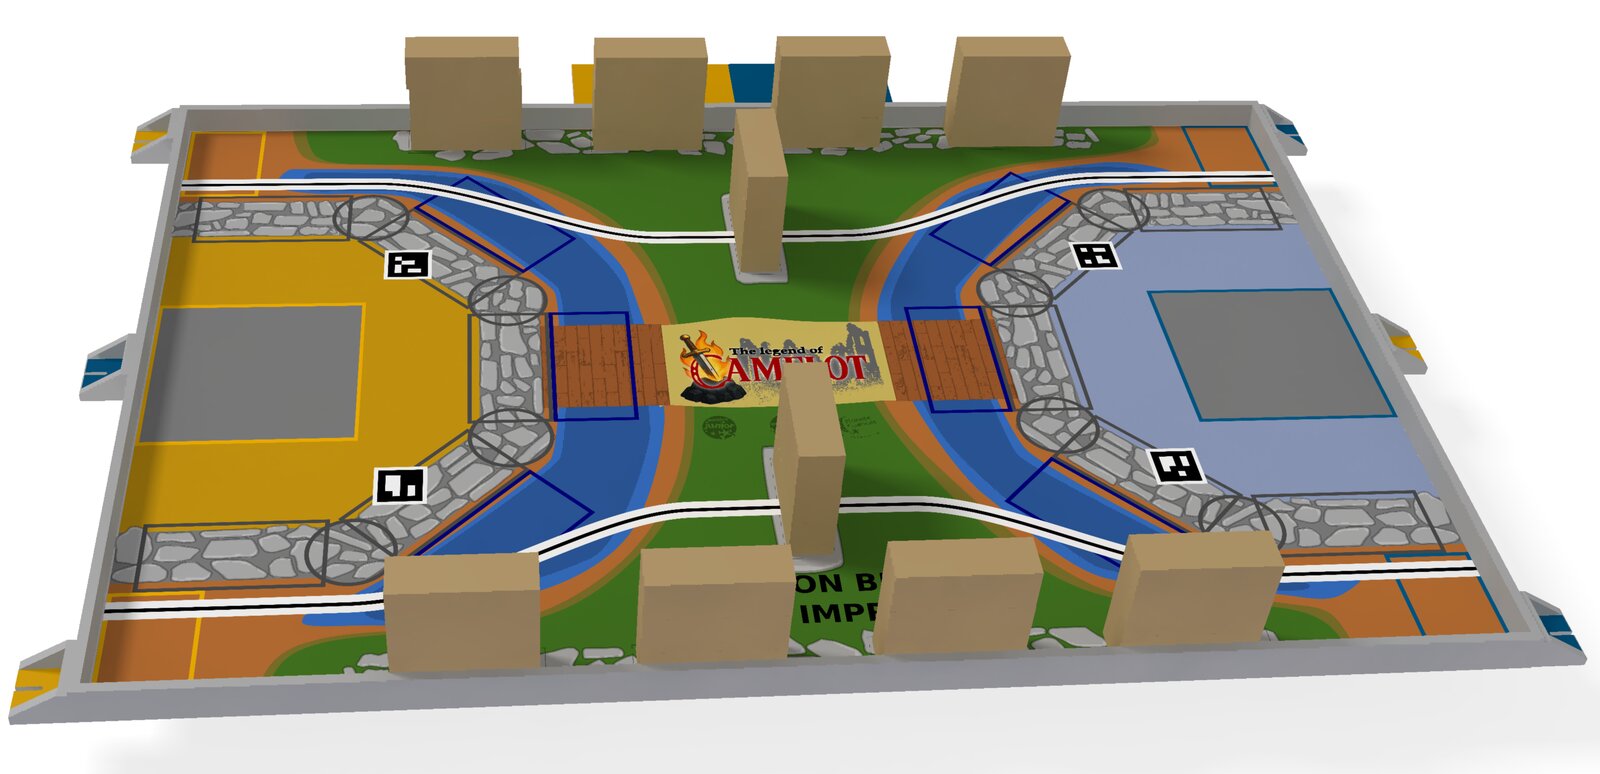 Vue générale de la table (règlement bêta).
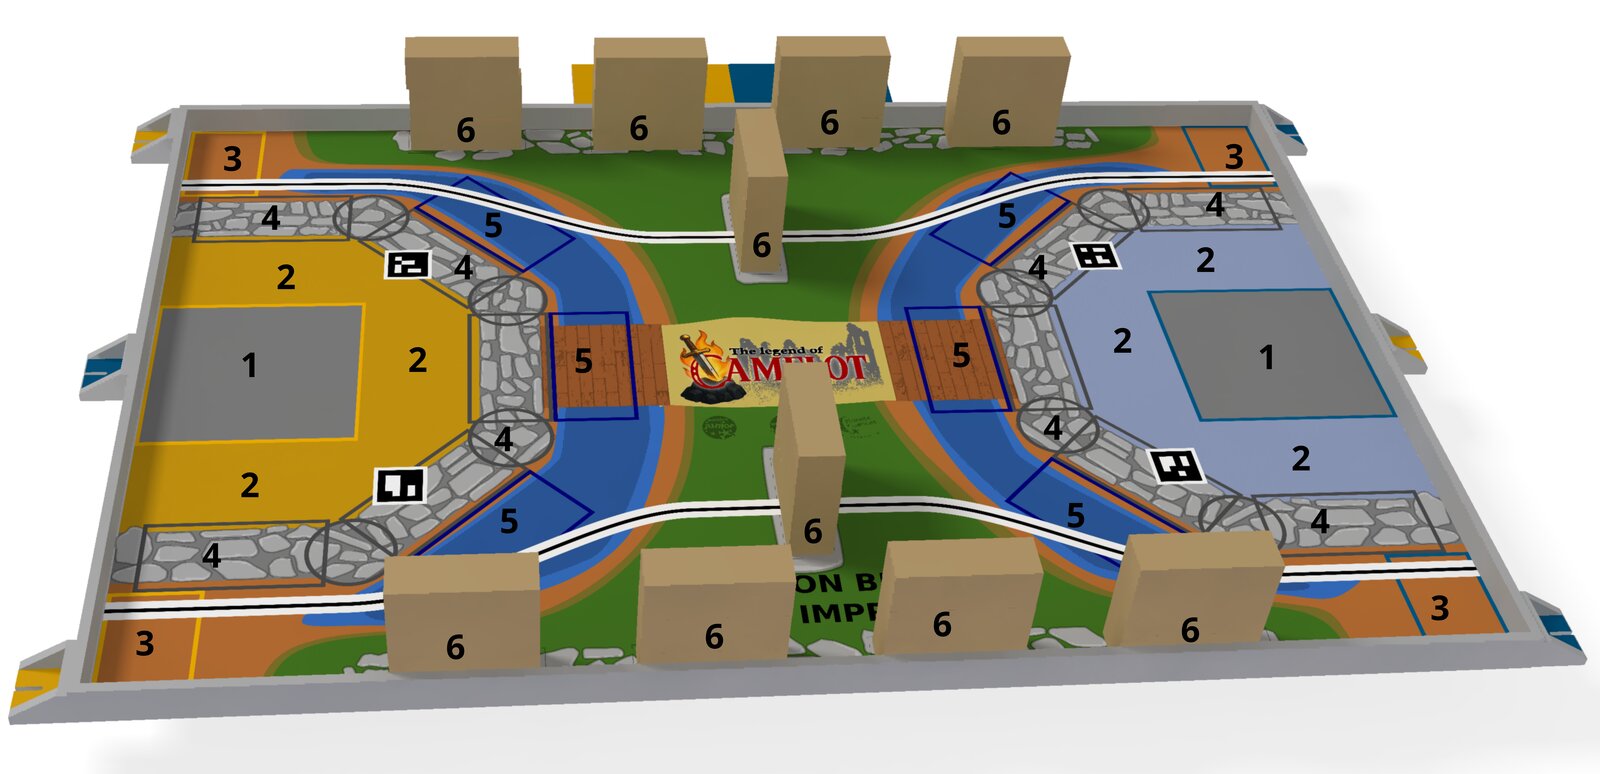 Les zones : 1. salle du trône, 2. cour du château, 3. écuries (départ des PAMI), 4. remparts, 5. douves, 6. carrières de pierres.
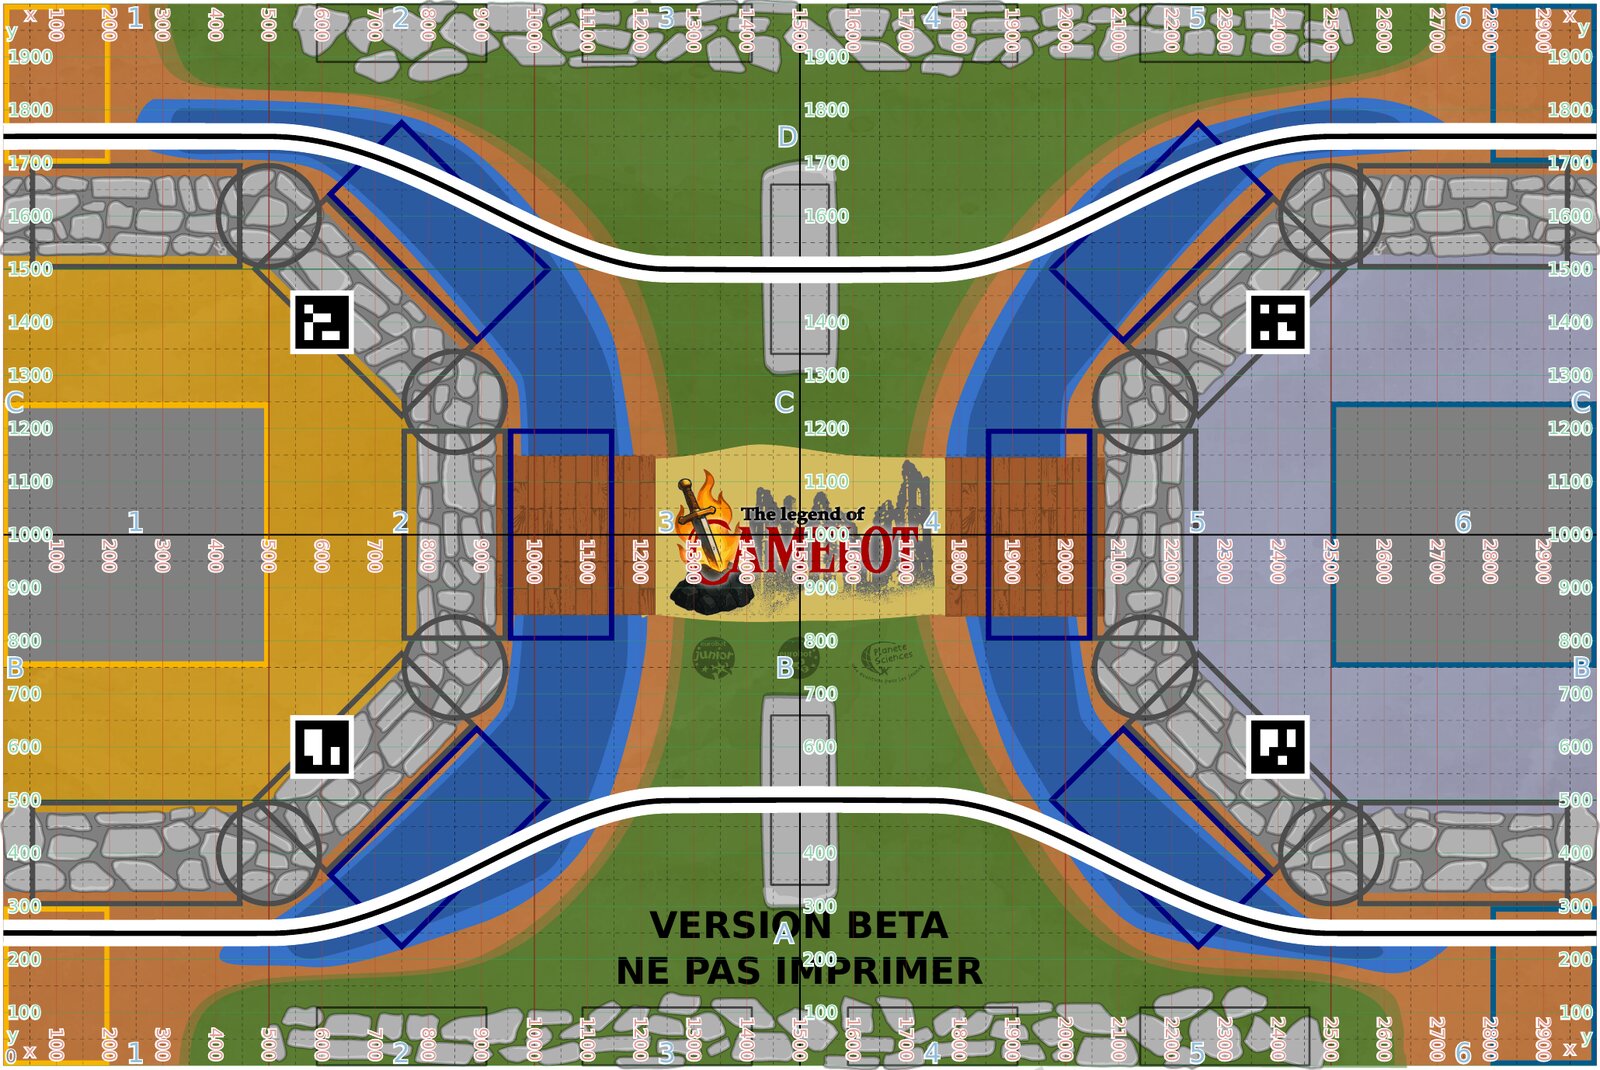 Plan de la table vu de dessus, avec les cotes en mm (annexe G.1, version bêta).
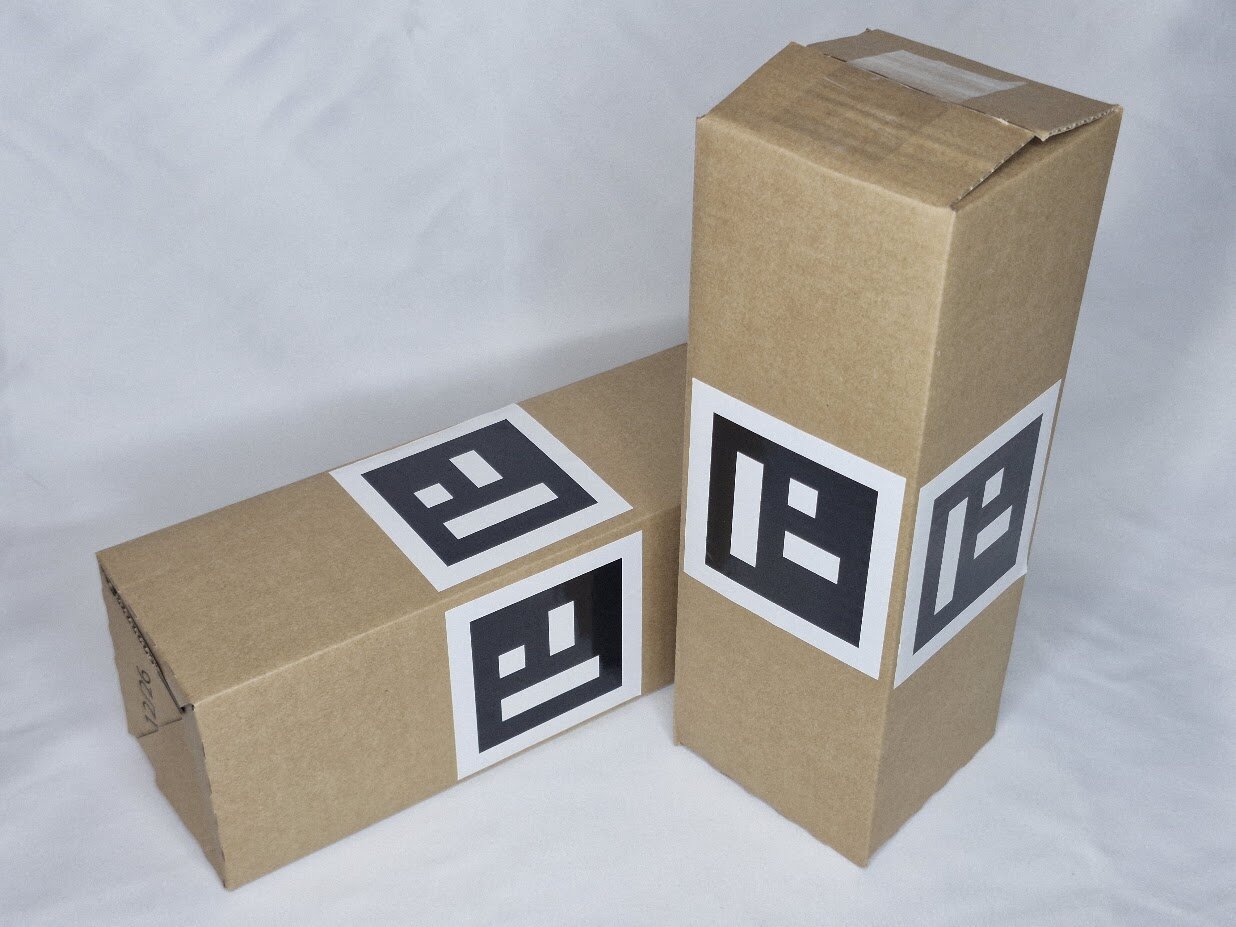 Les pierres : cartons de 320 × 110 × 110 mm avec un tag ArUco sur chaque grande face.
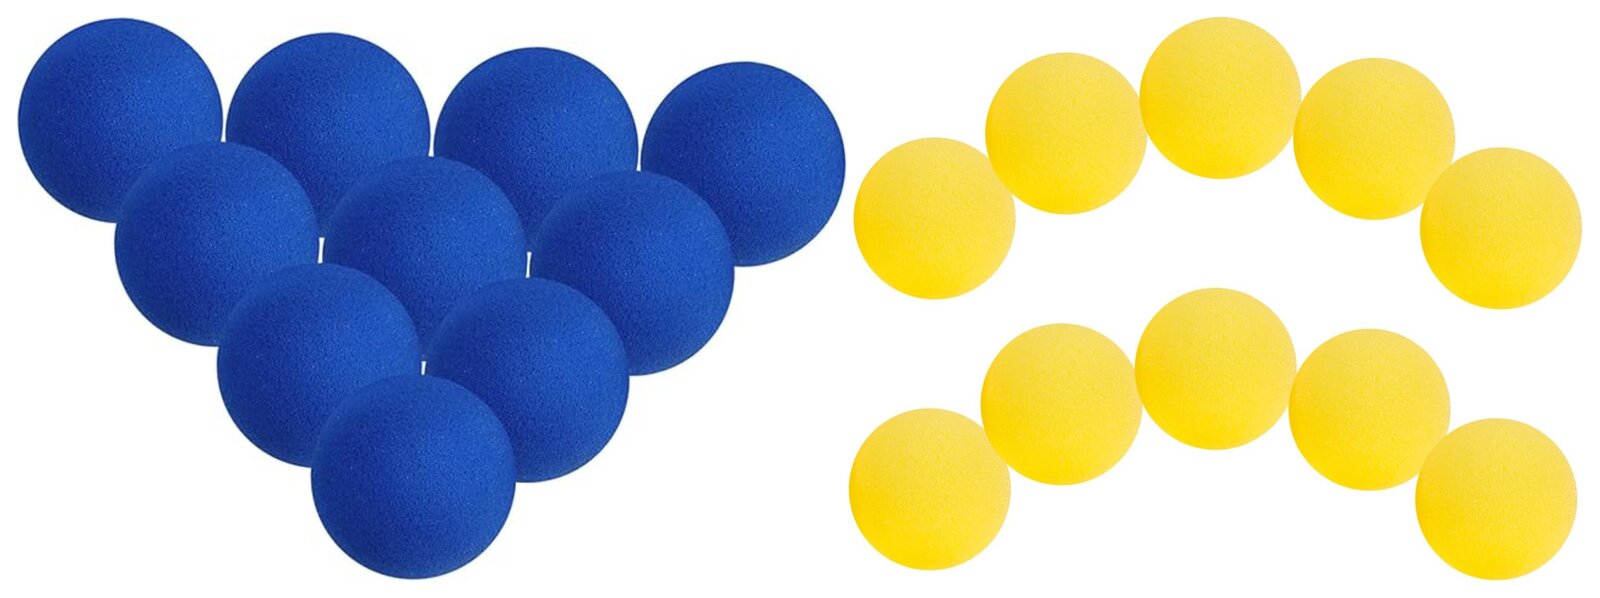 Les boulets : 10 balles en mousse de 45 mm par équipe, bleues ou jaunes.
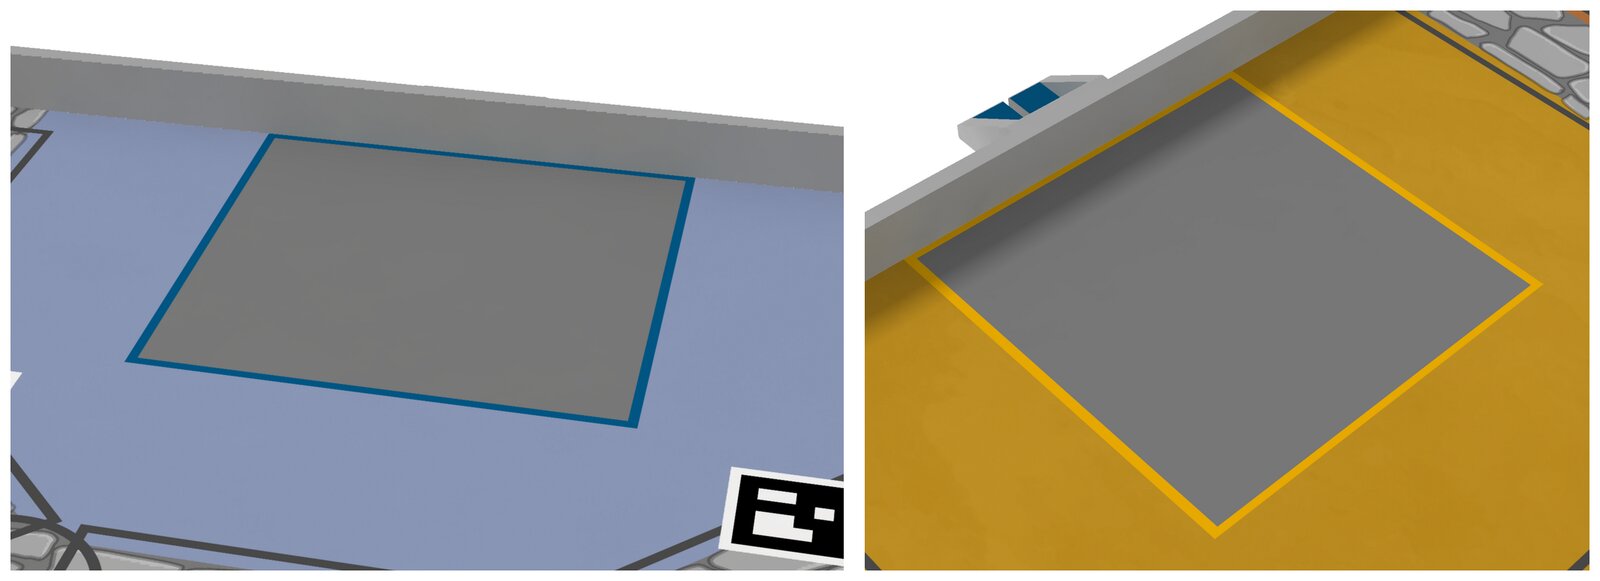 Les salles du trône, zones de départ et d’arrivée de 50 × 50 cm.
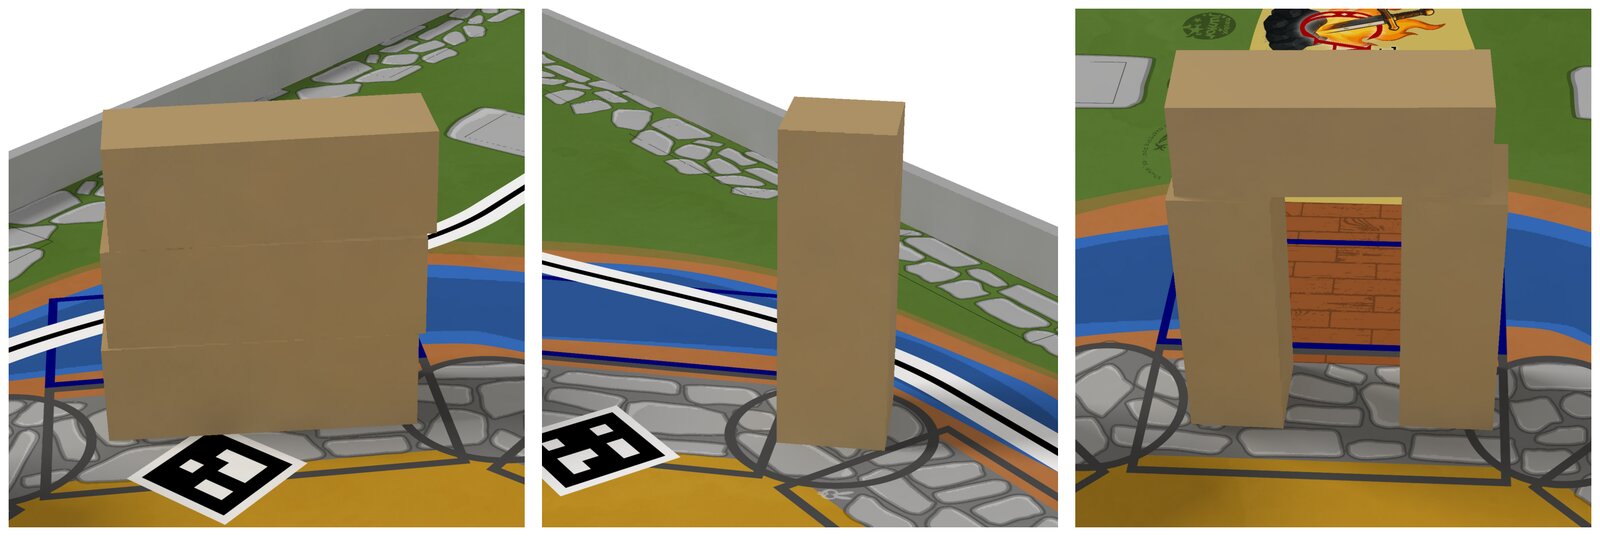 De gauche à droite : un mur, une tour et une porte.
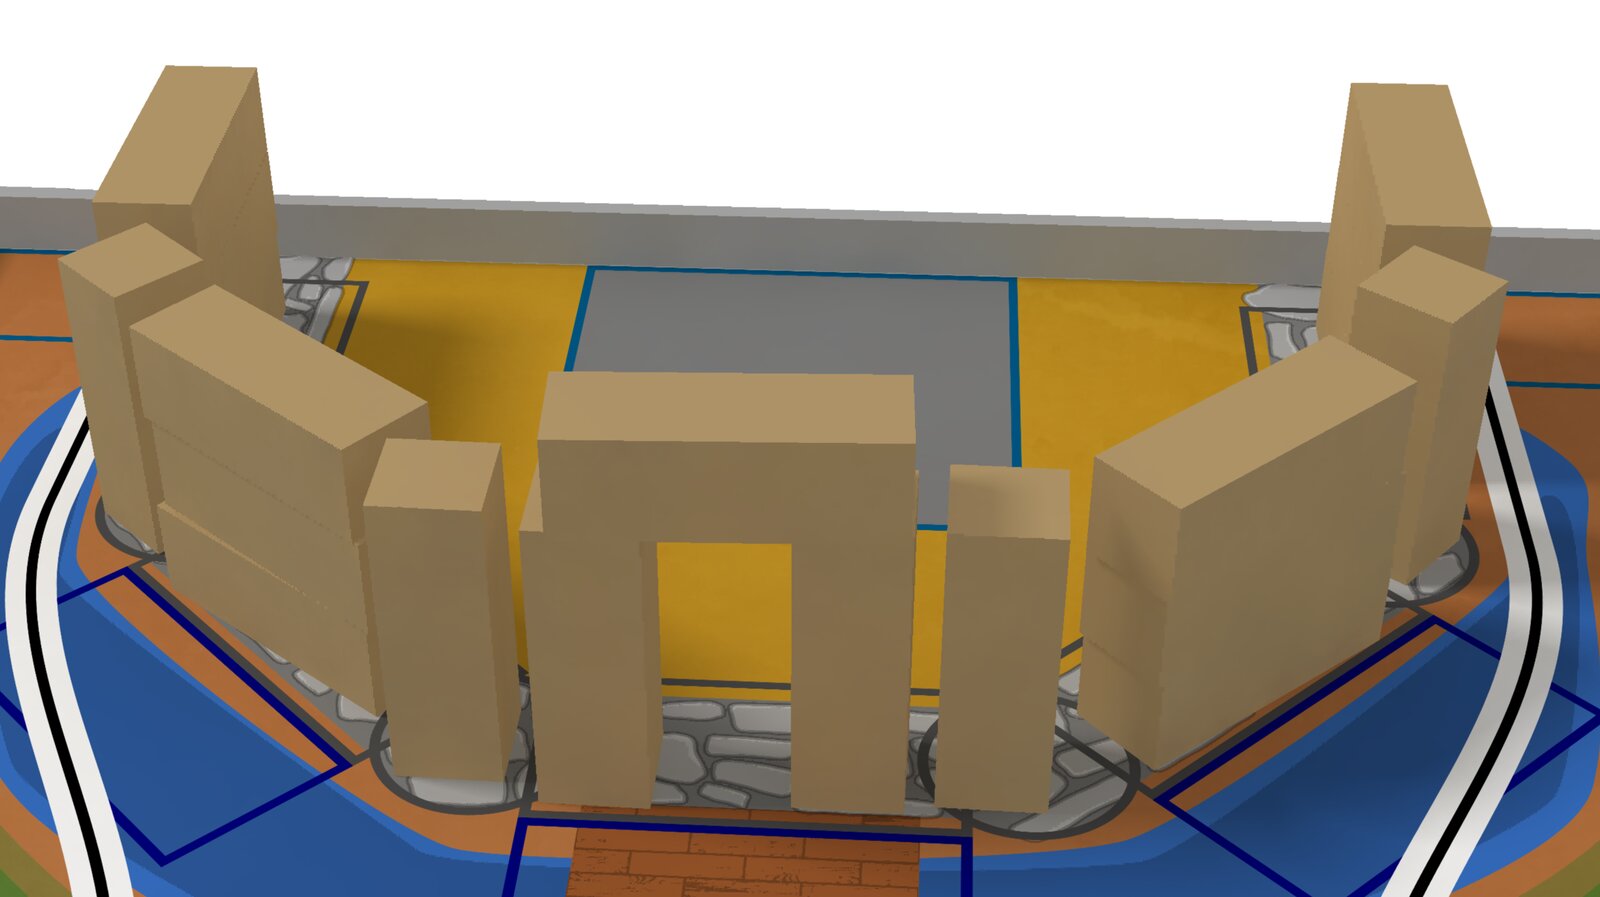 Un château complet, vu depuis le centre de la table.
