Objectif
Souder la carte du robot omnidirectionnel, que j’ai conçue à la fin de l’été. Je l’avais reçue depuis longtemps, mais je n’avais pas encore pris le temps de la souder.
La carte est basée sur un ESP32-S3. Le PCB a été produit chez AISLER.
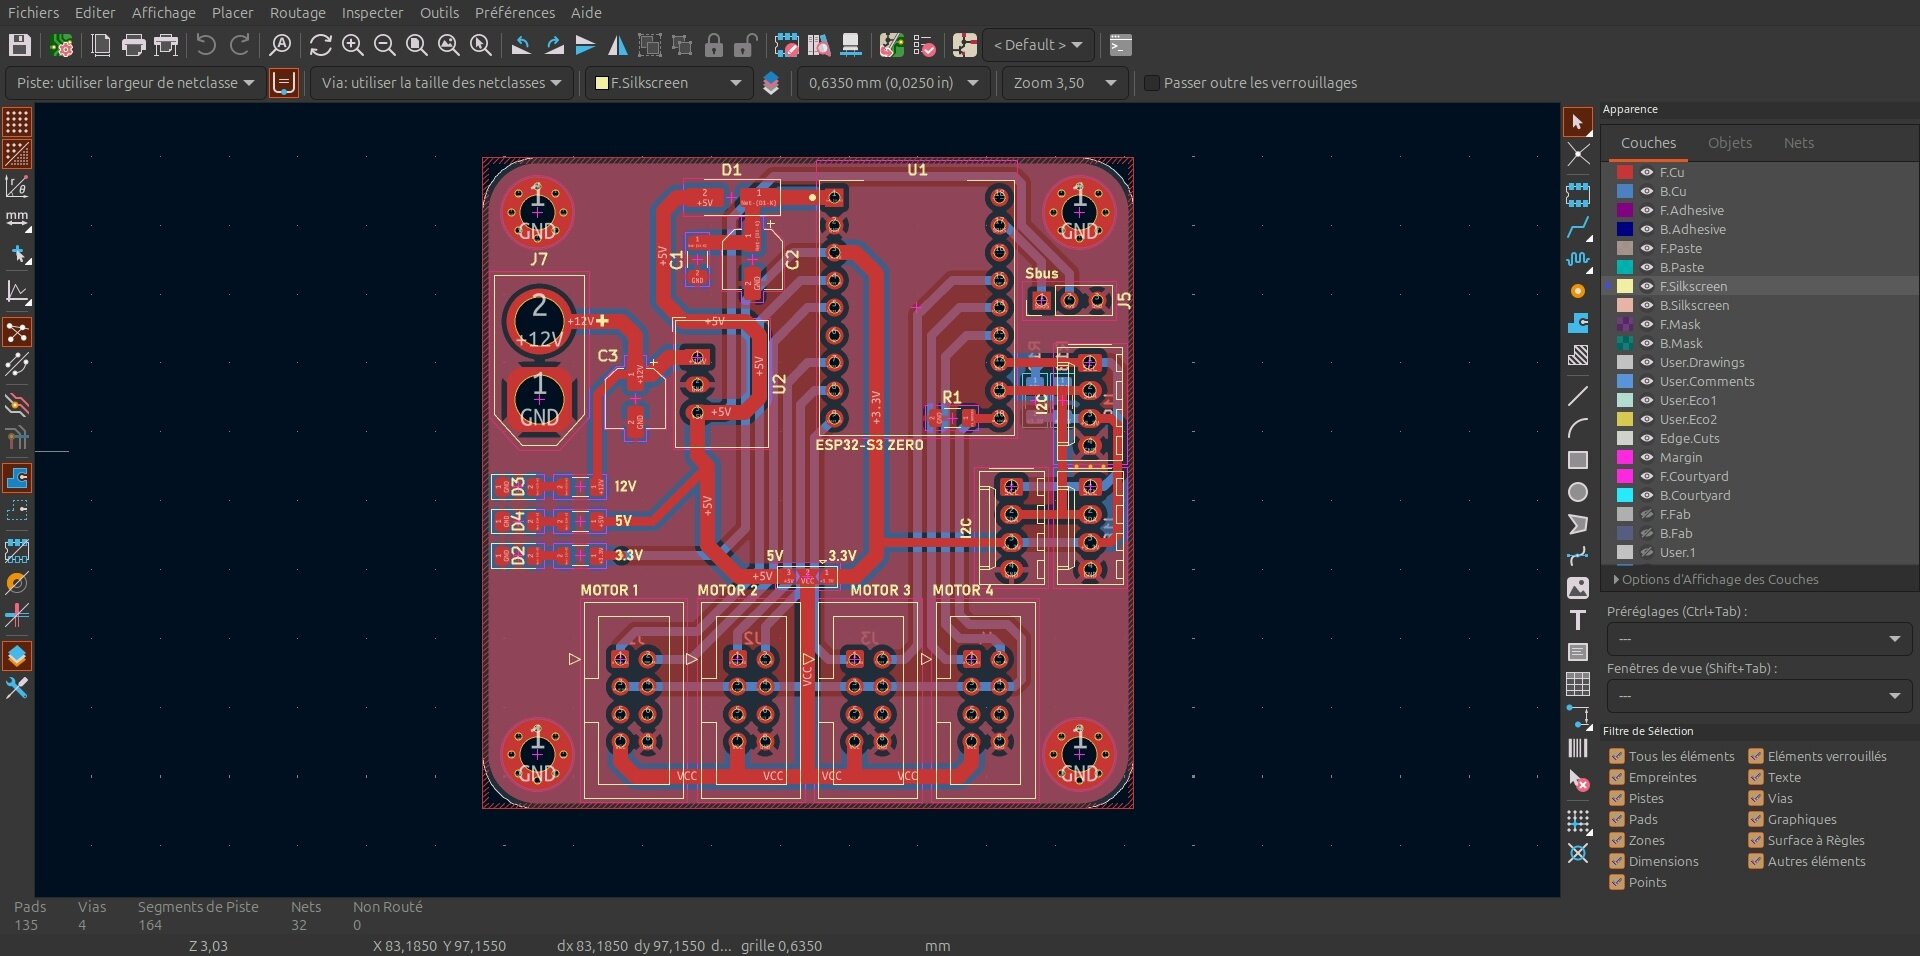 Le routage de la carte sous KiCad.
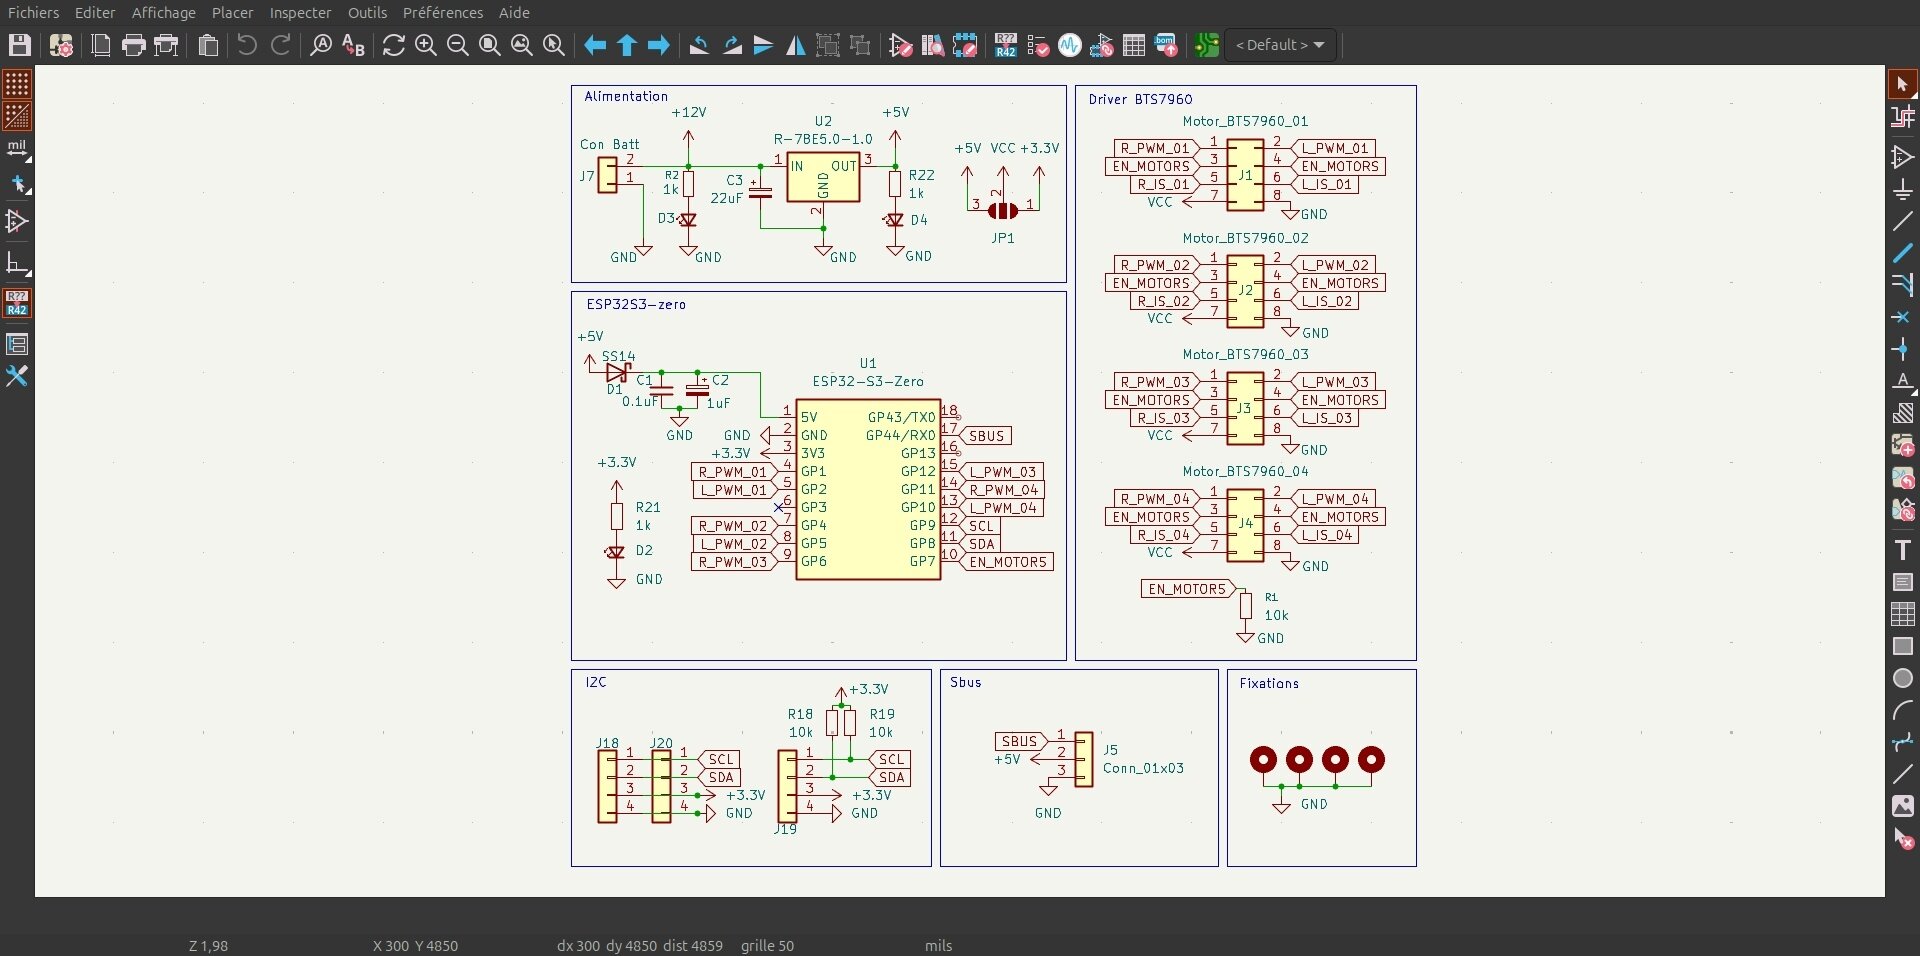 Le schéma : alimentation 12 V vers 5 V, ESP32-S3 Zero, quatre connecteurs pour drivers BTS7960, I2C et Sbus.
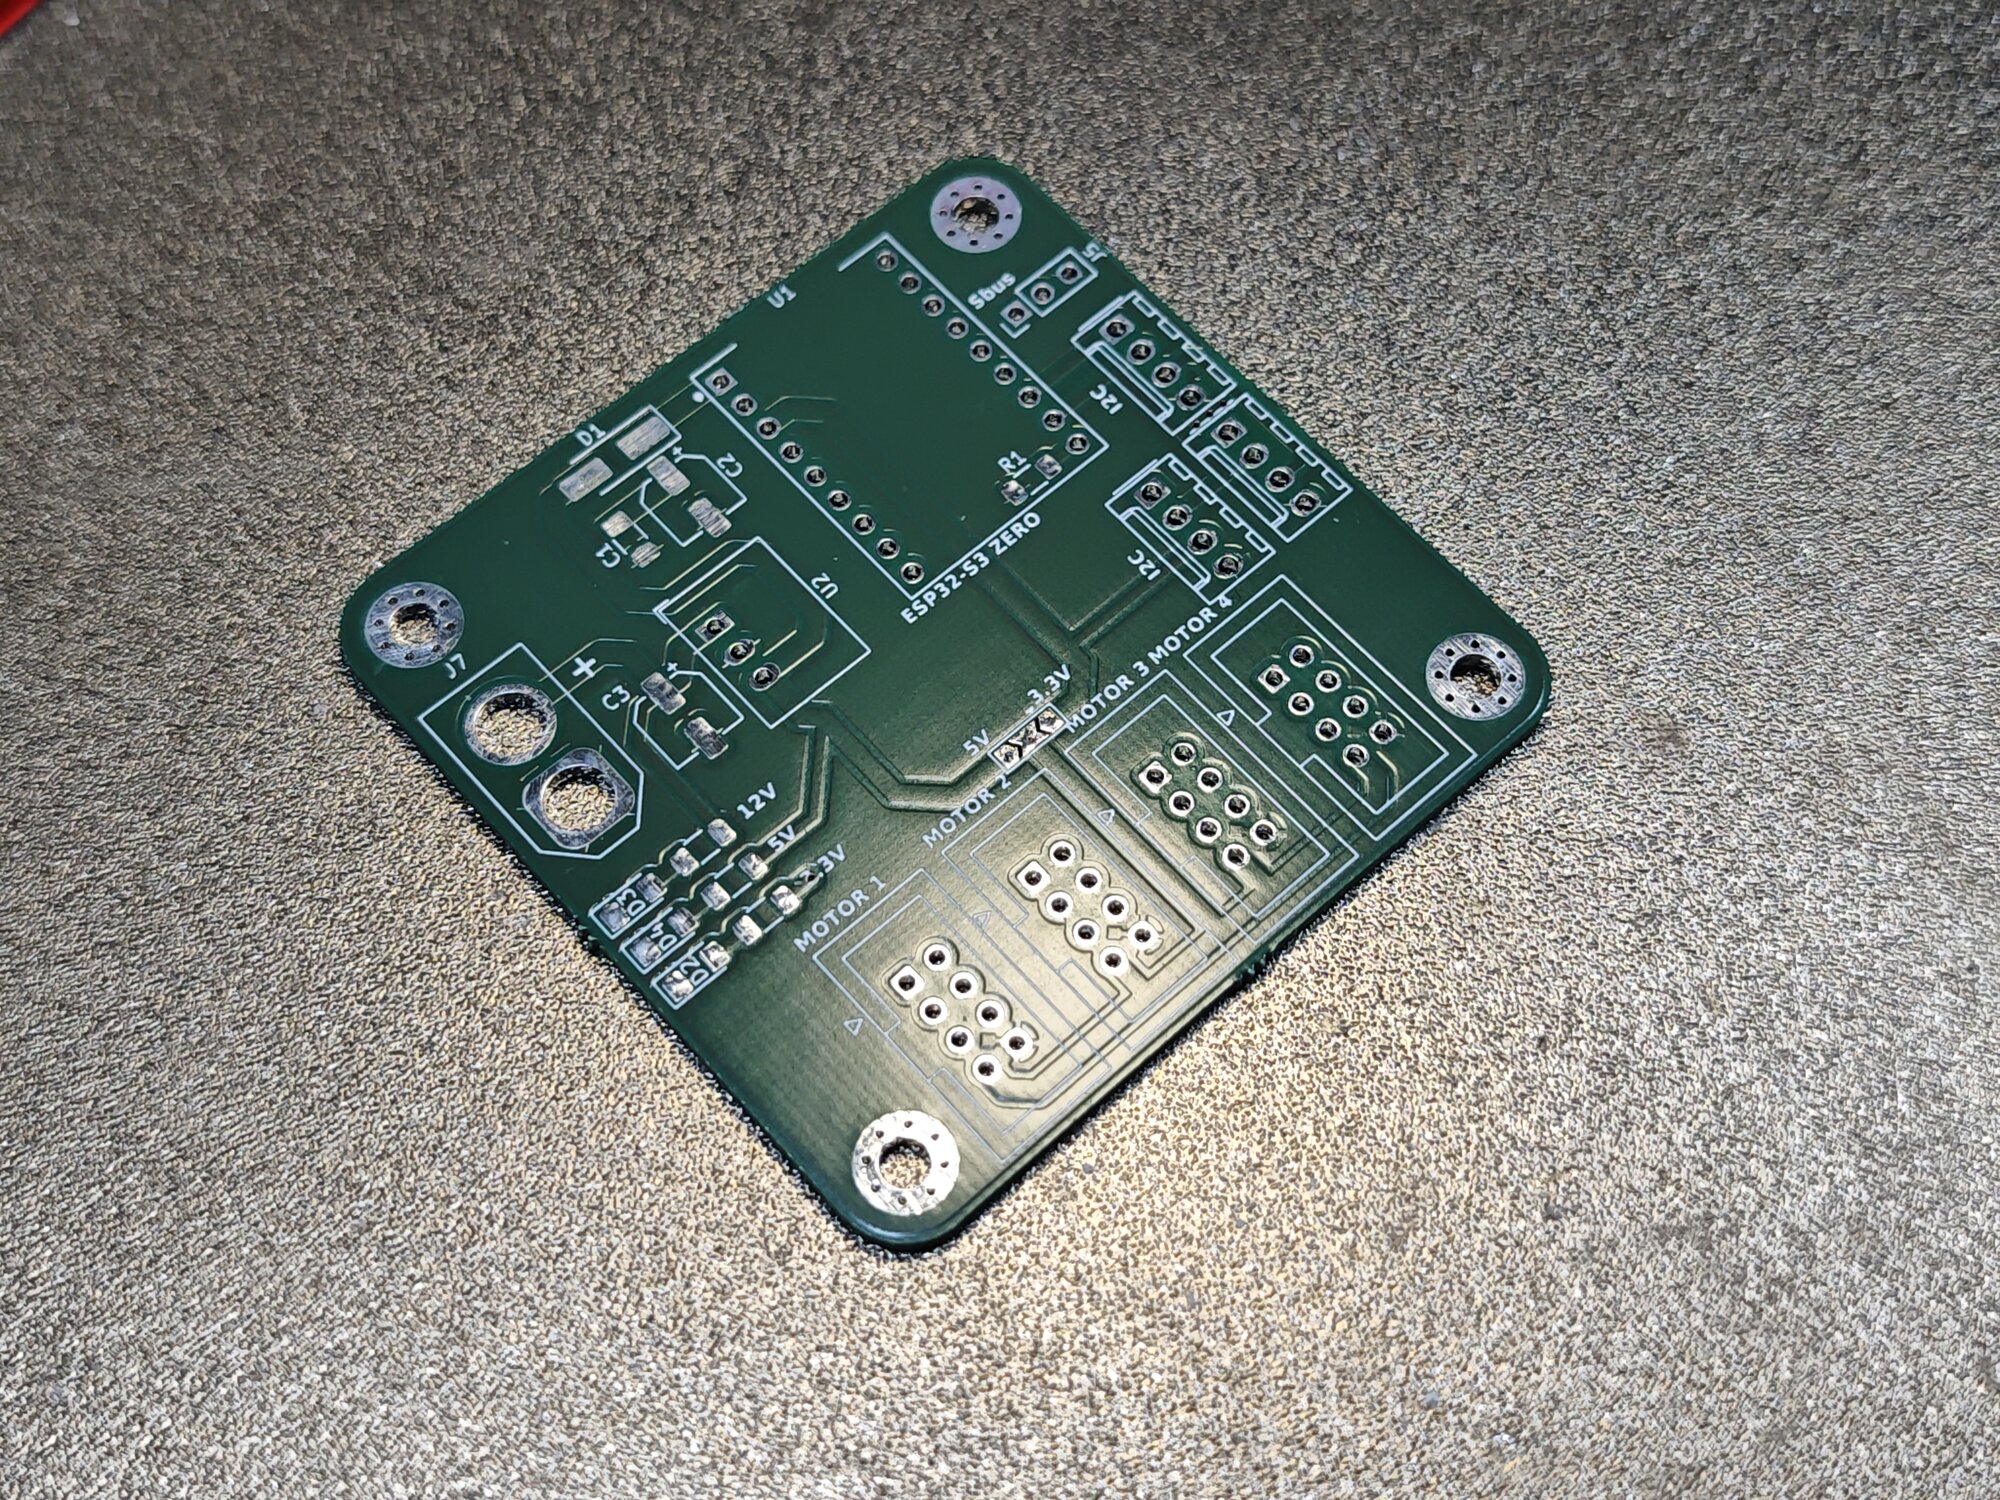 La carte nue, à la sortie de l’emballage.
Le principe
J’imprime le pochoir de pâte à braser avec Stenchill, l’outil dont j’ai déjà parlé dans un précédent article. Il transforme les fichiers Gerber en pochoir imprimable en 3D. Avec ce pochoir sur mesure, j’applique la pâte à braser, puis je place les composants CMS.
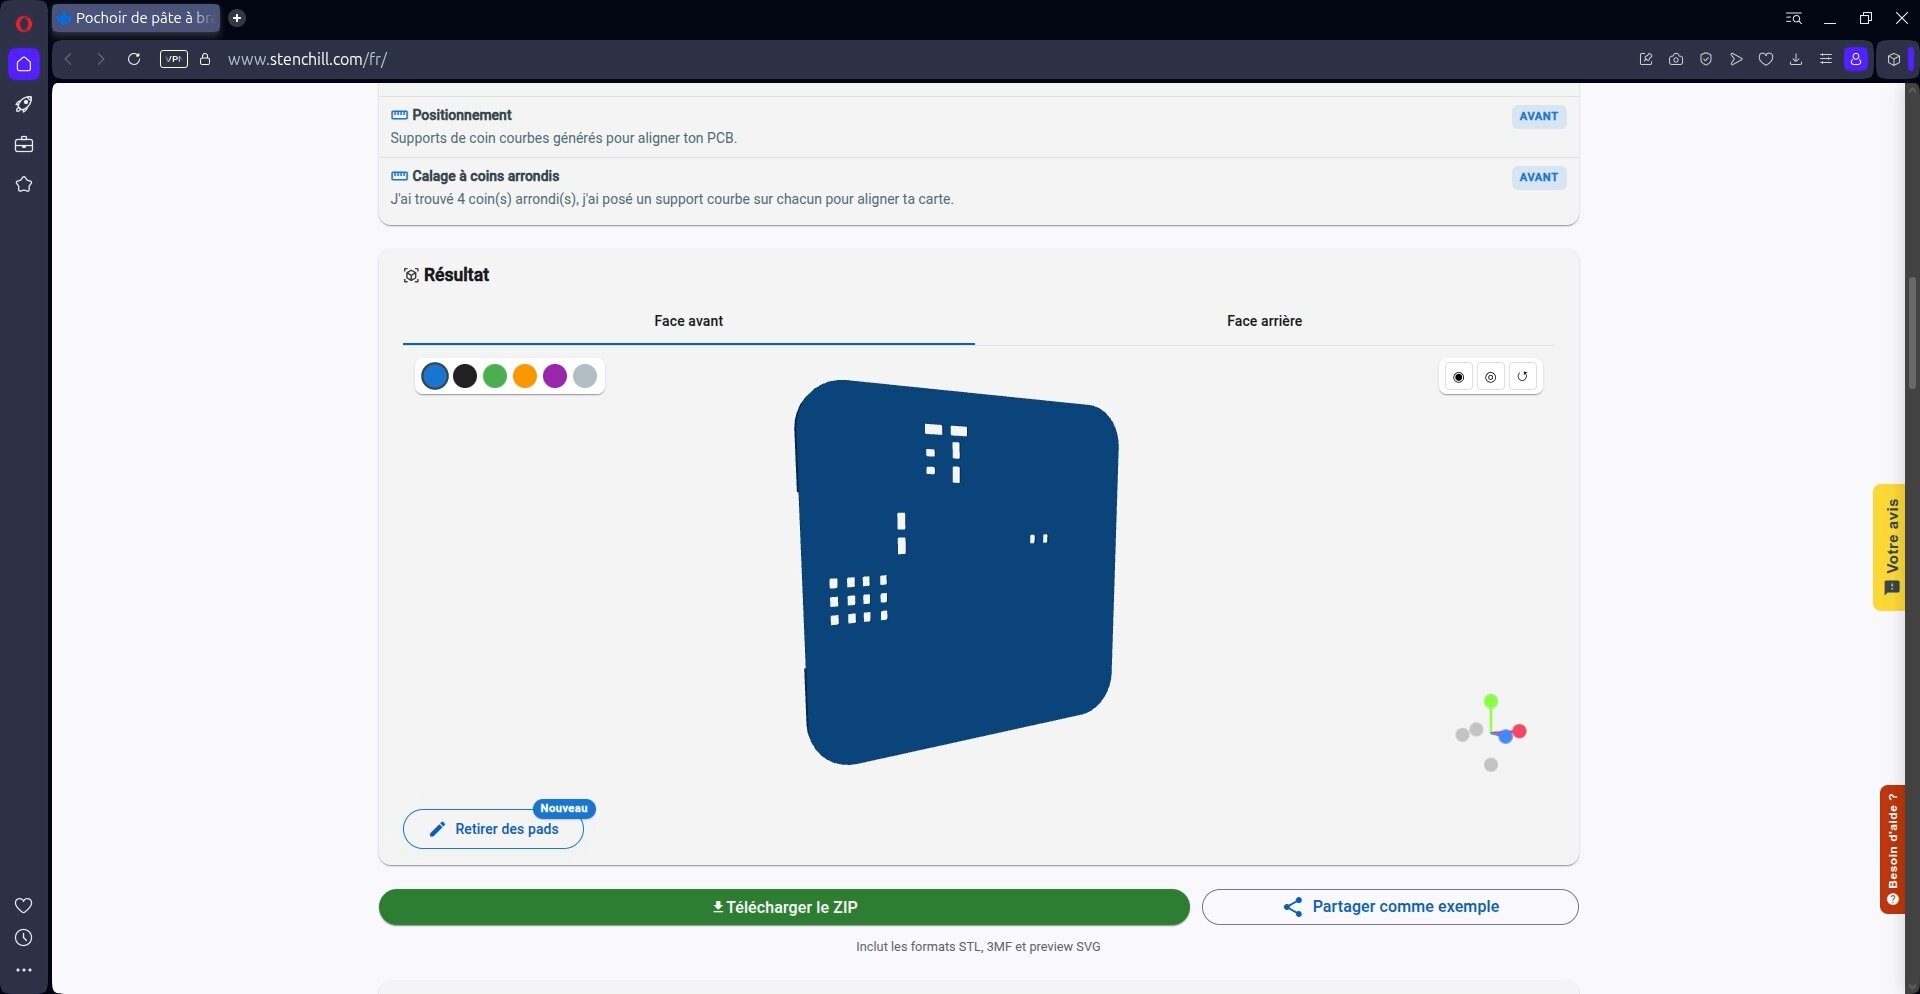 Le pochoir généré par Stenchill, face avant, avec ses supports de coin pour caler la carte.
Avant de commencer, je rassemble tous les composants CMS dont j’ai besoin.
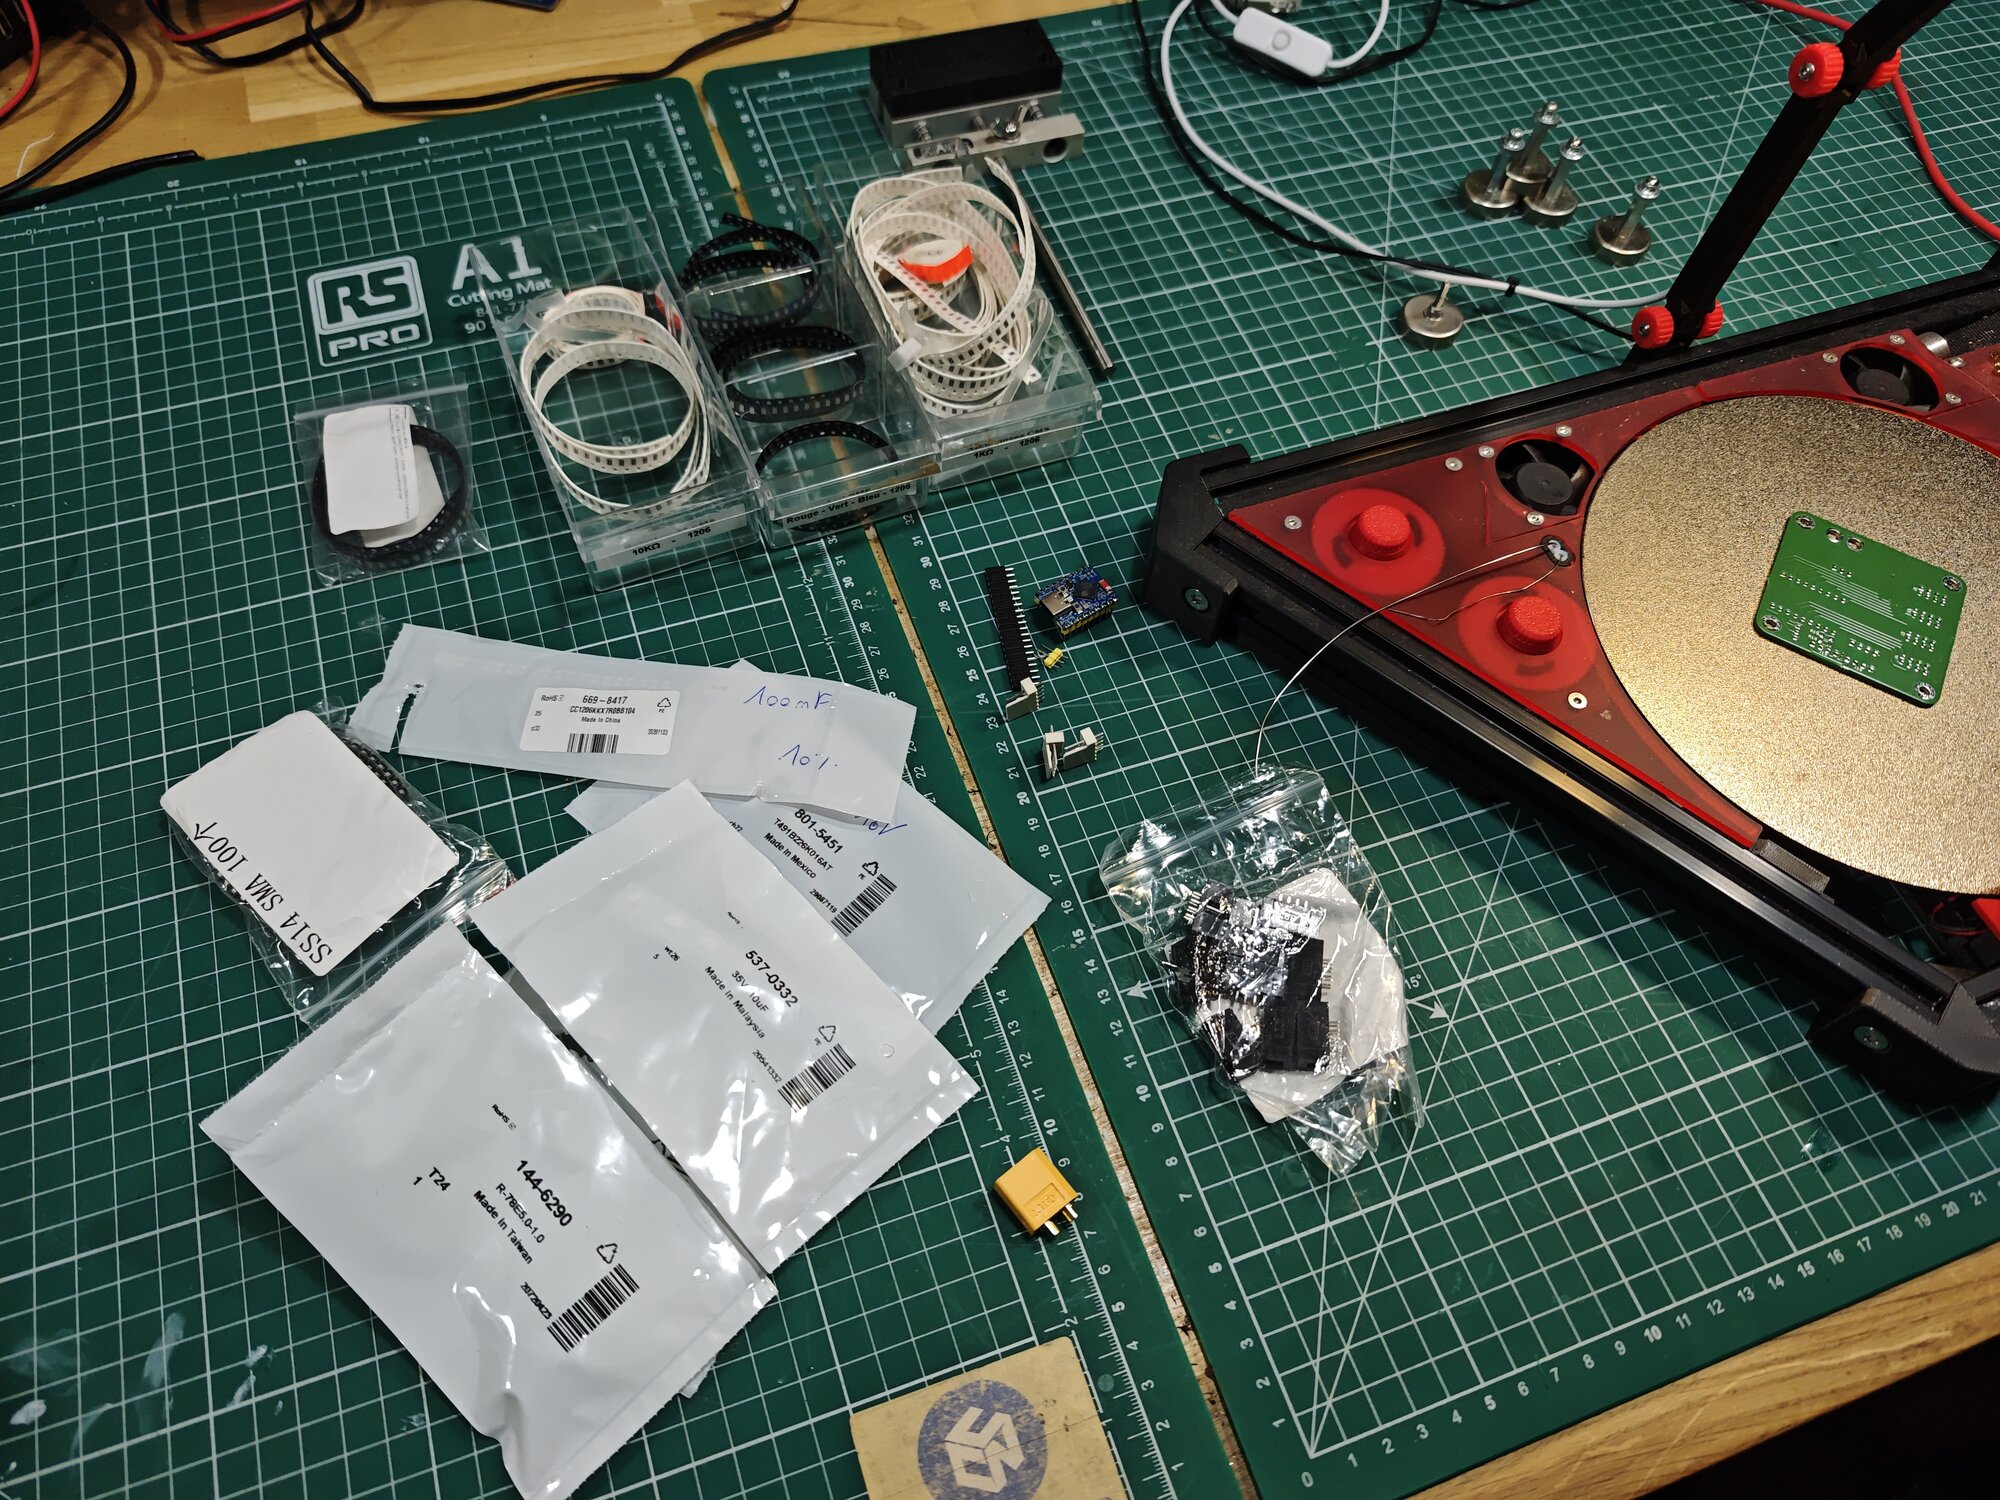 Les composants préparés : résistances et LED en bande, diode SS14, régulateur R-78E5.0-1.0, connecteurs.
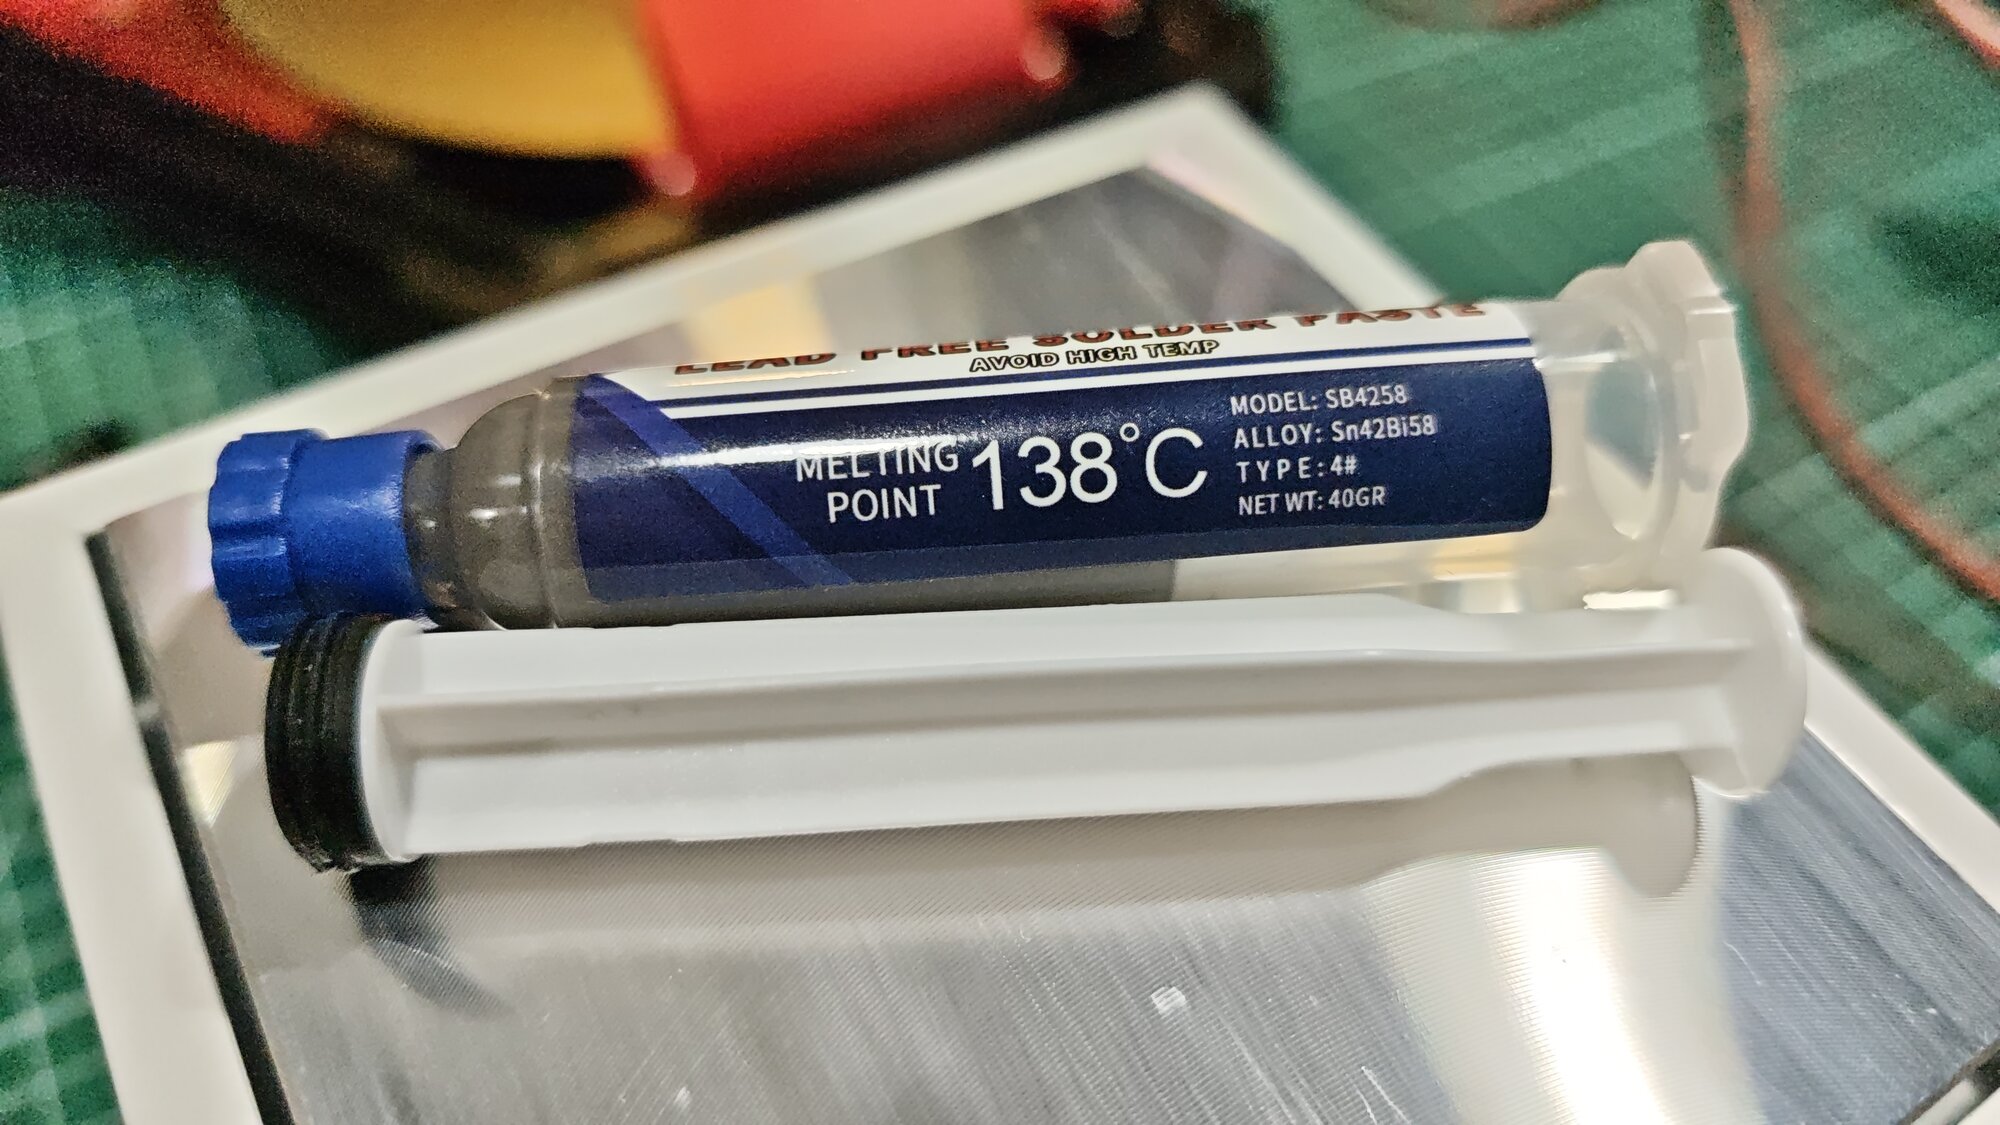 La pâte à braser : Sn42Bi58, point de fusion 138 °C.
Impression du pochoir en buse 0,2 mm
J’ai reçu une buse de 0,2 mm il y a peu, et je l’utilise pour ce pochoir. Mes précédents essais avec Stenchill étaient en buse 0,4 mm. Les composants de cette carte sont en 1206, assez gros, et la buse 0,4 mm fonctionnait déjà très bien. La buse 0,2 mm devrait quand même être plus précise.
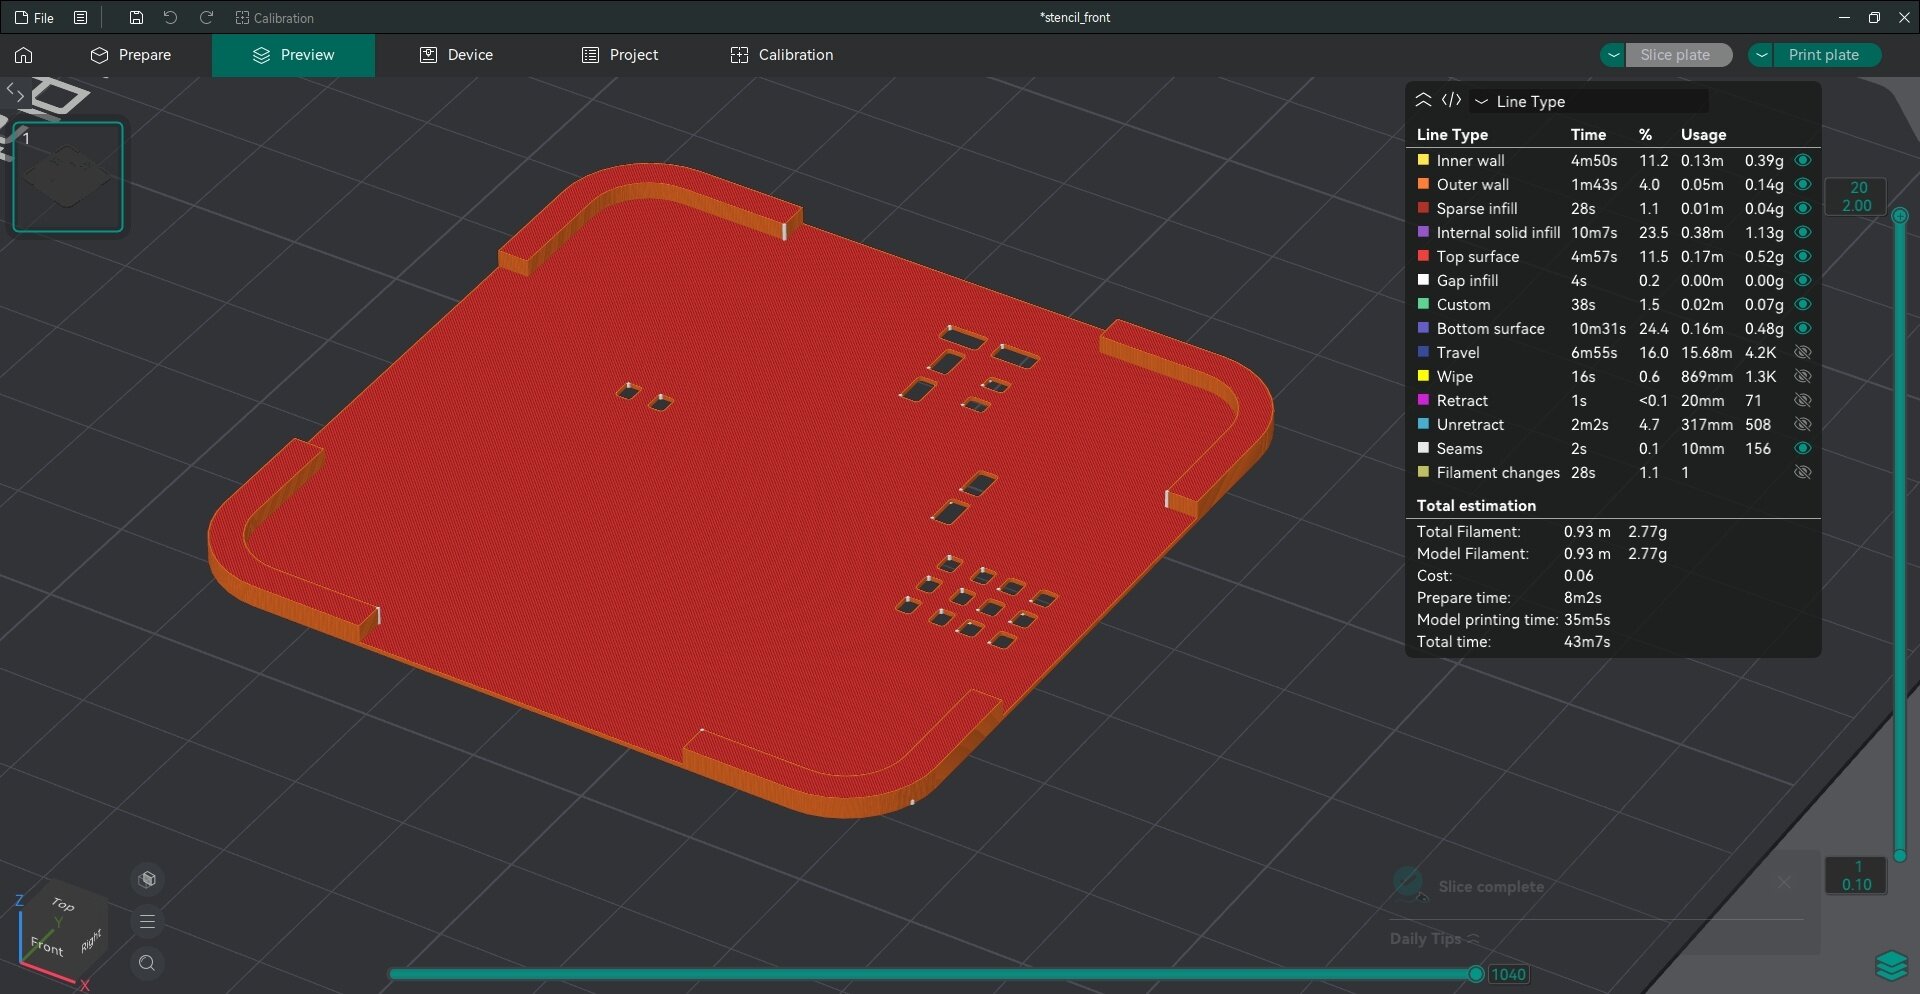 Le tranchage : couches de 0,1 mm, 43 min d’impression, 2,77 g de filament.
J’imprime sur un plateau lisse.
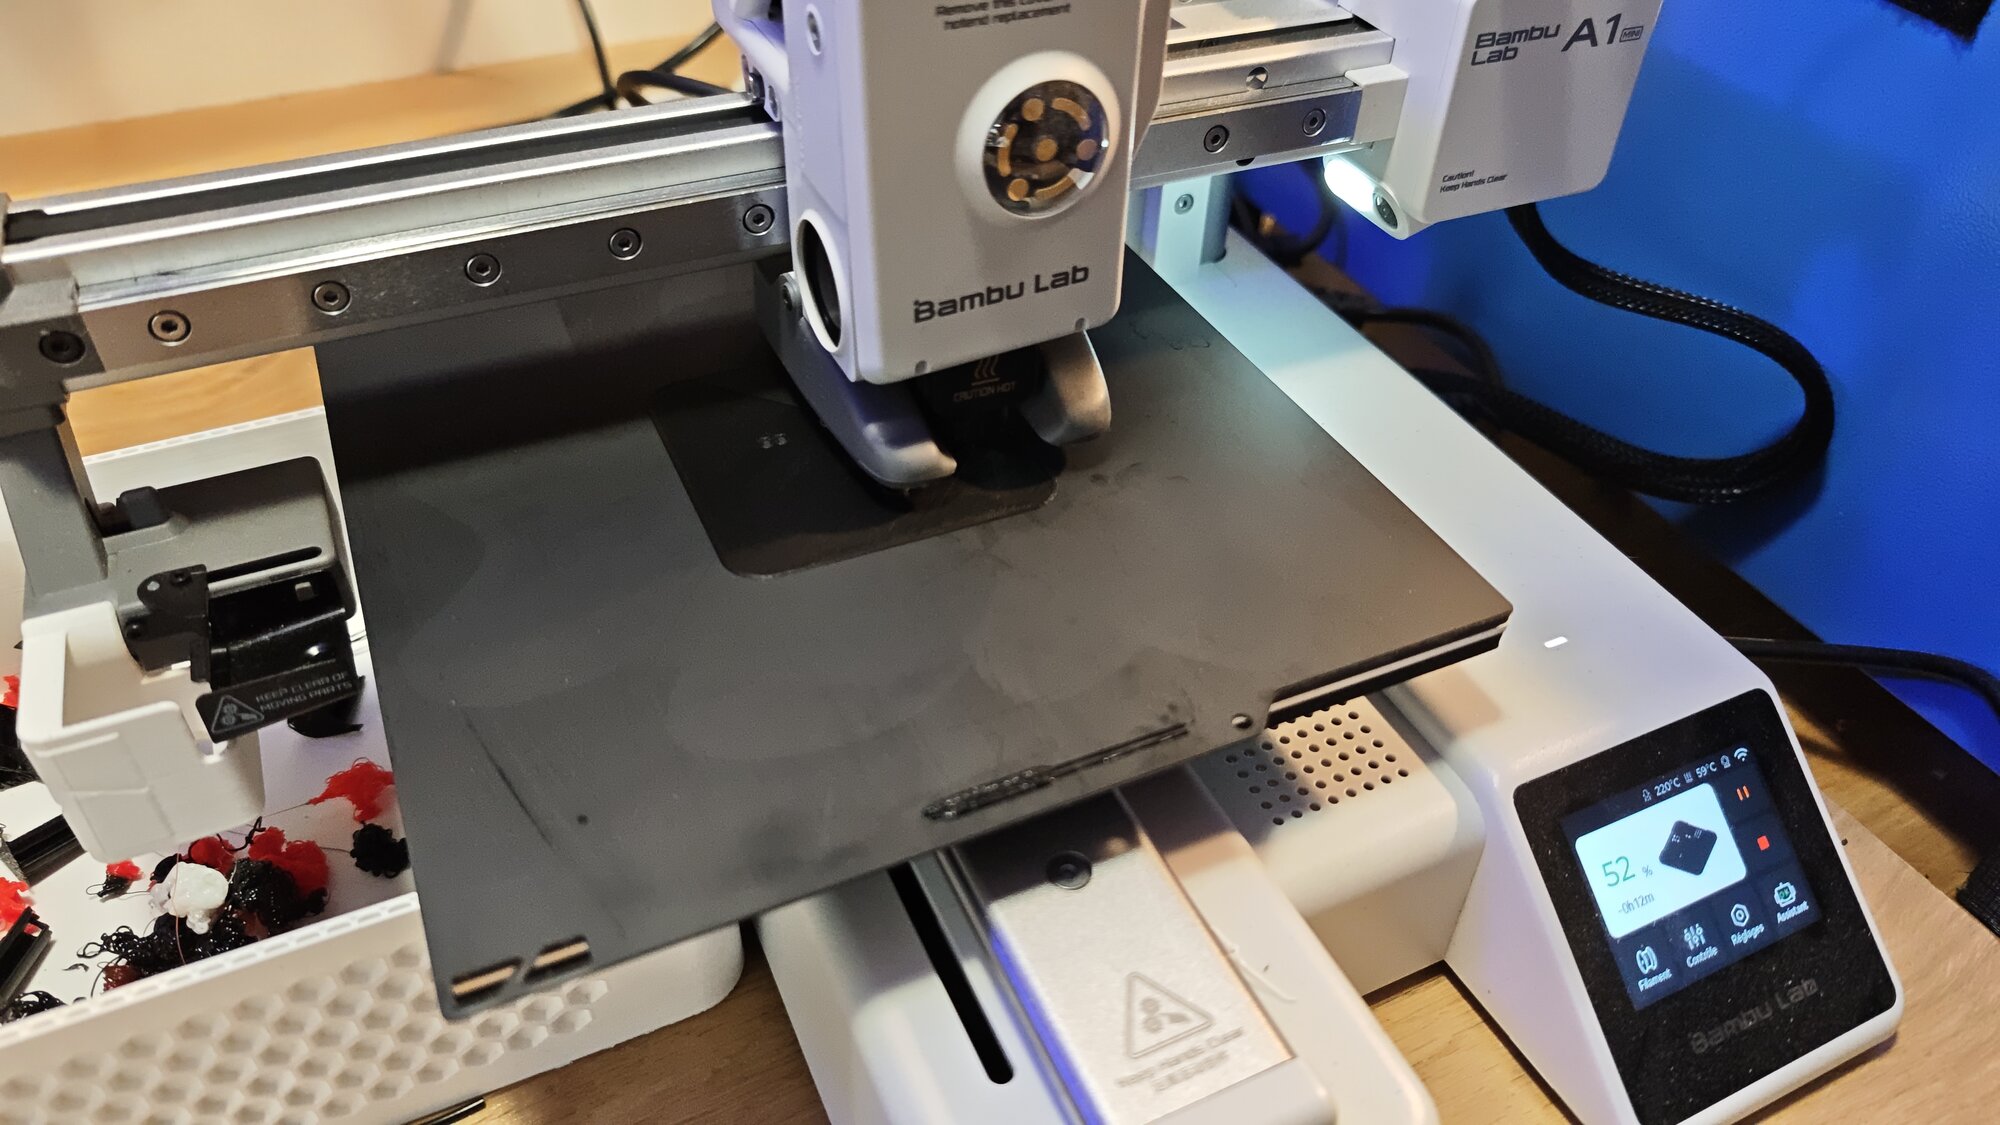 Impression en cours sur plateau lisse.
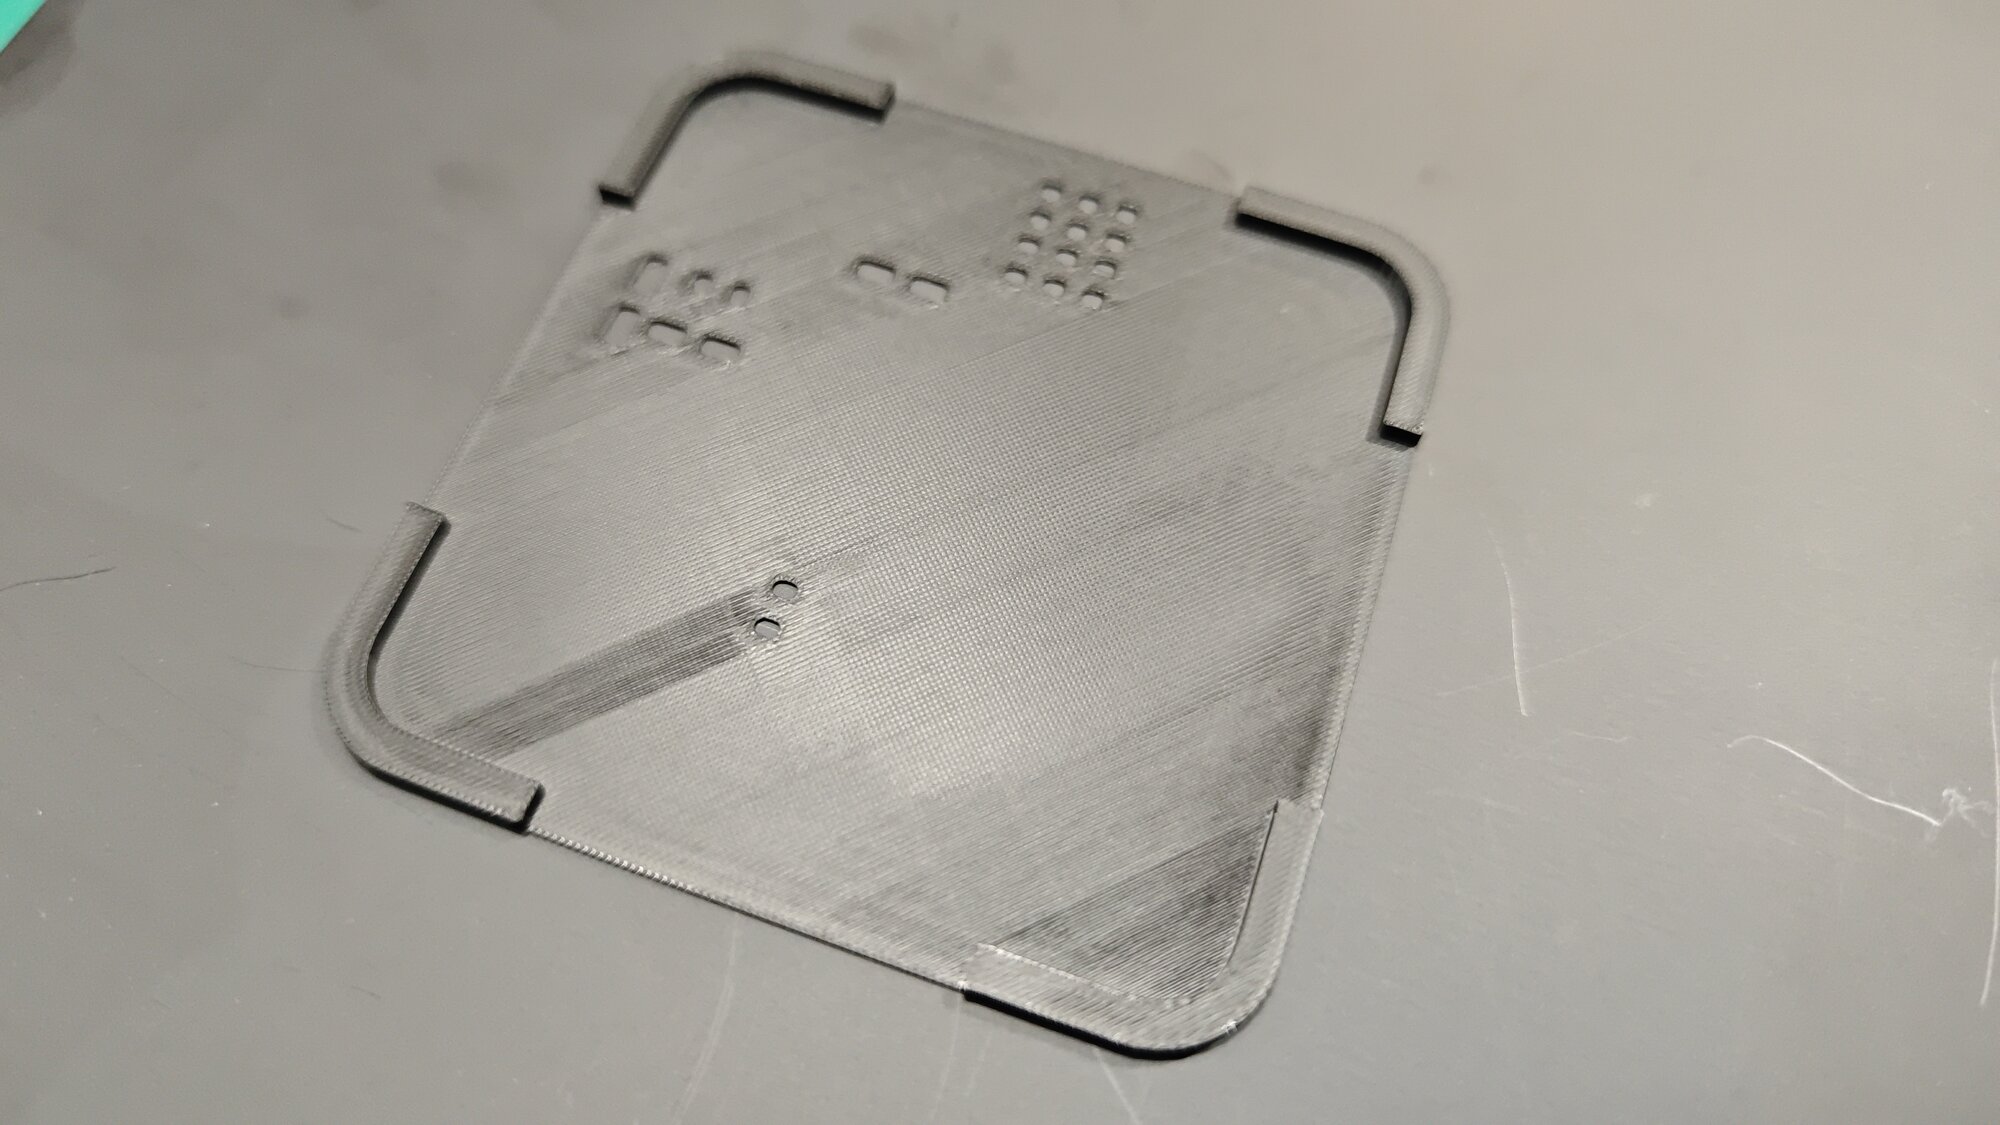 Le pochoir sur le plateau, côté supports de coin.
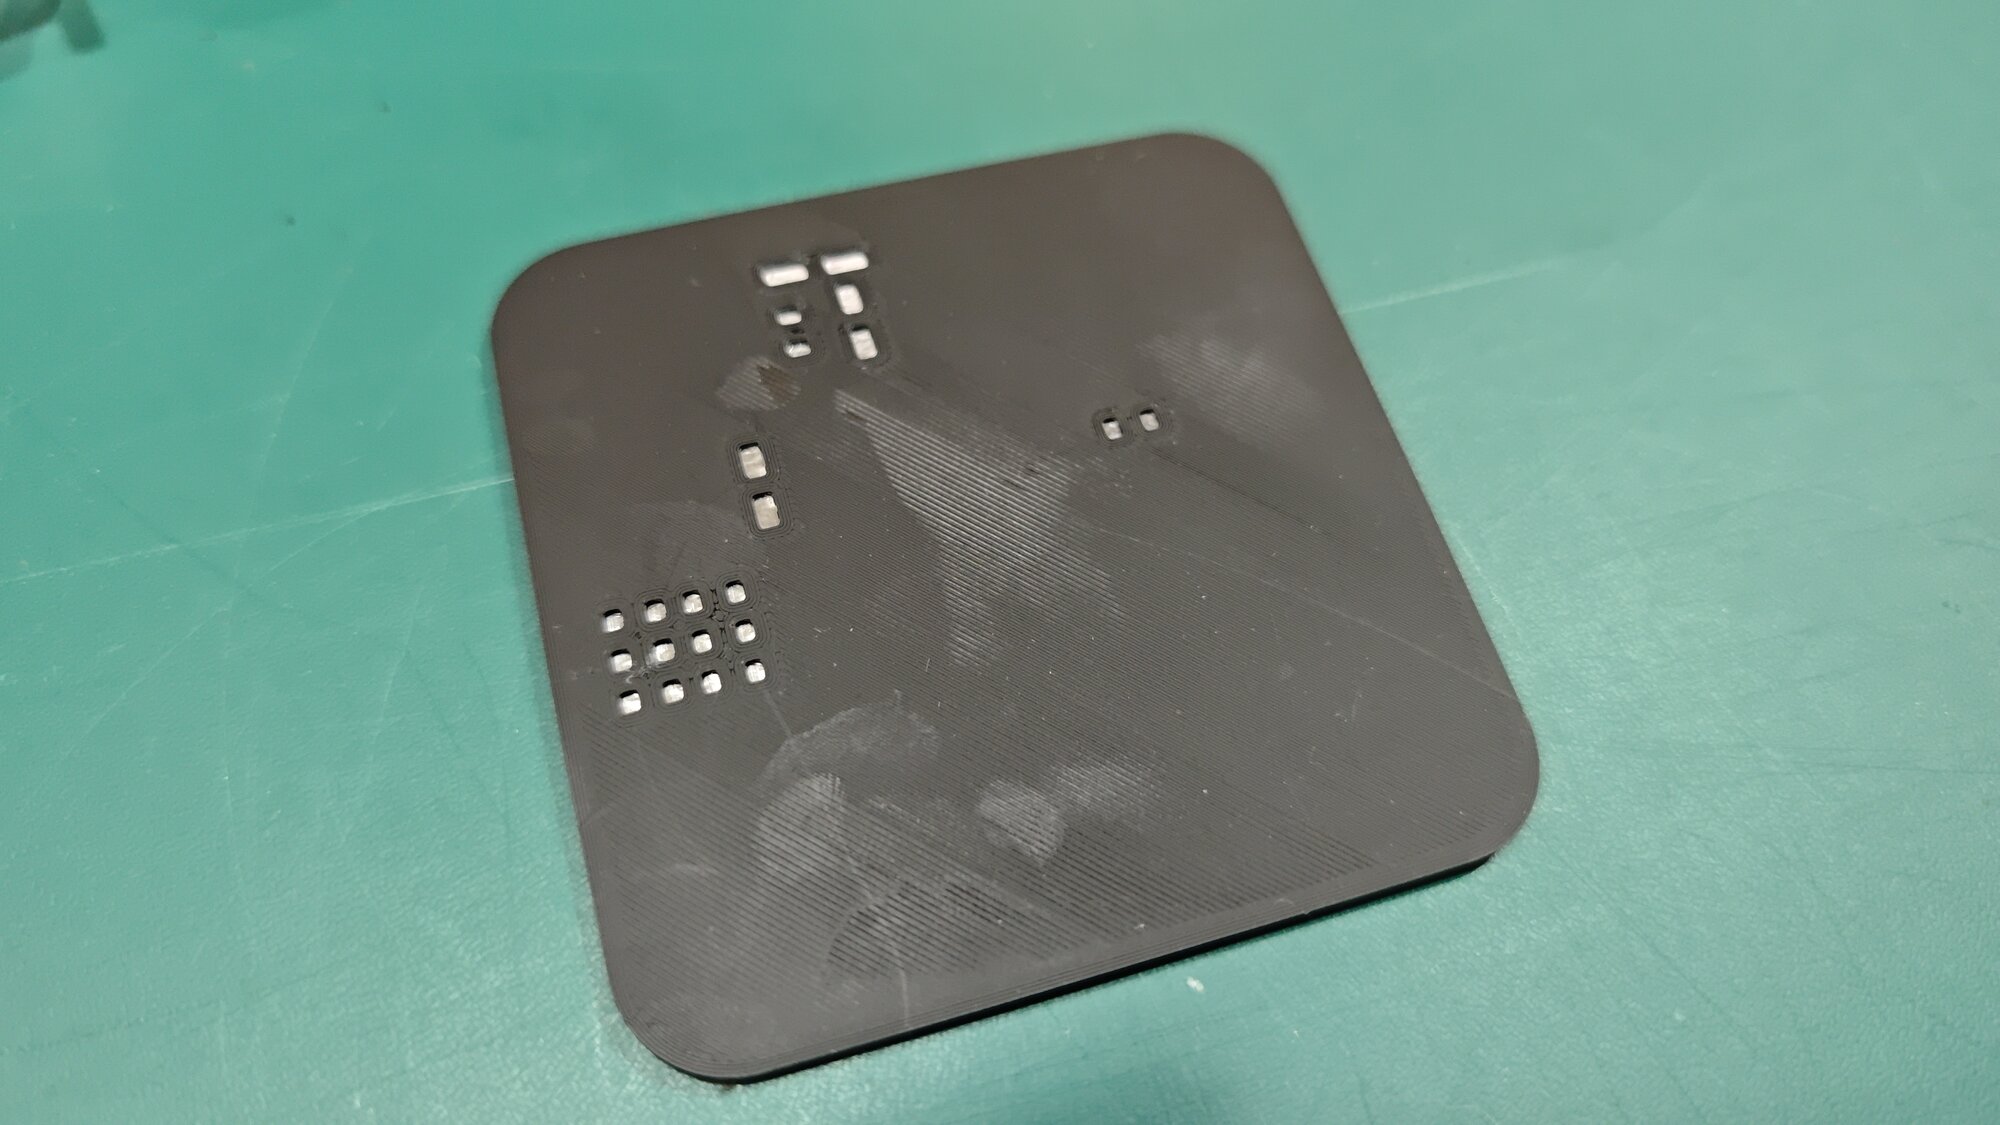 La face lisse du pochoir : les ouvertures des pads sont nettes.
Le résultat en buse 0,2 mm est infiniment meilleur que ce que j’avais obtenu en 0,4 mm. Je ne sais pas si l’outil a évolué entre-temps, mais en tout cas le pochoir est beaucoup plus précis.
Pâte à braser et soudure des CMS
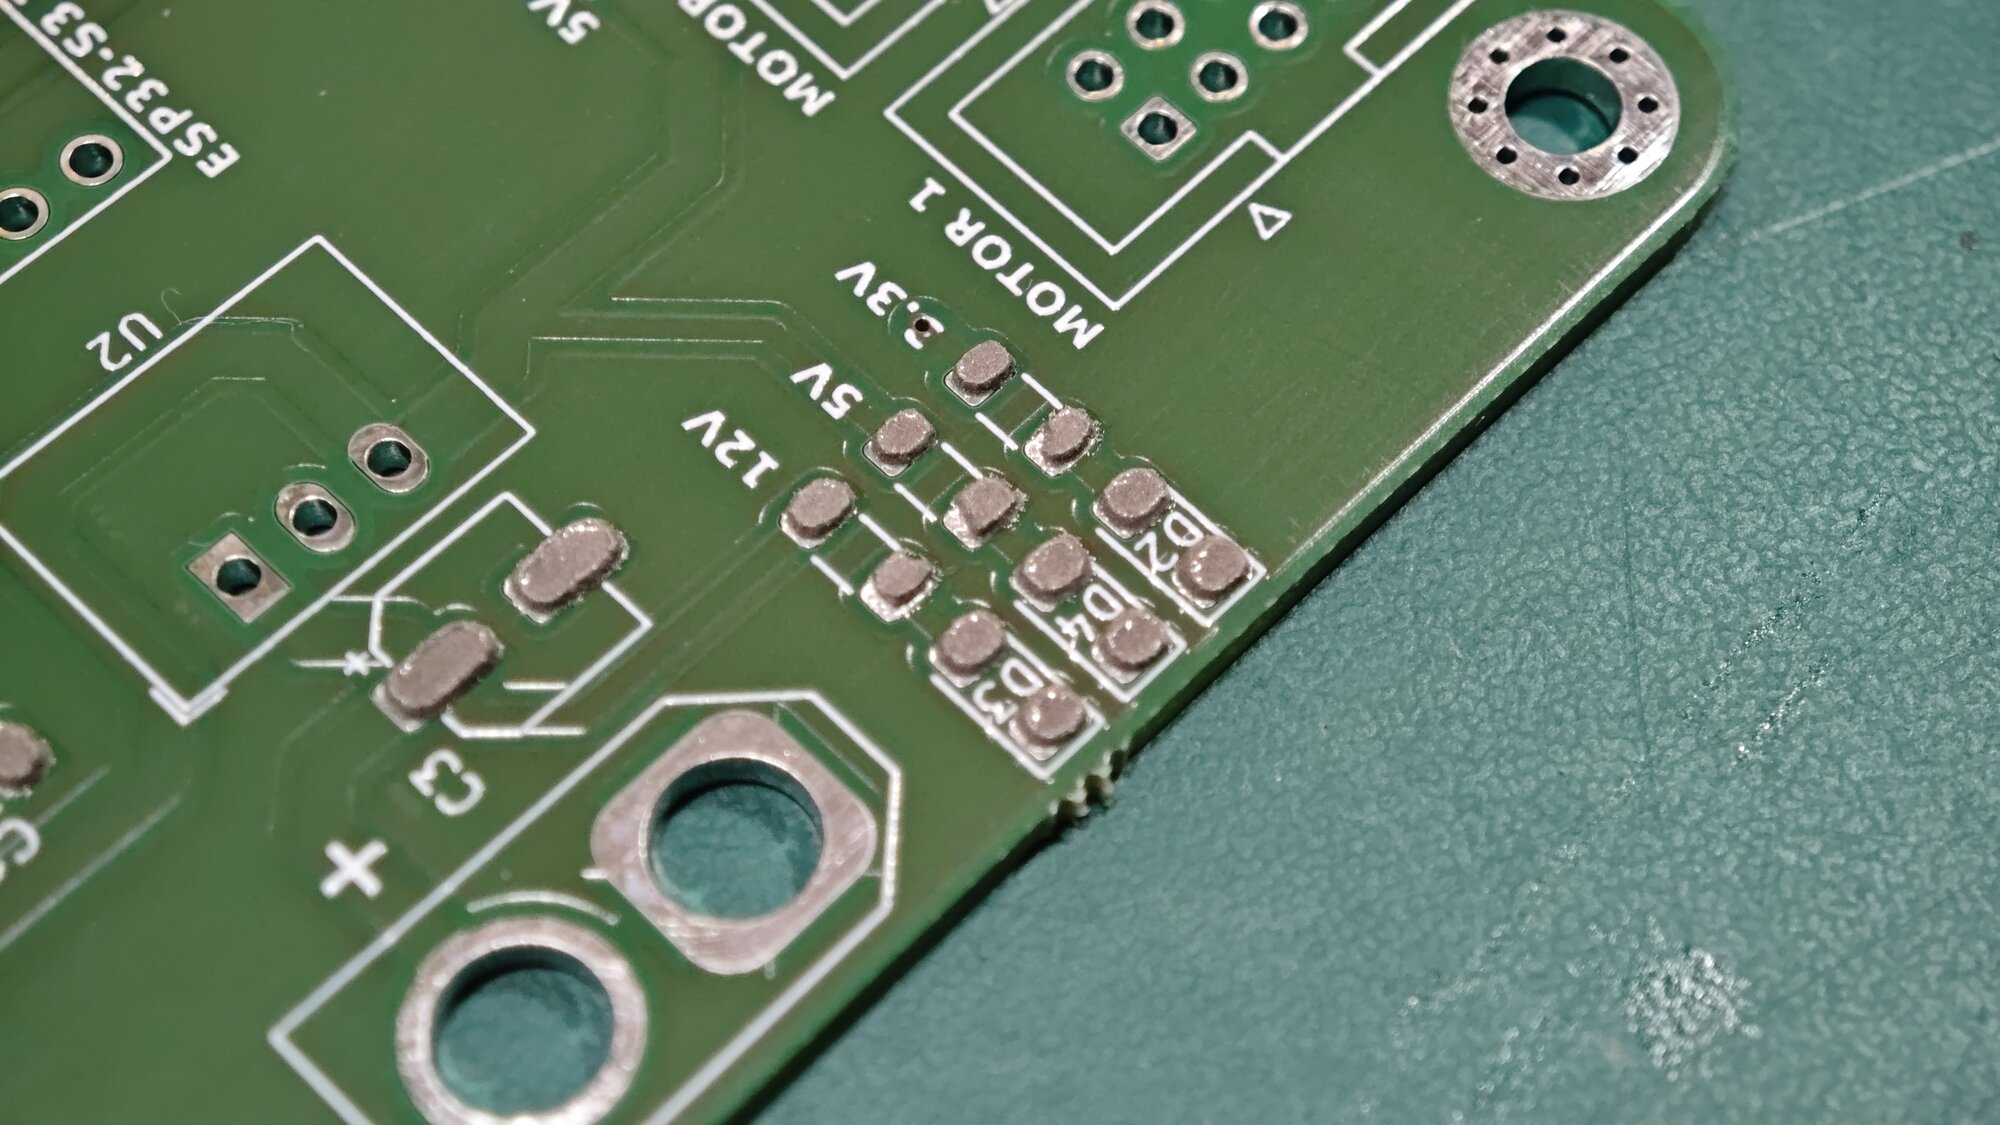 La pâte déposée au pochoir sur les pads.
Franchement, c’est pas mal. Le positionnement des dépôts est meilleur que ce que j’attendais. La buse 0,2 mm fonctionne clairement mieux que la 0,4 mm.
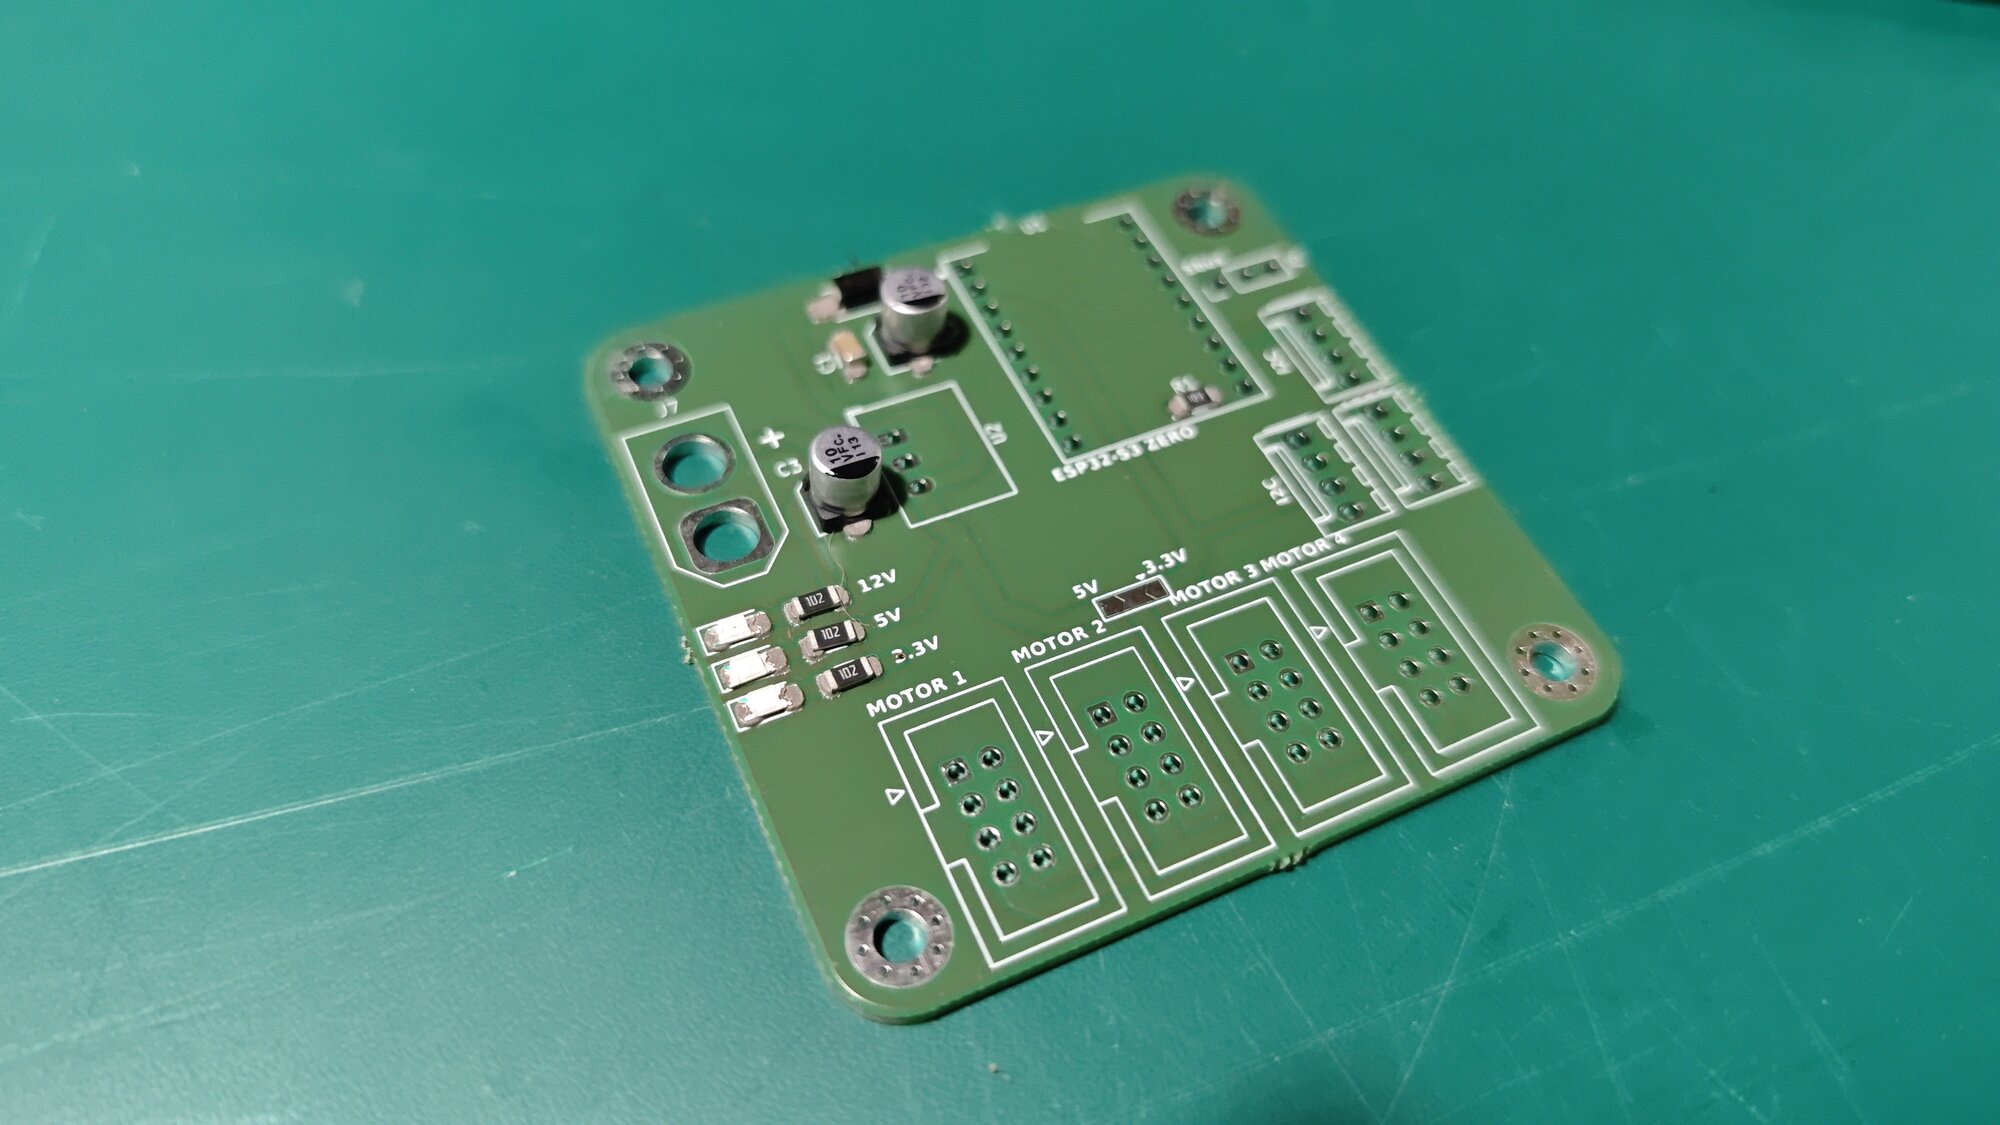 Les CMS soudés.
La refusion se fait sur une plaque chauffante à refusion, chauffée à 180 °C.
Je soude ensuite les composants traversants : connecteur XT, régulateur Recom, barrettes de l’ESP32-S3 Zero, connecteurs I2C, Sbus et moteurs.
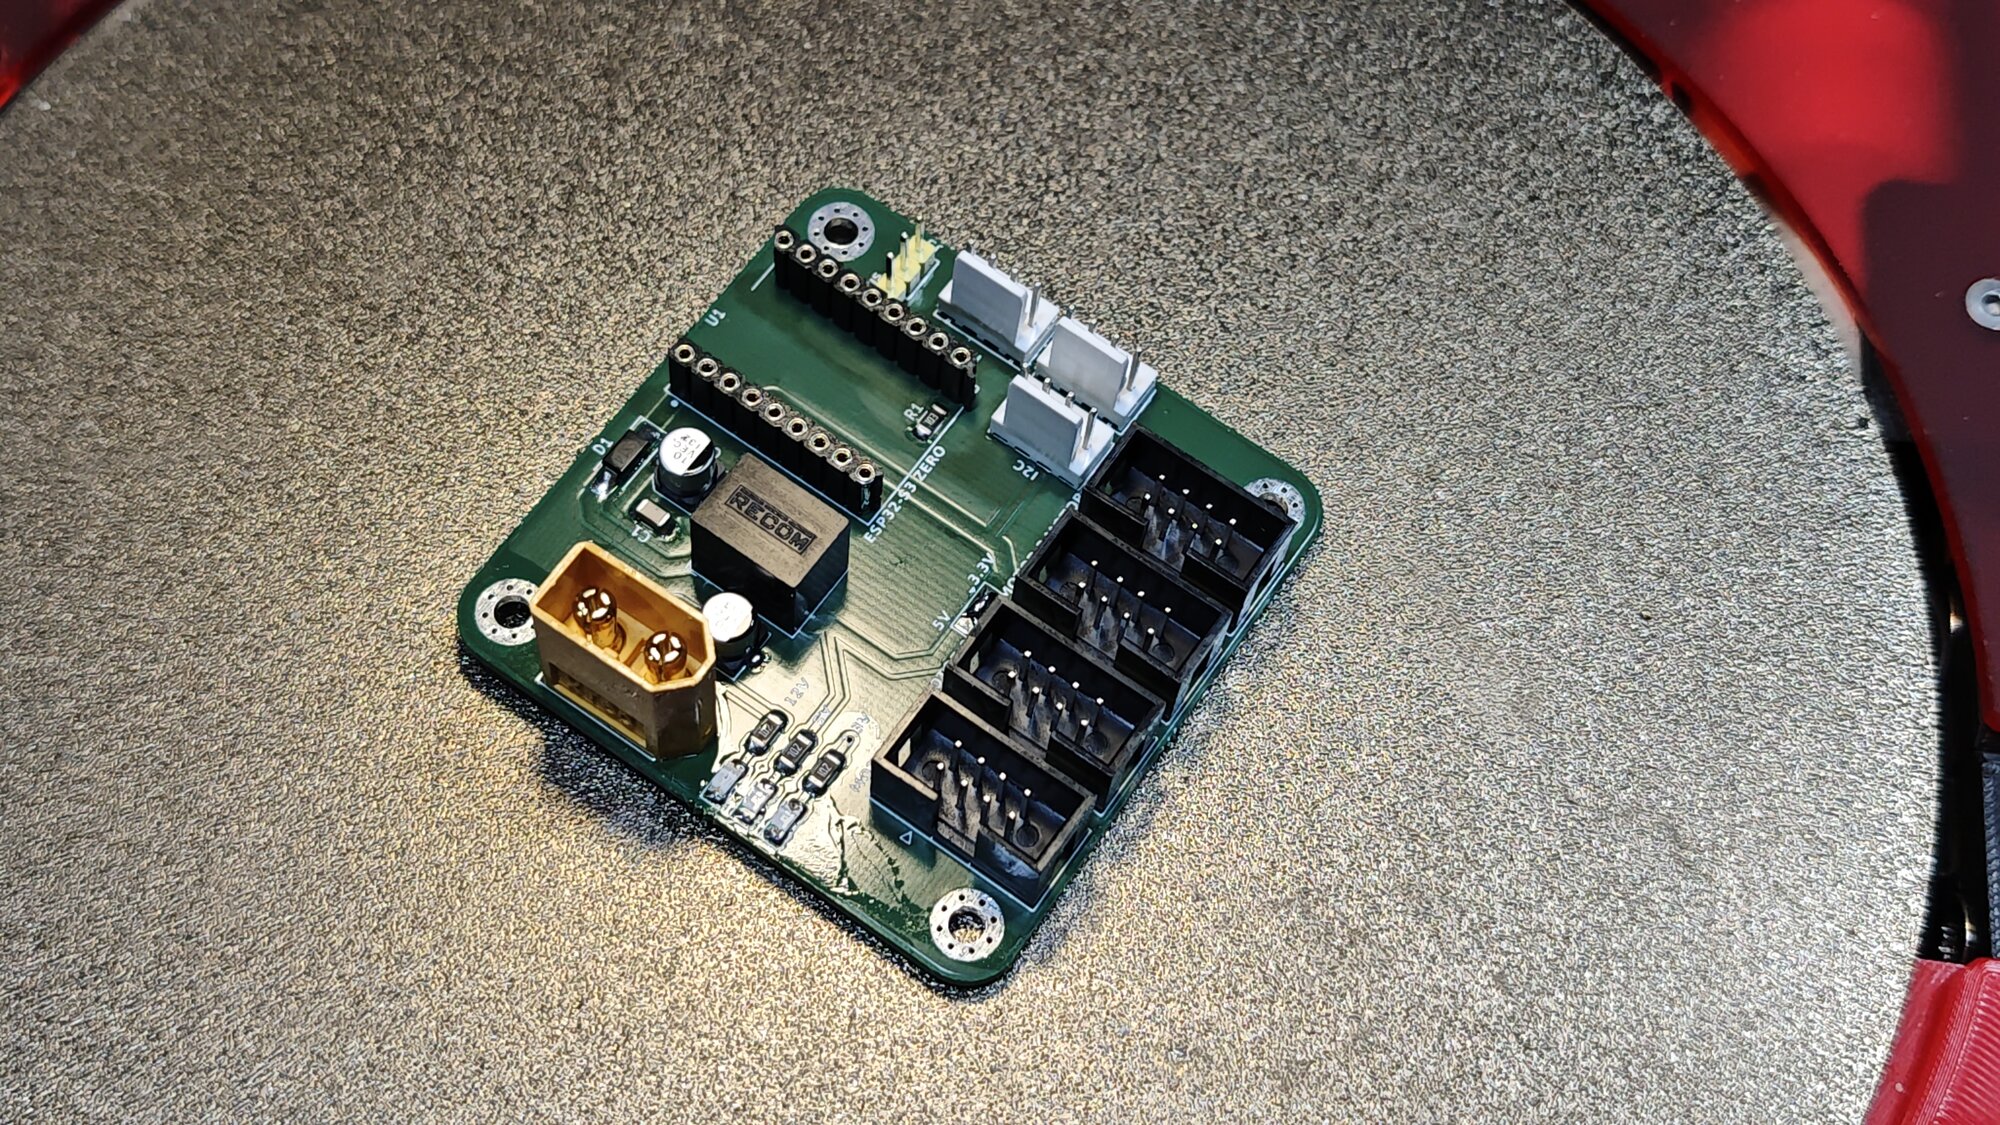 La carte soudée.
Test de la carte
La carte est soudée, je passe aux tests. Sous tension, les trois LED 12 V, 5 V et 3,3 V s’allument.
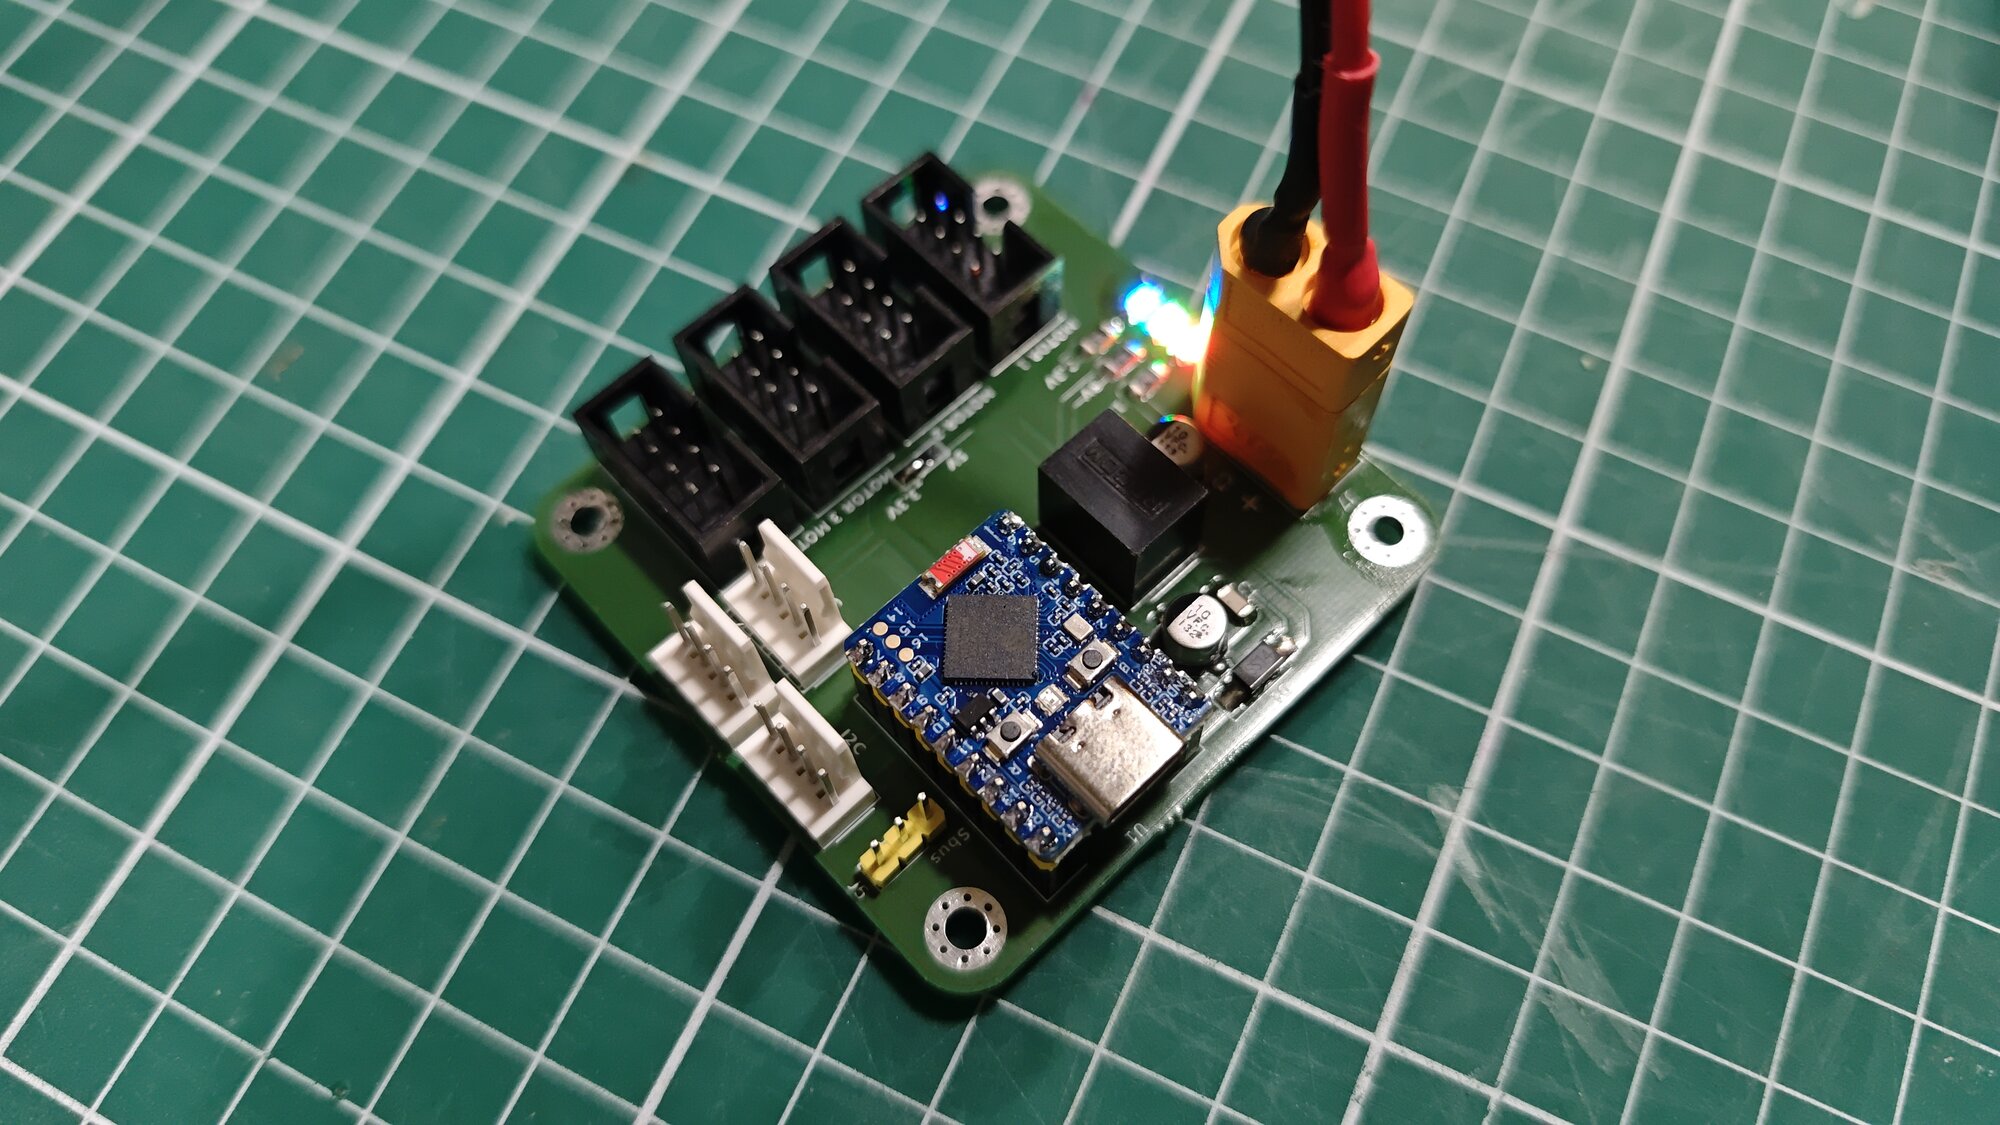 La carte sous tension, avec l’ESP32-S3 Zero en place.
Je branche ensuite le récepteur de radiocommande, un FlySky FS-iA6B.
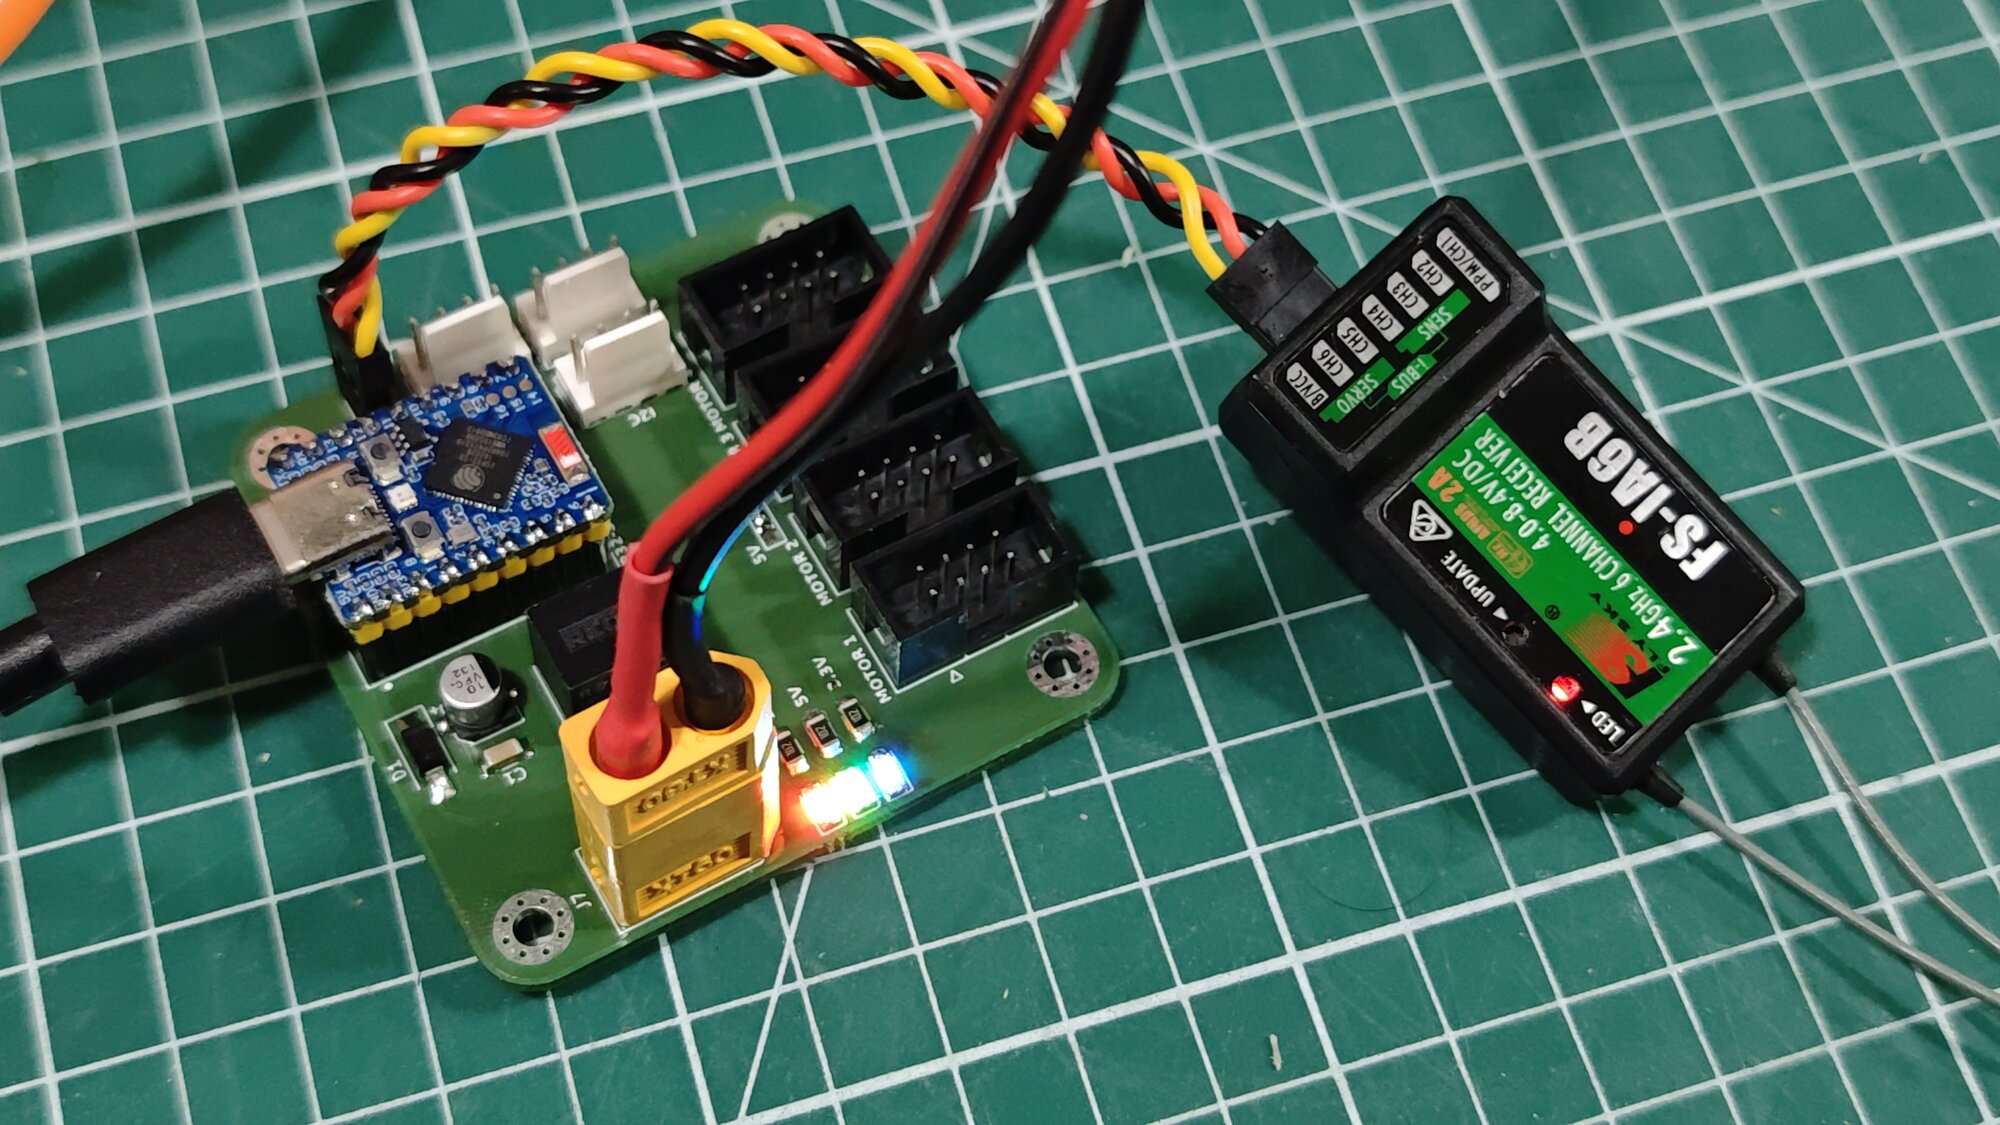 Le récepteur FS-iA6B branché sur la carte.
L’interface web du robot reçoit bien la radio : protocole iBUS, liaison connectée, 0 trame perdue, 0 erreur. Les commandes des manches remontent dans le mixeur des quatre moteurs.
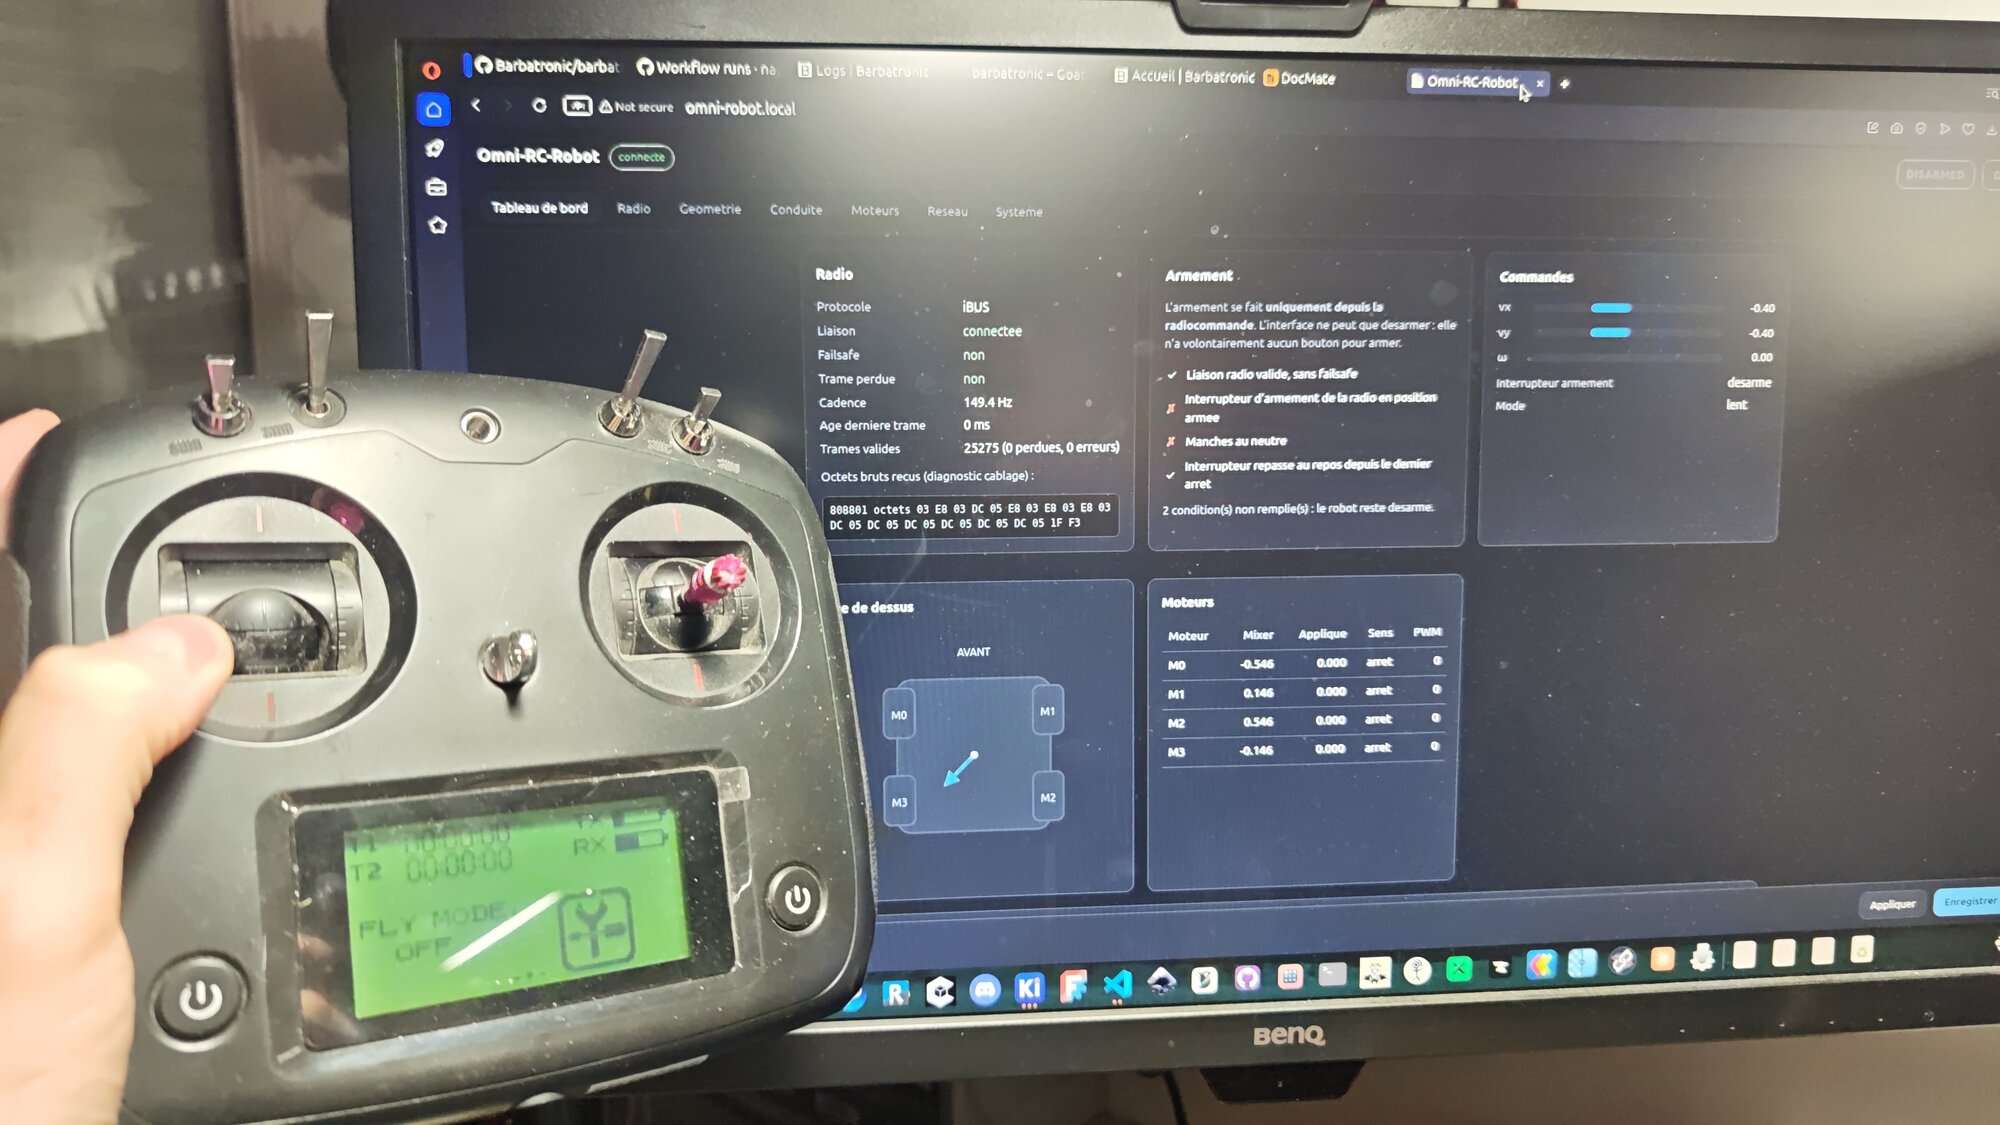 L’interface web : radio connectée, commandes vx et vy, valeurs du mixeur par moteur.
Essais sur le robot
Je relie la carte au robot, câblé avec ses quatre drivers BTS7960. Pour les liaisons vers les drivers, je fabrique quatre câbles en nappe, avec des connecteurs de nappe standard.
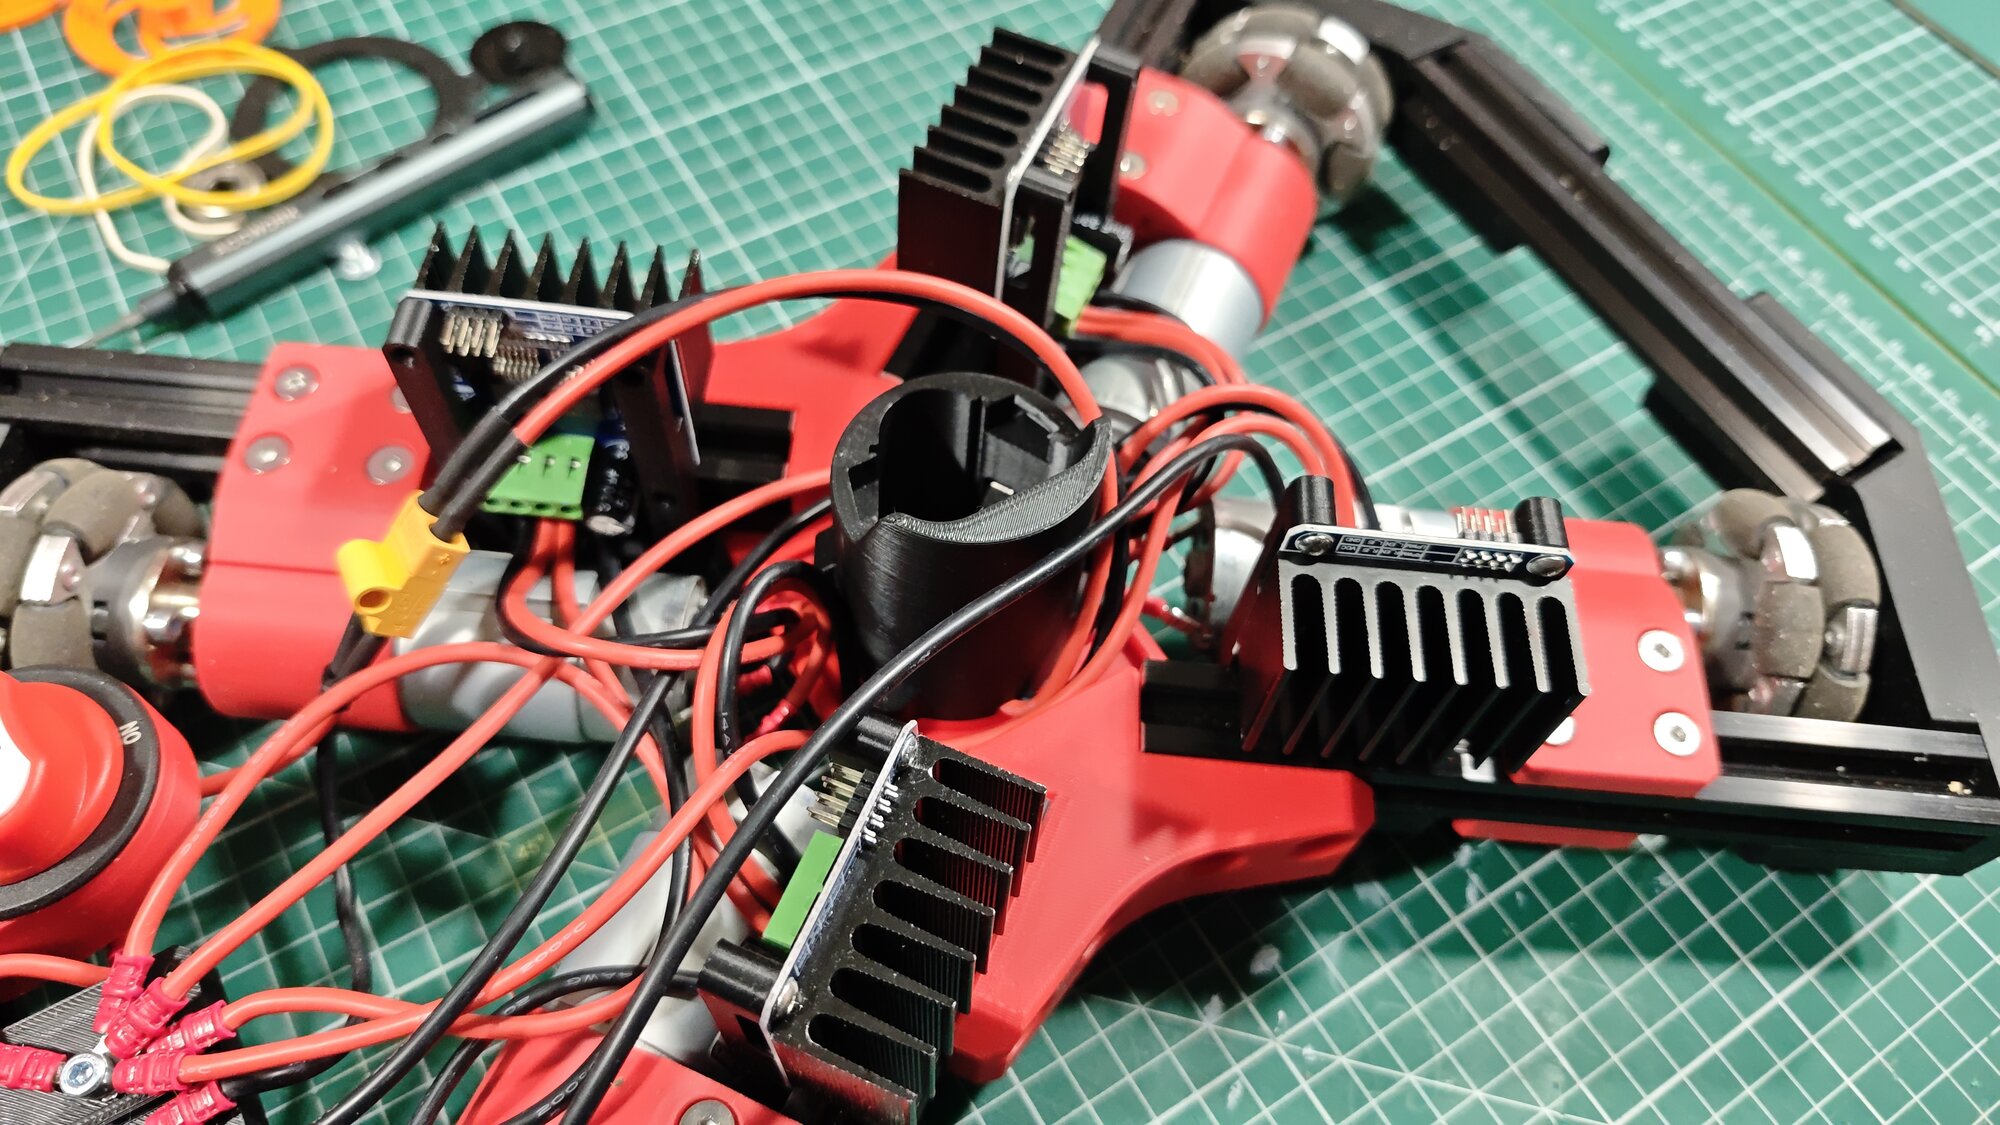 Le câblage du robot : quatre drivers BTS7960 sur dissipateurs.
Je fais le branchement petit à petit : un premier moteur, je vérifie que tout fonctionne, puis un deuxième, nouvelle vérification, et enfin les quatre moteurs. Je contrôle ainsi au fur et à mesure qu’il n’y a pas de problème, que je n’ai rien oublié et que mes câbles fonctionnent, sans avoir à chercher la panne après coup.
Premier essai à la radiocommande : un seul moteur branché.
Deuxième essai : deux moteurs branchés.
Troisième essai : les quatre moteurs branchés.
Le support de la carte
Pour fixer la carte sur le châssis, je dessine un support sous FreeCAD.
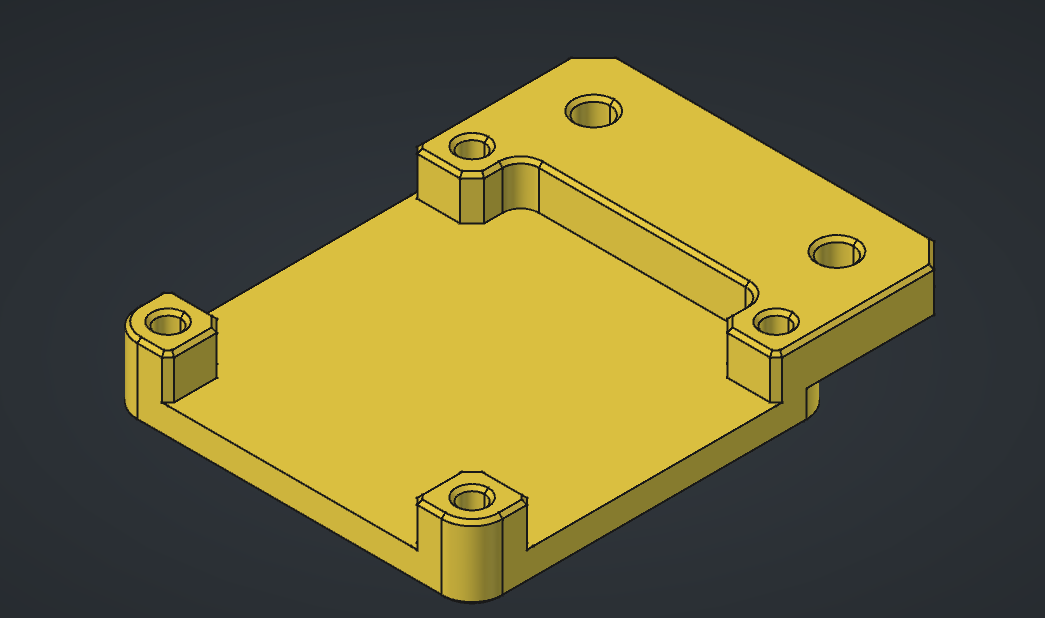 Le support de la carte dans FreeCAD.
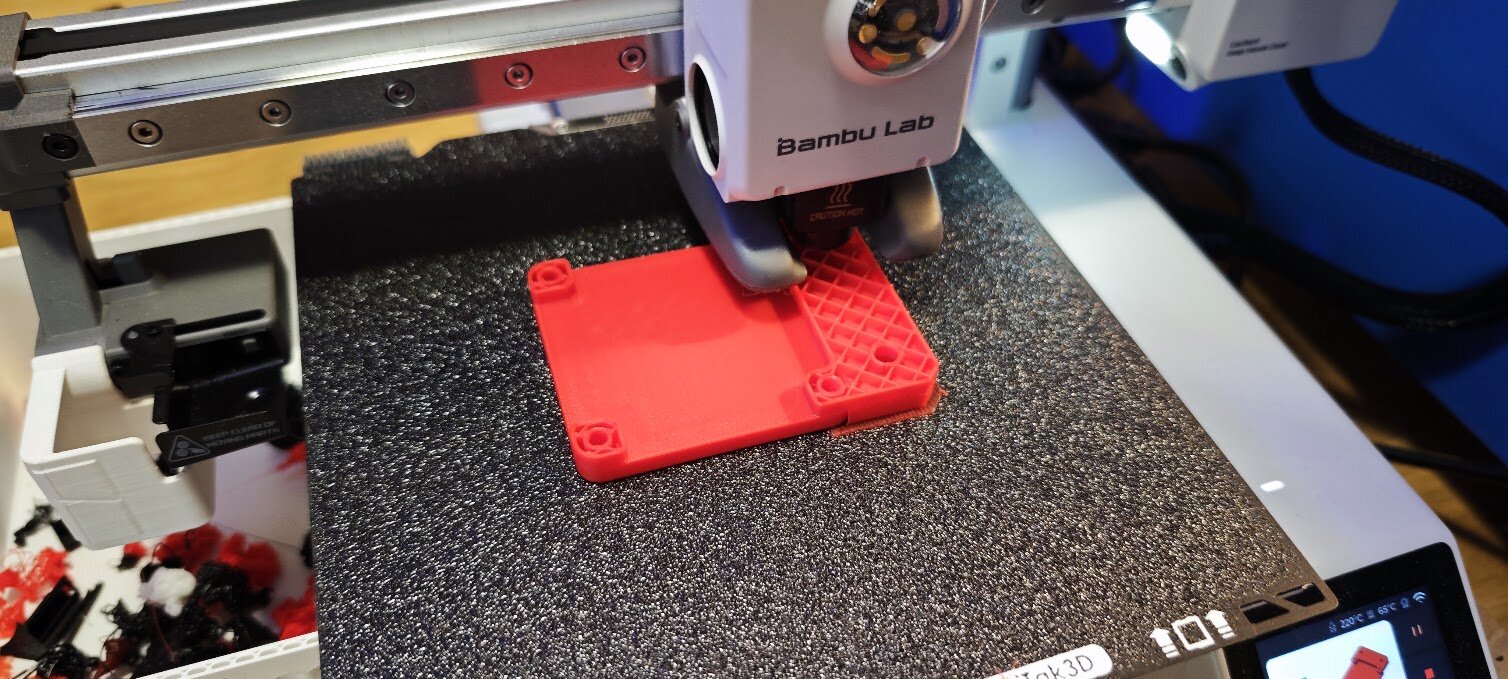 Le support en cours d’impression.
Le support se visse sur un profilé aluminium du châssis, et la carte se visse sur le support.
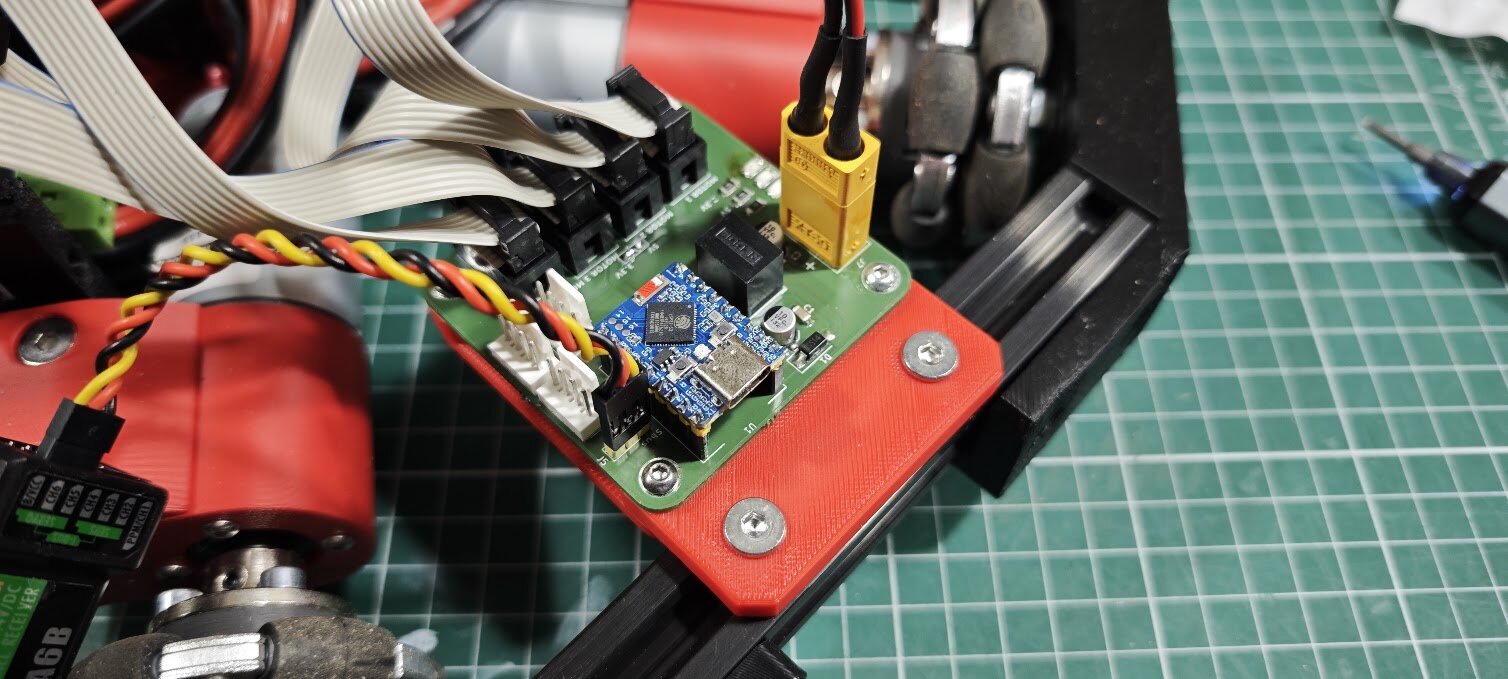 La carte en place sur son support, nappes moteur et récepteur branchés.
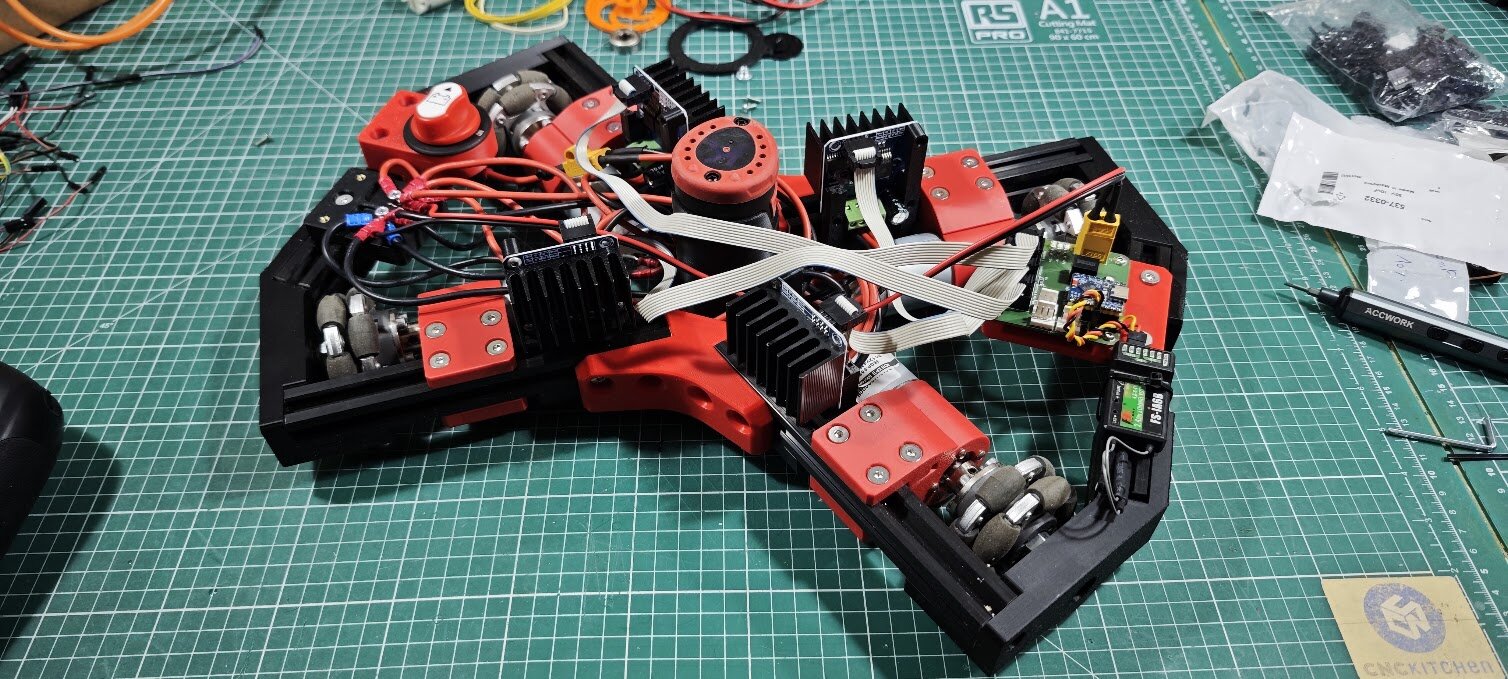 Le robot avec sa carte montée.
Essai final
Une fois la carte montée, je fais rouler le robot au sol, à la radiocommande.
L’essai final : le robot roule au sol, piloté à la radiocommande.
Conclusion
Avec une buse de 0,2 mm, le pochoir imprimé en 3D avec Stenchill est nettement plus précis qu’en 0,4 mm, même pour des composants en 1206. La carte est soudée et tout fonctionne correctement : elle s’allume, reçoit la radiocommande et pilote les quatre moteurs. Elle s’intègre bien au robot.
Suite
- Fixer la carte sur le châssis avec le support imprimé
- Ajouter des carters pour protéger le câblage et l’électronique
- Refaire quelques essais
COMMENTAIRES