PROJETS / P-01
Robot omnidirectionnel RC
Robot 4 roues omnidirectionnel, piloté en radiocommande.
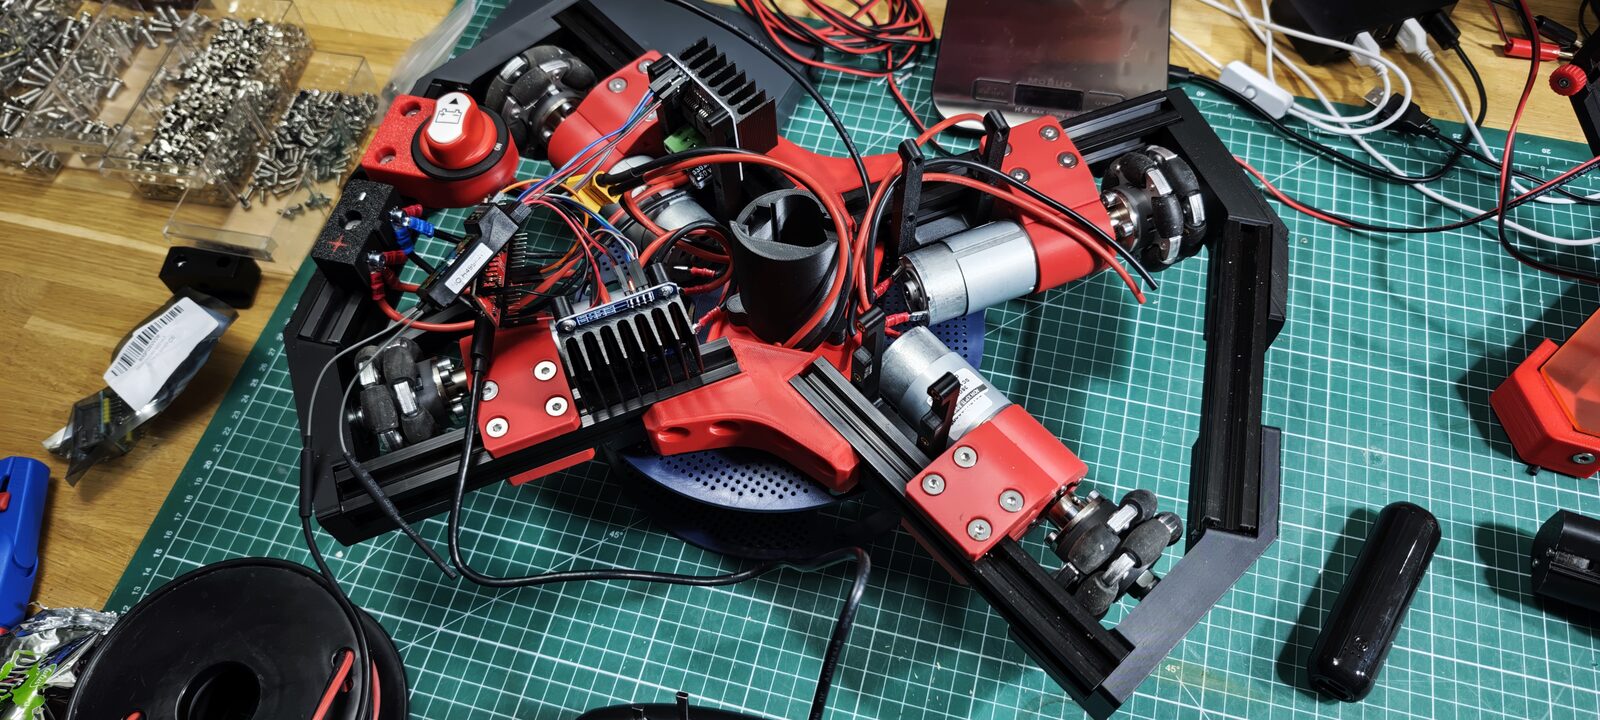
Robot radiocommandé à quatre roues omnidirectionnelles.
Architecture prévue par la spécification du firmware :
- carte Freenove ESP32-S3 WROOM ;
- récepteur de radiocommande en SBUS ;
- 4 moteurs DC, chacun piloté par un driver BTS7960 (IBT-2) ;
- 4 roues omnidirectionnelles, géométrie d’environ 60° paramétrable dans le logiciel ;
- interface web hébergée sur l’ESP32-S3.
Mouvements visés : translations dans toutes les directions, rotation sur place, et translation combinée à la rotation.
Le dépôt contient la mécanique FreeCAD (roue omni, moyeu moteur, bras de propulsion, support BTS7960, batterie, arrêt d’urgence), la carte omni-board sous KiCad et le firmware.
Montage
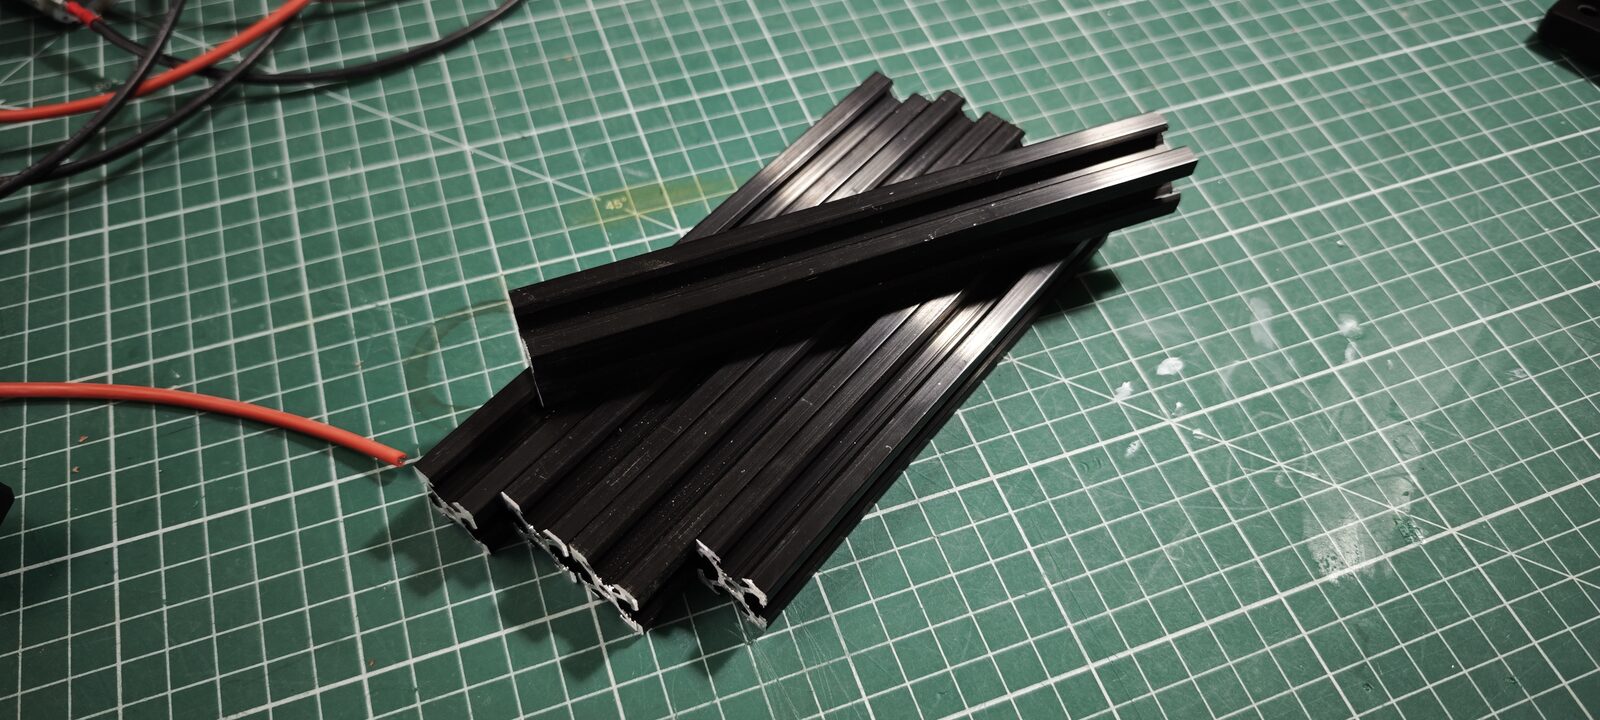
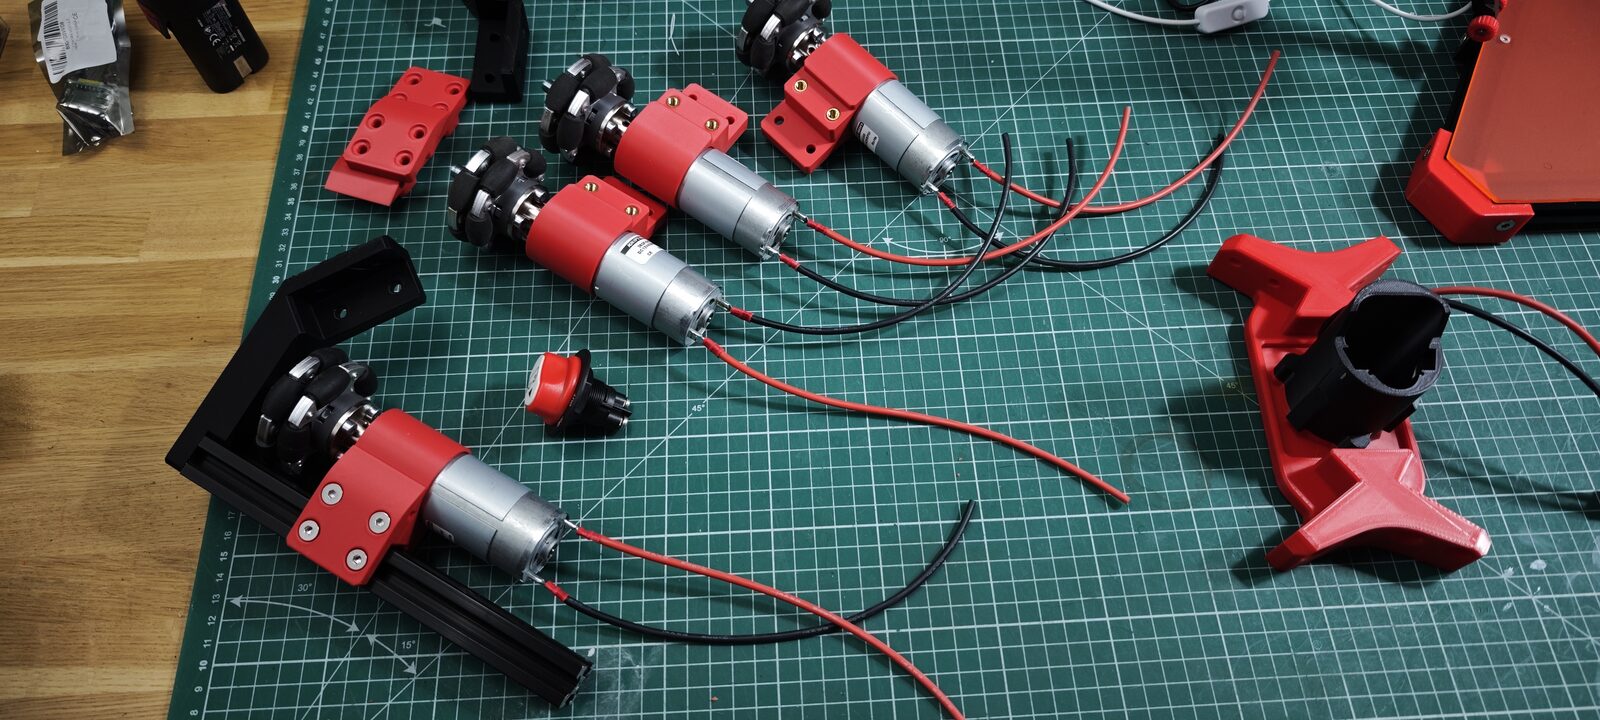
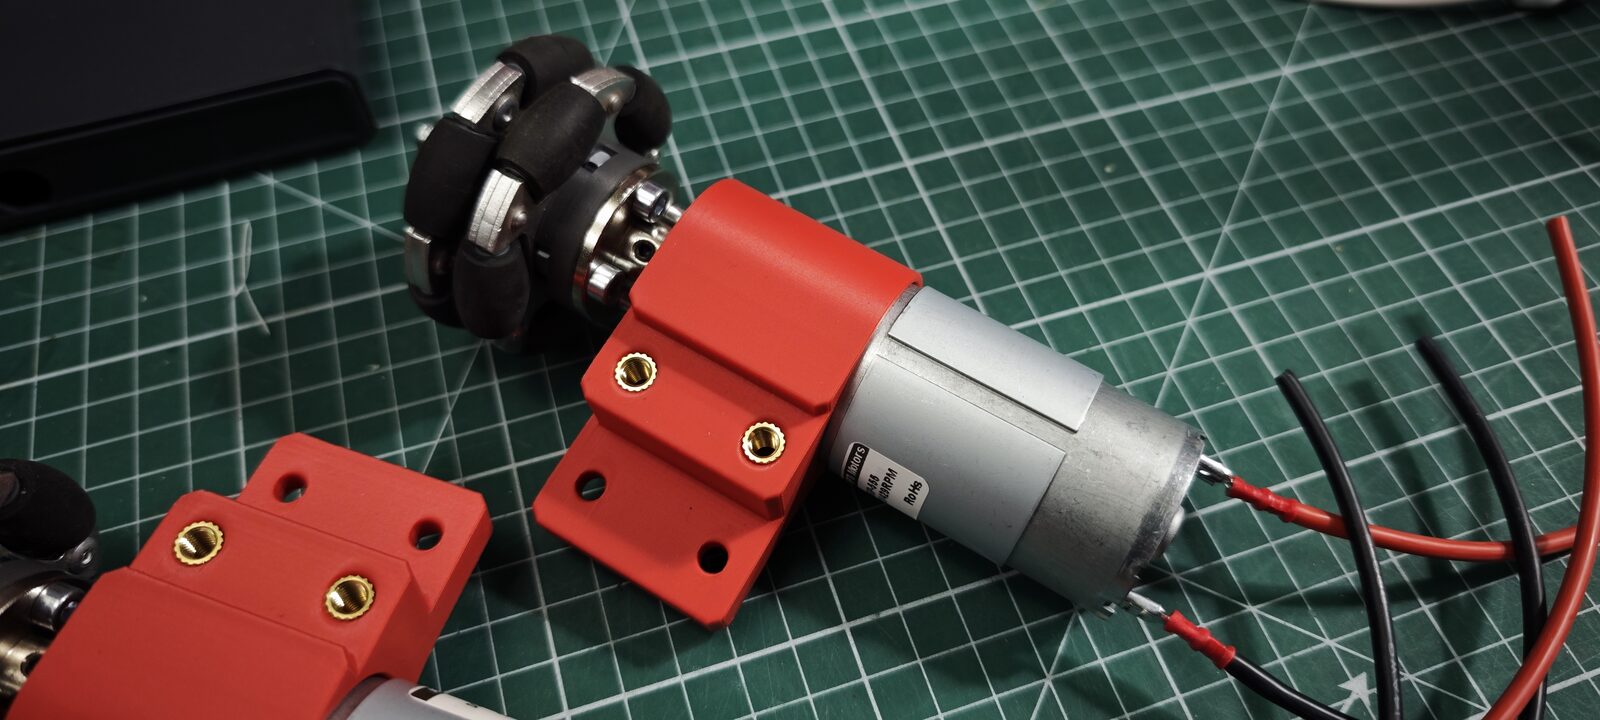
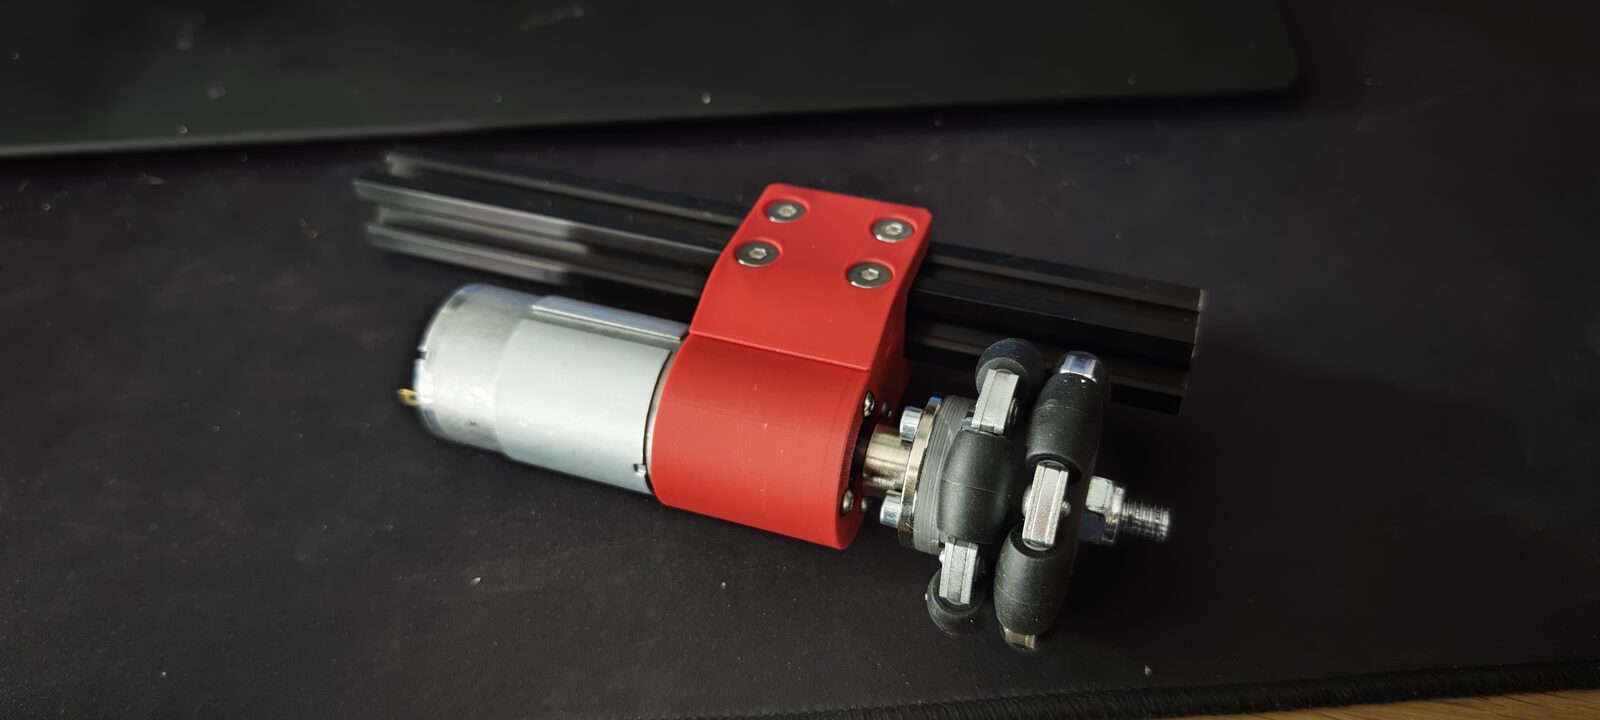
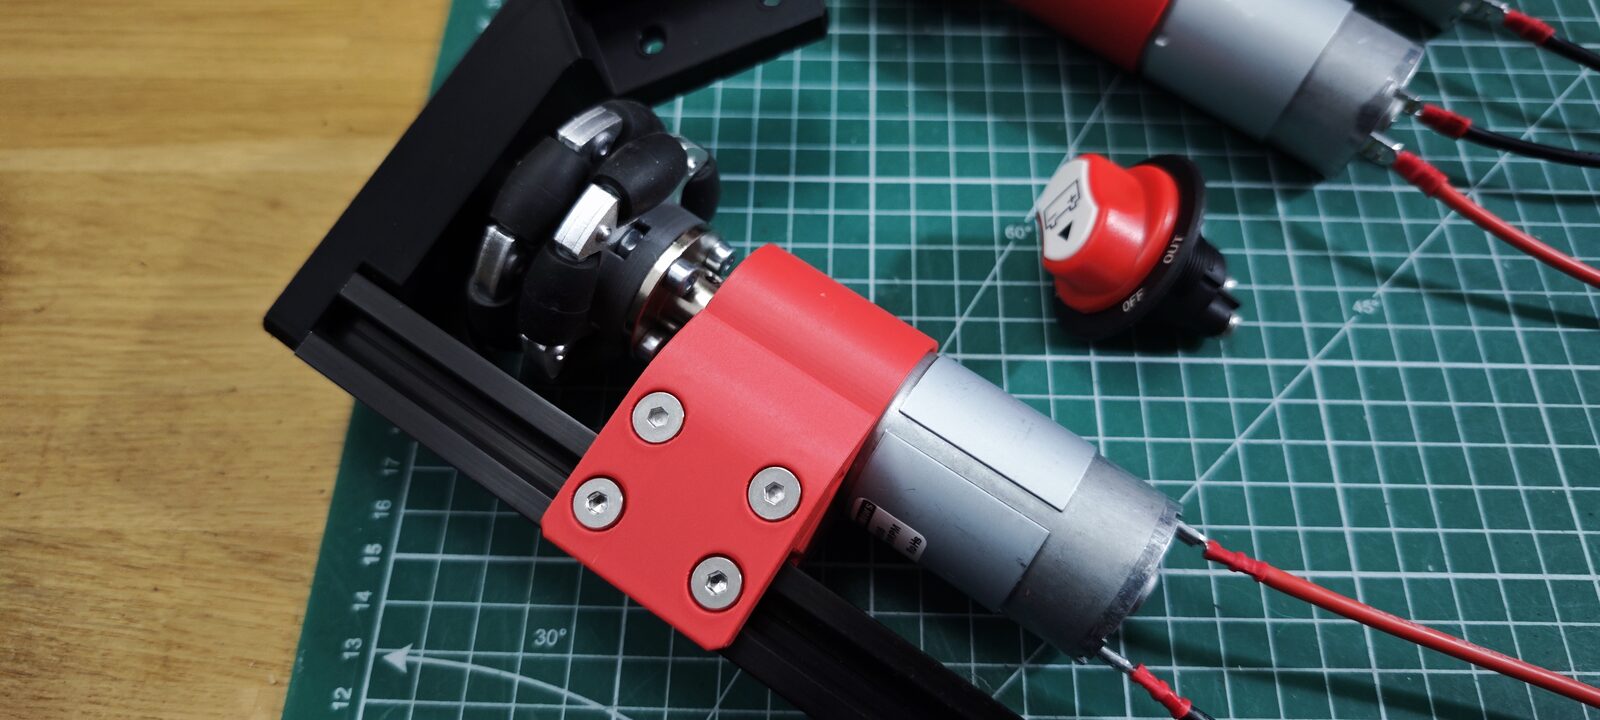
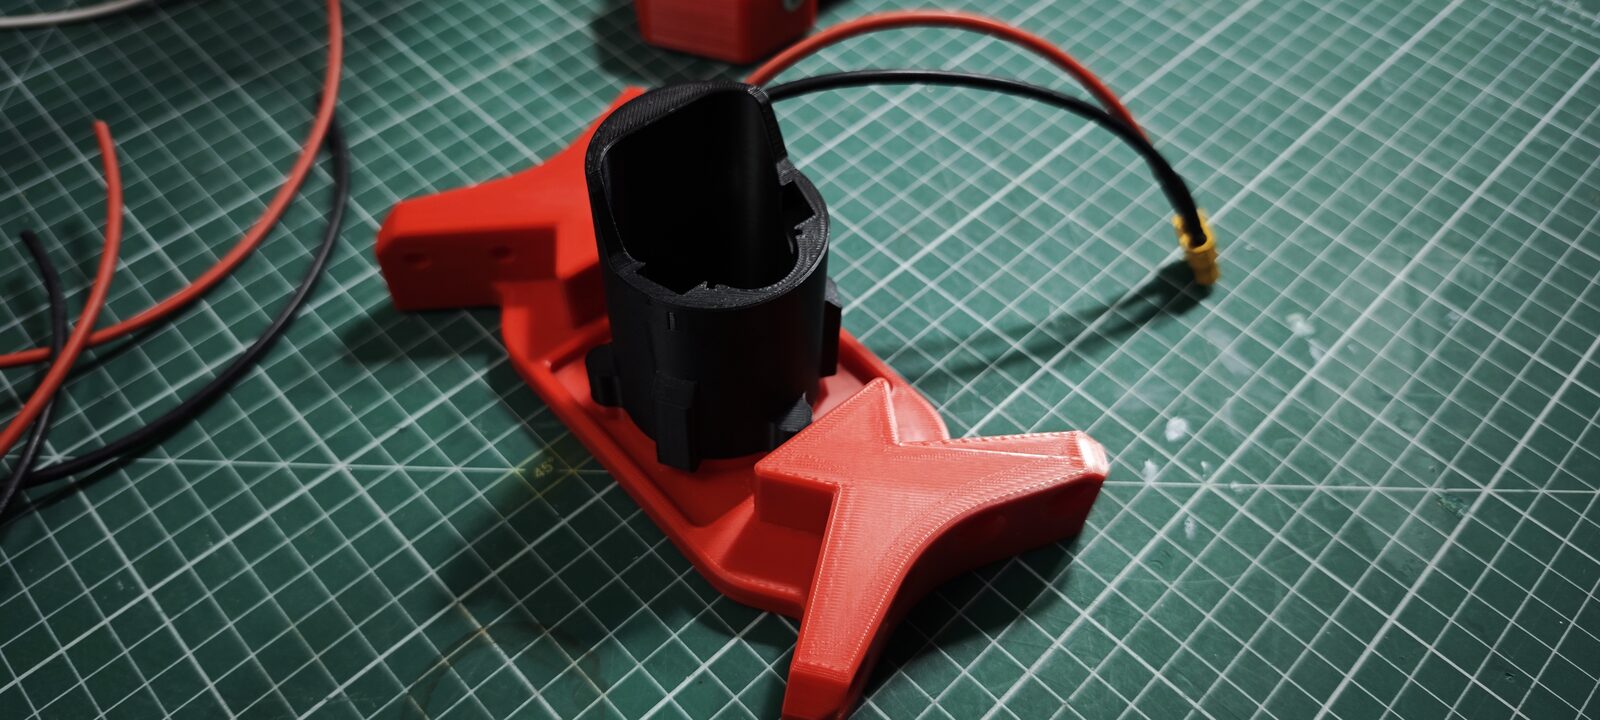
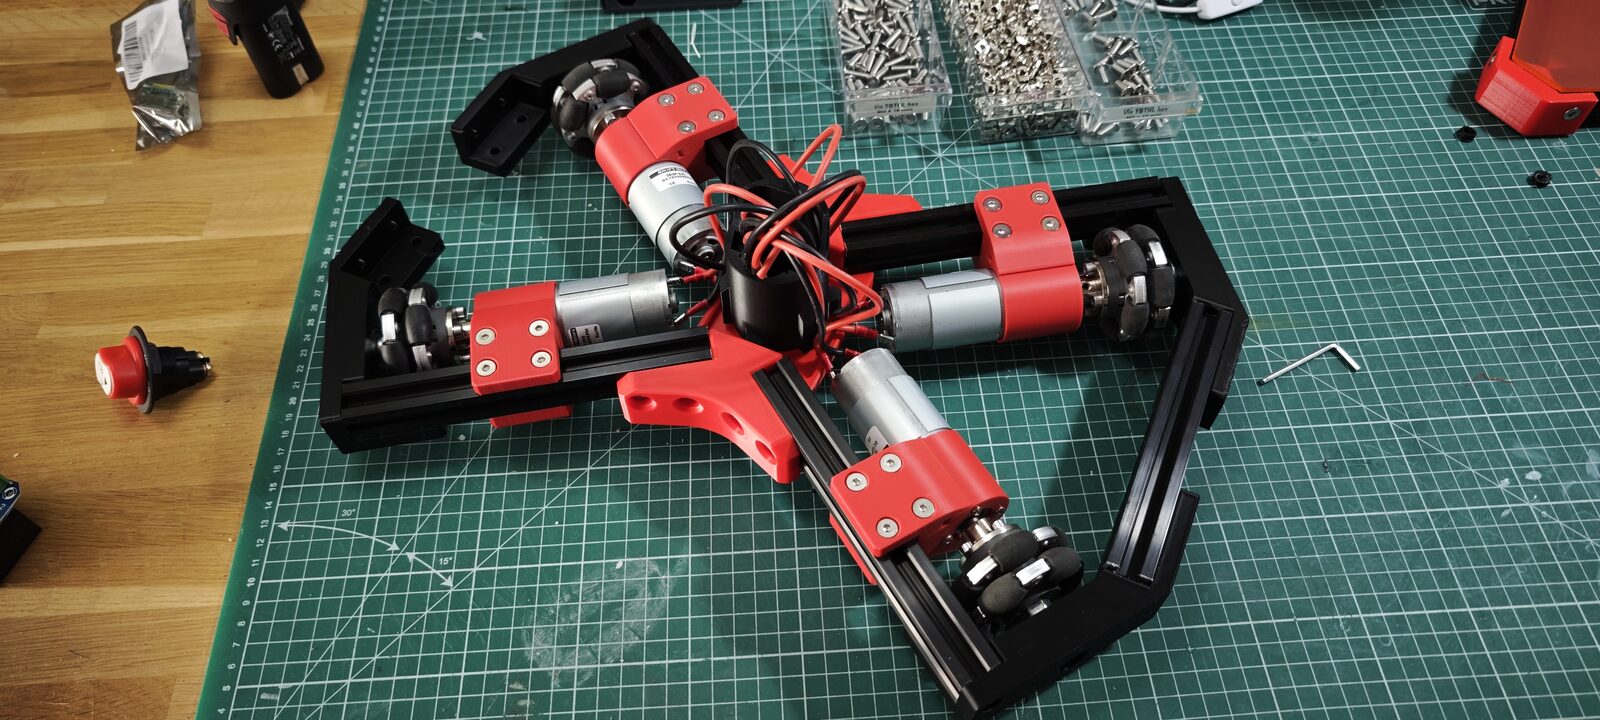
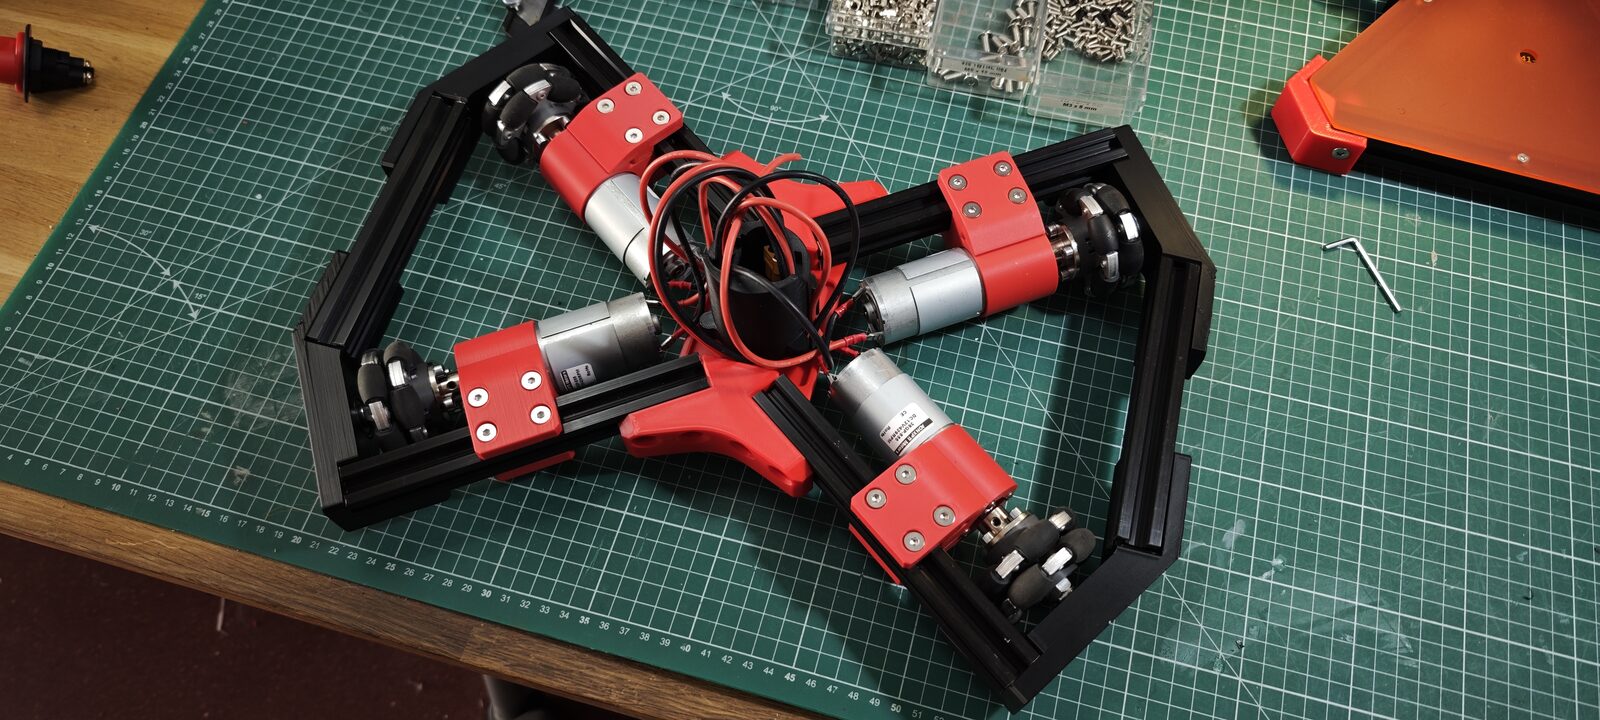
Le châssis est fait de profilés aluminium, avec des pièces imprimées en 3D pour les moteurs, les angles et la pièce centrale.
Premiers essais
Le 18/09/2026 : l’interface web servie par l’ESP32-S3, puis le pilotage à la radiocommande.
L’interface web (radio, commandes, vue du robot) et la prise en main à la radiocommande.
Essai de roulage au sol.
Documentation
Rien pour le moment.
Logs
Rien pour le moment.
Articles
Rien pour le moment.